पोका-योके क्या है? प्रकार और उदाहरण, जापानी plants से
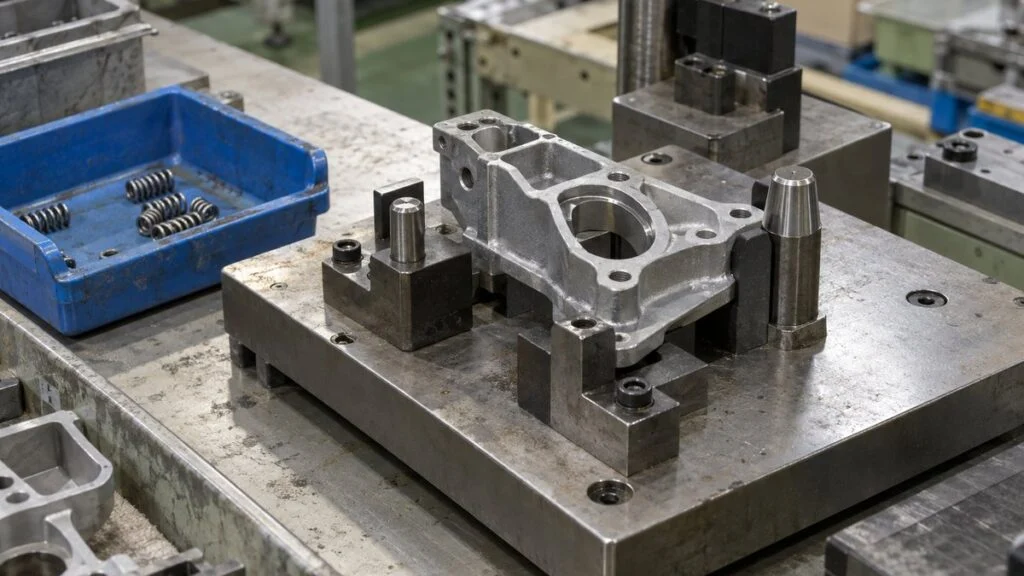
जापानी कंपनी की लाइन पर आपने ये चीज़ें ज़रूर देखी होंगी: jig पर बीच से हटकर लगी (asymmetric) pin, हर station पर पार्ट्स रखने की छोटी कटोरी, और torque wrench से जुड़ा counter। ये सब एक ही सोच से आते हैं, जिसे पोका-योके (poka-yoke) कहते हैं। मतलब: गलती रोकने का इंतज़ाम jig, machine या काम करने के तरीके में ही बना देना, ताकि गलती हो ही न सके या हो तो उसी जगह पकड़ी जाए।
यहाँ "ध्यान से काम करो" कहने के बजाय तरीका बदला जाता है। इस लेख में आप जानेंगे कि पोका-योके क्या है, fool-proof, fail-safe और safety interlock से इसका फ़र्क क्या है, और इसके तीन तरह के वर्गीकरण क्या हैं। फिर गलती के हिसाब से उदाहरण, sensor और camera के तरीके, पोका-योके बनाने के 5 step, और पोका-योके के फेल होने की 4 वजहें देखेंगे।
आख़िर में एक checklist और जापानी टीम से पूछने के सवाल दिए गए हैं। एक बात पहले साफ़ कर दें: जिन उदाहरणों का स्रोत है, उनका स्रोत लिखा है। गलती के प्रकार वाले उदाहरण समझाने के लिए बनाए गए हैं, किसी खास plant के नहीं हैं।
विषय-सूची
- पोका-योके क्या है?
- पोका-योके, fool-proof, fail-safe और safety interlock में फ़र्क
- यह नाम कहाँ से आया
- पोका-योके के प्रकार: वर्गीकरण के 3 तरीके
- Manufacturing में पोका-योके के उदाहरण
- Sensor, camera और digital check से पोका-योके
- पोका-योके बनाने के 5 step
- पोका-योके के फेल होने की 4 वजहें
- पोका-योके machine safety interlock नहीं है
- Checklist: जापानी customer या parent plant के साथ पोका-योके पर काम
- इस लेख की सीमाएँ
- अक्सर पूछे जाने वाले सवाल (FAQ)
- स्रोत
पोका-योके क्या है?
पोका-योके दो जापानी शब्दों से बना है: poka यानी अनजाने में हुई छोटी गलती, और yoke यानी बचना (yokeru से)। यह process, machine या jig (पार्ट को पकड़ने और सही जगह पर रखने वाला औज़ार, जापानी में jigu) में लगाया गया ऐसा इंतज़ाम है जो छोटी-मोटी गलती रोकता है।
Toyota अपने जापानी भाषा वाले production system पेज पर इसे ऐसे समझाती है: assembly tool से जुड़ा सिस्टम अपने-आप check करता है कि कोई पार्ट कसना तो नहीं छूटा, और गड़बड़ हो तो lamp जलाकर बताता है। इस तरह गलती उसी जगह पकड़ी जाती है और defect बनने से रोका जाता है।
Toyota पोका-योके को jidoka के साथ बताती है। Jidoka का मतलब है: कुछ भी असामान्य हो तो line रोक दो, ताकि खराब पार्ट अगले process में न जाए।
असली बात सुधार की दिशा की है। जापान की Chuo University के प्रोफ़ेसर Takeshi Nakajo, जो quality management में इस विषय पर काम करते हैं, इसे "error-proofing" कहते हैं। उनके अनुसार इंसान को काम के तरीके के हिसाब से ढालने के बजाय, काम के तरीके को इंसान के हिसाब से सुधारना चाहिए।
उनके lecture material में तीन आम गलतफ़हमियाँ बताई गई हैं: कि human error ध्यान रखने से, training से, या किसी इंसान के दोबारा check करने से रुक जाएगा। उनका कहना है कि इंसान का ध्यान अपने-आप ऊपर-नीचे होता रहता है। जब यह कमी किसी खराब work method से मिलती है, तब गलती होती है।
सुधार यह भी देखकर तय होता है कि गलती अनजाने में हुई, या व्यक्ति को तरीका पता था फिर भी उसने नहीं माना।
पोका-योके, fool-proof, fail-safe और safety interlock में फ़र्क
जापान में पोका-योके को "fool-proof" के करीब का शब्द माना जाता है। जापानी standard JIS Z 8115:2019 के अनुसार fool-proof वह गुण है जिससे इंसान के गलत काम या भूल के बावजूद system भरोसेमंद और सुरक्षित बना रहे। इससे सबसे ज़्यादा मिलाया जाने वाला शब्द fail-safe है, यानी machine या पार्ट खराब होने पर भी system सुरक्षित रहे।
सीधे शब्दों में, fool-proof इंसान की गलती से निपटता है और fail-safe machine की खराबी से। जो connector उल्टा लग ही न सके, वह fool-proof है। जो design signal बंद होते ही सुरक्षित हालत में रुक जाए, वह fail-safe है।
Fool-proof बड़ा शब्द है, जो product design और machine design दोनों में इस्तेमाल होता है। Shop floor पर "पोका-योके" आम तौर पर उसी का वह हिस्सा है जो line पर काम करने वालों की गलती रोकता है और line पर ही सुधार (kaizen) के रूप में बनाया जाता है।
फ़र्क इसमें है कि कौन किस चीज़ से बचाता है और किसकी रक्षा करता है।
Fool-proof और fail-safe की परिभाषा JIS Z 8115:2019 पर आधारित है। Safety interlock की बात लेख में आगे है।
नीचे की table में यही चार शब्द एक साथ रखे गए हैं, ताकि जल्दी तुलना हो सके।
| बात | पोका-योके | Fool-proof | Fail-safe | Safety interlock |
|---|---|---|---|---|
| किससे बचाता है | Production में काम की गलती | इंसान की हर तरह की गलती | Machine या पार्ट की खराबी | खतरनाक जगह तक पहुँचना |
| किसकी रक्षा | Product quality | भरोसा और safety | खराबी के समय safety | काम करने वाले का शरीर |
| आम उदाहरण | उल्टा पार्ट न लेने वाला jig | उल्टा न लगने वाला connector | Signal बंद होते ही रुकने वाला design | Guard खुलते ही machine रोकने वाला device |
| मुख्य आधार | Shigeo Shingo का वर्गीकरण | JIS Z 8115 | JIS Z 8115 | ISO 14119, JIS B 9710 (भारत: IS 16812, ISO 14119:2013 पर आधारित) |
| कौन बनाता है | Shop floor का सुधार | Product या machine designer | Product या machine designer | Machine safety के जानकार engineer |
यह नाम कहाँ से आया
पोका-योके की सोच को व्यवस्थित करके फैलाने वाले थे Shigeo Shingo, जो production सुधार के consultant थे। उन्होंने 1985 में जापान में Japan Management Association से एक किताब निकाली। 1986 में इसका अंग्रेज़ी अनुवाद Zero Quality Control: Source Inspection and the Poka-Yoke System (Productivity Press) आया, इसलिए दुनिया भर में भी यही नाम चलता है।
प्रकाशक के अनुसार किताब का मुख्य संदेश है: source inspection (गलती जहाँ होती है वहीं जाँच) और पोका-योके device को मिलाकर zero defect तक पहुँचना। यानी तैयार product को check करके खराब छाँटने के बजाय, defect पैदा करने वाली गलती को उसी जगह पकड़ना।
अंग्रेज़ी किताब में Shingo लिखते हैं कि पहले वे baka-yoke ("बेवकूफ़ी से बचाव") शब्द इस्तेमाल करते थे। लगभग 1963 में Arakawa Auto Body में एक महिला कर्मचारी को नया device लगाने की वजह बताई गई, तो वह दुखी होकर पूछने लगी कि क्या वह सच में इतनी बेवकूफ़ थी। इसी के बाद उन्होंने नाम बदलकर पोका-योके रखा। आज पोका-योके ही सही शब्द है; पुराने कागज़ों में baka-yoke दिखे, तब भी अपने documents में इसे न लिखें।
यह सोच इससे भी पुरानी है। Toyota के 75 साल के इतिहास के अनुसार 1925 के automatic loom (करघे) में एक reserve shuttle box था, यानी अतिरिक्त shuttle (बाना धागा ले जाने वाला पार्ट) रखने का खाना। Shuttle सही दिशा में न डालो तो वह अंदर जाता ही नहीं था। Toyota इसे पोका-योके की शुरुआत कहे जाने लायक device बताती है।
पोका-योके के प्रकार: वर्गीकरण के 3 तरीके
पोका-योके का वर्गीकरण किताब और कंपनी के हिसाब से अलग होता है। यहाँ तीन ऐसे तरीके दिए हैं जो सबसे ज़्यादा बताए जाते हैं। इनमें से कोई एक ही सही नहीं है; अपनी line की गलतियों को अलग-अलग नज़र से देखने के लिए इन्हें इस्तेमाल करें।
रोकना या बताना: control तरीका और warning तरीका
पहला वर्गीकरण Shingo की किताब से है। इसमें देखा जाता है कि गलती पकड़ में आने के बाद क्या होता है।
- Control तरीका, यानी रोकने वाला (kisei-shiki): काम या machine आगे नहीं बढ़ती। पार्ट jig में नहीं बैठता, या अगला process चालू नहीं होता।
- Warning तरीका, यानी चेतावनी देने वाला (chui-shiki): buzzer या lamp से operator को बताया जाता है। रोकना है या नहीं, यह इंसान तय करता है।
ज़्यादा भरोसेमंद control तरीका है। Warning में लोगों को buzzer की आदत हो जाती है, या शोर वाली जगह पर आवाज़ सुनाई ही नहीं देती। फिर भी जिस हाथ के काम में रोकने वाला इंतज़ाम लगाना मुश्किल हो, या जहाँ बीच में रोकने से ही defect बन जाए, वहाँ warning तरीका व्यावहारिक है।
गलती कैसे पकड़ी जाए: contact, fixed-value और motion-step तरीका
दूसरा वर्गीकरण भी Shingo की किताब से है। इसमें देखा जाता है कि गलती किस चीज़ से पकड़ी जाती है।
फ़र्क इसमें है कि गलती किस निशानी से पकड़ी जाती है।
Shigeo Shingo की किताब Zero Quality Control (अंग्रेज़ी संस्करण, अध्याय 6) से। यह पोका-योके के वर्गीकरण का एक आम तरीका है।
Shingo के अनुसार contact तरीका यह देखकर असामान्य आकार या नाप पकड़ता है कि product detection device को छूता है या नहीं। इसमें jig की pin और guide भी आती हैं, और limit switch जैसे detector भी। आकार या नाप check करने वाले non-contact sensor को भी कभी-कभी इसी में गिना जाता है, क्योंकि वे भी product का आकार और नाप देखते हैं।
असल में एक पोका-योके इन दोनों वर्गीकरणों का जोड़ होता है। Bolt कसने की गिनती करना और गिनती पूरी होने तक अगला step रोकना "fixed-value × control" है। सिर्फ़ गिनना और lamp जलाना "fixed-value × warning" है।
कहाँ असर करता है: गलती होने से रोकना या फैलने से रोकना
तीसरा वर्गीकरण यह देखता है कि घटनाओं की कड़ी में आप कहाँ दखल देते हैं। 1984 में Takeshi Nakajo और Hitoshi Kume ने Japanese Society for Quality Control की पत्रिका Quality में एक paper छापा। Machine products की assembly line से जमा किए गए लगभग 700 fool-proof उदाहरणों से उन्होंने 5 सिद्धांत निकाले।
ये 5 सिद्धांत दो समूहों में आते हैं। तीन सिद्धांत गलती होने ही नहीं देते: हटाना (elimination), बदलना (replacement) और आसान बनाना (facilitation)। दो सिद्धांत हो चुकी गलती को फैलने से रोकते हैं: पकड़ना (detection) और असर कम करना (mitigation)। यह shop floor की "गलती होने से रोकना" और "खराब पार्ट बाहर जाने से रोकना" वाली बात के बहुत करीब है।
कुछ उपाय गलती होने ही नहीं देते, कुछ हो चुकी गलती को फैलने नहीं देते।
Nakajo और Kume के paper "A Study on Fool-Proofing for Work" (Quality, Vol. 14, No. 2, 1984) के 5 सिद्धांत। Paper के अंग्रेज़ी सार में replacement की जगह "substitution" और mitigation की जगह "relaxation of effects" लिखा है। विवरण Osaka Municipal Waterworks Bureau के दस्तावेज़ के अनुसार।
लोग अक्सर पोका-योके को सिर्फ़ detection समझते हैं, जैसे गड़बड़ी पकड़ने वाला sensor। पर इसी ढाँचे में दूसरे रास्ते भी हैं: अलग-अलग पार्ट की जगह एक ही common पार्ट इस्तेमाल करना, ताकि गलत पार्ट चुनने का मौका ही न रहे (हटाना), कसने का काम machine से करवाना (बदलना), या पार्ट्स के bin पर रंग का code लगाना (आसान बनाना)।
Detection तभी काम करता है जब गलती हो चुकी हो। इसलिए पहले रोकने वाले तीन सिद्धांत सोचें, और जो बचे उसके लिए detection लगाएँ। इस क्रम से line पर बेवजह sensor का जंगल नहीं खड़ा होता।
Manufacturing में पोका-योके के उदाहरण

इस हिस्से में पहले तीन ऐसे उदाहरण हैं जिन्हें प्रकाशित स्रोतों में देखा जा सकता है। उसके बाद गलती के प्रकार के हिसाब से आम पोका-योके, समझाने वाले उदाहरण के रूप में दिए गए हैं।
स्रोत वाले उदाहरण
1. Toyota का 1925 वाला reserve shuttle box। गलत दिशा में डाला गया shuttle box में बैठता ही नहीं, इसलिए उस गलत हालत में loom चलाकर उसे नुकसान पहुँचाने से बचा जाता है। यह contact × control का शुरुआती रूप है: आकार ही गलती को रोक देता है।
2. Toyota की आज की assembly। Toyota के अनुसार assembly tool से जुड़ा सिस्टम अपने-आप check करता है कि कोई पार्ट कसना तो नहीं छूटा, और गड़बड़ हो तो lamp जलाता है। Tool के चलने से ही छूटा काम पकड़ा जाता है, और lamp यानी warning तरीके से बताया जाता है।
3. Factory के बाहर का उदाहरण: पानी की सप्लाई। यह manufacturing का नहीं है, पर 5 सिद्धांत कैसे लगाएँ, यह अच्छे से दिखाता है। Osaka Municipal Waterworks Bureau ने एक घटना बताई: operator ने distribution pump का speed switch और discharge valve का खोलने-बंद करने वाला switch आपस में मिला दिया, जिससे पानी की सप्लाई कुछ पल के लिए रुक गई। Bureau ने हर सिद्धांत से एक-एक उपाय सुझाया:
- हटाना: switch पर cover लगाना ताकि उसे आसानी से दबाया न जा सके।
- बदलना: machine खराब होने पर अपने-आप standby unit पर चले जाना।
- आसान बनाना: discharge valve के switch को lever से push button में बदलना, ताकि दोनों switch साफ़ अलग दिखें।
- पकड़ना: discharge valve चलते समय chime (घंटी) बजाना।
- असर कम करना: दो सप्लाई क्षेत्रों को आपस में जोड़ना ताकि पानी चलता रहे।
ध्यान दें कि एक ही गलती के लिए हर सिद्धांत से एक उपाय निकाला गया। पहला idea आते ही उस पर न कूदें; हर सिद्धांत के हिसाब से विकल्प सोचें, फिर तुलना करें। इससे सस्ता और भरोसेमंद उपाय मिलना आसान होता है।
गलती के प्रकार के हिसाब से उदाहरण (समझाने के लिए)
नीचे के चित्र में assembly की आम गलतियों को 6 प्रकार में बाँटा गया है, और हर एक के साथ पकड़ने का तरीका और device जोड़ा गया है। ये तरीका समझाने के लिए बनाए गए उदाहरण हैं, किसी खास plant के नहीं।
सही तरीका इस पर निर्भर है कि गलती कैसे होती है।
सभी उदाहरण समझाने के लिए हैं। असली design पार्ट के आकार, काम करने की मुद्रा और takt time (एक unit बनाने के लिए तय समय) पर निर्भर करता है।
कटोरी वाला तरीका Shingo की किताब से है। एक push-button assembly line पर operator पहले ज़रूरी संख्या में spring एक छोटी कटोरी में रख लेता था। Assembly के बाद कटोरी में spring बचा रह जाए, तो साफ़ पता चल जाता था कि एक spring लगाना छूट गया। इसमें sensor की ज़रूरत नहीं; बस ऐसी हालत बनाइए कि "कुछ बचा तो गड़बड़ है", और गलती अपने-आप दिख जाएगी।
जो गलती आकार से पहचानी जा सके, जैसे उल्टा पार्ट या गलत पार्ट, उसके लिए contact तरीका ठीक है। Jig की pin और guide को बिजली नहीं चाहिए, इसलिए न wiring, न setting, और कोई भी आँख से उनकी हालत देख सकता है। Design टीम से पार्ट पर ऐसा notch (कटाव) या बीच से हटकर छेद बनवाना भी अच्छा उपाय है, जिससे पार्ट उल्टा लग ही न सके।
जो गलती आकार में कोई निशान नहीं छोड़ती, जैसे bolt न कसना या step छूटना, उसके लिए गिनने या क्रम देखने वाला device चाहिए। यहीं sensor और control की ज़रूरत पड़ती है।
Sensor, camera और digital check से पोका-योके

जो गलती आकार से नहीं दिखती, या जहाँ check करने की जगहें आँख से देखने के लिए बहुत ज़्यादा हैं, वहाँ plant में sensor, image processing (camera) और data matching लगाया जाता है। पोका-योके के रूप में इनके तीन इस्तेमाल यहाँ हैं।
कसाव (tightening) की गिनती
Bolt छूटने की समस्या का आम इलाज है signal देने वाला torque wrench। जापानी कंपनी Tohnichi के पोका-योके torque wrench तय torque पर पहुँचते ही limit switch से contact signal भेजते हैं। Tohnichi के अनुसार इस signal को अलग से मिलने वाले counter से जोड़ने पर पोका-योके system बनता है, और PLC (machine का क्रम और control चलाने वाला controller) में डालकर line से जुड़ा tightening check बनाया जा सकता है।
अगर तय संख्या में bolt कसे बिना product आगे न जा सके, तो यह fixed-value × control पोका-योके है। पर एक कमज़ोरी पर ध्यान दें: सिर्फ़ गिनने वाला system एक ही bolt को दो बार कसने पर उसे दो bolt गिन सकता है।
Tohnichi ऐसा model भी देती है जो पहले से कसे bolt को दोबारा कसने पर NG (यानी “ठीक नहीं”) दिखाता है। Counting system लगाने से पहले लिख लें कि किन हालात में गिनती गलत हो सकती है।
Camera (vision sensor) से पार्ट है या नहीं और दिशा सही है या नहीं
जब एक साथ कई पार्ट और उनकी दिशा check करनी हो, तब vision sensor (camera वाला sensor) लगाया जाता है। Keyence एक उदाहरण बताती है जिसमें car के steering wheel की assembly में vision sensor check करता है कि कई screw सही लगे हैं या नहीं।
Keyence के अनुसार यही काम photoelectric sensor से करने पर हर screw के लिए एक sensor चाहिए, और थोड़ा सा खिसकने पर भी गलत detection हो सकता है। एक vision sensor कई जगहें एक साथ check कर सकता है।
Keyence food जैसे उद्योगों की packing के उदाहरण भी देती है: cup noodles में packet न होना, straw न होना, packet का आगे-पीछे उल्टा होना, और पैक पर best-before date छपी है या नहीं। अगर खरोंच या दाग जैसे defect पकड़ने हैं जिन्हें साफ़ परिभाषित करना मुश्किल है, तो आप AI visual inspection की तरफ़ जा रहे हैं।
Code matching और pick-to-light
जो पार्ट दिखने में एक जैसे हों और सिर्फ़ part number से अलग हों, उन्हें jig या camera से पहचानना मुश्किल होता है। ऐसी मिलावट के लिए barcode या 2D code matching अच्छा है: work order का code और पार्ट का code scan करें, और दोनों मिलें तभी अगला step चलने दें।
Keyence logistics के उदाहरण बताती है, जैसे barcode या 2D code से माल की entry संभालना ताकि पार्ट गलत rack में न जाए, और receiving, shipping और inspection में handheld terminal से matching करना। यही सोच plant के अंदर पार्ट्स सप्लाई और model changeover में भी काम आती है।
Digital picking (pick-to-light) भी गलत पार्ट उठाने से बचाता है। जापानी कंपनी Aioi Systems के अनुसार operator उस जगह जाता है जहाँ lamp जल रही है, और display पर दिखी संख्या में पार्ट उठाता है। List पढ़कर जगह ढूँढने और संख्या याद रखने का फ़ैसला display पर आ जाता है; 5 सिद्धांतों में यह बदलना और आसान बनाना है।
नीचे का चित्र बताता है कि कौन-सा तरीका क्या देखता है और कहाँ ध्यान रखना है।
हर तरीका अलग चीज़ देखता है, इसलिए अलग गलती पकड़ता है।
सावधानियाँ आम रुझान हैं; model और लगाने की हालत के हिसाब से बदलती हैं।
अब कुछ services camera से operator के हाथ और tool की हरकत देखकर छूटे या गलत क्रम वाले step पकड़ती हैं। इनका मकसद video analysis से motion-step पोका-योके देना है।
कोई equipment खरीदने से पहले हमेशा देखें कि क्या jig या पार्ट रखने की जगह बदलने से काम हो जाएगा। Sensor और camera के साथ अतिरिक्त काम आता है: गलत detection संभालना और रोज़ उनकी जाँच करना। जो गलती jig के आकार से रुक सकती है, उसके लिए electronics न लगाएँ।
पोका-योके बनाने के 5 step

जैसे-जैसे idea आए वैसे-वैसे jig जोड़ते जाएँ, तो इतने device हो जाते हैं कि संभाले नहीं जाते। पहले एक खास गलती चुनें और फिर ये 5 step अपनाएँ; यह ज़्यादा तेज़ है।
एक गलती चुनें, सस्ते में आज़माएँ, फिर standard में लिखें।
Osaka Municipal Waterworks Bureau के error-proofing क्रम (गलती पहचानना → पीछे की वजहें देखना → विकल्प बनाना → तुलना करके चुनना) को manufacturing के लिए बदला गया है।
Step 1: एक गलती चुनें
सबसे पहले तय करें कि कौन-सी एक गलती रोकनी है। Process के अंदर के defect record, customer complaint और near-miss report (जापानी में hiyari-hatto) जमा करें। उनमें से वह गलती चुनें जो सबसे ज़्यादा होती है, या बाहर निकल जाए तो सबसे बड़ा नुकसान करे।
QC के 7 tools में से एक Pareto chart इन्हें क्रम से लगाने में मदद करता है। "Assembly की गलतियाँ" जैसी बड़ी category के बजाय एक हरकत की एक गलती चुनें, जैसे "bracket बाएँ-दाएँ उल्टा लगा"।
नए product और नए process का कोई defect इतिहास नहीं होता। ऐसे में process FMEA (process में पहले से सोचना कि क्या-क्या गलत हो सकता है) में से वे failure mode चुनें जो इंसान की गलती से होते हैं, जैसे पार्ट चुनना, setting करना, जोड़ना या check करना।
Step 2: वह पल ढूँढें जब गलती होती है
अब line पर जाकर काम देखें। कौन-सी हरकत गलत होती है, और गलती के ठीक बाद क्या अलग दिखता है? गलती पार्ट उठाते समय होती है, दिशा देते समय, या कसते समय, इसी से तय होता है कि device कहाँ लगेगा।
साथ ही लिखें कि खराब product अच्छे से कैसे अलग है: आकार अलग, वज़न अलग, या कोई पार्ट बचा रह गया। यही फ़र्क पकड़ने की निशानी बनेगा। कोई फ़र्क न मिले, तो product या पार्ट पर कोई निशान (marker) जुड़वाने के लिए कहना पड़ेगा।
Step 3: तरीका चुनें
5 सिद्धांतों को "हटाना" से शुरू करके एक-एक करके सोचें। क्या अलग-अलग पार्ट की जगह एक common पार्ट इस्तेमाल हो सकता है, ताकि गलत पार्ट चुनने का मौका ही न रहे? क्या यह step machine से करवा सकते हैं? क्या रंग या जगह बदलकर गलती कम हो सकती है? जो बचे, उसे detection से पकड़ें।
Detection के लिए तय करें कि contact, fixed-value या motion-step में से कौन-सा ठीक है, और रोकना है या बताना। जिस गलती के बाहर जाने से बड़ा नुकसान हो, उसके लिए control तरीका ही पहली पसंद रखें। अगर warning तरीका रखना पड़े, तो यह भी तय करें कि warning मिलने पर व्यक्ति को क्या करना है।
Step 4: सस्ते में बनाकर आज़माएँ
तुरंत पक्का jig order न करें। गत्ते, plastic sheet या पास में पड़े सामान से trial के लिए अस्थायी jig बनाएँ और असली काम में आज़माएँ। तीन बातें check करें:
- जानबूझकर गलती करने पर क्या यह पक्का रोकता (या बताता) है?
- सही काम करने पर क्या यह बेवजह नहीं रुकता?
- क्या काम मुश्किल या धीमा तो नहीं हो गया?
तीसरी बात अक्सर छूट जाती है। जो device काम में अड़चन डाले, operator धीरे-धीरे उसे इस्तेमाल करना बंद कर देते हैं। इसी step पर operator से खुद आज़माने को कहें, और उनकी राय से सुधार करें।
Step 5: रोज़ की जाँच और standard में जोड़ें
लगाने के बाद छोड़ दिया जाए, तो पोका-योके घिसने या खराब होने से धीरे-धीरे काम करना बंद कर देता है। Shift शुरू होने पर इसके काम करने की जाँच तय करें। कौन-सा device कौन-सी गलती रोकता है, यह work standard और QC process chart (QC kotei-hyo) या control plan जैसे process control के कागज़ों में लिखें।
Device बढ़ें तो एक register रखें: जगह, कौन-सी गलती रोकता है, जाँच का तरीका और ज़िम्मेदार व्यक्ति। मकसद यह है कि नया model जुड़ने या machine बदलने पर तुरंत दिखे कि कौन-से पोका-योके पर असर पड़ेगा।
पोका-योके के फेल होने की 4 वजहें
पोका-योके लगाने के बाद भी वही defect लौट आए, तो वजह अक्सर device नहीं, बल्कि बाद में उसका रख-रखाव होता है। MONOSCOPE की editorial टीम ने आम गलतियों को चार हिस्सों में बाँटा है।
लगाने के बाद क्या होता है, फ़र्क वहीं पड़ता है।
Line पर होने वाली आम समस्याएँ, MONOSCOPE editorial टीम ने छाँटकर रखी हैं।
हटा दिया या bypass कर दिया
Operator पोका-योके इस्तेमाल करना छोड़ सकते हैं, क्योंकि jig बीच में आता है या scan में इतना समय लगता है कि takt time पूरा नहीं होता। इसे सिर्फ़ discipline की समस्या मानेंगे, तो यह फिर होगा।
पहले operator से पूछें कि इस्तेमाल में दिक्कत क्यों है, और device ठीक करें। फिर नियम बनाएँ कि पोका-योके हटाना या उसकी setting बदलना एक "बदलाव" है, जिसके लिए team leader या quality विभाग की मंज़ूरी चाहिए।
काम करने वाले की रक्षा करने वाले safety device अलग बात हैं। उन्हें हटाना या बंद करना कानून से रोका गया है, जिसकी बात आगे है।
Device खुद खराब है
Sensor का तार टूटना, pin घिसना, या vision sensor का lens गंदा होना, इनसे detection बंद हो सकता है। मुश्किल यह है कि device खराब होने पर भी production आराम से चलता रहता है, इसलिए किसी को पता नहीं चलता।
इलाज है नियमित रूप से चलाकर देखना। एक तरीका: जानबूझकर बनाया गया खराब test sample रखें और shift शुरू होने पर उसे चलाकर देखें कि device उसे रोकता है। Sample को रंग दें और उसकी जगह तय करें, ताकि वह कभी product में न मिले।
बेवजह बहुत रुकना
अगर अच्छे पार्ट पर भी बार-बार रुकावट हो, तो operator हर बार reset करके पार्ट आगे भेजने लगते हैं। फिर एक दिन असली defect पर भी line उसी तरह reset कर दी जाती है।
गलत detection threshold की setting, पार्ट के खिसकने जैसी वजहों से होता है। गलत detection का भी record रखें, और defect की तरह उसकी जाँच करके ठीक करें।
Warning की आदत
Buzzer या lamp बार-बार बजे, तो वह पृष्ठभूमि की आवाज़ बन जाता है। जिस गलती के बाहर जाने से बड़ा नुकसान हो, वहाँ जहाँ तक हो सके control तरीके पर जाएँ।
और सिर्फ़ पकड़ने पर न रुकें। एक ही पोका-योके बार-बार चले, तो मतलब है कि पीछे कहीं गलती की वजह बची हुई है। यह देखें कि वह कितनी बार चलता है, और रोकने वाले उपायों पर लौटें। Why-why analysis और 8D report जैसे तरीके उस वजह तक पहुँचने में मदद करते हैं।
पोका-योके machine safety interlock नहीं है
कुछ जगह पोका-योके के उदाहरण में ऐसी machine भी गिनाई जाती है जो दोनों हाथ से switch दबाने पर ही चलती है। सोच मिलती-जुलती है, पर ये काम करने वाले के शरीर को बचाने वाले safety device हैं। इन्हें quality वाले पोका-योके से अलग रखें।
Guard के साथ काम करके machine की खतरनाक हरकत रोकने वाले interlocking device के design और चुनाव के लिए अलग standard है: दुनिया भर में ISO 14119, और जापान में JIS B 9710:2019, जो ISO 14119 के 2013 संस्करण के बराबर है। भारत में BIS का IS 16812:2018 है, जो BIS की सूची के अनुसार ISO 14119:2013 के समान (dual numbering) है।
ये standard device के प्रकार के साथ यह भी बताते हैं कि उन्हें bypass करने की संभावना कैसे कम करें। ISO 14119 का 2024 में नया संस्करण आया है, इसलिए design करते समय ताज़ा संस्करण और BIS में उसकी स्थिति अपने safety विभाग से check करवाएँ।
Standard machine के design के लिए है; कर्मचारी और employer की ज़िम्मेदारी कानून में अलग से लिखी है। जापान के Ordinance on Industrial Safety and Health की धारा 28 में employer को safety device ठीक हालत में रखने और जाँचने को कहा गया है, और धारा 29 में कर्मचारी को safety device न हटाने और उसे बेकार न करने को कहा गया है।
भारत में Factories Act 1948 की धारा 111 (कर्मचारियों के दायित्व) कहती है कि कोई कर्मचारी safety के लिए दिए गए किसी साधन से जानबूझकर छेड़छाड़ या उसका गलत इस्तेमाल न करे। 2020 के Occupational Safety, Health and Working Conditions Code (OSH Code) में भी कर्मचारियों के कर्तव्य दिए गए हैं। आपके राज्य और plant पर कौन-सा कानून और कौन-सी धारा किस रूप में लागू है, यह अपने HR या safety विभाग से पूछें।
इसलिए safety से जुड़े device machine बनाने वाली कंपनी या machine safety के जानकार engineer, risk assessment और machine safety standard के आधार पर design करते हैं। Shop floor का पोका-योके उनकी जगह नहीं ले सकता।
शब्दों पर भी ध्यान दें। Supplier के catalog में कभी-कभी tool के signal को line से जोड़कर कसाव पूरा होने तक अगला step रोकने वाले system को "interlock" कहा जाता है। यह process steps के बीच का quality interlock है; इसका मकसद machine safety interlocking device से अलग है।
Checklist: जापानी customer या parent plant के साथ पोका-योके पर काम
पोका-योके के सवाल corrective action report, supplier audit और line transfer में आ सकते हैं। शुरुआत ऐसे करें: हाल की एक गलती चुनें और line पर देखें कि product में वह किस फ़र्क के रूप में दिखती है। फिर नीचे की lists से तैयारी करें।
पोका-योके का सुझाव देने से पहले
- क्या "assembly की गलतियाँ" जैसी बड़ी category नहीं, बल्कि एक हरकत की एक गलती चुनी गई है?
- क्या detection से पहले हटाना, बदलना और आसान बनाना सोचा गया?
- क्या यह control तरीका है? Warning तरीका है तो warning पर क्या करना है, यह तय है?
- क्या जानबूझकर गलती करके, और सही काम करके (बेवजह न रुके) आज़माया गया?
- क्या operator ने खुद आज़माया, और cycle time takt के अंदर रहा?
- क्या shift शुरू होने पर निशान लगे test sample से जाँच होती है?
- क्या यह work standard और QC process chart या control plan में लिखा है?
- क्या हटाने और setting बदलने के लिए मंज़ूरी ज़रूरी है?
- क्या यह machine safety interlock से साफ़ अलग है?
जापान से line लेते समय पूछने के सवाल
- इस line का हर पोका-योके कौन-सी गलती रोकता है? क्या पोका-योके register है?
- कौन-से device process रोकते हैं (control) और कौन-से सिर्फ़ बताते हैं (warning)?
- हर device की जाँच कैसे और कितनी बार होती है? क्या test sample भी transfer में साथ आएँगे?
- कौन-से device PLC logic या counter setting पर चलते हैं, और उन्हें कौन बदल सकता है?
- कौन-से device quality के पोका-योके हैं, और कौन-से machine safety device?
- हर device किस पुराने defect की वजह से लगाया गया था?
Template: पोका-योके register
नीचे की lines काल्पनिक उदाहरण हैं, जो बताती हैं कि register कैसे भरें।
| No. | Station | कौन-सी गलती | तरीका | रोकना / बताना | जाँच का तरीका और कितनी बार | ज़िम्मेदार |
|---|---|---|---|---|---|---|
| PY-01 | Station 3 (bracket) | Bracket उल्टा लगना | Contact (asymmetric pin) | रोकना | Pin घिसी, ढीली या टूटी तो नहीं, यह देखना और test पार्ट उल्टा रखकर देखना कि न बैठे; shift की शुरुआत में | Team leader |
| PY-02 | Station 5 (cover) | Bolt छूटना (हर unit में 4) | Fixed-value (signal wrench + counter) | रोकना | लाल test unit पर सिर्फ़ 3 bolt कसकर देखना कि unit आगे न जाए; shift की शुरुआत में | Production engineering |
| PY-03 | Kitting area | गलत पार्ट उठाना | Motion-step (pick-to-light + गलत bin का sensor) | बताना | जानबूझकर गलत bin में हाथ डालकर buzzer देखना, हफ़्ते में एक बार | Logistics lead |
इस लेख की सीमाएँ
- पोका-योके के वर्गीकरण और शब्द कंपनी और स्रोत के हिसाब से अलग होते हैं। आपका जापानी customer उसी बात के लिए दूसरा नाम इस्तेमाल कर सकता है।
- गलती के प्रकार वाले उदाहरण और register की lines समझाने के लिए हैं, किसी खास plant का data नहीं।
- Torque wrench, vision sensor और pick-to-light की बातें बनाने वाली कंपनियों के अपने विवरण के अनुसार हैं। Equipment चुनने से पहले ताज़ा specification कंपनी से check करें।
- यह लेख machine safety device के design के बारे में नहीं है। लागू standard और स्थानीय कानून मानें, और योग्य विशेषज्ञ से सलाह लें।
अक्सर पूछे जाने वाले सवाल (FAQ)
पोका-योके का मतलब क्या है?
पोका-योके का मतलब है गलती-रोक इंतज़ाम (mistake-proofing)। यह जापानी शब्द है और अंग्रेज़ी में भी वैसे ही बोला जाता है। Shigeo Shingo की किताब का अंग्रेज़ी संस्करण 1986 में आने के बाद यह दुनिया भर में फैला। इससे जुड़ा शब्द fool-proof है, जो बड़ा शब्द है और product व machine design पर भी लागू होता है।
क्या "baka-yoke" कहना ठीक है?
न कहें। आज पोका-योके ही सही शब्द है। Shingo ने खुद अपनी किताब के अंग्रेज़ी संस्करण में बताया है कि पुराने नाम से एक कर्मचारी को ठेस पहुँची थी।
क्या पोका-योके के लिए sensor ज़रूरी है?
नहीं। उल्टा पार्ट या गलत पार्ट जैसी गलती, जो आकार से पहचानी जा सके, उसके लिए jig की pin और guide अच्छा काम करती हैं। आप ऐसी हालत भी बना सकते हैं कि "कुछ बचा तो गड़बड़", जैसे पार्ट्स कटोरी में गिनकर रखना ताकि बचा पार्ट छूटे काम को दिखा दे।
पोका-योके को line रोकनी चाहिए या सिर्फ़ बताना चाहिए?
जिस गलती के बाहर जाने से बड़ा नुकसान हो, उसके लिए काम या machine रोकने वाला control तरीका रखें। जहाँ रोकने का इंतज़ाम लगाना मुश्किल हो, ऐसे हाथ के काम में warning तरीका ठीक हो सकता है, पर तब तय करें कि warning मिलने पर व्यक्ति को क्या करना है।
पोका-योके device की जाँच कितनी बार करें?
बुनियादी तरीका है हर shift की शुरुआत में चलाकर देखना, जैसे जानबूझकर बनाया गया खराब test sample चलाकर देखना कि device उसे रोकता है। Test sample को रंग दें और तय जगह पर रखें, ताकि वह कभी product में न मिले।
स्रोत
- Toyota में पोका-योके और jidoka: Toyota Motor Corporation, Toyota Production System (जापानी)
- Reserve shuttle box (1925): Toyota 75-year history, Part 1, Chapter 1, Section 3, Item 2 (जापानी)
- Fool-proof और fail-safe की परिभाषा: Japanese Standards Association, JIS Z 8115:2019 (जापानी); परिभाषा के शब्द standard को दोहराने वाले पेज (जापानी) पर देखे गए
- Shingo की किताब: National Diet Library, 1985 का जापानी संस्करण; Routledge, "Zero Quality Control: Source Inspection and the Poka-Yoke System"
- Control/warning और contact/fixed-value/motion-step तरीके, baka-yoke, कटोरी वाला उदाहरण: Shigeo Shingo, "Zero Quality Control" (Productivity Press, 1986), Chapters 4 and 6; Lean Blog, "Poka-Yoke and Shigeo Shingo"; ITmedia, IT glossary "Poka-yoke" (जापानी)
- Fool-proof के 5 सिद्धांत: Takeshi Nakajo and Hitoshi Kume, "A Study on Fool-Proofing for Work: Principles of Fool-Proofing," Quality, Vol. 14, No. 2 (1984)
- Error-proofing और तीन गलतफ़हमियाँ: Takeshi Nakajo, Chuo University, "Error-proofing in healthcare" (जापानी)
- 5 सिद्धांतों का इस्तेमाल और error-proofing का क्रम: Osaka Municipal Waterworks Bureau (जापानी)
- पोका-योके torque wrench: Tohnichi (जापानी); Tohnichi, दोबारा कसना पकड़ने वाला CSPFHW (जापानी)
- Vision sensor के उदाहरण: Keyence, steering wheel assembly check (जापानी); Keyence, food, pharma और cosmetics के उदाहरण (जापानी)
- Code matching: Keyence, logistics में गलती रोकना (जापानी)
- Digital picking: Aioi Systems (जापानी)
- Camera से छूटा काम पकड़ना: Canon Marketing Japan, "What is poka-yoke?" (जापानी)
- Interlocking device के standard: ISO 14119:2024; Japanese Standards Association, JIS B 9710:2019 (जापानी); IDEC, ISO 14119:2013 overview (जापानी); BIS, IS 16812:2018
- Safety device का रख-रखाव (जापान): e-Gov, Ordinance on Industrial Safety and Health, Articles 28 and 29 (जापानी)
- भारत: Factories Act 1948, Section 111 (Obligations of workers)
मूल जापानी लेखयह गाइड जापान के पाठकों के लिए लिखे गए MONOSCOPE के एक लेख पर आधारित है: ポカヨケの種類と事例|作業ミスを仕組みで防ぐ考え方と作り方
संपादक के बारे में
 MONOSCOPE संपादकीय टीमFOUNDER & EDITOR
प्लांट उपकरण निर्माता और प्लांट इंजीनियरिंग कंपनी में लगभग दस साल तक उपकरणों के प्रस्ताव, डिज़ाइन और कमीशनिंग का काम करने के बाद डिजिटल मार्केटिंग में आए। आज B2B निर्माताओं को वेब कंसल्टिंग देते हैं, ताकि वे अपने उत्पाद और तकनीक आसानी से समझा सकें। जापान के राष्ट्रीय लाइसेंस Energy Manager और तृतीय श्रेणी चीफ़ इलेक्ट्रिकल इंजीनियर धारक।
2017 से एक इंजीनियरिंग ब्लॉग (500 से ज़्यादा लेख) और लगभग 20,000 सब्सक्राइबर वाला जापानी YouTube चैनल चलाते हैं। हर गाइड जापानी शॉप फ़्लोर के नज़रिए से लिखा जाता है और उद्धृत मानकों से मिलाकर जाँचा जाता है।