Star-Delta Starter คืออะไร: กระแสสตาร์ท แรงบิด และการตั้ง Timer
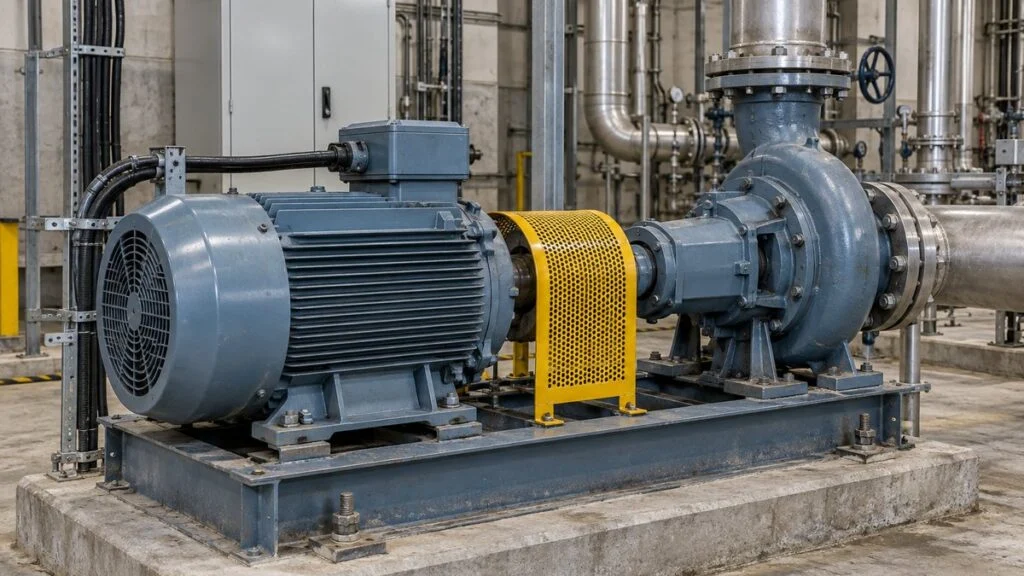
เครื่องสูบน้ำหรือคอมเพรสเซอร์จากญี่ปุ่นมักมาพร้อมตู้สตาร์ทที่เขียนว่า "Y-Δ shido" (Star-Delta starting) หลายปีต่อมามอเตอร์เสีย และมอเตอร์ตัวใหม่ที่มีในสต็อกมี kW เท่าเดิม แต่เนมเพลต (nameplate / meiban) ไม่เหมือนกัน คำถามคือ ต่อเข้าตู้เดิมได้เลยหรือไม่ และ Timer ใช้ค่าเดิมได้หรือเปล่า คำตอบขึ้นกับว่า "1/3" ของ Star-Delta หมายถึงอะไรกันแน่
สรุปสั้น ๆ: Star-Delta starter สตาร์ทมอเตอร์เหนี่ยวนำ 3 เฟสโดยต่อขดลวดแบบสตาร์ (Y) ก่อน แล้วสลับเป็นเดลต้า (Δ) เมื่อมอเตอร์เร่งความเร็วขึ้นแล้ว ขณะสตาร์ทแบบสตาร์ กระแสไลน์จะเหลือหนึ่งในสามของกระแสไลน์ที่มอเตอร์ตัวเดียวกันดึงเมื่อสตาร์ทตรงแบบเดลต้า (DOL) จากแหล่งจ่ายเดียวกัน แรงบิดสตาร์ทก็ลดลงเหลือประมาณหนึ่งในสามเช่นกัน ค่า 1/3 นี้ไม่ใช่สัดส่วนของกระแสขณะวิ่งปกติ และไม่ได้แปลว่าอุปกรณ์ในตู้ สายไฟ หรือพลังงานที่ใช้ จะลดลงเหลือ 1/3 ได้ทั้งหมด
บทความนี้อธิบายวิธีต่อขดลวด ที่มาของ 1/3 วิธีคิดเรื่อง Star time และช่วงหน่วงตอนสลับ ในกรณีไหนที่วิธีนี้เหมาะ และสิ่งที่ต้องเช็กก่อนเปลี่ยนมอเตอร์ในตู้ Star-Delta ท้ายบทความมีเช็กลิสต์ คำถามที่ควรถามซัพพลายเออร์ญี่ปุ่น และตัวอย่างอีเมล
สารบัญ
- Star-Delta Starting คืออะไร
- ทำไมกระแสสตาร์ทจึงเหลือหนึ่งในสาม
- แรงบิดสตาร์ทก็ลดเหลือหนึ่งในสามด้วย
- ลำดับการสลับและการตั้ง Timer
- เมื่อไรควรใช้ Star-Delta Starting
- การเปลี่ยนมอเตอร์ในตัวสตาร์ท Star-Delta
- นำไปใช้ได้ทันที: เช็กลิสต์เปลี่ยนมอเตอร์ในตู้ Star-Delta
- ข้อจำกัดของบทความนี้
- คำถามที่พบบ่อย (FAQ)
- แหล่งอ้างอิง
Star-Delta Starting คืออะไร
เมื่อสตาร์ทมอเตอร์เหนี่ยวนำ 3 เฟสแบบกรงกระรอก (squirrel-cage) จากสภาพหยุดนิ่งด้วยแรงดันเต็ม มอเตอร์จะดึงกระแสสูงในช่วงสั้น ๆ วิธีนี้เรียกว่าการสตาร์ทตรง (Direct-on-Line: DOL) ในแบบญี่ปุ่นเรียกว่า jikaire shido ขึ้นกับระบบไฟของโรงงาน กระแสนี้อาจทำให้แรงดันตก (voltage dip) จนเครื่องอื่นได้รับผลกระทบ
กระแสสูงนี้ไม่ได้มาจากแรงที่ต้องใช้ขยับเพลาให้เริ่มหมุนเพียงอย่างเดียว แต่มาจากสภาพทางไฟฟ้าของมอเตอร์เหนี่ยวนำที่โรเตอร์ยังไม่หมุน ซึ่งดึงกระแสมากกว่าตอนวิ่งที่พิกัดมาก จะเป็นกี่เท่าขึ้นกับการออกแบบมอเตอร์และเงื่อนไขการสตาร์ท บางแห่งอาจเห็นตัวเลข "8–10 เท่า" แต่ตัวเลขนี้ไม่ตายตัว ให้เริ่มจากข้อมูลของผู้ผลิต คือกระแสสตาร์ท แรงบิดสตาร์ท และเวลาสตาร์ทที่ยอมให้
Star-Delta เป็นการสตาร์ทแบบลดแรงดัน (gen-den'atsu shido) ชนิดหนึ่ง โดยลดแรงดันที่ตกคร่อมขดลวดเฉพาะช่วงสตาร์ท วิธีนี้ไม่ได้เปลี่ยนแรงดันไลน์ของแหล่งจ่าย แต่เปลี่ยนวิธีต่อขดลวดทั้งสามชุดแทน
การต่อแบบสตาร์ ปลายด้านหนึ่งของขดลวดทั้งสามชุดจะรวมเป็นจุดร่วมจุดเดียว และปลายอีกด้านต่อเข้าแหล่งจ่าย 3 เฟส ส่วนการต่อแบบเดลต้า ขดลวดต่อกันเป็นรูปสามเหลี่ยม และมุมทั้งสามต่อเข้าแหล่งจ่าย
วงจรเชิงแนวคิดของระบบ 3 เฟสสมดุล สี่เหลี่ยมแต่ละอันแทนอิมพีแดนซ์ของขดลวดหนึ่งเฟส Z ที่เท่ากัน
มอเตอร์ต้องมีอะไรบ้าง
การสตาร์ทแบบ Star-Delta ต้องดึงปลายทั้งสองข้างของขดลวดทุกชุดออกมาที่กล่องขั้วต่อสาย (terminal box) เพื่อให้ตัวสตาร์ทเปลี่ยนการต่อได้ มอเตอร์ทั่วไปมี 6 ขั้วหรือ 6 สาย แต่มอเตอร์บางรุ่นที่ใช้ได้หลายแรงดันมี 12 สาย กล่อง 6 ขั้วอาจมีป้ายเป็น U1, V1, W1 และ U2, V2, W2 ส่วนเครื่องรุ่นเก่าอาจใช้ U, V, W และ X, Y, Z ให้ยืนยันคู่ขั้วจากแบบการต่อสายของผู้ผลิต อย่าเดาเอง
มอเตอร์ต้องรับรองให้วิ่งแบบเดลต้าที่แรงดันของแหล่งจ่ายด้วย มี 6 ขั้วอย่างเดียวไม่พอ ไม่ใช่ทุกตัวที่ต่อ Star-Delta ได้กับทุกแรงดัน ตัวอย่างเช่น เนมเพลตเขียนว่า Δ230 V / Y400 V ถ้าใช้กับไฟ 400 V มอเตอร์ตัวนี้ออกแบบให้วิ่งต่อเนื่องแบบสตาร์ หากสลับเป็นเดลต้าที่ 400 V แรงดันจะเกินพิกัดขดลวด ดังนั้นให้อ่านแรงดันและวิธีต่อบนเนมเพลตเป็นคู่กันเสมอ
ข้อควรระวังสำหรับโรงงานในไทย: เครื่องจักรญี่ปุ่นบางเครื่องออกแบบมอเตอร์ไว้สำหรับ 200 V และ 50/60 Hz ในญี่ปุ่น ในไทยระบบไฟเป็น 50 Hz และแรงดันของแต่ละโรงงานอาจต่างกัน (เช่น 380 V หรือ 400 V) ให้ตรวจเนมเพลตว่ารองรับแรงดันและความถี่ของโรงงานหรือไม่ และยืนยันกับฝ่าย Facility หรือซัพพลายเออร์
ทำไมกระแสสตาร์ทจึงเหลือหนึ่งในสาม
เวลาเปรียบเทียบกระแส ให้แยกกระแสไลน์ ซึ่งไหลในสายจากแหล่งจ่าย ออกจากกระแสเฟส ซึ่งไหลผ่านขดลวดหนึ่งชุด ความสัมพันธ์ของกระแสสองอย่างนี้ต่างกันระหว่างสตาร์กับเดลต้า
แบบจำลองด้านล่างสมมติแหล่งจ่าย 3 เฟสสมดุล แรงดันไลน์ VL และขนาดอิมพีแดนซ์ต่อเฟสขณะสตาร์ทเป็น |Z| เปรียบเทียบสตาร์กับเดลต้าของมอเตอร์ตัวเดียวกันในสภาพหยุดนิ่งเดียวกัน
แบบสตาร์ ขดลวดแต่ละชุดรับแรงดัน 1/√3 ของแรงดันไลน์ และกระแสที่ไหลผ่านขดลวดก็คือกระแสในสายไลน์ด้วย จึงได้
แบบเดลต้า ขดลวดแต่ละชุดรับแรงดันไลน์เต็มค่า และในระบบสมดุล กระแสไลน์เท่ากับ √3 เท่าของกระแสเฟส
ตัวคูณ 1/√3 ตัวแรกมาจากแรงดันขดลวดที่ต่ำลง ตัวที่สองมาจากความสัมพันธ์ระหว่างกระแสไลน์กับกระแสเฟส รวมกันได้ 1/3 อย่าสับสนสองการเปรียบเทียบนี้ กระแสที่ไหลในขดลวดหนึ่งชุดลดลง 1/√3 แต่กระแสไลน์ฝั่งแหล่งจ่ายลดลง 1/3
VL และ |Z| เท่ากัน แหล่งจ่าย 3 เฟสสมดุล สภาพสตาร์ทเดียวกัน
ตัวอย่างการคำนวณ สมมติแรงดันไลน์ 200 V และ |Z| ต่อเฟส 2 Ω แบบสตาร์ ขดลวดแต่ละชุดรับแรงดันประมาณ 115.47 V กระแสเฟสและกระแสไลน์เท่ากันที่ประมาณ 57.74 A
เมื่อเทียบ 57.74 A กับ 173.21 A จะได้อัตราส่วนประมาณ 1/3 เมื่อมอเตอร์เร่งความเร็วขึ้น สภาพทางไฟฟ้าของมอเตอร์เปลี่ยนไป กระแสหลังสลับเป็นเดลต้าจึงไม่ได้เป็น 173.21 A เสมอไป
เวลาเปรียบเทียบค่าที่วัดจริง ให้แน่ใจว่าวัดตำแหน่งเดียวกัน คือที่สายไลน์ฝั่งแหล่งจ่าย หรือภายในวงเดลต้าฝั่งขดลวด
แรงบิดสตาร์ทก็ลดเหลือหนึ่งในสามด้วย
ราคาที่ต้องจ่ายสำหรับกระแสที่ต่ำลงคือแรงบิดสตาร์ทที่ต่ำลง ถ้าประมาณว่าแรงบิดเป็นสัดส่วนกับกำลังสองของแรงดัน ที่ความถี่และสภาพสตาร์ทเดียวกัน แรงบิดแบบสตาร์ก็เหลือประมาณ 1/3 ของแรงบิดเดลต้า DOL
การเร่งความเร็วได้ แรงบิดของมอเตอร์ต้องมากกว่าแรงบิดที่โหลดต้องการ ถ้าส่วนต่างน้อย การเร่งจะใช้เวลานาน ถ้าโหลดต้องการแรงบิดมากกว่าที่แบบสตาร์ให้ได้ มอเตอร์จะเร่งถึงความเร็วที่พอไม่ได้ในแบบสตาร์
เปรียบเทียบเชิงคุณภาพ ความสูงของเส้นโค้งแสดงว่าอันไหนมากกว่า ไม่ใช่ข้อมูลมอเตอร์จริง
ด้วยเหตุนี้ Star-Delta จึงเหมาะกับเครื่องจักรที่สตาร์ทตอนไม่มีโหลดหรือโหลดเบา แม้แต่ปั๊มก็ต่างกันตามชนิดและสภาพการใช้งาน อย่าสรุปว่าปั๊มทุกตัวมีโหลดตอนสตาร์ทเท่ากัน
ลำดับการสลับและการตั้ง Timer
ตัวสตาร์ทแบบ 3 คอนแทคเตอร์ที่พบทั่วไปใช้แมกเนติกคอนแทคเตอร์ 3 ตัว คือ Main (ไลน์) Star และ Delta ขั้นแรก Main กับ Star ทำงาน มอเตอร์เร่งความเร็วแบบสตาร์ จากนั้น Star ตัดออก Delta ต่อเข้า และมอเตอร์วิ่งปกติ
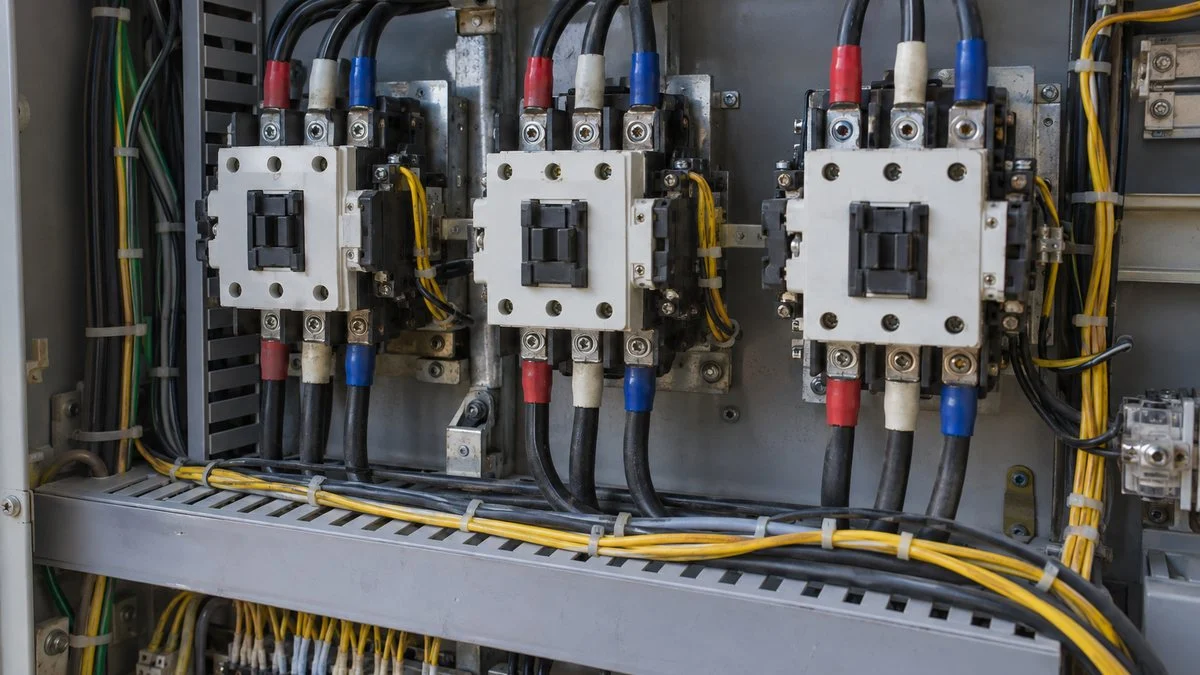
ถ้าคอนแทคเตอร์ Star กับ Delta ปิดพร้อมกัน อาจเกิดการลัดวงจรที่แหล่งจ่าย อย่าพึ่ง Timer อย่างเดียว ลำดับการทำงานของคอนแทคเตอร์ต้องทำงานร่วมกับอินเตอร์ล็อก (interlock) ทั้งทางไฟฟ้าและทางกลด้วย
ตัวอย่างตัวสตาร์ทแบบ 3 คอนแทคเตอร์ที่สลับแบบเปิดวงจร (open transition) แกนนอนแสดงลำดับ ไม่ใช่จำนวนวินาทีจริง
Star time ตั้งจากลักษณะของมอเตอร์และโหลด ให้มอเตอร์เร่งความเร็วได้เพียงพอก่อนสลับ ส่วนDead time ตั้งตามข้อกำหนดของผู้ผลิตตัวสตาร์ท เพื่อให้คอนแทคเตอร์ Star เปิดสนิทก่อนที่ Delta จะปิด Timer รีเลย์ Star-Delta บางรุ่นกำหนด Dead time ตายตัว เช่น ABB CT-YDEW ใช้การสลับคงที่ประมาณ 50 ms หลัง Star time ที่ปรับได้ แต่นี่เป็นการออกแบบของผลิตภัณฑ์รุ่นเดียว ไม่ใช่ค่าทั่วไป
ตัวเลขเดียว เช่น "สลับหลังสตาร์ทประมาณ 0.5 วินาที" ใช้เป็นค่ากลางสำหรับทุกเครื่องไม่ได้ ถ้าสลับเร็วเกินไป หน้าสัมผัสจะตัดและต่อขณะที่กระแสยังสูง แต่การวิ่งแบบสตาร์นานขึ้นก็ไม่ได้แก้ปัญหา ให้เช็กว่าการเร่งความเร็วไม่ได้ค้าง และการสตาร์ทยังอยู่ในเวลาสตาร์ทที่มอเตอร์ยอมให้
ในตัวสตาร์ทแบบ open transition มอเตอร์ถูกตัดออกจากแหล่งจ่ายชั่วขณะ เมื่อ Delta ต่อเข้า แรงดันตกค้างของมอเตอร์และแรงดันของแหล่งจ่ายจะมีผลต่อกัน ทำให้เกิดกระแสพุ่งและแรงกระชากทางกล แม้กระแสสตาร์ทจะลดเหลือ 1/3 กระแสในวินาทีที่สลับก็ไม่จำเป็นต้องถูกจำกัดในอัตราเดียวกัน
หลักการป้องกันการปิดพร้อมกันนี้ใช้กับวงจรอินเตอร์ล็อกทั่วไปด้วย เมื่อแก้ปัญหาตู้สตาร์ทที่ไม่ยอมวิ่ง ให้ไล่ดูว่าเงื่อนไขข้อไหนไม่เป็นจริง อย่าบายพาสเงื่อนไขการป้องกันเพียงเพื่อให้เครื่องวิ่ง
เมื่อไรควรใช้ Star-Delta Starting
1. ผลต่อระบบไฟฟ้า คำถามแรกคือ กระแสสตาร์ทกระทบระบบไฟอย่างไร มอเตอร์ตัวเดียวกันทำให้แรงดันตกต่างกัน ขึ้นกับขนาดอุปกรณ์รับไฟ อิมพีแดนซ์ของระบบ และความยาวสายไฟ เช่น การสตาร์ทมอเตอร์ใหญ่บนหม้อแปลงเล็กอาจกระทบโหลดอื่น อย่าตัดสินจาก kW ของมอเตอร์อย่างเดียว ให้ดูขนาดและคุณสมบัติของหม้อแปลง โหลดอื่นที่ทำงานพร้อมกัน และแรงดันผันแปรที่ยอมรับได้ไปพร้อมกัน
2. แรงบิดที่ลดลงเร่งโหลดได้หรือไม่ ต่อให้ฝั่งไฟฟ้าไม่มีปัญหา ถ้ามอเตอร์ไม่หมุนในแบบสตาร์ หรือค้างกลางทาง ตัวสตาร์ทก็ไม่ได้ผลตามจุดประสงค์ นอกจากตัวโหลดแล้ว แรงเฉื่อยของชิ้นส่วนที่หมุนและจำนวนครั้งที่สตาร์ทก็สำคัญ สำหรับเครื่องที่เร่งช้าหรือสตาร์ทบ่อย ให้ตรวจอุณหภูมิที่เพิ่มขึ้นของมอเตอร์และเงื่อนไขการใช้งานของคอนแทคเตอร์ด้วย
3. มอเตอร์เหมาะสมหรือไม่ ยืนยันว่ามอเตอร์วิ่งแบบเดลต้าที่แรงดันของแหล่งจ่ายได้ และปลายขดลวดสลับต่อได้ อย่าฝืนใช้มอเตอร์ที่พิกัดต่างกันกับตู้เดิมเพียงเพื่อให้วิธีสตาร์ทเหมือนเดิม
บางครั้งจะเห็นตัวเลข kW ที่ถูกพูดถึง เช่น "ตั้งแต่ 11 kW ขึ้นไปที่ 200 V" หรือ "ตั้งแต่ 30 kW ขึ้นไปที่ 400 V" ถ้าตัดสินจากตัวเลขนี้อย่างเดียว จะพลาดทั้งสามข้อข้างต้น ให้ตรวจเงื่อนไขของการไฟฟ้า มาตรฐานการออกแบบของโรงงาน และข้อมูลการเลือกของผู้ผลิต ก่อนเลือกวิธีสตาร์ท
ตารางด้านล่างเปรียบเทียบวิธีสตาร์ทหลัก ๆ ให้เห็นว่าวิธีที่จำกัดกระแสสตาร์ทกับการควบคุมมอเตอร์ขณะวิ่งเป็นคนละเรื่องกัน
เปรียบเทียบวิธีสตาร์ท เลือกตามการเร่งความเร็วที่ต้องการ เงื่อนไขของแหล่งจ่าย และการใช้งานปกติ
Star-Delta ไม่ใช่อุปกรณ์ประหยัดพลังงานที่ลดกำลังไฟขณะวิ่งเหลือ 1/3 หลังเร่งความเร็วแล้ว มอเตอร์ขับโหลดในแบบเดลต้า และรับกำลังไฟฟ้าตามกำลังที่โหลดต้องการที่เพลา
ถ้าต้องการปรับความเร็วตามอัตราไหลหรือปริมาณลม ให้พิจารณาการควบคุมความเร็วแยกจากวิธีสตาร์ท Soft starter กับ Inverter (VFD) ทำหน้าที่ต่างกัน จะเอามาแทนกันเพียงเพราะทั้งสองอย่าง "จำกัดกระแส" ไม่ได้
การเทียบต้นทุนก็ไม่ควรดูแค่ราคาคอนแทคเตอร์ ให้เทียบทั้งระบบ ทั้งพื้นที่ตู้ การเดินสาย การควบคุม การป้องกัน การบำรุงรักษา และผลของการสลับต่อเครื่องจักร
การเปลี่ยนมอเตอร์ในตัวสตาร์ท Star-Delta
มอเตอร์: เนมเพลตและกล่องขั้วต่อสาย
เวลาเปลี่ยนมอเตอร์ ตรง kW อย่างเดียวไม่พอ ให้ตรวจแรงดัน ความถี่ จำนวนขั้ว (pole) กระแสพิกัด และวิธีการต่อสาย ความต่างของประสิทธิภาพอาจทำให้ลักษณะกระแสต่างไปแม้กำลังเท่ากัน จึงอาจต้องตรวจความเข้ากันได้กับตัวสตาร์ทเดิมอีกครั้ง
ตรวจเนมเพลต (meiban) และกล่องขั้วต่อสาย ปลายขดลวดที่ต้องใช้ถูกดึงออกมาครบหรือไม่ และมอเตอร์วิ่งในแบบการต่อที่กำหนดได้หรือไม่ แม้ตัวเครื่องยึดเข้ากับฐานได้ จำนวนขั้ว สกรูขั้ว และช่องเข้าสายอาจไม่เหมือนเดิม
แม้เปลี่ยนแค่มอเตอร์ ก็ต้องตรวจเงื่อนไขทางไฟฟ้าและทางกลไปพร้อมกัน
ตู้: พิกัดและค่าตั้งของอุปกรณ์ป้องกัน
ในตู้ ให้ตรวจชนิดและช่วงการตั้งค่าของเบรกเกอร์ คอนแทคเตอร์ และโอเวอร์โหลดรีเลย์ กระแสสตาร์ทที่เหลือ 1/3 ไม่ได้แปลว่าจะลดพิกัดอุปกรณ์และสายไฟทุกชิ้นเหลือ 1/3 ได้
เทอร์มอลโอเวอร์โหลดรีเลย์อาจวัดกระแสไลน์หรือกระแสขดลวด (กระแสเฟส) ก็ได้ ขึ้นกับตำแหน่งที่ติดตั้งในวงจร เช่น คำแนะนำของ Schneider Electric ตั้งโอเวอร์โหลดที่อยู่ในวงเดลต้าไว้ที่ 0.58 เท่าของกระแสเต็มพิกัด (full-load current) ของมอเตอร์ และตั้งโอเวอร์โหลดที่อยู่ฝั่งต้นทางสายไลน์ไว้ที่ 100% อย่าใช้ตัวคูณเดียวกับทุกวงจร ให้ยืนยันค่าตั้งจากแบบวงจรและตารางเลือกของผู้ผลิต ให้แยกในใจด้วยว่า คอนแทคเตอร์สำหรับสตาร์ททำหน้าที่สตาร์ทมอเตอร์ ส่วนอุปกรณ์ป้องกันทำหน้าที่ป้องกันวงจรเมื่อเกิดความผิดปกติ
การเปลี่ยนขนาดมอเตอร์
ถ้าใหญ่ขึ้น: ประเมินใหม่ว่ากระแสและเวลาสตาร์ทยังอยู่ในช่วงใช้งานของอุปกรณ์เดิมหรือไม่ ตรวจแรงดันตกตามความยาวสายเดิม การระบายความร้อนในตู้ และที่ว่างสำหรับอุปกรณ์ที่เพิ่ม
ถ้าเล็กลง: ตรวจช่วงตั้งค่าของอุปกรณ์ป้องกัน และขนาดจุดต่อสายด้วย อย่าฝืนยัดสายเส้นใหญ่เดิมเข้าขั้วเล็กใหม่ ให้ตกลงวิธีต่อสายที่ยอมรับได้กับทีมติดตั้ง
โหลด: กำลังที่เพลาและเงื่อนไขตอนสตาร์ท
ฝั่งโหลด ให้ยืนยันกำลังที่เพลาที่ปั๊มหรือเครื่องจักรต้องการ และโหลดตอนสตาร์ท การลดขนาดมอเตอร์ไม่ได้ประหยัดพลังงานเสมอไป ให้เข้าใจกำลังที่ต้องใช้และจุดทำงาน (operating point) ก่อน และการที่กระแสต่ำขณะวิ่งปกติ ไม่ใช่เหตุผลที่จะข้ามการตรวจแรงบิดสตาร์ทและสภาวะชั่วครู่
วงจรควบคุม การทดลองเดิน และบันทึก
ในวงจรควบคุม ให้ทบทวน Star time, Dead time, อินเตอร์ล็อก และการตรวจสถานะหน้าสัมผัส ก่อนจะคัดลอกค่าเดิมมาใช้กับมอเตอร์ใหม่ ให้ยืนยันว่าการสตาร์ทดำเนินไปอย่างไรจริง และขีดจำกัดที่ยอมได้คืออะไร
หลังเปลี่ยนการเดินสาย ให้ตรวจทิศทางการหมุนและสภาพโหลดตามขั้นตอนการทดลองเดินที่กำหนด สาเหตุที่ทิศทางหมุนกลับดูได้จากเรื่องลำดับเฟส (phase sequence) ของมอเตอร์ 3 เฟส ส่วนงานจริงต้องทำตามขั้นตอนของโรงงาน คือหยุดเครื่อง ตัดแหล่งจ่าย (เช่น Lockout/Tagout: LOTO) และตรวจว่าไม่มีแรงดัน หากไม่แน่ใจ ให้ปรึกษา จป. (เจ้าหน้าที่ความปลอดภัยในการทำงาน) หรือผู้รับผิดชอบงานไฟฟ้าของโรงงาน
ในบันทึกการทดลองเดิน ให้จดกระแสและเวลาแยกกัน ช่วงสตาร์ท ช่วงสลับ และช่วงวิ่งปกติ ถ้าเบรกเกอร์ทริปเฉพาะตอนสลับ ให้หาสาเหตุแยกจากกรณีที่กระแสโหลดปกติสูงเกิน
สุดท้าย เก็บข้อมูลเนมเพลตที่ปรับปรุงแล้ว ค่าตั้งของอุปกรณ์ป้องกัน ค่า Timer และแบบวงจร ไว้ด้วยกันในสถานะหลังเปลี่ยน เพื่อไม่ให้การตรวจครั้งหน้าพบเอกสารของมอเตอร์ตัวเก่าปนกับค่าตั้งใหม่ นี่เป็นส่วนหนึ่งของงานเปลี่ยนมอเตอร์
นำไปใช้ได้ทันที: เช็กลิสต์เปลี่ยนมอเตอร์ในตู้ Star-Delta
ใช้รายการนี้ก่อนต่อสายมอเตอร์ตัวใหม่ เป็นการสรุปประเด็นข้างต้น ส่วนการตัดสินใจจริงเป็นของผู้รับผิดชอบการออกแบบไฟฟ้าและอุปกรณ์
| หัวข้อ | สิ่งที่ต้องยืนยัน | ดูได้จากที่ไหน |
|---|---|---|
| แรงดันและวิธีต่อสาย | มอเตอร์รับรองให้วิ่งแบบเดลต้าที่แรงดันของแหล่งจ่าย (ไม่ใช่ใช้ได้แค่แบบสตาร์ที่แรงดันนั้น) | เนมเพลต ข้อมูลผู้ผลิต |
| ขั้วต่อสาย | ดึงปลายขดลวดออกมา 6 ขั้วขึ้นไป ป้ายขั้วและการจับคู่ | กล่องขั้วต่อสาย แบบการต่อสายของผู้ผลิต |
| ความถี่ จำนวนขั้ว กระแสพิกัด | ตรงกับตู้เดิมและโหลด และบันทึกถ้ากระแสพิกัดเปลี่ยน | เนมเพลต บันทึกของมอเตอร์ตัวเก่า |
| ข้อมูลการสตาร์ท | กระแสสตาร์ท แรงบิดสตาร์ท เวลาสตาร์ทที่ยอมให้ | Datasheet ของผู้ผลิต |
| โหลดตอนสตาร์ท | แรงบิดและแรงเฉื่อยของโหลดเร่งได้ด้วยแรงบิดแบบสตาร์ และจำนวนครั้งที่สตาร์ท | ข้อมูลเครื่องจักร เงื่อนไขการใช้งาน |
| คอนแทคเตอร์และเบรกเกอร์ | พิกัดและเงื่อนไขการใช้งานยังเหมาะกับกระแสและเวลาสตาร์ทใหม่ | แบบตู้ ตารางเลือกอุปกรณ์ |
| โอเวอร์โหลดรีเลย์ | ตำแหน่ง (ในวงเดลต้าหรือในสายไลน์) และค่าตั้งตามตำแหน่งนั้น | แบบวงจร คำแนะนำของผู้ผลิตรีเลย์ |
| สายไฟและจุดต่อ | แรงดันตก ขนาดขั้ว วิธีต่อสายที่ยอมรับได้ | ตารางสายไฟ ทีมติดตั้ง |
| Timer | ทบทวน Star time และ Dead time สำหรับมอเตอร์ใหม่ ไม่คัดลอกมาเฉย ๆ | แบบวงจรควบคุม ข้อกำหนดของผู้ผลิตตัวสตาร์ท |
| อินเตอร์ล็อก | อินเตอร์ล็อกทางไฟฟ้าและทางกลระหว่างคอนแทคเตอร์ Star กับ Delta ยังครบ | แบบวงจรควบคุม การตรวจตู้ |
| ทดลองเดิน | ทิศทางหมุน บันทึกกระแสและเวลาช่วงสตาร์ท ช่วงสลับ และช่วงวิ่ง | บันทึกการทดลองเดิน |
| เอกสาร | ปรับปรุงข้อมูลเนมเพลต ค่าตั้ง ค่า Timer และแบบวงจรพร้อมกัน | บันทึกการบำรุงรักษา |
คำถามที่ควรถามซัพพลายเออร์ญี่ปุ่น
- ที่แรงดันของโรงงานเรา มอเตอร์ออกแบบให้วิ่งในแบบการต่อใด และเหมาะกับการสตาร์ทแบบ Star-Delta หรือไม่
- ขอแบบขั้วต่อสายของมอเตอร์ รวมถึงกระแสสตาร์ท แรงบิดสตาร์ท และเวลาสตาร์ทที่ยอมให้ได้หรือไม่
- ตอนส่งมอบจากโรงงาน ตั้ง Star time และ Dead time ไว้เท่าไร และกำหนดค่าเหล่านั้นอย่างไร
- โอเวอร์โหลดรีเลย์อยู่ตำแหน่งไหนในวงจรสตาร์ท (ในวงเดลต้าหรือในสายไลน์) และแนะนำให้ตั้งค่าเท่าไรสำหรับกระแสพิกัดของมอเตอร์ใหม่
- คอนแทคเตอร์ เบรกเกอร์ และสายไฟเดิมยังอยู่ในพิกัดเมื่อใช้มอเตอร์ตัวใหม่หรือไม่
- เลือกวิธีสตาร์ทนี้เพราะเงื่อนไขของแหล่งจ่ายที่หน้างานเดิมหรือเปล่า และเงื่อนไขนั้นตรงกับโรงงานของเราหรือไม่
ตัวอย่างอีเมลถึงซัพพลายเออร์
หมายเลขอุปกรณ์และรายละเอียดด้านล่างเป็นตัวอย่างสมมติ ให้แทนด้วยข้อมูลของท่านเอง (ถ้าซัพพลายเออร์ไม่ถนัดภาษาไทย ให้ส่งเป็นภาษาอังกฤษ)
หัวข้อ: ขอข้อมูลสำหรับเปลี่ยนมอเตอร์ของตัวสตาร์ท Star-Delta ปั๊ม P-201
เรียน ผู้เกี่ยวข้อง
บริษัทมีแผนเปลี่ยนมอเตอร์ของปั๊ม P-201 (หมายเลขสั่งซื้อ XXXX ของท่าน) ซึ่งใช้ตัวสตาร์ทแบบ Star-Delta ในตู้ที่ท่านจัดส่ง มอเตอร์ตัวใหม่มี kW เท่าเดิม แต่เนมเพลตต่างกัน ก่อนต่อสาย ขอให้ท่านช่วยยืนยันข้อต่อไปนี้
1. มอเตอร์ตัวเดิมวิ่งในแบบการต่อใดที่แรงดัน [380 / 400] V ของโรงงานเรา และมอเตอร์ตัวใหม่ (แนบเนมเพลต) ใช้สตาร์ทแบบ Star-Delta กับตู้นี้ได้หรือไม่
2. ค่าตั้ง Star time และ Dead time ของ Star-Delta ตอนส่งมอบ และเหตุผลของค่าเหล่านั้น
3. ตำแหน่งของโอเวอร์โหลดรีเลย์ในวงจร และค่าตั้งที่แนะนำสำหรับมอเตอร์ตัวใหม่
4. คอนแทคเตอร์ เบรกเกอร์ และสายไฟเดิมยังอยู่ในพิกัดหรือไม่แนบแบบตู้ปัจจุบันและ Datasheet ของมอเตอร์ตัวใหม่มาด้วย ขอบคุณสำหรับความช่วยเหลือ
ขอแสดงความนับถือ
ข้อจำกัดของบทความนี้
- อัตราส่วน 1/3 เป็นค่าทางทฤษฎีสำหรับแหล่งจ่ายสมดุลและสภาพหยุดนิ่งเดียวกัน มอเตอร์และโหลดจริงต่างออกไป ให้ใช้ข้อมูลของผู้ผลิต
- บทความนี้ครอบคลุมตัวสตาร์ทแบบ open transition 3 คอนแทคเตอร์ที่พบทั่วไป ตัวสตาร์ทแบบอื่นทำงานต่างออกไปตอนสลับ
- ค่า Timer โอเวอร์โหลด และเบรกเกอร์ที่กล่าวถึงเป็นตัวอย่างจากผลิตภัณฑ์หรือผู้ผลิตเฉพาะ ไม่ใช่ค่าตั้งที่ให้คัดลอก
- บทความนี้ไม่ใช่การออกแบบทางไฟฟ้า ไม่แทนกฎหมายหรือมาตรฐานท้องถิ่น และไม่แทนขั้นตอนความปลอดภัยของโรงงาน งานตู้และมอเตอร์ต้องทำตามขั้นตอนของโรงงาน คือหยุดเครื่อง ตัดแหล่งจ่าย และตรวจว่าไม่มีแรงดัน
คำถามที่พบบ่อย (FAQ)
Star-Delta starter สตาร์ทมอเตอร์ที่หนึ่งในสามของกระแสพิกัดใช่หรือไม่
ไม่ใช่ การเปรียบเทียบคือกับกระแสไลน์ที่มอเตอร์ตัวเดียวกันดึงเมื่อสตาร์ทตรงแบบเดลต้าจากแหล่งจ่ายเดียวกัน กระแสพิกัดขณะวิ่งเป็นคนละสภาพ กระแสสตาร์ทจึงไม่ใช่ 1/3 ของกระแสพิกัด
ปล่อยให้มอเตอร์วิ่งแบบสตาร์ตลอดเพื่อประหยัดพลังงานได้หรือไม่
ไม่ได้ มอเตอร์ Star-Delta ออกแบบให้ขับโหลดแบบเดลต้าตามที่กำหนดหลังเร่งความเร็ว การวิ่งแบบสตาร์อาจทำให้แรงบิดไม่พอหรือร้อนเกิน อย่าล็อกให้วิ่งแบบสตาร์เพื่อประหยัดพลังงาน
ควรตั้ง Timer ของ Star-Delta กี่วินาที
ไม่มีค่าเดียวที่ใช้ได้ทุกเครื่อง ให้ตรวจ Star time ที่ต้องใช้เร่งความเร็ว และ Dead time ตอนสลับคอนแทคเตอร์แยกกัน ทั้งสองอย่างขึ้นกับมอเตอร์ โหลด และตัวสตาร์ท ค่าตายตัวอย่าง 0.5 วินาทีจึงใช้กับทุกที่ไม่ได้
มอเตอร์มี 6 ขั้ว ใช้สตาร์ทแบบ Star-Delta ได้เลยหรือไม่
ได้เมื่อมอเตอร์วิ่งแบบเดลต้าที่แรงดันของแหล่งจ่ายได้ด้วยเท่านั้น นอกจากปลายขดลวดต้องสลับต่อได้แล้ว มอเตอร์ต้องรับรองแบบเดลต้าที่แรงดันนั้น ให้ตรวจแรงดันและวิธีต่อสายบนเนมเพลต และวงจรที่ผู้ผลิตกำหนด
กระแสพุ่งตอนสลับก็ถูกจำกัดที่หนึ่งในสามด้วยหรือไม่
ไม่จำเป็น ในตัวสตาร์ทแบบ open transition แรงดันตกค้างของมอเตอร์กับแหล่งจ่ายมีผลต่อกันตอนสลับ ทำให้เกิดกระแสชั่วครู่ ให้ดูช่วงสตาร์ท ช่วงสลับ และช่วงวิ่งปกติแยกกัน และยืนยันว่าวิธีสตาร์ท คอนแทคเตอร์ และอุปกรณ์ป้องกันเหมาะกับแต่ละช่วง
แหล่งอ้างอิง
- Star-Delta ลดกระแสสตาร์ทเหลือ 1/3 ของ DOL: Mitsubishi Electric FA FAQ 15032, "Star-Delta starting คืออะไร" (ภาษาญี่ปุ่น)
- โครงสร้างขั้วต่อสายและการต่อสายของมอเตอร์: Mitsubishi Electric, แคตตาล็อกรวมมอเตอร์ 3 เฟส หน้า 61 (ภาษาญี่ปุ่น)
- วิธีสตาร์ทมอเตอร์: Fuji Electric, "วิธีสตาร์ทมอเตอร์" (ภาษาญี่ปุ่น); Fuji Electric, การเลือกวิธีสตาร์ทมอเตอร์และข้อมูลทางเทคนิค (ภาษาญี่ปุ่น)
- วิธีสตาร์ทและการสตาร์ทแบบลดแรงดัน: Mitsubishi Electric e-learning, วิธีสตาร์ทมอเตอร์ (ภาษาญี่ปุ่น); Mitsubishi Electric e-learning, การต่อสายและการเลือกการสตาร์ทแบบลดแรงดัน (ภาษาญี่ปุ่น)
- ตัวสตาร์ท Star-Delta แบบ 3 คอนแทคเตอร์: Schneider Electric, TeSys Giga star-delta starters
- ตำแหน่งและค่าตั้งของโอเวอร์โหลดรีเลย์ (0.58 × FLC ในวงเดลต้า, 100% ฝั่งต้นทาง): Schneider Electric FAQ FA173001
- แรงดันมอเตอร์และการต่อ Star-Delta: ABB, Softstarter Handbook
- การสลับ Star-Delta แบบคงที่ 50 ms ใน Timer รีเลย์: ABB, CT-YDEW star-delta timer data sheet
บทความต้นฉบับภาษาญี่ปุ่นคู่มือนี้เรียบเรียงจากบทความของ MONOSCOPE ที่เขียนสำหรับผู้อ่านในญี่ปุ่น: スターデルタ始動法とは?電流1/3の理由・トルクと切替時間、更新時の確認点
เกี่ยวกับบรรณาธิการ
 บรรณาธิการ MONOSCOPEFOUNDER & EDITOR
ทำงานกับผู้ผลิตอุปกรณ์โรงงานและบริษัทวิศวกรรมโรงงานราว 10 ปี ดูแลการเสนอ ออกแบบ และทดสอบเดินเครื่องอุปกรณ์ ก่อนผันตัวมาทำการตลาดออนไลน์ ปัจจุบันเป็นที่ปรึกษาเว็บไซต์ให้ผู้ผลิตแบบ B2B ช่วยให้บริษัทอธิบายผลิตภัณฑ์และเทคโนโลยีของตนได้ชัดเจน ถือใบอนุญาตระดับชาติของญี่ปุ่นด้านผู้จัดการพลังงาน (Energy Manager) และวิศวกรไฟฟ้าหัวหน้าระดับ 3
ดูแลบล็อกด้านวิศวกรรมตั้งแต่ปี 2017 (กว่า 500 บทความ) และช่อง YouTube ภาษาญี่ปุ่นที่มีผู้ติดตามราว 20,000 คน คู่มือทุกเรื่องเขียนจากมุมมองหน้างานในญี่ปุ่น และตรวจสอบกับมาตรฐานที่อ้างอิง


