阀门卡涩、开关迟缓:日系设备“涩滞”报警怎么查
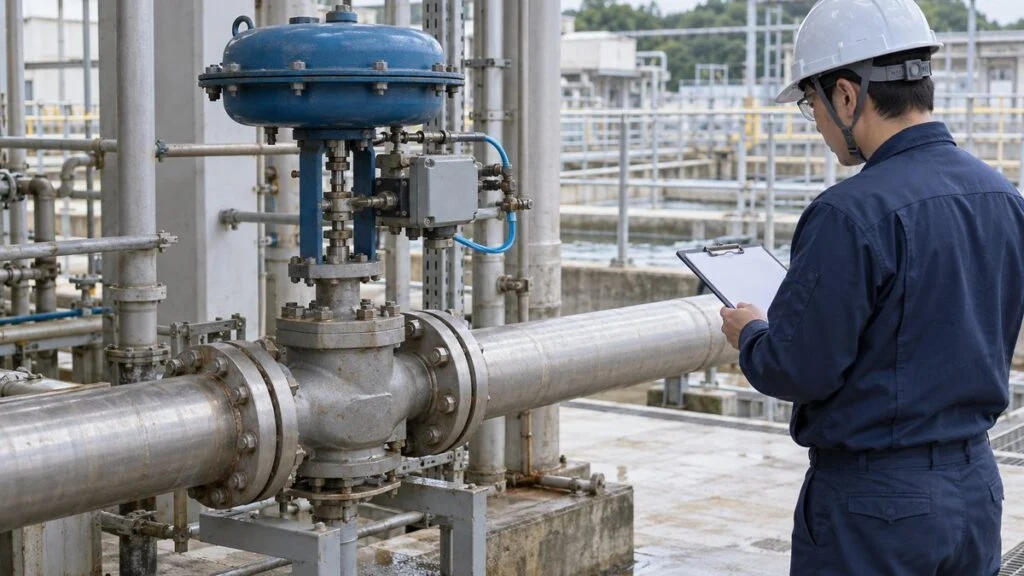
日系设备的操作画面上,一台开关阀的位号旁闪出报警,标签写着“渋滞”,维护班里没人见过这个词。它在日语里的字面意思是“堵车、拥堵”。用在阀门上,意思是阀门没有按控制系统的预期动作:动得慢、中途停住,或者始终没到指令位置。
先说结论:“渋滞”(jutai)报警表示预期的动作或到位确认没有出现。常见的做法是监视“指令”和“位置反馈”能否在设定时间内一致。国内常见的说法有阀门动作超时、开/关不到位、行程时间超限、指令与反馈不一致等。仅凭这条报警,不能断定阀门卡死。气源、电源、控制信号,或者负责确认开/关到位的限位开关出了问题,同样会让指令和反馈对不上。
本文说明这个词涵盖什么、怎样读报警条件、常见原因、排查顺序,以及该向日方供应商问什么。内容讲的是“查什么、谁来决定”,不是作业指导书。企业自己的规程和安全制度始终优先。
日系设备上的“渋滞”是什么意思
自动阀门由电动执行机构,或气动、液动执行机构驱动,用来开关或调节流体通道。控制室发出指令的部分,和真正推动阀芯的部分,通过电缆、气管或两者一起连接。
日方技术人员用“渋滞”有两种情况。一种是泛指阀门动作迟缓、不稳定。另一种是监控系统里一条具体的报警名称。两种情况的共同点是:阀门没有按指令预期的方式动作,或者没能确认阀位。具体的报警条件由各工厂的控制逻辑决定,务必到逻辑图和规格书里核实。
下表列出画面和图纸上最容易让人卡住的几个词。“渋滞”的“渋”是日文汉字,对应简体的“涩”,所以也可以理解为“涩滞”。
| 日语原词 | 含义 | 国内系统和现场的常见说法 |
|---|---|---|
| 渋滞(jutai) | 阀门动作迟缓、中途停住,或在指令位置得不到确认 | 阀门动作超时、开不到位/关不到位、行程时间报警、指令与反馈不一致 |
| 開指令/閉指令(kai shirei / hei shirei) | 开指令/关指令 | 开指令/关指令(输出) |
| 全開/全閉(zenkai / zenpei) | 全开/全关 | 全开/全关、开到位/关到位 |
| 確認信号(kakunin shingo) | 阀门送回控制系统的确认信号 | 到位反馈信号、阀位反馈、限位开关输入 |
| 固着(kochaku) | 粘住、咬死 | 卡涩、卡死、阀杆咬死 |
| 手元/遠方(temoto / enpo) | 现场手边操作/远程操作 | 就地/远程(就地/远程切换开关) |
别的控制系统厂家用不同名字实现了同一个思路。Foxboro 的 VLV 功能块,在要求的阀门状态与检测到的状态在用户设定的时间内不一致时,会发出超时报警。罗克韦尔 PlantPAX 的 PVLV 指令,把“完全停滞”(阀门根本没离开原位)和“行程中停滞”(动了但没在规定时间内到达目标)区分开。这种区分对排查“渋滞”报警同样有用,后文会用到。
开关阀与调节阀
开关阀常见的问题是:开指令已发出,却一直收不到全开确认;或者关指令已发出,收不到全关确认。“阀门根本不动”和“动了但停在终点前”,要查的地方不同。
调节阀还要在中间开度工作。这时的问题表现为:指令在增大,实际阀位却跟不上;或者本该小步移动,阀门却突然跳变。阀杆时而粘住、时而滑动的“爬行”(粘滑,stick-slip)现象,是判断摩擦问题的线索。
即使指令是正确的,也要另外确认实际阀位和流量有没有跟上。把问题拆成四件事,就容易找到预期和现实在哪一步分开:指令、实际阀位、阀位反馈信号、工艺结果。
电信号是指令,压缩空气是动力。图可以左右滑动查看。
典型配置的示意图。装有阀位变送功能时,会有确认信号回到控制系统。开关阀常用电磁阀加限位开关,设备构成各不相同。
把指令和动力源分开看,就能理解为什么阀门明明收到了有效的电流信号却不动:没有供气,什么都不会发生。
限位开关确认的是阀门到达了终点位置,并不能直接证明阀内有流体通过。要结合阀杆和连接部的状态、流量和压力的变化来看,不能只看指示就判断设备状态。
运行记录里要写上设备位号和阀门位号,并记下发生在哪个工艺步骤。同样是“打不开”,如果只发生在刚启动时、只在升温之后、或只在一个方向,都能帮助缩小原因范围。
怎样读懂报警条件
开关阀:指令与反馈要在设定时间内一致
有的系统这样监视开关阀:发出指令后,在设定时间内应当收到对应的开/关到位确认。报警亮起时,用逻辑图确认两件事:从哪个信号开始计时,到哪个接点停止计时。
举一个假设的规则:“开指令成立后 3 秒内全开接点没有接通,就报警。”如果指令在 t=2 秒发出,阀门在 t=6 秒到达全开,行程用了 4 秒。监视期限是 t=5 秒,所以报警触发。
这是说明用的波形,不是实测数据。假设实际阀位和全开确认同时成立。
纵轴 0/50/100 %,横轴 0~8 秒。报警的保持与复位方式,以及指令被取消时如何处理,要按实际的控制规格确认。
实际耗时包含好几段延迟:控制输出、电磁阀切换、执行机构行程、限位开关动作和输入处理。不要拿操作员在画面上点击的时刻,去和 PLC(可编程控制器)内部的指令时刻比较,要放在同一个时间基准上。
监视时间要结合阀门类型、口径、供气条件和工艺允许的时间来定。设得太长,故障发现得晚;设得太短,正常开关也会报警。设定值应当来自设计条件和调试(试运转)记录。
还要确认:行程中途取消开指令,或者切换到就地操作时,系统怎么处理。如果动作的理由已经消失,计时却还在继续,就可能因为与阀门故障无关的原因而超时。
画面上的历史记录如果采样周期很粗,可能漏掉只闭合了一瞬间的接点。要弄清楚秒级趋势记录和控制器内部事件记录各自能读出什么,并把记录的局限一起算进判断里。
调节阀:指令与实际阀位的偏差
调节阀不能只看终点接点,还要看开度指令与实际阀位之差、响应滞后,以及反复“停住—跳变”的动作。不要只看偏差大小,还要记录偏差持续了多久,开方向和关方向是否不同。
如果 4~20 mA 线性对应 0~100 % 的开度指令,那么 12 mA 就是 50 % 的指令。这个换算值只说明输入信号被当作多大的开度,它不是实际阀位,也不是流量。
把电流表串入回路,需要相应资质、作业程序,并要评估对工艺的影响。测量方案要保证不会中断信号。
指令增大时阀是开还是关,取决于阀的规格:执行机构的正作用/反作用,以及气开/气关(常开 NO/常闭 NC)。断线、断电、失气是三种不同的故障,要分别确认各自对应的阀位。
再举例:指令 50 %、实际阀位 45 %,偏差是全行程的 5 个百分点。不要把它和“指令值的 10 %”这种另一种表示方式混在一起,监视的偏差以什么为基准,要与规格书的定义一致。
阀门卡涩、动作迟缓的常见原因
摩擦与执行机构连接部
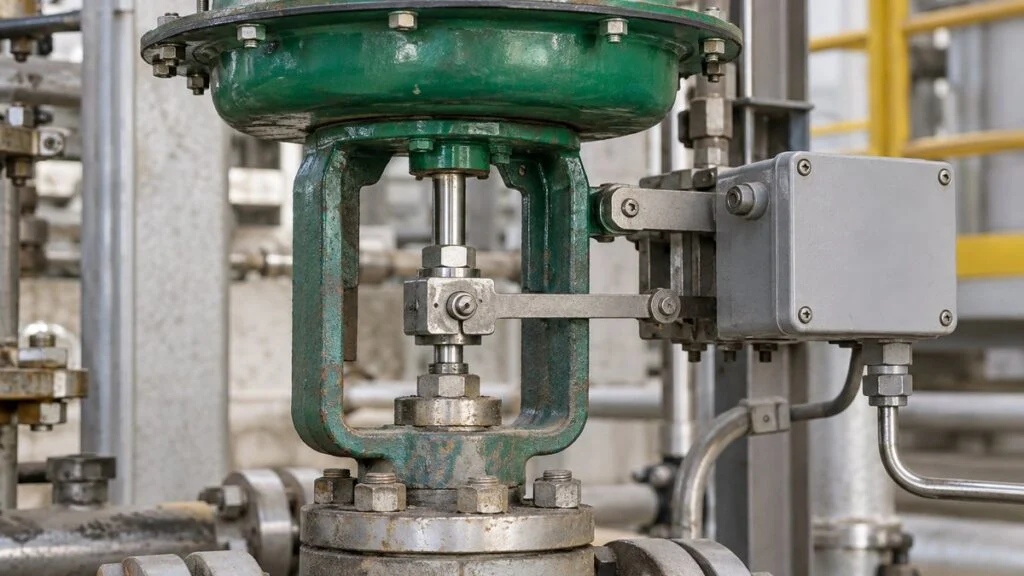
填料压得过紧或老化,阀杆、导向部位有划伤或腐蚀,都会增大阀杆移动的阻力。如果指令或气压要升到一定程度阀门才动,一动起来位置又突然跳变,就要怀疑摩擦的影响。
执行机构与阀杆之间的连接部是否松动、错位,齿轮等传动机构是否正常,也要检查。执行机构动了,不等于动作传到了阀这一侧。所以要弄清反馈信号取自哪个位置,以及你实际看过的是哪个部件。
只在行程起点发沉、整个行程都慢、只在接近关闭前到不了位,这三种情况要分开记录。行程各处所需的力或力矩不同,所以不能只凭执行机构的额定输出,就断定余量足够。
直行程(滑动阀杆)阀的概念剖面图。它不是在运行中拆解阀门或松动填料压盖的作业指示。
阿自倍尔(azbil)AGVB/AGVM 调节阀的使用说明书,同样把两种症状分开:动作迟钝,指向附着物或填料硬化;完全不动,指向咬死或异物卡住。不要把所有症状都笼统叫“卡死”。记录症状出现在哪个方向、哪个位置,才能真正缩小原因范围。
电源、控制回路与位置反馈
电动阀要检查断线、电压偏低、端子松动和保护装置动作。就地/远程切换,以及允许动作的联锁条件,也在检查范围内。操作员在画面上操作之后,要追查输出是否真的送到了现场。
位置反馈回路里的可疑点有:开关位置调整偏移、接点接触不良、断线、输入设定错误。如果阀门明明已经全开,只是缺开到位确认,先查反馈回路,不要继续驱动阀门。
同时用到关侧接点和开侧接点时,有的配置在阀门行程途中两个接点都不接通。两个接点同时接通是否也要报警,取决于该设备的规格。不要只凭接点名称就判断哪些组合正常、哪些异常。
气动阀的电磁阀和定位器同样依赖电信号,所以“是电的问题还是气的问题”这种二选一,并不能解决问题。要按顺序追查到哪一步还成立:指令、切换、输出气压、阀杆动作、反馈输入。
气源、排气与润滑
气动阀即使总管压力正常,也可能因为过滤器堵塞、泄漏,或者气管、元件通径偏小,造成供气跟不上。要记录动作过程中的压力下降,并和静止时的读数比较。
双作用气缸单方向动作的示意图。气管和节流设定,要以实际采用的回路图为准。
排气侧的节流阀或消声器堵塞,会让对侧气腔的空气排不出去,动作也会变慢。不要急着靠提高供气压力来补偿,先对照设备规格,把进气和排气两条路径都查一遍。
空气中的水分、油分和粉尘也会影响元件动作。所需的气源品质,要按所用电磁阀和定位器的要求确认。国内可参考 GB/T 4830(工业自动化仪表气源压力范围和质量),具体以现行版本和元件厂家资料为准。
润滑不足只在需要润滑的部位才是原因,并非所有自动阀都要加油。有的元件设计为无油润滑,有的则不允许加油。润滑点、油品、用量和加油履历,要在说明书里确认。
SMC 的电磁阀通用注意事项指出,有些产品可以无油使用;但一旦开始供油,就不能中途停止,供油过量还会引起动作不良。所以要避免“动得不好就加油”这种一刀切的做法。
阀内异物
阀内的氧化皮或其他异物,可能妨碍导向部位的运动,也可能卡在阀芯和阀座之间。它不仅会让阀门停在中途,还可能出现看起来已到关位、实际仍然泄漏的情况。阀位和密封性要分开评估。
管路压损与阀前后差压
管路压损大,会造成流量不足,但这不等于阀杆动不了。如果实际阀位和指令一致而流量仍不够,要查上游压力、管路阻力、过滤器(滤网)堵塞和阀门容量。
另一方面,阀前后差压超过规格时,执行机构可能克服不了流体的作用力,阀门到不了全关。要把整条管路的压损和阀前后的差压区分开,并在异常发生的工况点,记录阀两侧的压力。
阀门换大一号,并不一定能消除“渋滞”。要把所需流量、工作开度、差压和执行机构能力放在一起重新评估。
报警出现后,先确认什么
下面的顺序说明的是“确认什么、谁来决定”,不是作业指令。请遵守本厂的作业程序、作业许可制度和上锁挂牌(LOTO)规定。
- 先保存数据。把报警时刻、指令和反馈状态、现场阀位,以及同一时间段的流量、压力、温度都保存下来,要赶在报警复位或重新操作把它们覆盖之前。这样才能分清是“信号没到”,还是“阀动得晚”。
- 与运行人员商定能不能动阀。和运行人员确认试着动作是否安全,以及阀门停在当前位置时装置能否维持。对冷却、加热和反应物进料的阀门,现场试操作可能引发新的异常。
- 确认阀门和隔离范围。在 P&ID(管道及仪表流程图)上追查这台阀门和隔离边界。把图纸位号和现场位号核对一致,并检查旁路、倒流和其他气源/物料来源是否还存在。
- 把检查和介入分开。外观检查、查看记录,与手动操作、改线、拆解要分开计划。拆解前要隔离工艺介质、电源,以及气源或液压源。按说明书的步骤释放残余压力和弹簧力,并确认高温部位已充分冷却。
国内可参考 GB/T 33579(机械安全 危险能量控制方法 上锁/挂牌)等标准,以及企业自己的能量隔离制度。具体条款请以现行版本为准。
先做记录和状态确认,需要介入的工作,再进入停机、隔离计划。
上锁和隔离的方法,按各设备的作业程序执行。通电、加压的试验,要在重新组装并确认人员撤离之后,作为另一道工序进行。
数据保存好之后,再根据观察到的现象决定下一步查哪里。同一条报警,可能指向完全不同的地方。
| 观察到的现象 | 下一步确认 |
|---|---|
| 指令没有送到现场 | 就地/远程切换、允许条件、输出与接线 |
| 指令已到,但执行机构不动 | 电源或气源、保护装置、电磁阀/换向阀、执行机构 |
| 执行机构在动,但阀门没跟着动 | 连接部、摩擦、异物、差压 |
| 现场阀门已到终点,但没有反馈输入 | 限位开关位置、接点、接线和输入通道 |
| 实际阀位正常,但流量不足 | 上游压力、管路阻力、滤网、阀门容量 |
消除原因,防止再发
按制造商的规定做检查、润滑和异物清除
日常点检中,把开关时间、泄漏、异响、供气压力和反馈信号的不稳定情况,与阀门状态良好时记录的数值比较。点检周期要根据运行条件和制造商的说明来定,并对照动作次数、长期停用之后的变化做记录。
润滑只在指定部位、用指定的油或润滑脂,并确认介质一侧的要求,例如食品或氧气工况。为了让阀门动得轻快,就去松填料或往里喷油,可能造成泄漏,或对材料产生不良影响。
怀疑有异物时,不要把“在运行中反复开关把异物冲走”当成通用办法。先确认产品允许什么操作、对工艺有什么影响。必要时,在停机和隔离之后拆下阀门,检查阀座、导向部位的损伤和附着物。
上游的滤网能减少异物混入,但目数越细不一定越好。要确认网目(目数、孔径)和压降,在被保护阀门的要求与清洗的方便程度之间取得平衡。
如果清洗滤网后异物仍反复出现,就要追到源头,例如管道内的锈蚀、施工遗留物、储罐带出的杂质。把启动前的冲洗和滤网检查结合起来做。只清洗阀门,不能算防止再发。
修正管路、气源和电气侧,然后重新试验
气路侧要检查泄漏、折弯、过滤器堵塞、减压阀和气管的通流能力,以及排气通路。改变压力或节流设定,会同时影响动作速度和驱动力,所以要先对照规格范围和所需的动作性能。
工艺侧要重新评估阀前后差压和所需流量,纠正差压过大、管路堵塞或阀门容量不匹配。如果需要换大执行机构或改动设定,要把运行条件告知制造商,并连同阀杆、阀座的允许载荷一起,向对方确认变更是否可行。
电气侧依次核对端子、电源、指令输出和反馈输入,并修复故障点。不要为了消除报警而旁路保护装置或联锁,而要查清系统为什么不允许阀门动作。
修复之后,人员撤离、设备恢复组装状态,再分别在开方向和关方向试验阀门。确认开关时间、反馈接点、中间开度、所需的密封性和对工艺的影响,并记录改动过的设定和试验条件。
空载试验之后,还要检查实际运行温度和流体差压的影响。把试验条件与实际运行的差别列出来,监视容易再发的工况点,确认整改确实有效。
为试验改过的气压,以及就地/远程设定,要在移交前恢复到批准的运行状态。把修了什么、哪些还没确认写进记录,下一班的人就不会只凭有没有报警来判断阀门状态。
可以直接使用的内容:检查清单、提问清单和询问邮件
“涩滞”报警检查清单
- 已记录报警时刻、阀门位号和工艺步骤
- 复位或重试之前,已保存指令、反馈和现场阀位
- 已确认报警逻辑:哪个信号起算、哪个接点停止计时、超时设定值是多少
- 已判断是完全停滞(根本没动),还是行程中停滞(动了但没到位)
- 已记下方向:开方向、关方向,还是两个方向都有
- 已记下规律:仅在启动时、仅在热态、仅在某些工况点
- 已检查就地/远程切换和允许动作的联锁
- 已记录静止时和动作过程中的供气压力
- 已检查排气通路、消声器和节流阀
- 已对照实际阀位,检查限位开关的调整、接点和接线
- 已把阀前后差压与阀门规格比较
- 加油之前,已在说明书中确认是否需要润滑
- 动阀之前已与运行人员达成一致,拆解之前已做好隔离计划
- 已在开、关两个方向重新试验,设定已恢复,结果已记录
向日方确认的问题清单
- 这台阀门的“渋滞”报警条件到底是什么?哪个信号起算,哪个接点终止,超时设定值是多少?
- 超时时间是怎么定的?调试时记录的行程时间是多少?
- 报警是否保持?怎样复位?指令被取消或阀门切到就地时,系统如何处理?
- 两个限位开关同时接通,或者两个都不接通时,是否有单独的报警?
- 失气、失电、断信号时,阀门的故障位置各是什么?
- 电磁阀或执行机构是否需要润滑?如果需要,用什么油、加在哪里、加多少?
- 这台阀门和执行机构允许的最大差压是多少?
- 是否允许手动操作?有什么前提条件(例如先切断电源)?
询问邮件范例
下面是一封中文范例,发给日方时,建议附上英文或日文译文,并保留“渋滞(jutai)”这一原词,方便对方对应到自己的报警表。
主题:阀门【位号】“渋滞(jutai,动作超时)”报警——请提供报警逻辑与行程数据
【对方姓名】先生/女士,您好:
【装置/工艺步骤】中的阀门【位号】出现了“渋滞(jutai)”报警。报警发生在【时刻】的【开/关】过程中。指令在【时刻】发出,【开/关】到位在【时刻】确认/始终未确认。
为了排查原因,请提供以下资料:
1. 这台阀门的报警逻辑(计时起算信号、终止接点、超时设定值、报警保持与复位方式)
2. 调试时记录的行程时间
3. 失气、失电、断信号时的故障位置
4. 电磁阀和执行机构的润滑要求
5. 最大允许差压
谢谢!
【您的姓名】
本文的适用范围
- “渋滞”报警监视什么、计时的起止信号和超时数值,因工厂、供应商和控制系统而异。以本厂的逻辑图和规格书为准。
- 文中的 3 秒超时、4~20 mA 的对应关系,以及 50 % 与 45 % 的例子,都是为说明而假设的数值,不是推荐值。
- 文中的检查项目说明的是“确认什么”,不是“怎么做”。隔离、上锁挂牌、通电试验和危险区域作业,请按本厂的作业程序和国内相关法规执行。
- 润滑、气源品质和允许载荷因产品而异,请以制造商的说明书为准。
常见问题
把报警超时时间调长,“涩滞”报警就解决了吗?
没有。如果超时确实设得太短,应当重新评估,但把时间调长并不会让阀门动得更快。要把行程时间与阀门状态良好时的数据、与工艺需要的时间比较,并把新设定的依据和试验结果记录下来,避免调整把故障掩盖了。
阀门动得发涩,先加油可以吗?
不能一概而论。有的元件设计为无油润滑,有的不允许加油。先找出摩擦在哪里、为什么,再核对指定的润滑点、油品和用量,对腐蚀、变形或异物,要从源头处理。
手动能动,是不是说明自动阀正常?
不一定。手动能动,既没有检验执行机构的输出和信号,也没有检验阀门在工艺差压下的表现,这些要另外试验。是否允许手动操作、有什么条件,要查说明书。例如阿自倍尔 AGVB/AGVM 的说明书要求,手动操作前先切断电源。
全开限位开关接通,就说明有流量了吗?
不是。限位开关只确认它所安装的部件到了某个位置,并不测量流量。要检查上游的供给、其他阀门和堵塞,并用相应的仪表确认流量和压力。
供气压力正常,就可以排除气路问题吗?
不可以。静止时压力正常,也可能掩盖动作过程中的压力下降、排气堵塞或内部泄漏。要在阀门动作时检查供气压力和输出压力,同时检查进气、排气两条路径。
参考资料
- 调节阀的症状与检查(故障表、手动操作):阿自倍尔(azbil):电动顶导向单座调节阀 AGVB/AGVM 使用说明书(日文)
- 带诊断功能的阀门定位器:阿自倍尔:具备诊断功能的阀门定位器(日文)
- 面向状态维护的调节阀诊断:阿自倍尔:支持状态维护的调节阀诊断(日文)
- 润滑、气源与残压:SMC:3·4·5 通电磁阀通用注意事项(日文)
- 压力下降、过滤器与消声器堵塞:SMC:5 通电磁阀使用说明书
- 阀杆腐蚀与填料函示例:TLV:波纹管阀技术资料
- 要求状态与检测状态不一致的超时报警:施耐德电气(Foxboro):VLV 阀门功能块产品规格书
- 完全停滞与行程中停滞报警:罗克韦尔自动化:Process Valve(PVLV)指令
日文原文本指南改编自 MONOSCOPE 面向日本读者撰写的文章:自動弁の渋滞とは?動かない・遅い原因と警報条件の見方
觉得有用?欢迎分享
关于编辑
 MONOSCOPE 编辑FOUNDER & EDITOR
曾在工厂设备制造商和工程公司工作约十年,负责设备的方案、设计与试运行,之后转向网络营销。现为 B2B 制造企业的网络顾问,帮助企业讲清自己的产品与技术。持有日本国家资格“能源管理士”和“第三种电气主任技术者”。
自 2017 年起运营技术博客(500 余篇文章),日文 YouTube 频道约有 2 万订阅。每篇指南都从日本生产现场的视角撰写,并对照所引用的标准进行核实。


