「産業用ロボット」と聞くと、多くの方は自動車工場で火花を散らしながら溶接する、大きな腕のような機械を思い浮かべるのではないでしょうか。
実際には、腕の形をしたものだけでなく、平面上をすばやく動くもの、天井から吊り下げられたものなど形はさまざまです。さらに、ロボット本体に加えて、手先の道具やセンサー、制御装置を組み合わせて初めて仕事ができる「システム」でもあります。
この記事では、産業用ロボットとは何かを、定義と市場の規模、システムの仕組み、動く原理、代表的な種類、押さえておきたい基本用語という順で整理します。
産業用ロボットとは
産業用ロボットとは、自動で制御され、プログラムを書き換えることで複数の作業に使える、3軸以上の関節や動作軸を持つ機械の腕(マニピュレータ)のことです。国際規格のISO 8373では、工場の中で自動化に使われ、床などに固定されるか移動台車に載せて使うものと定義されています。
なお、工場内で荷物を運ぶ無人搬送車(AGV)や自律走行ロボット(AMR)は、腕を持たないため一般には別の分類として扱われます。ただし、移動台車の上に腕を載せたものは産業用ロボットに含まれる点が近年の定義の特徴です。
ポイントは「プログラムを変えれば別の仕事ができる」ことです。特定の製品のためだけに作られた専用機とは違い、ハンドとプログラムを入れ替えれば、同じロボットを溶接から搬送、組立まで使い回せます。
国際ロボット連盟(IFR)によると、2024年に世界で新たに設置された産業用ロボットは約54万2,000台で、稼働している台数は約466万4,000台にのぼります。日本国内への設置は約4万4,500台で、中国に次ぐ世界第2位の市場です。
日本はつくる側としても大きな存在です。日本ロボット工業会の統計では、2025年の産業用ロボットの生産額は約9,453億円で、出荷額の約8割(79.5%)が輸出でした。世界の工場を支える日本発の技術と言えます。
どちらも自動で動く機械ですが、得意なことが異なります。
※実際のラインでは、専用機とロボットを組み合わせて使うことも多くあります。
産業用ロボットの仕組み
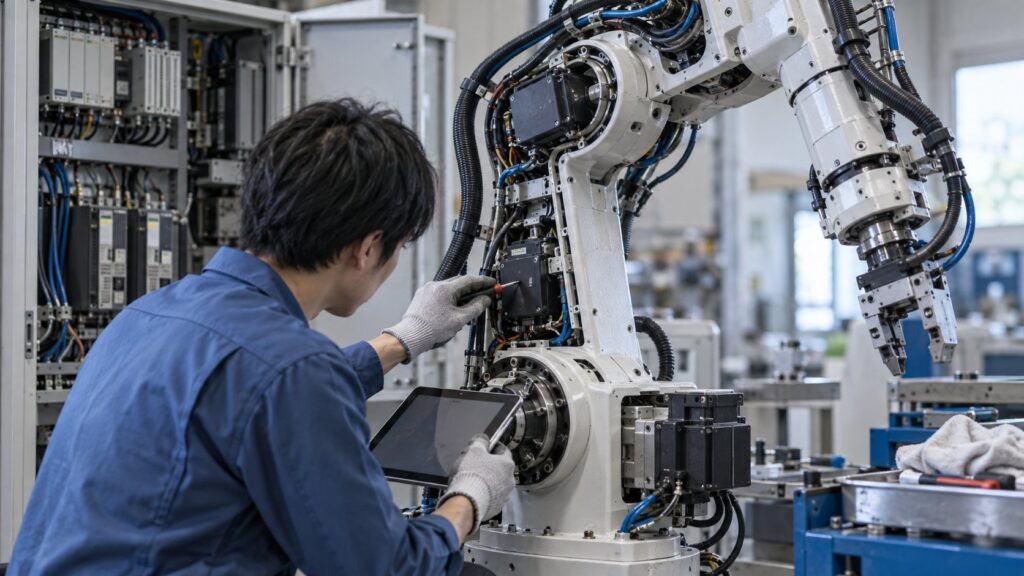
産業用ロボットは、ロボット本体だけでは仕事ができません。実際の現場では、いくつかの機器を組み合わせた「ロボットシステム」として動いています。
中心になるのは、動きを計算して指令を出すコントローラ(制御装置)です。人間でいえば脳にあたり、プログラムに書かれた位置や速度をもとに、各関節のモーターをどれだけ回すかを細かく計算します。
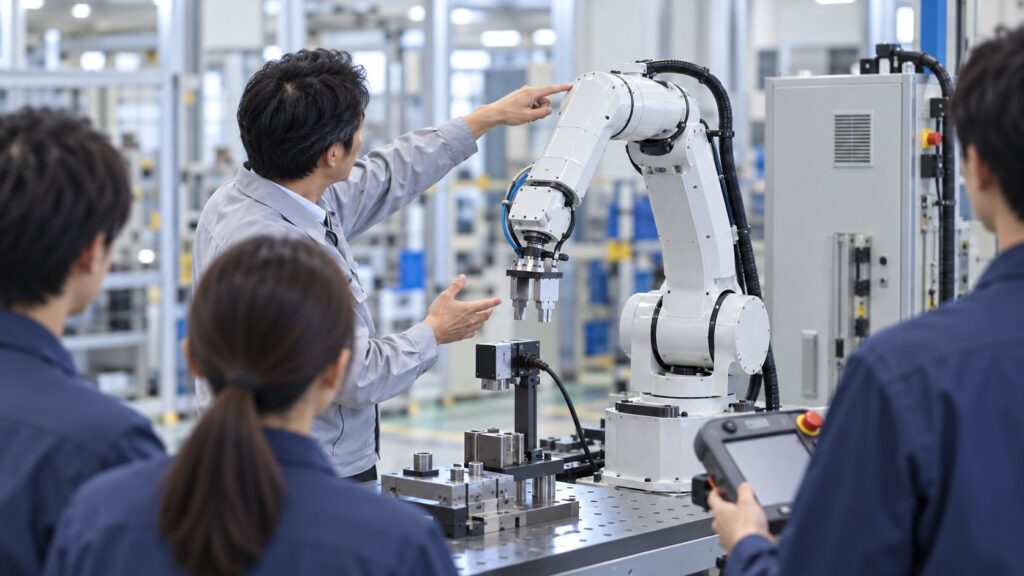
その指令を受けて動くのがロボット本体(アーム)で、関節ごとにモーターと減速機、回転角度を測るセンサーが入っています。アームの先端には、つかむ・溶接する・塗るといった実際の作業を担うハンドや工具が取り付けられます。
本体・制御・周辺機器が一体になって、はじめて作業ができます。
※カメラや力センサーを追加するかどうかは、作業の内容と求める精度によって決まります。
コントローラには、ロボットを手元で操作して動きを教えるティーチングペンダントがつながります。また、ライン全体を制御するPLC(プログラマブルロジックコントローラ)と信号をやり取りし、前後の設備と歩調を合わせて動きます。
もう一つ欠かせないのが周辺機器です。ワークを決まった位置へ運ぶコンベアや位置決め治具、ワークの位置を読み取るカメラ、人が近づくと止める安全柵やセンサーなどがこれにあたります。
安全を守る機器も、システムの大切な一部です。産業用ロボットは人よりはるかに大きな力で速く動くため、人とロボットの作業エリアを分ける柵や、人の侵入を検知して止めるセンサーを組み合わせて使うのが基本です。
実務では、ロボット本体の価格よりも、ハンドや周辺機器、プログラム作成を含めたシステム全体の設計(システムインテグレーション)に手間と費用がかかることが多いと言われます。ロボットを選ぶことと同じくらい、周りをどう整えるかが大切です。
産業用ロボットの基本原理
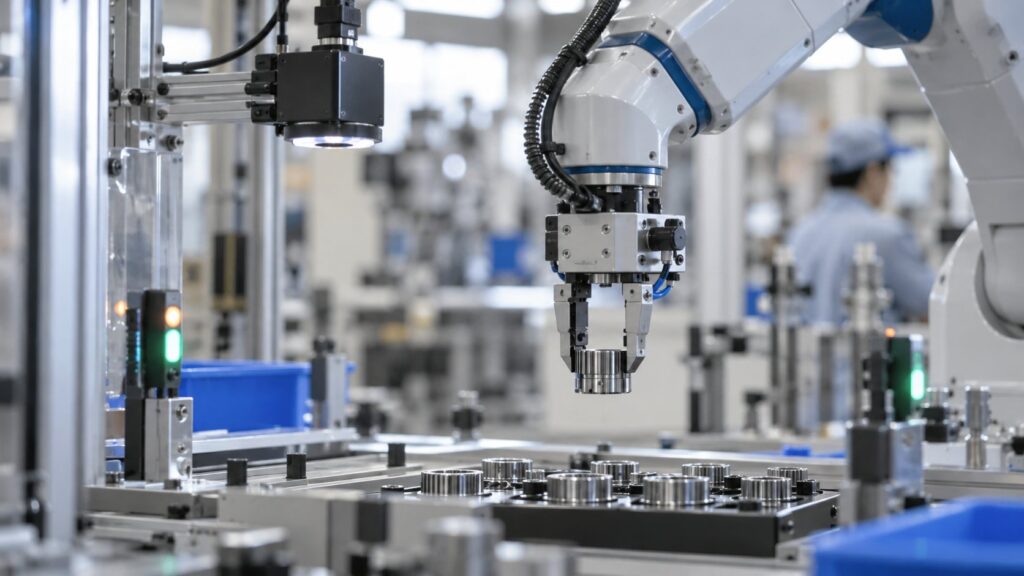
ロボットが狙った位置へ正確に手先を動かせるのは、いくつかの原理を組み合わせているからです。ここでは数式を使わずに、代表的な4つの考え方を見ていきます。
教える、計算する、動かして確かめる、の3つの段階に分かれます。
※カメラで位置を読み取る場合は、ワークごとに目標位置を補正してから動作します。
関節の組み合わせで手先の位置を決める
人間の腕が肩・ひじ・手首の関節を組み合わせて手を動かすように、ロボットも複数の関節の角度で手先の位置と向きを決めます。空間の中で位置と向きを自由に決めるには、一般に6つの関節(6軸)が必要とされます。
ここで重要なのが、「手先をここに置きたい」から各関節の角度を逆算する計算です。コントローラはこの計算を非常に短い周期で繰り返し、手先が直線や円弧を描くように関節を協調させています。
サーボモーターとフィードバック制御
関節を動かすのは、回転角度を正確に制御できるサーボモーターです。モーターにはエンコーダと呼ばれるセンサーが付いており、実際に何度回ったかを常に測っています。
コントローラは、指令した角度と実際の角度を比べ、ずれがあればそれを打ち消すように出力を調整します。この「測って、比べて、直す」を繰り返すフィードバック制御が、同じ位置へ何万回でも戻れる再現性の源です。
減速機で大きな力と精度を得る
モーターは高速で回りますが、そのままでは力が足りず、細かな位置決めもしにくくなります。そこで関節には減速機が組み込まれ、回転を遅くする代わりに大きな力を取り出しています。
減速機のわずかな遊び(ガタ)は、手先では大きなずれになります。そのため産業用ロボットには、ガタが小さく剛性の高い精密減速機が使われ、日本のメーカーが得意とする部品の一つになっています。
センサーで周りの状況をとらえる
ここまでの原理だけでは、ロボットは教えられた位置へ正確に戻ることしかできません。ワークの置き場所が毎回少しずつずれると、手先が空振りしたりぶつかったりしてしまいます。
そこで、カメラでワークの位置を読み取ったり、手首の力センサーで押し付ける力を測ったりして、その場の状況に合わせて動きを補正する仕組みが使われます。ばら積みされた部品を1つずつ取り出す作業や、はめ合いの組立などは、こうしたセンサーがあって初めて自動化できます。
産業用ロボットの種類・方式
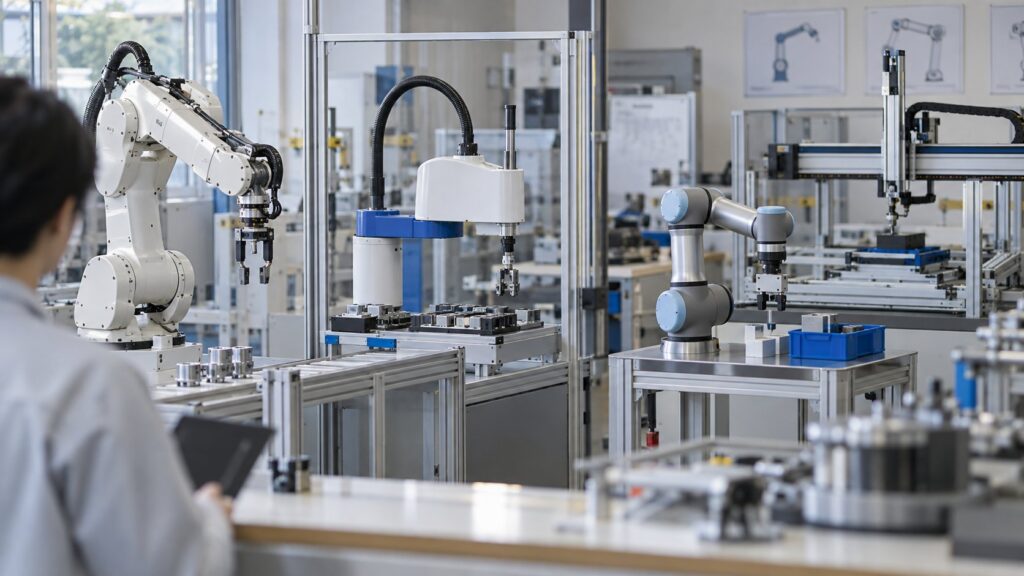
産業用ロボットは、関節の組み方(機構)によっていくつかの種類に分かれます。IFRはISO 8373にもとづき、垂直多関節、水平多関節(スカラ)、直交、パラレル(デルタ)、円筒座標、極座標の6つに分類しています。
機構によって、動ける範囲と得意な作業が変わります。
※このほか円筒座標型・極座標型もありますが、現在は上の4種類が中心です。
垂直多関節ロボット
垂直多関節ロボットは、腰・肩・ひじ・手首にあたる関節を持つ、もっとも代表的な形です。6軸のものが多く、ワークの向きを変えながら立体的に動けるため、溶接や塗装、重量物の搬送まで用途が広いのが特徴です。数kgを扱う小型機から、自動車の車体を持ち上げる大型機まで大きさの幅も広くなっています。
一方で、関節が多いぶん動きの計算やティーチングは複雑になり、腕が届く範囲の周りに広い安全スペースが必要になります。
水平多関節ロボット(スカラ)
スカラロボットは、水平に回る関節を2つ持ち、手先の上下動を別の軸で行うロボットです。水平方向には柔らかく、上下方向には硬いという性質があり、部品を穴に差し込む組立作業と相性がよい構造です。
動きが速く設置面積も小さいため、電子部品や精密機器の組立ラインで多く使われています。
直交ロボット・パラレルリンクロボット
直交ロボットは、縦・横・高さの直線の動きを組み合わせた構造で、制御が分かりやすく、大きなワークでも精度を出しやすいのが利点です。樹脂成形機から製品を取り出す装置も、この仲間にあたります。
パラレルリンクロボットは、天井側から3本程度の腕で1つの手先を支える構造です。腕が軽いため非常に高速で、コンベア上を流れる食品や小物を次々と拾い上げる作業に向いています。
協働ロボット
機構とは別の切り口として、人のすぐそばで働けるように設計された協働ロボットがあります。人やものに触れたことを検知して止まる機能などを備え、安全が確認できれば柵なしで人と作業を分担できます。
日本では2013年に厚生労働省の通達が改正され、リスクアセスメントで危険がないと評価できる場合などに、柵を設けずに運用できる道が開かれました。こうした背景から中小企業や多品種少量の現場でも導入が広がっている種類です。
ただし、協働ロボットは人を傷つけないよう速度や力を抑えて動かすため、同じ作業を大型のロボットで行う場合よりもサイクルタイムが長くなりがちです。スピードを優先するなら従来型、人との分担や置き場所の自由度を優先するなら協働型、というように目的で選ぶことが大切です。
種類を選ぶときは、ワークの重さと大きさ、動かしたい範囲、求める速さ、設置できるスペースの4つから考えるのが一般的です。同じ作業でも、ラインの条件によって最適な種類は変わります。
産業用ロボットを理解するための基本用語
カタログや社内の打ち合わせでよく出てくる用語を押さえておくと、ロボットの話がぐっと分かりやすくなります。
仕様書や打ち合わせでよく出てくる言葉です。
繰り返し位置決め精度は、同じ点へ何度も戻したときのばらつきを示す値で、カタログでは±0.02mmのように表されます。これは「狙った場所へ正確に行けるか」ではなく「同じ場所へ何度でも戻れるか」を示す数字である点に注意が必要です。
仕様選びでもう一つ重要なのが可搬質量です。ワークの重さだけで選ぶと、ハンドの重さを足したときに足りなくなることがあるため、ハンドとワークを合わせた重さに余裕を持たせるのが基本です。
また、ティーチングにはティーチングペンダントと呼ばれる操作盤で実機を動かす方法と、パソコン上の3Dモデルで動きを作るオフラインティーチングがあります。後者はラインを止めずにプログラムを準備できるため、段取り替えの多い現場で活用が進んでいます。
ロボットに位置や動作を教える教示の業務と、動く範囲の中で行う点検などの業務は、労働安全衛生規則で特別教育の対象に定められています。ロボットに触れる仕事をするなら、特別教育の受講が前提になると覚えておきましょう。
まとめ
- 産業用ロボットとは、プログラムで作業を変えられる3軸以上の自動制御された機械の腕のこと
- 本体・コントローラ・エンドエフェクタ・周辺機器を組み合わせたシステムとして動く
- 関節角度の計算、サーボモーターのフィードバック制御、精密減速機が正確な動きを支える
- 垂直多関節・スカラ・直交・パラレルリンクなどがあり、人のそばで働く協働ロボットも広がっている
- 可搬質量、繰り返し位置決め精度、ティーチングなどの用語と、特別教育の存在を押さえておきたい
産業用ロボットが注目される理由や従来の自動化との違いは産業用ロボットが注目される背景と従来技術との違いで、実際の使われ方と事例は産業用ロボットの主な用途と導入事例で解説しています。ロボットの目となるセンサー・計測やAI・画像検査、ロボットメーカーが多く属するFA業界の記事もあわせて参考にしてください。
産業用ロボットの最新動向については、産業用ロボットの技術ページから関連記事もあわせてご覧ください。
出典
- 産業用ロボットの定義・機構による分類:International Federation of Robotics「Industrial Robots(ISO 8373:2021の定義)」
- 世界の設置台数・稼働台数・日本の設置台数:International Federation of Robotics「World Robotics 2025 report – Industrial Robots」(2025年9月)
- 国内の受注額・生産額・輸出比率:一般社団法人日本ロボット工業会「産業用ロボット 年間統計 2025年(会員+非会員)」
- 協働運転の規制見直し:厚生労働省「産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正について」(平成25年12月24日 基発1224第2号)
- 特別教育:一般社団法人日本ロボット工業会「ロボットの特別教育」

コメント