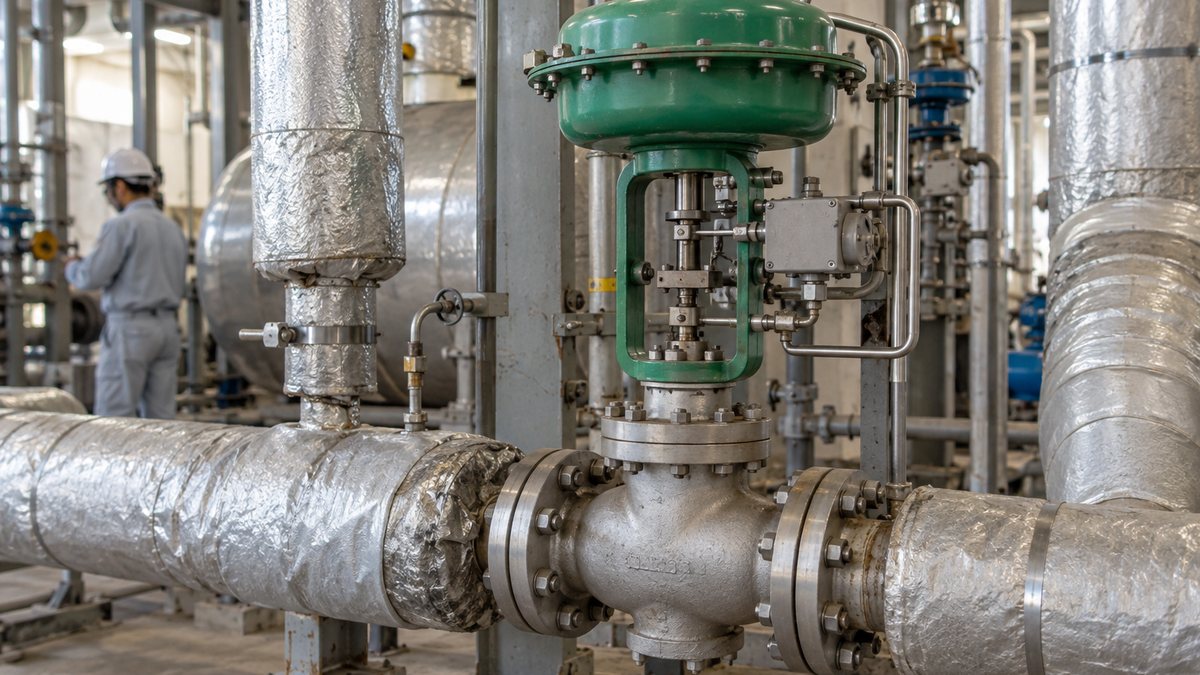
カスケード制御とは、外側の調節計の出力を内側の調節計の設定値へ渡し、二つのフィードバックループをつなぐ方式です。蒸気加熱なら、温度側が必要な蒸気流量を決め、流量側が弁を動かす役割分担になります。
供給する蒸気の圧力が変わったとき、温度だけを見る制御では、水温に変化が現れるまで補正できません。流量も測るカスケードでは、蒸気流量のずれを内側で先に捉え、水温へ及ぶ影響を抑えられます。
ただし、二重のループが効くのは、内側で先に見つけて直せる外乱に対してであり、すべての変動を防ぐものではありません。20℃の水を80℃に温める例を通じ、信号のつながりと調整の順番を確認します。
カスケード制御とは?
外側はマスターまたは一次側、内側はスレーブまたは二次側と呼ばれ、マスターの出力がスレーブの設定値になる点が特徴です。二台の調節計がそれぞれ独立して動く構成とは、指令のつながりが異なります。
図1:温度→流量カスケードの配管と二つのループ
実線は蒸気配管、破線は制御信号。TICの出力はFICの設定値となり、弁を操作するのはFICです。
横にスクロールして全体を確認できます。
※TTは温度の検出・伝送、FTは流量の検出・伝送を示します。外側は水温、内側は蒸気流量を戻して比較する、説明用の構成です。加熱コイルのドレン配管・トラップは省略しています。
図1では、温度の設定値SVと実測値PVを比較するTICが、必要な蒸気流量の設定値をFICへ渡します。TICの出力が画面で百分率表示でも、二次側で流量レンジに対応づけるため、弁開度の百分率と同じ意味にはなりません。
カスケードには段になった滝という意味があり、上位から下位へ指令を渡す関係を表しています。内側も測定値を戻して補正するので、フィードバック制御とフィードフォワード制御の違いでいうフィードバックを組み合わせた方式です。
図面で見分けるときは、調節計の数よりも、上位の出力が下位のどの入力へ入るかに注目してください。二つの温度計が付いていても、一方が監視専用なら制御ループは増えず、カスケードにはなりません。
カスケード制御のデメリット
内側で先に補正できる利点と引き換えに、設計する信号や調整対象、保全する機器が増えます。温度変動を抑える効果が必要か、追加した流量計が使用条件に合うかを含めて、単ループから変更する価値を判断します。
制御が複雑になる
内側の流量制御が遅いまま外側の温度制御を強くすると、二つの動作が干渉して揺れることがあります。内側が安定して動く状態を、外側から見た制御対象として扱うため、調整は二台を別々に仕上げて終わりではありません。
手動への切り替えや出力上限に達した場合も、マスターの指令を実行できるかが変わってきます。スレーブが指令を受けない状態でのトラッキングや積分動作の扱いは、使用する調節計の仕様に合わせて確認します。
複雑さが表れやすいのは故障時の切り分けで、水温が上がらないという症状だけでは原因を特定できません。温度側が流量を要求しているか、流量側がその要求を受けたか、弁が実際に動いたかを順に追う必要があります。
コストの増加
流量計とその配線、入力点数が追加され、設置費だけでなく点検や校正の対象も増えるため、運用費も見込む必要があります。DCS(分散形制御システム)で演算機能を追加できても、現場の測定機器の費用までなくなるわけではありません。
単体の調節計を増設する場合は、制御盤のスペースや電源に加え、相互の信号レンジを照合します。配線と入出力の方向はDI/DO・AI/AOなどの信号の違いに沿って整理すると、仕様の取り違えを減らせます。
費用対効果を比べる際は、機器価格だけでなく、品質不良や温度逸脱による停止をどの程度減らせるかを整理します。単ループのまま弁や温度計を改善すれば解決する場合もあるため、変動原因の調査を先に進めます。
追加する流量計は、通常運転だけでなく立ち上げ時と低負荷時の流量を測れるかが選定の要点になります。内側の測定値が使用範囲を外れて不確かになると、速く補正する仕組みがあっても、その補正の基準を失います。
カスケード制御の例
蒸気でタンク内の水を加熱し、初期温度20℃から設定値80℃を目指す、説明用の例を考えます。蒸気の圧力が変わると弁前後の差圧も変わり、同じ開度でも流量が変化して、水へ渡す熱量が増減することがあります。
フィードバック制御の場合
温度だけを測る単ループでは、温度調節計が水温20℃と設定値80℃の差を計算し、蒸気弁への操作量MVを決めます。偏差は60℃ですが、弁を60%開くという意味ではなく、PID設定や出力制限で操作量が変わります。
図2:単ループは水温が変わってから補正する
蒸気流量のフィードバックがなく、蒸気圧力の変動は水温を通じて初めて検出されます。
※温度変化が現れるまでの遅れがあるため、その間の熱供給の変化を温度側だけでは検出できません。図1と同じ加熱コイル方式で、ドレン配管・トラップは省略しています。
温度計で測り、設定値との差から弁を操作し、その結果の水温を再び測る動作を繰り返します。蒸気圧力の変動を直接は見ていないため、温度の遅れが大きい設備では、熱供給が変わってから補正が始まるまで時間がかかります。
この例の60℃は温度の差であり、操作量を決めるための入力なので、加熱に必要な時間もこの値だけでは分かりません。演算の役割はPID制御のP・I・Dの働きで確認し、温度差と出力の関係を分けて読みます。
カスケード制御の場合
図1のように流量ループを入れると、温度側は必要な流量を指示し、流量側が実測値との差から弁を操作します。蒸気圧力の低下で流量が減れば弁を開く方向に、圧力上昇で増えれば閉じる方向に補正が入ります。
温度側も水温を測り続け、80℃との差に応じて流量の設定値を更新するため、外側のループはなくなりません。内側が速く動いて流量のずれを減らし、その動作を含めて外側が最終的な水温を合わせる関係です。
ただし、弁を全開にしても必要な蒸気が流れない状態では、流量設定値を上げても熱量を取り戻せません。供給源や配管、弁の能力を超える運転を可能にする方式ではないので、制御の効果と設備の制約を分けて考えます。
流量設定値と弁出力を数字で区別する
信号の意味を確認するため、温度調節計の出力範囲を0〜100%、対応する流量設定範囲を0〜1,000 kg/hと仮定します。ここでは直線的に換算する説明例とし、実際の運転値や、推奨する流量レンジを示すものではありません。
この条件でマスター出力が40%なら、スレーブへ渡る流量設定値は400 kg/hになります。流量の実測値を360 kg/hと仮定すると、流量側は40 kg/hの不足を検出しますが、その数値を弁開度へ直接置き換えるわけではありません。
蒸気圧力が下がった直後には、流量設定値が400 kg/hのままでも、FICの弁出力だけが増える場合があります。設定流量を保つために弁開度を変えているのであり、TICの要求まで必ず同時に増えるわけではありません。
反対に、加熱する水の量が増えて熱負荷が大きくなれば、温度側が流量設定値を引き上げる動きが必要になります。二つの出力を別々に記録すると、供給側の外乱への補正と、加熱側の要求増加を見分けやすくなります。
水温の遅れを熱量の計算で考える
内側で先に補正する意味は、温度計に変化が出るまでに、熱の過不足が積み重なる点にあります。ここでは水1,000 kgが均一に混ざると仮定し、水の比熱を一定の4.18 kJ/(kg・K)として、温度変化の大きさを計算します。
蒸気側の変動で加熱量が20 kW不足し、その状態が30秒間続いたとする、架空の説明条件を置きます。水の出入りや放熱、タンク自体の熱容量を除外した単純な熱収支なので、実設備の温度応答を予測するモデルではありません。
この約0.14 Kは、加熱量が低下しなかった場合に対して、水温の上がり方がどれだけ遅れるかに相当します。加熱中なら温度が上昇したままでも熱量不足は生じるため、水温が実際に下がった場合だけを外乱と捉えないことが大切です。
内側の補正で不足が続く時間を短くできれば、温度側で後から取り戻す熱量を減らせるという関係です。ただし実際の不足量は蒸気圧力や伝熱条件でも変わるため、一定流量を保った効果をそのまま一定の熱量保証とは扱えません。
カスケード制御が効く条件と調整の順番
効果が出やすい条件
効果を期待できる条件は、抑えたい外乱が内側で先に見つかり、内側が外側より十分速く応答することです。測定点を増やすだけでは足りず、測った量を速く戻すことが、最終的な温度の安定につながる必要があります。
図3:流量で先に捉え、温度への影響を抑える
蒸気圧力が下がったときの定性的な動きです。内側は流量の減少を先に検出します。
※実測波形ではなく、時間・変動幅は任意の模式図です。応答の速さと補正効果は実機で確認します。
水の入口温度の変化のように、内側の蒸気流量を通らずに入る外乱には、流量制御による先行補正が効きにくくなります。入口温度や処理量を測れる場合はフィードフォワードの併用も候補ですが、補償の設計が別に必要です。
採用前に応答と測定位置を確認する
内側が速いかを調べるときは、調節計の演算周期だけを比べず、弁から検出器までの実際の応答を見ます。演算が速くても、弁の動作や流体の移動、測定値のフィルターで遅れれば、必要な補正は間に合いません。
確認したいのは、流量が変わり始めるまでの遅れと、設定値付近へ落ち着くまでの動きです。水温が大きく動く前に流量を戻せる余地があるかを、同じ時間軸のトレンドで読み、固定の秒数だけで適否を判断しないようにします。
測定位置も重要で、加熱に使われない分岐流量まで拾うと、FICが一定にしている量と実際の加熱量がずれます。配管図上の位置だけでなく、分岐やバイパスの運転状態を含め、流量計が何を測っているかを確認します。
温度計についても、槽全体を代表する位置か、コイルの近傍だけを測っていないかという観点が欠かせません。攪拌の不足などで槽内に温度差がある場合、検出点の水温が安定しても、製品全体が同じ温度とは限りません。
よく使われる組み合わせ
最終的に管理したい量を外側へ置き、その量に影響する途中の量を内側で合わせる考え方は、他の設備にも使えます。組み合わせの名前だけで有効性を決めず、表の外乱がどの測定値に現れるかを、実機ごとにたどってください。
図4:外側・内側・外乱を組にして読む
いずれも代表的な構成例で、すべての外乱を抑えることを意味しません。
| 用途 | 外側 | 内側 | 外乱の例 |
|---|---|---|---|
| 加熱器 | 水温・出口温度 | 蒸気・熱媒流量 | 蒸気圧力 |
| ボイラードラム | ドラム水位 | 給水流量 | 給水圧力 |
| 加熱炉 | 炉内・出口温度 | 燃料流量 | 燃料圧力 |
| 反応槽 | 槽内温度 | ジャケット出口温度 | 冷却水温度 |
※ドラム水位への蒸気需要変化や、ジャケット側の応答など、表にない影響も個別に評価します。
温度同士のカスケードでは、内側も温度だから速さを確保できないと決めつけず、熱が伝わる順序を調べます。槽内の液体より先に変化するジャケット温度を使う構成もありますが、検出場所によって応答や捉える外乱は変わります。
ボイラーの水位と給水流量の組み合わせは、蒸気流量も用いる三要素制御と区別して読んでください。水位と給水流量の二つのループをつないだという情報だけでは、蒸気需要変化を先取りする演算まで含むとは判断できません。
調整(チューニング)の順番
調整の基本は内側を先に安定させ、その後で外側を調整する順序であり、逆にすると外側の調整をやり直す原因になります。まずマスターを手動に保ち、スレーブを単独の自動運転で調整してから、二つをつなぎます。
図5:調整中のモードと、FICの設定値の出どころ
弁の動きだけでなく、「誰の設定値で動いているか」を確認して進めます。
| 段階 | TIC | FICと設定値 |
|---|---|---|
| 内側を調整 | 手動 | AUTO:FIC自身の設定値 |
| 指令を接続 | 手動出力を確認 | CAS:TICからの流量設定値 |
| 外側を調整 | 温度の自動制御 | CASを維持し流量を追従 |
※モード名や切り替え機能は機種によって異なります。設定値の一致、出力制限、トラッキングを確認し、承認された試験手順で調整します。
CASは外部から設定値を受け取るモードであり、AUTOでは調節計自身の設定値を使う機種があります。画面に自動運転と出ていてもマスターの指令が採用されているとは限らないため、設定値の出どころまで確認します。
切り替え時には現在の流量に相当するマスター出力と、出力の上下限やトラッキング機能を確認します。実設備でのモード変更や試験は、操業への影響を評価した承認済みの手順と、メーカーの取扱説明書に従って進めてください。
切り替え前後に残すトレンド
内側を単独で確認するときは、流量の設定値と実測値に加え、弁出力も同時に記録して追従を調べます。設定値へ戻っていても弁出力が上下限へ張り付く場面が多ければ、運転条件が変わったときに補正する余裕が足りません。
CASへ切り替える前には、マスターが要求する流量と、切り替え前にスレーブが使っていた設定値を照合します。値が食い違ったまま採用元を変えると、調節計が正常に演算していても流量指令そのものが急に変わります。
トラッキングは、切り替えに備えて設定値や出力などを他の信号へ追従させるための機能です。ただし、何を何へ追従させるかは構成で異なるため、機能名の有無だけでなく、手動時や下位側の異常時の仕様を照合します。
外側を自動にした後は、温度設定値、温度実測値、流量設定値、流量実測値、弁出力を同じ時刻で残します。内側を調整し直すと外側から見た動きも変わるので、変更前後の設定値と運転条件を記録して比較できるようにします。
揺れや追従不良を切り分ける
マスターを手動にしてもスレーブがCASなら、手動で指定するのは流量要求であり、弁出力を直接固定する操作とは異なります。どのループを手動にしたかによって残る自動動作が変わるので、作業記録にも対象の計器番号を残します。
例えば先ほどの換算条件で流量を400 kg/hに保っている間も、FICは蒸気圧力の変化に応じて弁を動かします。画面に手動という文字があることだけで弁が止まると判断せず、指令の経路と各ループのモードを一組で読みます。
流量設定値が一定なのに実測流量が周期的に揺れる場合は、まず内側の測定や弁、流量制御の状態を調べます。外側の温度設定を変える前に、蒸気圧力の変動時刻や弁出力の動きと照合すると、調査する範囲を絞れます。
流量は設定値へ追従しているのに、その設定値自体が大きく往復する場合は、外側の動作や温度測定も確認します。波形だけでPIDの不良と断定せず、処理量の周期変動など、温度側に入る外乱がないかも併せて調べてください。
流量指令が変わらない症状では、マスター出力とスレーブ設定値が画面上で対応しているかを照合します。CAS表示のほか、外部設定値の選択先や上下限も確認し、指令が届いていない状態を調整不足と取り違えないようにします。
蒸気流量が保たれていても水温が上がらないなら、伝熱面の汚れやドレン排出など、熱を渡す側の状態も調査対象です。カスケードは測った流量を合わせる仕組みなので、流量から水温までの間にある問題を直接解消するものではありません。
単ループを残すか、カスケードへ変えるか
単ループが既に安定していて、品質上問題となる外乱も少ない設備では、二重化による改善幅を先に確認します。温度の許容範囲と実際の逸脱時間を整理しておくと、追加する計器や保全の負担に見合うかを具体的に比較できます。
蒸気圧力の変化と同時に流量が乱れ、その後で水温がずれるなら、流量を内側へ置く案を検討しやすくなります。一方、水温だけが動き、流量や供給側が安定しているなら、原料側の変化や伝熱状態へ調査の重点を移します。
原料流量などの外乱を測って加熱要求へ先に反映したい場合は、フィードフォワードの適用範囲も比較します。外乱から必要熱量を見積もる演算と、実際に流れた量を戻す内側ループは役割が異なり、目的に応じて併用を検討できます。
導入前後を比べる試験では、水の量や初期温度、蒸気供給条件など、結果を左右する条件を記録してそろえます。条件が違う波形を見て改善率を出すと、制御方式を変えた効果と、運転負荷が軽くなった効果を分けられません。
評価する項目には最大温度偏差に加え、温度が許容範囲へ戻るまでの時間と、弁出力の変動も含めます。水温だけが静かになっても弁が頻繁に動く状態なら、内側の測定ノイズや調整、機器の負担を含めて見直す余地があります。
低負荷でだけ温度が揺れる場合は、立ち上げ時の最大流量に合わせた弁が、少流量も滑らかに調整できるかを確認します。スパイラックス・サーコの加熱コイルの解説も、最大負荷用の弁では最小流量の調整が難しい場合を挙げています。
流量計の信号を平滑化して画面の揺れを小さくしても、内側の制御に必要な変化まで遅らせる可能性があります。フィルターを強める前に、実際の流量変動か測定ノイズかを調べ、応答の速さとの両立を確認します。
信号レンジの照合では、送る側の0%と100%が、受ける側のどの流量に対応するかを両端から確認します。先ほどの直線換算例でも、下限がゼロでない設定なら同じ40%の意味が変わるため、上限値だけの一致では不十分です。
流量の単位についても、質量流量と体積流量を混ぜていないか、時間の単位が一致するかを照合してください。画面上の数字が近いという理由で接続を正しいと判断せず、信号リストと機器の設定値を突き合わせます。
引き継ぎ資料には、通常時のモードに加え、下位側を手動にしたときに上位側がどう動くかも記載しておきます。試運転で確認した構成を運転員と共有すると、故障対応後にCASへ戻し忘れるなど、モードの誤認を減らせます。
カスケード制御のよくある質問
フィードフォワード制御とは何が違いますか?
カスケードは内側の制御量のずれを測って戻す方式であり、フィードフォワードは測った外乱から補償を加える方式です。同じ装置で両方を使う場合もあるため、図面では測っているものと、信号を加える位置から見分けます。
PIDの調節計が二台あれば使えますか?
二次側が外部設定値を受け取れることに加え、信号レンジや出力制限、モード切り替えの仕様を合わせる必要があります。接続できるだけでは効果を保証できず、内側の応答と外乱の位置を含めて適用を判断します。
内側は外側の何倍速くすればよいですか?
内側は十分速い応答が必要ですが、すべての設備へ当てはまる倍率だけで設定は決まりません。むだ時間や測定の遅れも影響するため、内側を閉じた状態での応答を確認し、それを含めて外側の調整を進めます。
スレーブがAUTOでもマスターに追従しますか?
AUTOで内部の設定値を使う構成なら、マスター出力を変えてもスレーブの設定値へは反映されません。メーカーごとに名称や選択方法が異なるため、モード表示と外部設定値の採用状態を取扱説明書で確認してください。
カスケードにすると加熱時間は必ず短くなりますか?
外乱による熱供給の低下を抑える効果は期待できますが、設備の最大加熱能力そのものを増やす方式ではありません。単ループでも蒸気を最大限供給している条件では、ループを追加しただけで必要な加熱時間が短縮するとは限りません。
まとめ
- 二つのフィードバックループを階層的につなぎます。
- マスター出力はスレーブの設定値になります。
- 内側で先に検出・補正できる外乱に効果があります。
- 測定機器と調整・保全の負担も増えます。
- 調整は内側から始め、設定値の由来も確認します。
ヒーターやポンプでカスケードを見つけたら、二つの制御量と、その間へ入る外乱をたどると役割が分かります。P&IDの計器記号と読み方を使い、測定信号と操作信号が実機のどこにつながるかを照合してください。
出典
出典・参考資料(8件)を開く出典・参考資料を閉じる
- Spirax Sarco:タンク加熱の熱収支と熱損失の考え方(計算例の水量・不足出力・継続時間は本記事独自の仮定)
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント