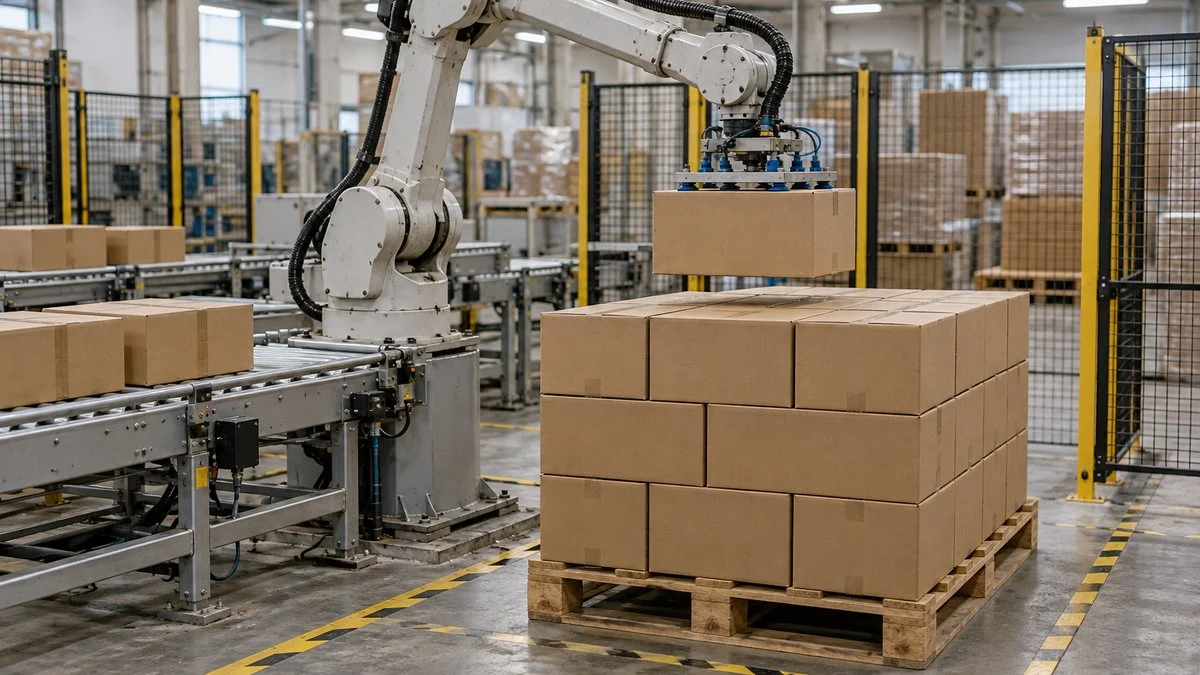
「約400万円~3,000万円程度から導入可能」。段ボールや袋をパレット(荷を載せる台)に積み上げるパレタイズロボットについて、国の補助金の製品カタログが示す価格と導入費用の目安です。
下限と上限で7倍以上の差があるのは、荷の重さや処理速度、周辺設備の範囲で構成が大きく変わるためです。
見積もりはロボット本体よりも、ハンド(荷をつかむ部分)やコンベヤ、安全柵、据え付けと立ち上げの費用で大きく変わります。
協働ロボット(人と同じ作業場で使う想定のロボット)で組む小さな構成と、高速の産業用ロボットのラインとでは、必要な面積も価格帯もまったく違います。
この記事では、公表されている資料をもとに導入費用の目安を整理します。そのうえで、パレタイズロボットの種類、協働型と産業用の違い、ハンドと周辺設備、設置の前に確認したい条件、処理能力の計算例、補助金の順に見ていきます。
パレタイズロボットの導入費用の目安
パレタイズロボットとは、コンベヤで流れてくる段ボールや袋を、決められた配置でパレットに積み上げるロボットです。積み上げたパレットから荷を下ろす作業はデパレタイズと呼ばれ、同じ機械で対応する製品もあります。
費用の目安として、出所を示せる公的な資料があります。
中小機構は、中小企業省力化投資補助金の製品カタログを公表しています。その「パレタイズロボット」のカテゴリには47件の製品が登録されています(2026年9月18日時点)。
価格と導入費用の目安は「約400万円~3,000万円程度から導入可能」と書かれています。
カテゴリ全体の目安で、本体だけか周辺設備を含むか、税込か税別かは記載されていません。
幅が7倍以上あるのは、荷の重さや処理速度、周辺設備の範囲によって構成が大きく変わるためです。見積もりを比べるときは、金額そのものより先に「その金額に何が含まれているか」をそろえる必要があります。
ロボット本体はシステム一式のうちの一部です。見積もりは下の項目を積み上げて決まります。
「本体価格」と「システム一式」の見積もりを並べて比べない。何が含まれているかをそろえてから比較する
※ラベル貼り機やストレッチ包装機との連携、既存ラインの改造が加わると、その分が上乗せされます。項目の整理は編集部によるものです。
本体価格とシステム一式の違い
本体価格が公表されている例として、川崎重工業が2015年に発売したパレタイズ用の4軸ロボット「CPシリーズ」があります。発売時の国内販売価格は、最大可搬質量180kgの機種で550万円、300kgで600万円、500kgで700万円でした。
この価格には注記があり、メーカー希望小売価格で、オプションと消費税は含まないとされています。つまり、ハンドもコンベヤも安全柵も入っていない、ロボット単体の価格です。
また、2015年の発売時の価格で、現在の販売価格を示すものではありません。あくまで「本体だけでこのくらい」という参考として見るのが適切です。
一方、販売店や導入支援の事業者は、周辺設備を含めたパッケージの価格を公表していることがあります。
ミスミは、ロボットパレタイザーは一般に1台あたり800万円~3,000万円程度かかると説明しています。
安全柵やコンベヤなどの周辺機器、設計やティーチングの費用は別に発生するとしています(販売・導入支援事業者としての公表値で、税込・税別の表記はありません)。
出所ごとに、金額が指す範囲が違います。同じ土俵で比べないように注意が必要です。
※各社の公表ページを2026年10月1日に確認。「~」は最小構成の価格で、実際の見積もりは荷の条件・周辺設備・設置場所で変わります。特定の製品を推奨するものではありません。
見積もりを依頼するときは、ハンド、コンベヤ、パレット供給、安全対策、据え付け、パターン設定、教育のそれぞれが含まれているかを一覧にして確認します。そうすると、金額の差の理由が見えやすくなります。
パレタイズロボットの種類と比較
パレタイズに使われる機械は、大きく5つに分けられます。省力化投資補助金のカタログでも、パレタイズロボットは「直角座標タイプと多関節タイプ等がある」と整理されています。
これに協働ロボット型と、ロボットではない機械式のパレタイザーを加えると、選択肢の全体像がつかめます。
◎○△は一般的な傾向(編集部整理)です。実際の性能は機種と荷の条件で変わります。
※スマートフォンでは表を横にスクロールできます。◎○△はメーカー・販売事業者の公表資料を参考に編集部が一般的な傾向として整理したもので、特定の製品の性能を示したり、特定の製品を推奨したりするものではありません。
垂直多関節型
人の腕のように関節が縦に連なったロボットです。パレタイズ専用機は、ファナック・安川電機・川崎重工業の公表しているラインアップを見ると4軸の機種が中心です(一部は5軸。編集部調べ)。
箱を水平のまま運ぶ作業に合わせて、6軸の汎用機より軸を減らした構成と言えます。
公表されている仕様では、ファナックの「M-410」は手首部の可搬質量が110kgから800kgまでの6機種です。安川電機の「MOTOMAN-PL」シリーズは、80kgから800kgまでの機種をそろえています。
川崎重工業のCP180Lは、130kgの荷で毎時2,050サイクルの搬送能力とされています。条件は、上昇400mm・水平2,000mm・下降400mmの往復です。
大きな動作範囲を生かして、1台のロボットで複数のパレットや複数のラインを受け持たせる構成も組めます。産業用ロボットの仕組みのうち、パレタイズは「重い荷を速く、決まった形に積む」ことに特化した使い方と言えます。
水平多関節型
スカラロボットとも呼ばれ、水平方向に回る複数の関節と、上下に動く軸で構成されます。ファナックの解説では、狭いエリアでの高速・高精度な作業が得意で、用途は組立や搬送、箱詰め・仕分けなどが中心とされています。
パレタイズに使う場合は、軽い荷を低い段数まで積むような小規模な用途に限られやすいというのが編集部の整理です。可搬質量や上下の動作範囲がパレット1枚分の積み高さに届くかを、仕様書で必ず確認します。
直交型(ガントリー)
門型の架台に沿って、前後・左右・上下の直線軸で荷を運ぶ方式です。ロボットの動く範囲が架台の中に収まるため、レイアウトを四角く区切りやすく、上から吊る構成にすれば床の占有を抑えられます。
ミスミが公表している種類ごとの目安では、直交ロボット型の設置スペースは2.0×1.5m(1.1mのパレット1枚を含む)です。垂直多関節型は3.0×4.0mとされています。
オークラ輸送機の機械式のラインアップにも「ガントレーパレタイザ」(最大8サイクル/分)があり、狭い場所に押し込みたい場合の選択肢になります。
協働ロボット型
人と同じ空間で使うことを想定した協働ロボットに、ハンドと昇降台、パレットの位置決め装置などを組み合わせた構成です。
ユニバーサルロボットの「UR20」(可搬最大25kg、リーチ1,750mm)は、パレタイズ向けとして案内されています。
ファナックの「CRX-25iA」(30kg可搬に対応)、安川電機の「MOTOMAN-HC30PL」(30kg)なども同様です。
処理速度は荷の重さや積み付けパターン、1回につかむ箱の数で変わります。
販売店が公表している例では、iCOM技研のパッケージがUR12e(可搬12.5kg)搭載機で最大毎分7サイクルです。同じくUR20(可搬25kg)搭載機では、最大毎分12サイクルとしています。
アスカのDOBOTパッケージ(可搬20kg)は、2箱を同時につかむモードで最大毎分13個としています。
いずれも最大値で、実際の速度は荷と条件しだいです。産業用の専用機より遅い一方、装置がコンパクトで、少量多品種の出荷や、人が並んで作業する現場に合わせやすいのが特徴です。
層積みのパレタイザー(機械式)
ロボットアームを使わず、コンベヤ上で1段分の荷を並べてから、その段をまとめてパレットに載せていく機械です。
飲料や食品など、同じ荷を大量に出荷するラインで使われる方式で、オークラ輸送機の高床式フォーク式「PHC100S」は最大処理能力を毎分100個としています。
同社のロボットパレタイザ(高速タイプ)の毎時1,720サイクルは毎分約28.7回なので、単純に比べると3倍以上です。
ただし品種が頻繁に変わる現場や、荷の形がそろわない現場では、速さよりも積み方を柔軟に変えられるロボットのほうが合うことが多くなります。
協働型と産業用の違い
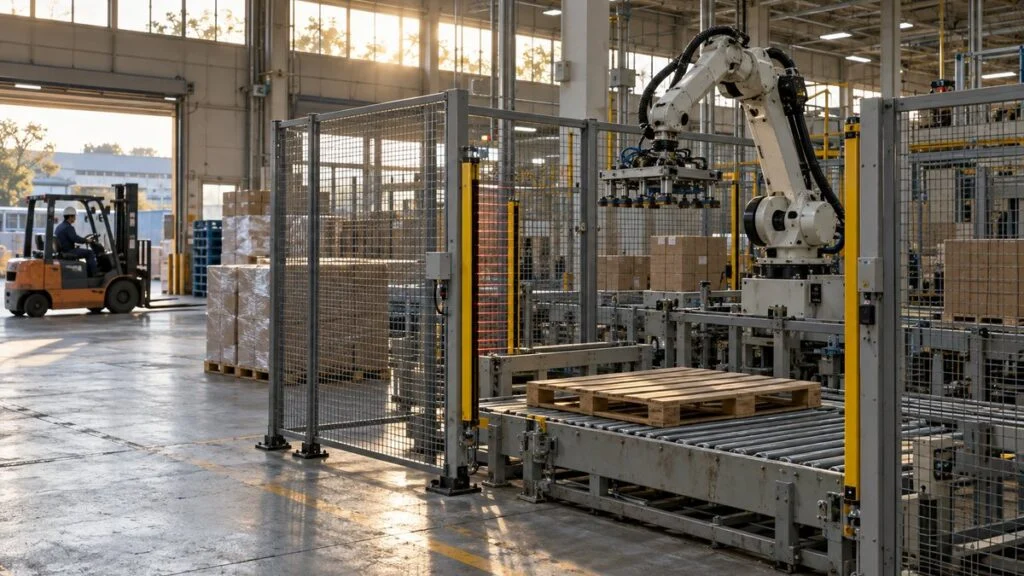
パレタイズロボットを選ぶとき、最初に分かれ道になるのが「協働ロボットで組むか、産業用ロボットで組むか」です。違いは可搬重量と速度だけでなく、安全対策の考え方と、それに伴う設置スペースにも表れます。
荷の重さと必要な処理速度で、どちらが現実的かがおおむね決まります。
※数値はメーカー・販売事業者の公表資料にある例で、項目の整理は編集部による一般的な傾向です。協働ロボットでも柵やセンサが必要になる場合があります(次の項を参照)。
「協働ロボットなら安全柵は要らない」とは限らない
労働安全衛生規則第150条の4は、産業用ロボットを運転する場合の措置を定めています。
ロボットに接触して労働者に危険が生じるおそれがあるときは、柵や囲いを設けるなど、危険を防止するために必要な措置を講じなければならないとするものです。
教示などのために運転する場合などは、別の条文で措置が定められています。
協働ロボットもこの規則の対象です(駆動用原動機の定格出力が80W以下の機械などは、告示により産業用ロボットの規制の対象外)。
柵を設けずに人と同じ空間で運転する道は、2013年12月24日の厚生労働省の通達(基発1224第2号)で示されました。対象は、定格出力が80Wを超えるロボットです。
この通達では、事業者がリスクアセスメントに基づく措置を行い、ロボットに接触して危険が生じるおそれが無くなったと評価できる場合を扱っています。その場合は、柵の設置義務がかかる状態に当たらないとしました。評価の結果は記録して保管します。
あわせて、柵などに代わる措置の一つも示されました。国際規格ISO 10218-1とISO 10218-2(通達では2011年版)に沿って設計・製造・設置されたロボットを、その使用条件どおりに使うことです。
この場合、設計者・製造者・設置者がそれぞれ技術ファイルと適合宣言書を作成していることが条件です。
なお、ISOの公式情報によると、ISO 10218-1とISO 10218-2は2025年2月に改訂版(2025年版)が発行されています。
一方、厚生労働省の法令等データベースに掲載されている通達の本文(2026年10月1日確認)は2011年版を示したままです。
改訂版に沿った設計のロボットを使う場合の扱いは、メーカーやシステムインテグレーターに確認してください。
柵を省けるかどうかは、ロボットの種類ではなくリスクアセスメントの結果で決まります。
評価の結果「危険が残る」なら、協働ロボットでも柵やセンサによる立ち入り防止が必要になる
※厚生労働省の通達(基発1224第2号)の内容をもとに編集部が整理。ISO 10218-1/-2は2025年2月に改訂版が発行されていますが、通達が示しているのは2011年版です。具体的な進め方はメーカーやシステムインテグレーターと確認してください。
パレタイズは、重い箱を持ったロボットが人の胸から頭の高さまで動く作業です。
ハンドや荷の角が当たる場合や、パレットと柱の間ではさまれる場合も考えておく必要があります。そのため、協働ロボットでも周辺にエリアセンサを置き、人が近づくと減速・停止させる構成がよく採られます。
リスクアセスメントの手順と、柵なし運転の条件の詳細は、協働ロボットの導入手順で解説しています。
ハンドと周辺設備
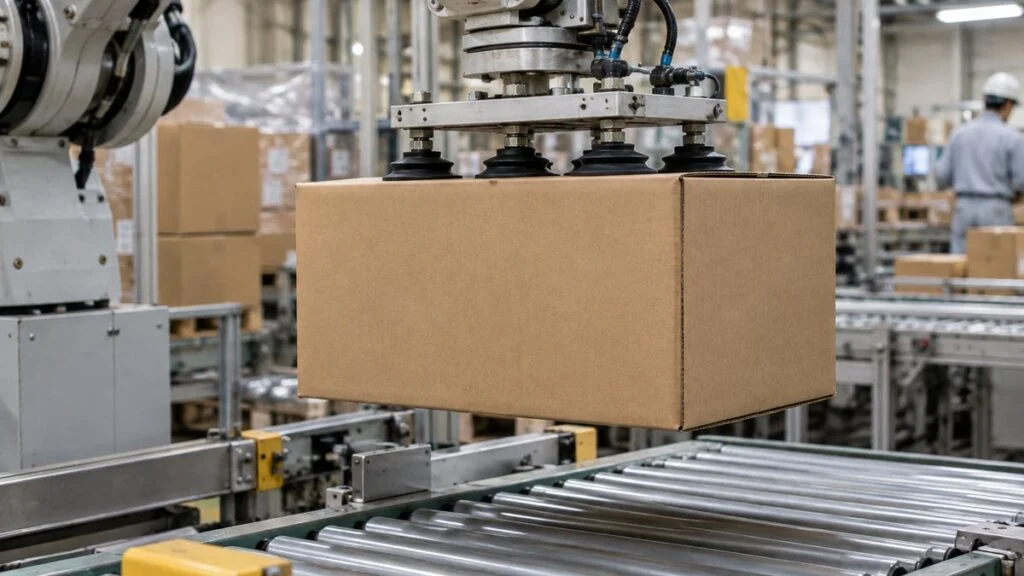
パレタイズロボットの能力は、ロボット本体よりも周辺の構成で決まる部分が大きくなります。
オークラ輸送機は自社の資料で「パレタイズロボットの機能はハンドで決まります」と書いています。ワークに合わないハンドは、荷を傷めたり、積み姿を不安定にしたりすると説明しています。
ハンドの種類
ハンドは、荷のつかみ方によって大きく3つに分けられます。メーカーや販売店の資料をもとに整理すると、次のとおりです。
- 吸着式:真空パッドで箱の上面を吸い付ける。動作が速く、複数の箱をまとめて扱いやすい。表面に凹凸や穴がある荷、テープの浮きがある箱は吸着しにくい
- 爪・クランプ式:フィンガーや板で荷を両側からはさむ。段ボールのほか、プラスチックケース、一斗缶、ポリタンクなど形の違う荷にも対応しやすい
- フォーク式:荷の下にフォークを差し込んで持ち上げる。紙袋や樹脂袋など、上から吸えない・はさむと崩れる荷に使われる
オークラ輸送機の標準ハンドは、段ボールケース用、段ボール束用、紙袋・ポリ袋用などに分かれ、オリコンや一升瓶、ペール缶向けのオーダーハンドの例も示されています。
荷の種類が複数ある場合は、1つのハンドで全品種をつかめるかが、見積もりの段階で確認すべき最初の点です。
周辺設備のつながり
パレタイズは、ロボットの前後にある搬送とパレットの流れがかみ合って初めて止まらずに回ります。周辺設備の役割を流れに沿って並べると、次の図のようになります。
荷の流れとパレットの流れが、ロボットのところで合流します。
周囲を安全柵・エリアセンサ・ライトカーテンで囲い、表示灯で運転状態を示す
※オークラ輸送機のロボットパレタイザのシステム構成をもとに、編集部が一般化して整理。どこまで自動化するかで費用が大きく変わります。
特に見落とされやすいのが、満載パレットの搬出です。ロボットが積み終えても、フォークリフトが取りに来るまで次のパレットを置けなければ、ラインが止まります。
パレット置き場を2か所設けて交互に積む、搬出コンベヤに待機スペースを持たせるといった工夫で、交換中もロボットを動かし続けられます。
搬出を無人化する場合は、AGVとAMRの違いもあわせて検討すると、出荷エリア全体の流れを設計しやすくなります。
安全柵とエリアセンサ
産業用ロボットで組む場合は、ロボットの最大動作範囲を柵で囲うのが基本です。ただし柵を広く取ると、そのぶん床を使います。
オークラ輸送機は、ロボットの動作領域を必要最小限にする安全装置「ALC」(オプション)を用意しています。動作範囲を限定することで柵を小さくし、省スペース化できるとしています。
パレットの出し入れ口は、人やフォークリフトが出入りする場所でもあります。ここには、人の足を検知するレーザースキャナや、光のカーテンを遮ると停止するライトカーテンを置きます。柵の開口部から人が入ったらロボットを止める構成にするのが一般的です。
設置の前に確認したい条件
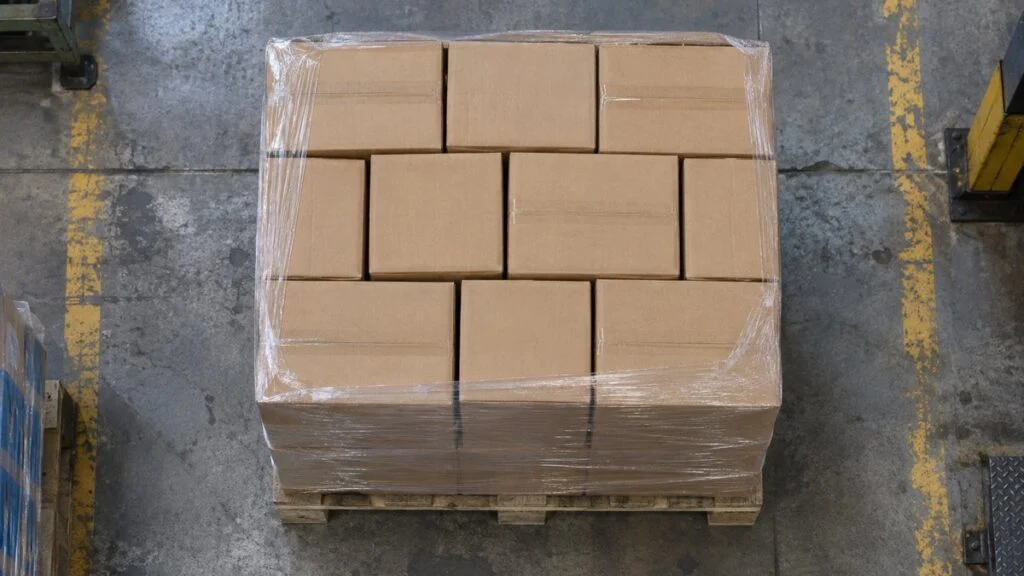
見積もりを依頼する前に、自社の荷と現場の条件を整理しておくと、提案の精度が上がり、後からの仕様変更も減ります。メーカー各社の資料で仕様として示されている項目を、確認の順番に並べると次のようになります。
荷・能力・パレット・場所・品種・前後工程の6つの観点で、数字を用意しておきます。
※メーカー資料で仕様項目として示されているものをもとに、編集部が確認の観点として整理しました。
荷の条件では、重さの最大値だけでなくばらつきの幅が重要です。同じラインに5kgの箱と25kgの箱が流れるなら、ハンドも可搬も25kg側に合わせる必要があります。
可搬重量には一般にハンドの質量も含まれるため、荷だけで上限いっぱいの機種は選べません。
床とスペースも早めに確認します。産業用のパレタイズロボットは本体だけで1トンを超える機種があり、川崎重工業のCPシリーズは本体質量1,600~1,650kgと公表されています。
アンカーで床に固定するため、床の厚みや強度が足りるかを設備担当や建屋の管理者と確認しておくと安心です。
積み付けパターンの設定方法
品種が多い工場ほど気になるのが、新しい荷の積み方をどうロボットに覚えさせるかです。ロボットを1点ずつ手で動かして教えるほかに、荷とパレットの寸法を入力してパターンを選ぶ方式や、代表点だけを教える方式が、メーカー各社から提供されています。
- 川崎重工業の「K-SPARC」(オプション):パソコン上でワーク、パレット、積み付けパターンを選ぶと動作プログラムを生成し、レイアウト検討や動作シミュレーションもできる
- オークラ輸送機の「OXPA-Qm」:追加する製品の寸法を入力し、積み付けパターンを選んでロボットへ送信するだけで追加できる。標準パターンは約1,100種類を登録可能で、端数積みなどの独自パターンも作れる
- ファナックのパレタイジング機能:いくつかの代表点を教えるだけで積みパターンを作成できる
積み付けパターンは、段ごとに向きを変えて荷を組み合わせる「交互積み」にすると荷崩れしにくくなる一方、パレットからのはみ出しや積載効率とのバランスも必要です。
出荷先の指定する積み方がある場合は、その条件をパターン候補として見積もり時に渡すと、立ち上げ後の手戻りを防げます。
想定例:必要な処理能力から機種を絞る
ここでは架空の食品工場を想定し、必要な処理能力から機種の候補を絞る計算の流れを示します。数字はすべて説明のための想定です。
この工場では、1箱12kgの段ボールを1日2,000ケース出荷しており、積み付けの稼働時間は7時間(420分)です。1パレットには1段8ケース×6段の48ケースを積むとします。
1個あたりに使える秒数を出してから、機種の候補と比べます。
※架空の工場の想定例です。実際のサイクルタイムは移動距離・積み高さ・ハンドの動作時間で変わるため、メーカーのシミュレーションやテストで確認してください。
この例では、12kgの箱は協働ロボットの可搬に収まり、必要な速度も公表されている処理速度の範囲に入ります。ただし、協働型の目安(9~12秒/箱)の遅い側では、必要な10.5秒を下回れません。
サイクルタイムに余裕がない場合は、産業用ロボットや、複数の箱をまとめてつかむハンドも比較対象に入れるのが現実的です。
また、1日2,000ケース×12kgは、人が手で積むと1日24トンを持ち上げる計算になります。
補助金のカタログでも、10kg前後の重量物を長時間積み上げる作業は腕や腰に大きな負担になると説明されています。処理能力に加えて、作業負担の軽減も導入の効果として整理できます。
どの工程から省人化するかという検討の進め方は、省人化の主な用途と導入事例も参考になります。
補助金を使う場合(2026年10月1日時点)
パレタイズロボットは、中小企業省力化投資補助金の対象になり得る設備です。2026年10月1日時点で、公式サイトの情報は次のとおりです。
- カタログ注文型:随時受付中。カタログに登録された製品から選ぶ方式で、補助率は1/2以下。2026年3月19日以降の補助上限は従業員数5名以下で200万円、6~20名で500万円、21名以上で1,000万円(賃上げ要件を満たすとそれぞれ300万円・750万円・1,500万円)
- 一般型:現場に合わせた設備導入やシステム構築が対象で、公募回制。第8回の応募申請は2026年9月18日に始まり、公式サイトでは締め切りを2026年10月16日17時と案内している
公募回・締め切り・補助上限は改定されることがあります。この日付より後に読む場合は、最新の公募状況を公式サイトで確認してください。
カタログ注文型では、登録された製品の構成の範囲で申請するため、周辺設備を大きく作り込むラインには合わないこともあります。
自社の構成がカタログ製品で収まるか、個別設計が必要かで、使う枠が変わると考えておくと整理しやすくなります。対象設備や申請の流れは、省力化投資補助金を製造業で使う手順で詳しく解説しています。
まとめ
- 省力化投資補助金の製品カタログ(2026年9月18日時点)では、パレタイズロボットは約400万円~3,000万円程度から導入可能とされている
- 本体価格とシステム一式(ハンド・周辺設備・安全対策・据え付け・立ち上げ)は分けて比べる
- 種類は垂直多関節・水平多関節・直交・協働ロボット・機械式の5つで、荷の重さと処理速度で絞れる
- 協働ロボットでも、柵を省けるかはリスクアセスメントの結果しだい
- 荷のばらつき、1時間あたりの個数、パレット、床とスペース、品種切り替えを数字で整理してから見積もる
パレタイズの自動化は、出荷工程の中でも効果が見えやすい一方、周辺設備まで含めた設計で成否が分かれるテーマです。関連する技術テーマは産業用ロボットや人手不足・省人化、職種としては生産技術の仕事と深く関わります。
ロボットの導入先となる業界の動向は、FA・自動化システムの業種ページから関連記事もあわせてご覧ください。
出典
出典・参考資料(13件)を開く出典・参考資料を閉じる
- 価格の目安・登録製品数・省力化効果:中小企業省力化投資補助金 製品カタログ(製品カテゴリ「パレタイズロボット」、2026年9月18日時点)
- 補助金の制度・公募状況:中小企業省力化投資補助金(カタログ注文型)、同(一般型)、同 トップページ
- 労働安全衛生規則第150条の4:e-Gov法令検索「労働安全衛生規則」
- 協働運転の条件:厚生労働省 法令等データベース「産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正について」(基発1224第2号)、三重労働局の掲載ページ
- ISO 10218の改訂:ISO「ISO 10218-1:2025」、ISO「ISO 10218-2:2025」
- CPシリーズの価格・仕様・K-SPARC:川崎重工業 プレスリリース(2015年2月25日)
- M-410の仕様:ファナック「大型物流ロボット」、CRXの30kg可搬:ファナック「協働ロボット高可搬対応」、パレタイジング機能:ファナック「パレタイジング機能」、スカラロボット:ファナック「スカラロボットとは?」
- MOTOMAN-PL・HC30PL:安川電機「パレタイジング」
- ロボットパレタイザの仕様・ハンド・OXPA-Qm・システム構成:オークラ輸送機「ロボットパレタイザ」、機械式:オークラ輸送機「メカ式パレタイザ」
- UR20の仕様:ユニバーサルロボット「UR20」
- 種類ごとの価格・速度・設置スペースの目安、ハンドの種類:ミスミ「ロボットパレタイザーとは?価格感や選定のポイント」
- 協働ロボットパレタイザーの価格・処理速度:iCOM技研「AUBOパレタイザー」、iCOM技研「省力化投資補助金カタログ型で協働ロボットパレタイザー」、アスカ「DOBOTパレタイズパッケージ」
- パレットの規格:日本パレット協会「パレットについて」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント