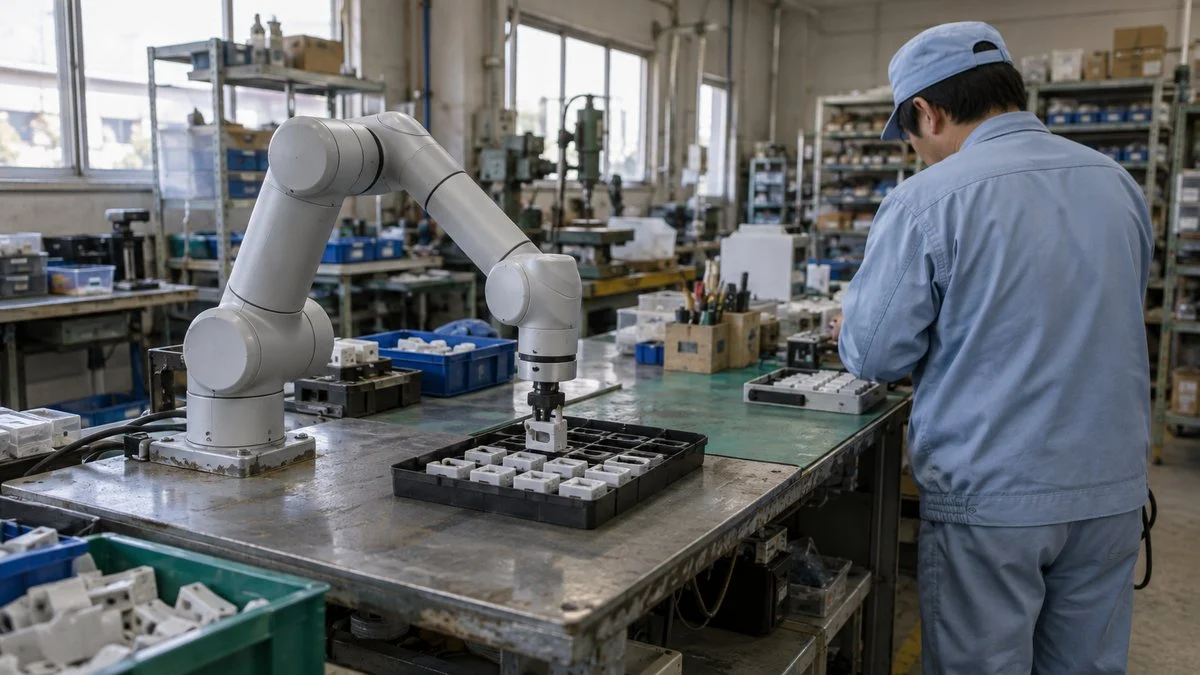
協働ロボットは、安全柵で人と隔てずに、人と同じ作業空間で使うことを前提に設計されたロボットです。柵なしで使えるかどうかは、本体の性能に加えて、使い方で決まります。
ここでいう使い方には、ハンド(先端でつかむ部分)や扱うワーク(作業の対象物)、周りの設備、人の動き方まで含まれます。その使い方ごとにリスクを評価し、法令と規格の条件を満たして初めて、柵のない運用が認められます。
この記事では、協働ロボットの導入を任された方に向けて、導入の進め方を6つのステップで整理します。
扱うのは、最初に押さえる法令上の前提、工程の選び方、リスクアセスメント、ISO 10218 などの規格への適合、SIer選定から立ち上げまでです。最後に、よくある失敗と対策をまとめます。
協働ロボットの導入で最初に押さえる前提
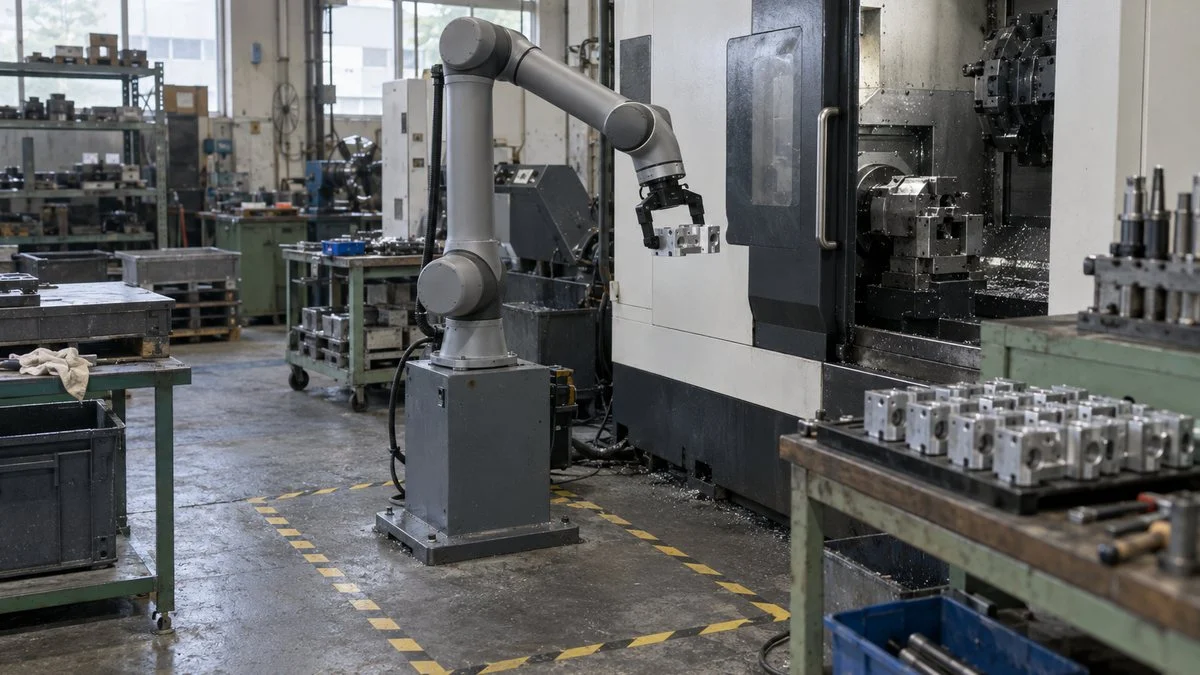
協働ロボットとは、安全柵で人と隔離せず、人と同じ作業空間で使うことを前提に設計されたロボットです。
人と接触したときに力を検知して止まる機能や、人が近づくと減速する機能を備えた機種が多く、組立や箱詰め、機械へのワークの出し入れなどで使われています。
国際ロボット連盟(IFR)によると、2023年に世界で設置された産業用ロボットのうち、協働ロボットは10.5%を占めました。
まだ少数派ですが、人手不足への対応策として、専用の設備を組むほどではない工程に検討されるケースが増えています。
ロボットそのものの構造や動く原理は産業用ロボットの仕組みで整理しているので、ここでは導入に必要なルールに絞って見ていきます。
80Wを境に法令上の扱いが変わる
日本の法令では、産業用ロボットの安全対策は労働安全衛生規則(安衛則)で定められています。このうち、駆動用原動機の定格出力が80W以下の機械は、産業用ロボットの規制の対象外とされています。これがいわゆる「80W規制」です。
一方、80Wを超えるロボットには安衛則第150条の4がかかります。運転中のロボットに接触して労働者に危険が生じるおそれがあるときは、さく又は囲いを設ける等の措置が必要になります。
協働ロボットとして販売されている機種でも、定格出力が80Wを超えればこの条文の対象です。
2013年の通達で柵なしの協働が明確になった
かつては、80Wを超えるロボットと人が柵なしで一緒に働けるのかがはっきりしていませんでした。そこで厚生労働省は2013年12月24日付の通達(基発1224第2号)で、協働作業が可能になる条件を明確にしました。
示された道は2つあり、どちらか一方を満たせば協働作業が可能です。1つは、事業者がリスクアセスメントに基づく措置を実施し、接触による危険のおそれが無くなったと評価できる場合。
もう1つは、国際規格ISO 10218-1/-2に従って設計・製造・設置され、技術ファイルと適合宣言書が作成されたロボットを、その使用条件どおりに使う場合です。
どちらのルートでも、評価や書類の裏付けが前提になっています。
「協働ロボットを買えば安全」ではない
見落とされやすいのが、協働ロボットの安全は本体だけで完結しないという点です。
JIS B 8433-1(ISO 10218-1の日本版)は、ロボットは最終的な協働ロボットシステムの構成品にすぎないとしています。ロボット単体では、安全な協働運転には十分でないと明記しています。
鋭利な部品をつかむハンドを付ければ、ロボットの力が弱くても切り傷のリスクが生まれます。
2025年に改訂されたISO 10218では、「協働ロボット」という言い方をやめました。「協働アプリケーション」として用途ごとに安全を確認する考え方が、よりはっきりしています。
導入の単位は「ロボット」ではなく「工程」だと捉えておくと、以降のステップが理解しやすくなります。
同じ80W超のロボットでも、協働で使うなら安全の裏付けを自社で持つ必要があります。
※定格出力80W以下のロボットは産業用ロボットの規制対象外ですが、ハンドやワークによる危険は別途評価が必要です。
協働ロボット導入の6ステップ
協働ロボットの導入は、大きく「計画」「安全設計」「実装」の3段階、6つのステップで進みます。一般的な設備導入と違うのは、安全設計の段階がロボットの選定と並行して走ることです。
安全の検討は発注前に終わらせ、立ち上げ時に実機で確かめます。
※ステップ3と4は行き来しながら進めます。設計が変わるたびに評価をやり直すのが基本です。
ステップ1〜2で「どこで、何のために、どう人と関わるか」を決め、ステップ3〜4でその使い方が安全であることを裏付けます。ステップ5〜6は、その結果を設備として形にし、現場に定着させる段階です。順に見ていきます。
ステップ1・2 工程を選び、協働の形を決める
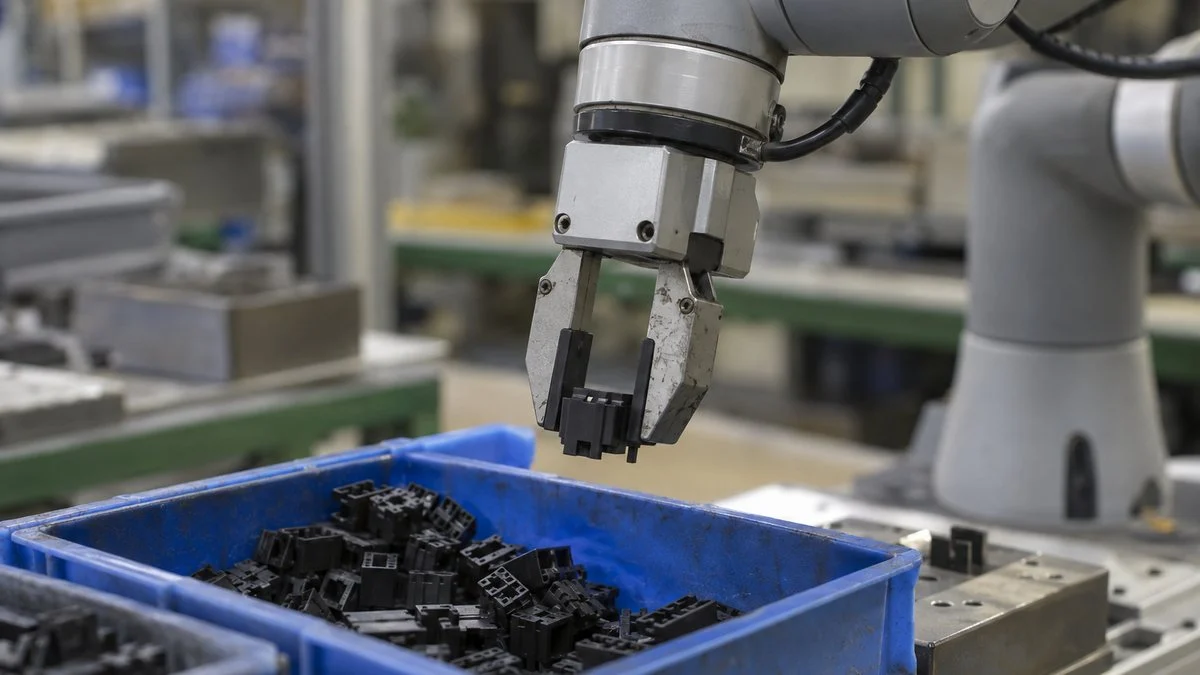
最初のステップは、協働ロボットに任せる工程を選ぶことです。ここでの判断を誤ると、後からどれだけ安全対策を積み上げても採算が合わない設備になりがちです。
協働ロボットに向く工程・向かない工程
協働ロボットは、人と接触しても大きな危害を与えないよう、速度や力を抑えて動かすのが基本です。そのため、高速で大量に繰り返す工程では、柵で囲う従来型のロボットの方が向いていることが少なくありません。
反対に、工程の一部だけを自動化したい、段取り替えが多い、設置スペースが限られる、といった条件では協働ロボットの良さが出ます。
人の作業を丸ごと置き換えるより、ワークの供給やねじ締めのような単純作業だけを切り出し、人には判断や微調整を残すという分担が現実的です。業界別の使われ方は省人化の用途と導入事例も参考になります。
「速さ」より「人と分け合えるか」「置き場所が柔軟か」で見るのがコツです。
※向き不向きは目安です。最終的にはステップ3のリスクアセスメントの結果で判断します。
工程を選ぶときは、現状のサイクルタイム、ワークの重さ・形状・ばらつき、作業者の動線をあらかじめ測っておきます。
これらはSIerに見積りを依頼するときにも必ず聞かれる情報で、数字がそろっているほど検討が早く進みます。見積依頼から検収までのSIerの選び方はロボットSIerの選び方で詳しく解説しています。
4つの協働方式から安全の取り方を選ぶ
工程が決まったら、人とロボットがどう関わるかを決めます。JIS B 8433-1(ISO 10218-1:2011)は、協働運転の方式として4つを挙げています。どの方式を採るかで、必要なセンサーや安全機能、ロボットの選び方が変わります。
「接触させない」方式と「接触しても危害を与えない」方式に分かれます。
※名称はJIS B 8433-1:2015の用語を短くしたものです。1つの工程で複数の方式を組み合わせることもあります。
人の隣で柵なしに動かす場合、多くは「動力と力の制限」を中心に考えます。ただし力の制限だけに頼ると、人の頭や首の高さで動く経路、周りの設備との間にはさまれる位置などで評価が厳しくなります。
接触させない方式と組み合わせると、ロボットの速度を上げやすくなる場合もあります。
ステップ3 リスクアセスメントで安全方策を決める
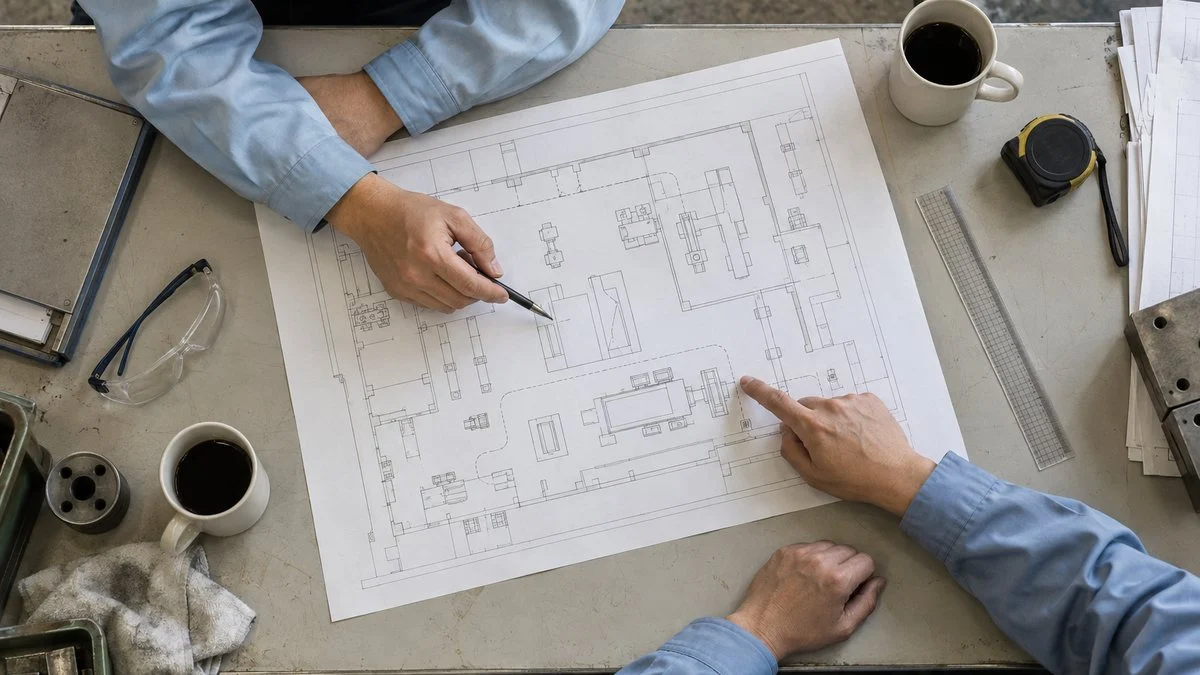
協働運用の成否を分けるのがリスクアセスメントです。協働ロボットのリスクアセスメントでも、危険の芽を洗い出し、その大きさを見積もり、優先順位に沿って減らしていきます。
この手順は、労働安全衛生法第28条の2に基づく一般的なリスクアセスメントの進め方と共通しています。
協働ロボットで違うのは、機械向けの指針への留意が求められている点です。2013年の通達にあわせて出された留意事項の通知(基安安発1224第1号)が、「機械の包括的な安全基準に関する指針」に留意するよう求めています。
機械に特有の危険の洗い出し方と、低減策の優先順位が決められているので、これに沿って進めます。
危険源を洗い出す範囲
通常運転中だけを見て終わりにしないことが大切です。指針では、事業者が危険性を洗い出す場面として、次のような作業を挙げています。
- 意図した使い方での作業(段取り、教示、運転、掃除、保守点検を含む)
- 運搬、設置、試運転など使用開始時の作業
- 解体、廃棄など使用停止時の作業
- 故障や異常が起きている状況での作業
- 合理的に予見できる誤使用(近道行動など)
- ロボットを使う作業者以外の人が近づくこと
協働ロボットでは、通路を歩く別の作業者や、ワークの補充に来るフォークリフトの運転者も対象になります。手順書どおりに動く人だけでなく、急いでいるときに人がとりそうな行動まで想定しておくのがポイントです。
工程の故障モードから影響を洗い出すFMEAの手順を使うと、異常時の作業を漏れなく拾いやすくなります。
見積りで特に見る3つの点
2013年の通達は、リスクの見積りで特に留意する点として次の3つを挙げています。
- ロボットのアームなどが持つ力と運動エネルギー
- アームと周辺の構造物との間に人が拘束される可能性
- アームの形状や作業の状況(突起が眼に当たるおそれ、鋭利な部分、関節の間のはさまれなど)
2つ目については、アームと周辺構造物との最接近距離を500mm以上とする場合が、この観点で危険のおそれがないと判断できる一例とされています。はさまれたときに、駆動用の動力なしで人の力で外せる場合も同様です。
作業台の端や柱の近くにロボットを置くと、この拘束の評価が厳しくなりやすいため、レイアウトの段階から意識しておきます。
見積りでは、最も起こりやすいけがの程度で評価するのが基本ですが、起こる可能性が低くても、予見される最も重いけがにも配慮するよう指針は求めています。「ぶつかっても止まるから大丈夫」ではなく、止まるまでの間に何が起こるかを考えます。
低減策は優先順位に沿って選ぶ
見積もったリスクが許容できない場合は、低減策を検討します。このとき、使いやすい対策から選ぶのではなく、指針が定める優先順位に沿って検討します。
上の段で減らしきれなかったリスクだけを、下の段で補います。
※厚生労働省「機械の包括的な安全基準に関する指針」の事業者の実施事項をもとに作成。対策が新たな危険を生んでいないかも確認します。
協働ロボットでは、1段目の本質的安全設計でできることが意外に多くあります。
ロボットの経路を人の頭の高さから外す、ワークを持つ向きを変えて突起を人側に向けない、といった工夫は費用をほとんどかけずに効きます。センサーを足す前に、配置と動きで減らせないかを先に考えるのが順序です。
結果は記録し、変更のたびに見直す
評価の結果、実施した低減策、残ったリスクは記録し、ロボットメーカーから受け取った取扱説明書などの使用上の情報とあわせて保管します。
通達も、リスクアセスメントの評価結果を「危険性又は有害性等の調査等に関する指針」に基づいて記録・保管するよう求めています。
この記録は、柵なしで運用している根拠そのものです。ハンドの交換、ワークの変更、ロボットの移設など、評価の前提が変わったときは必ず見直すルールを、最初から社内で決めておきます。
ステップ4 法令と規格への適合を確認する
リスクアセスメントと並行して、柵なしで運用する法的な根拠をどちらのルートで持つかを確認します。前述のとおり、2013年の通達は協働作業を認める道を2つ示しており、どちらか一方を満たせば足ります。
協働が認められる2つのルート
どちらを選んでも、書類で説明できる状態にしておくことが前提です。
※厚生労働省のパンフレット(2013年12月)をもとに作成。「設置者」は事業者、設置業者、製造者などのうち設置の安全条件に責任を持つ者を指します。
実務では、ロボットメーカーが本体についてISO 10218-1への適合を示し、SIerがシステムとしての設計と評価を行います。そのうえでユーザーが最終的な使い方を確認する、という分担になることが多いでしょう。
どのルートでも、ユーザー側が「何を根拠に柵なしで動かしているか」を答えられる状態にしておく必要があります。
ISO 10218は2025年に改訂された
ロボットの安全規格ISO 10218-1(ロボット本体)とISO 10218-2(ロボットの応用とセル)は、2025年2月に改訂版が発行されました。
2011年版からの大きな改訂で、協働ロボットの詳しい要求をまとめていた技術仕様書ISO/TS 15066の内容は、ISO 10218-2に取り込まれています。
主な変更点は次の4つです。
- 先に触れた「協働アプリケーション」という用語への変更
- 危険の小さいロボットを区別するクラス分け(Class 1/Class 2)
- 安全機能ごとに求める性能レベルを決める考え方への変更
- サイバーセキュリティや手動の投入ステーションに関する要求の追加
一方、国内のJIS B 8433-1/-2は、2011年版のISOに対応した2015年版が現行です。ISO/TS 15066に対応していた日本の標準仕様書TS B 0033:2017は、有効期限切れにより2025年3月に廃止されています。
2013年の通達もISO 10218の2011年版を前提に書かれています。新旧どちらの版に基づいて評価したのかを、書類に明記しておくと後の説明がぶれません。
技術ファイルと適合宣言書を求める
ISO準拠のルートで重要になるのが技術ファイルと適合宣言書です。厚生労働省のパンフレットでは、技術ファイルに含める内容として、次のようなものを挙げています。
- 機械の全体図と制御回路図
- 詳細図面や計算書・試験結果
- リスクアセスメントの手順と残留リスクを示す文書
- 使用した規格
- 取扱説明書の写し
適合宣言書は、製造者などが、その機械が安全規格の関連規定をすべて満たしていると宣言する文書です。
見積りの段階で、どこまでの書類を誰が作成して納めるのかをSIerに確認しておかないと、立ち上げ直前に「本体の書類しかない」という事態になりかねません。
ステップ5・6 SIer選定から据付・立ち上げまで
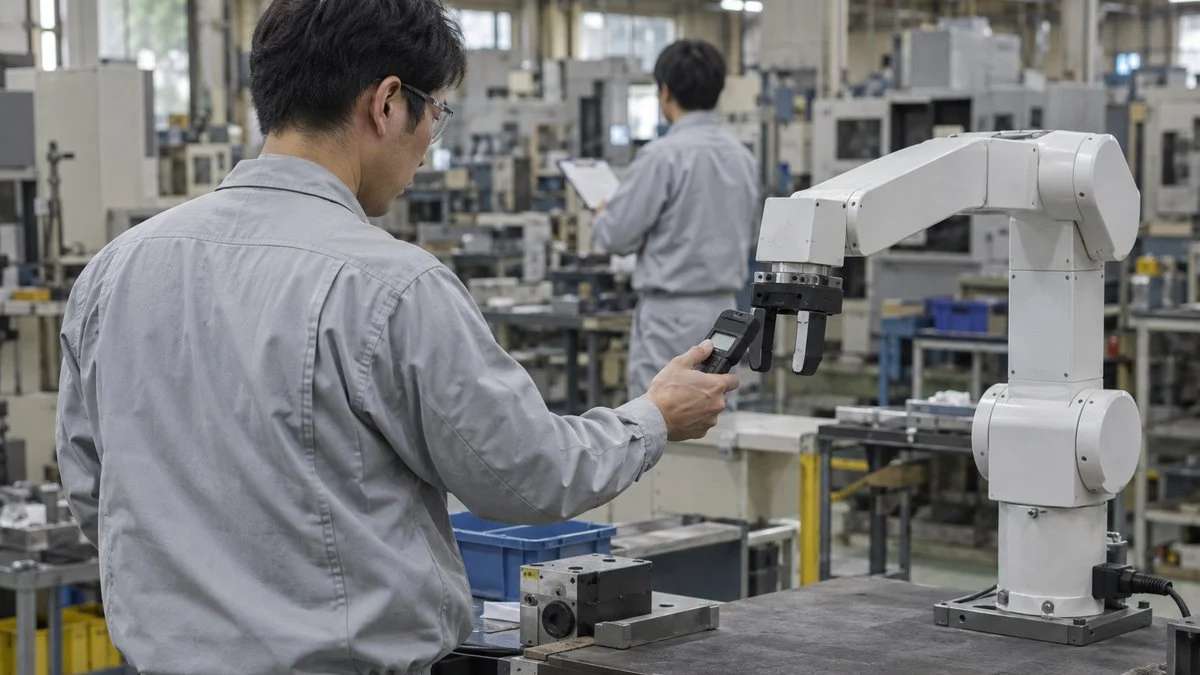
安全の要件が固まったら、設備として形にしていきます。協働ロボットは教示がしやすく、自社で立ち上げる企業もあります。ただ、ハンドの設計や安全の評価まで含めると、SIer(ロボットシステムインテグレータ)に依頼するケースが一般的です。
SIerの選び方と仕様書に書くこと
SIerを選ぶときは、ロボットのプログラム経験だけでなく、協働アプリケーションのリスクアセスメントや力の測定を自社で行った実績があるかを確認します。
経済産業省は、中小企業から導入相談を受ける支援機関向けに「中小企業支援機関のためのロボット導入支援の手引き」と「ロボット導入事前チェックリスト」を作成しており、SIerとの相談前に確認しておく項目を整理するのに使えます。
仕様書には、サイクルタイムや対象ワークに加えて、次の項目を書き込みます。
- 採用する協働方式
- 許容する接触の条件
- 評価の基準にする規格の版
- 納入する書類
機械の包括的な安全基準に関する指針も、安全に配慮した機械を選び、必要に応じて注文時の条件に含めるよう事業者に求めています。発注してから安全の話を始めるのでは、手戻りが大きくなります。
据付後に実機で確かめること
据付が終わったら、設計どおりの安全が実機で出ているかを確かめます。机上の評価と実機では、ケーブルの取り回しや治具の位置が少しずつ違うため、完成した状態で改めて確認することが欠かせません。
設備の据付から量産移行までの一般的な流れは生産技術の仕事の流れで紹介しているので、ここでは協働ロボットに特有の確認項目を挙げます。
評価の前提が実機で成り立っているかを、稼働前に1つずつ確かめます。
※確認項目は一般的な例です。実際の項目はリスクアセスメントの結果に応じて決めます。
特別教育と作業規程を整える
柵なしで運用できても、教示や点検のルールがなくなるわけではありません。80Wを超える産業用ロボットの可動範囲内で教示等を行う業務や、運転中に可動範囲内で検査等を行う業務には、特別教育が必要です。根拠は安衛則第36条第31号・第32号です。
特別教育は学科と実技で構成されます。安全衛生特別教育規程では、実技として、教示等の業務は操作の方法1時間以上と教示等の作業の方法2時間以上を定めています。検査等の業務は、操作の方法1時間以上と検査等の作業の方法3時間以上です。
可動範囲内で動作の順序や位置を設定・変更する作業は「教示等」に含まれるため、アームを手で動かして教える機種でも特別教育の対象になり得る点に注意が必要です。
あわせて、教示等では操作の方法や手順を規程として定め、異常時にすぐ止められる措置と、起動スイッチなどに作業中である旨を表示する措置をとります(第150条の3)。
作業開始前の非常停止装置の点検(第151条)や、検査・修理時の運転停止と起動スイッチの施錠(第150条の5)も、協働運用で抜けやすい項目です。
協働ロボット導入でよくある失敗と対策
ここまでのステップを踏まえ、導入の現場で起こりがちな失敗を整理します。技術そのものより、検討の順番と責任分担のあいまいさから生まれるものが少なくありません。
いずれも、発注前の段階で手を打てば防げるものです。
※導入費用の一部は補助金の対象になる場合があります。申請には公募の要件確認が必要です。
見落とされやすいのが最後の「使われなくなる」失敗です。協働ロボットは段取り替えのしやすさが強みですが、それを生かせる人が現場にいなければ、ただの置物になってしまいます。
立ち上げの時点で、保全や段取りを担う社内の担当者を決めておくことが、導入効果を長く維持するための近道です。
まとめ
- 定格出力80W超のロボットは安衛則第150条の4の対象で、柵なしの協働には2013年通達の条件を満たす必要がある
- 協働の安全はロボット本体ではなく、ハンドや配置を含めた「使い方」単位で確認する
- 工程選定と協働方式の決定の後、リスクアセスメントで低減策を優先順位に沿って決める
- ISO 10218は2025年に改訂されTS 15066を統合。国内のJISは2015年版が現行なので、準拠した版を明記する
- 書類の範囲は発注前に決め、立ち上げ時に実機で安全を確かめ、特別教育と作業規程を整える
協働ロボットの導入は、設備を買う仕事というより、人とロボットの分担を設計する仕事です。導入を主導することが多い職種は生産技術、立ち上げ後の維持を担うのは設備保全です。
ロボット技術の全体像や関連する記事は、産業用ロボットの技術テーマページからあわせてご覧ください。
出典
出典・参考資料(12件)を開く出典・参考資料を閉じる
- 80W規制と協働作業の条件、技術ファイル・適合宣言書、リスクの見積りで留意する点:厚生労働省「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました」
- 通達本文(80W以下の除外、教示・検査時の措置、特別教育):厚生労働省「産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正について」(平成25年12月24日 基発1224第2号。同データベースの見出しでは「基発第1224002号」と表記)
- 通達の留意事項:厚生労働省(平成25年12月24日 基安安発1224第1号)
- リスク低減の優先順位・記録・注文時の配慮:厚生労働省「機械の包括的な安全基準に関する指針」
- 特別教育の実技時間:安全衛生情報センター「安全衛生特別教育規程」
- 協働運転の4方式:JIS B 8433-1:2015(ISO 10218-1:2011)
- JIS B 8433-2:2015の発行・確認状況:日本規格協会 JSA Webdesk
- ISO 10218-1:2025の発行:日本規格協会 JSA Webdesk
- TS B 0033:2017(2025年3月25日廃止):日本規格協会 JSA Webdesk
- ISO 10218:2025の主な変更点:ibf solutions「New standards for industrial robots EN ISO 10218-1 and -2」、A3「Updated ISO 10218 FAQ」
- 協働ロボットの設置比率:IFR「How Robots Work alongside Humans」(2024年12月4日)
- ロボット導入支援の手引き:日本ロボットシステムインテグレータ協会「中小企業支援機関のためのロボット導入支援の手引き/ロボット導入事前チェックリスト」(経済産業省作成資料)
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント