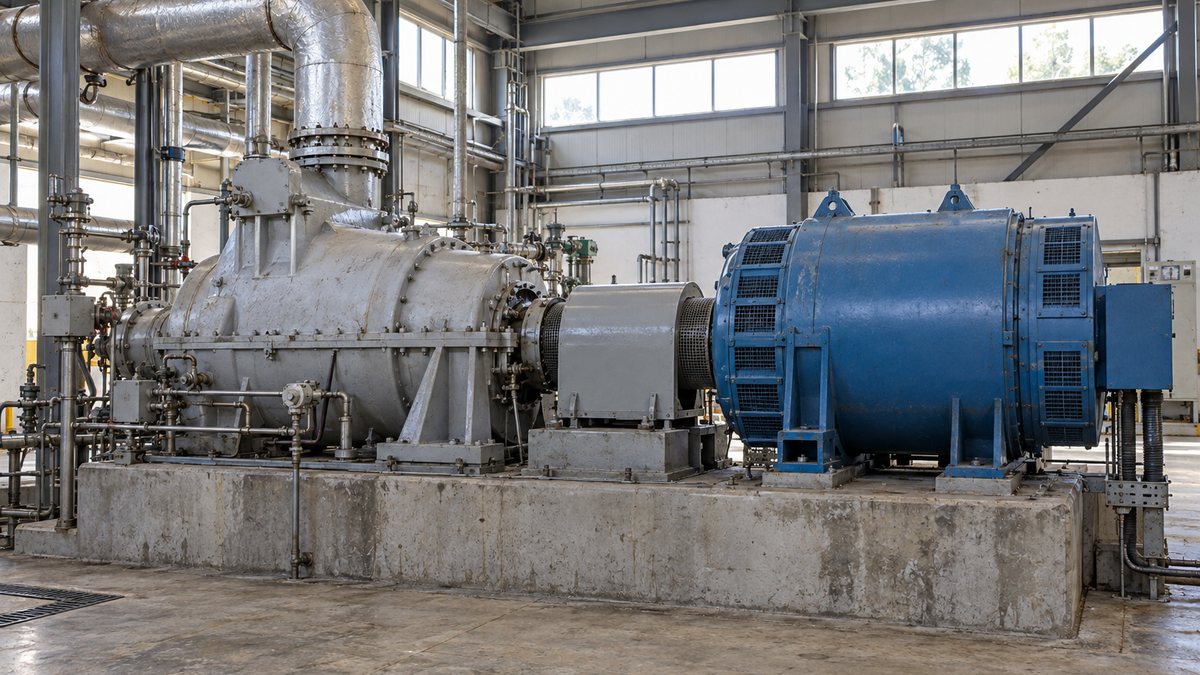
プラントの自立運転は、外部の電力系統から切り離された後も、自分の発電設備で必要な負荷へ給電し、運転を続けることです。発電所の補機だけを動かす場合と、工場内の負荷まで供給する場合では、必要な発電量と制御が変わります。
大切なのは、発電機の有無だけでなく、どこを切り離し、どの母線と機器を生かすかです。この記事では同期発電機を持つ蒸気発電設備を例に、自立する範囲、周波数と電圧の制御、メリットと設備上の課題を説明します。
動画では低負荷を10%程度としていますが、実際の所内負荷と最低運転負荷は設備ごとに異なります。本文の10%は計算用の仮定です。工場側が系統から受電できる図も、外部系統が健全な場合の例として読んでください。
プラントの自立運転とは
通常の系統連系運転では、発電設備と電力会社側の系統が電気的につながっています。発電した電力を所内のポンプや通風機へ供給し、残りを工場へ送り、さらに余剰があれば売電する構成があります。逆に発電量が足りないときは、系統から受電します。
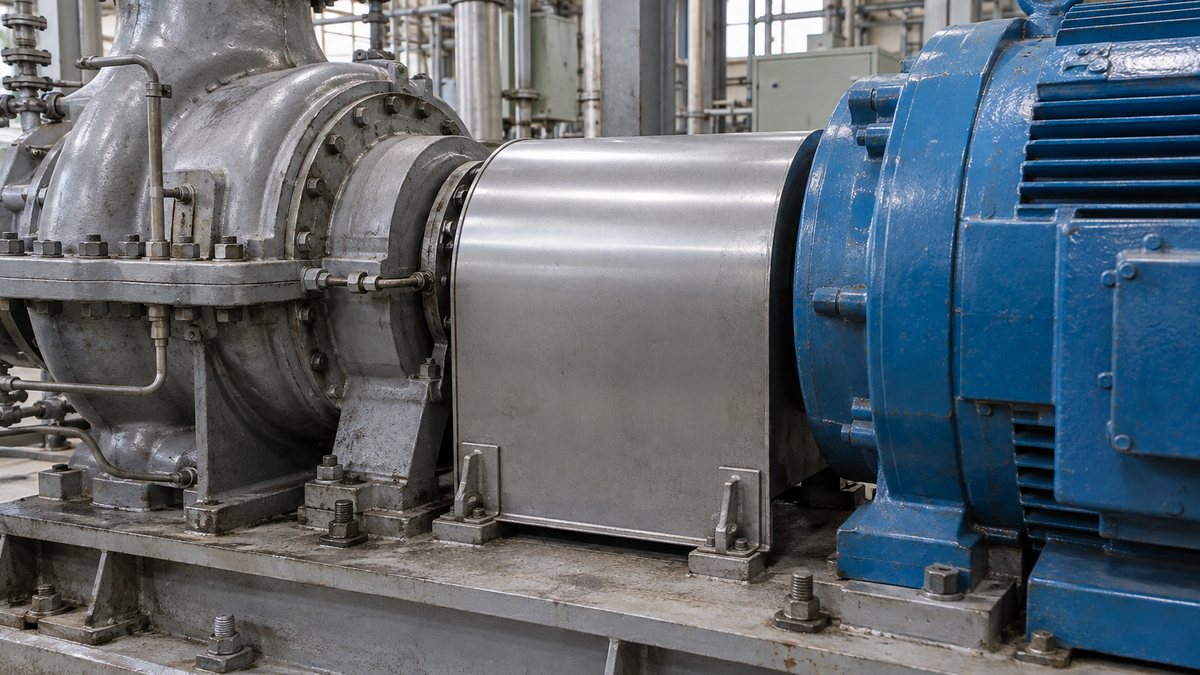
ここでいう系統は、送配電網につながる外部電源のことです。系統から切り離すことを解列、同じ系統へつなぐことを並列と呼びます。外部と解列した区域を、自分の発電機と区域内の負荷で運転するのが、自立運転の基本です。
発電所だけか、工場全体かを先に決める
発電所の運転には、給水ポンプ、燃料供給、通風機、冷却設備などの電力が必要です。これらを所内負荷と呼びます。所内負荷だけを自分の発電で賄い、発電設備を運転状態に保つ方法は、所内単独運転とも呼ばれます。
工場全体を自立させる場合は、所内負荷に加えて生産設備などの負荷も供給します。発電所だけが自立できる設備であっても、そのまま工場の全負荷を賄えるとはいえません。対象負荷と切離し箇所を単線結線図で明確にします。
損失を省いた架空の定常例。発電100kW、所内10kW、工場50kW、売電40kW。①②は説明用番号。
太い単線は電気的な接続、橙矢印は通常時の有効電力。実設備の遮断器番号や操作順序を指示する図ではない。
図の例では、遮断器①が発電所と工場の境界、②が工場と外部系統の境界です。①を開けば所内母線が工場母線から分かれ、②を開けば工場全体が系統から分かれます。どちらを自立と呼んでいるかで、必要な電力が大きく変わります。
実際には母線の区分、予備電源、変圧器、保護範囲も関係します。発電機に近い遮断器を開くだけでは、残したい負荷まで切り離すことがあります。自立運転の検討は、電力の供給元と対象負荷を一つずつたどる作業から始めます。
遮断器の状態と電力収支を合わせて読む
発電100kW、所内10kW、工場50kWと仮定すると、通常時の売電は40kWです。この例では所内負荷を定格100kWの10%としています。実際の所内率や運転可能な最低負荷を示す値ではなく、電力の流れを理解するための仮定です。
①を開き、②を閉じたままにすると、発電所内だけが分離します。自立側では発電を所内の10kWへ合わせます。一方の工場負荷50kWは、工場側の系統が健全な場合には外部から受電するので、二つの区域の供給元が異なります。
外部系統そのものが停電しているなら、②が閉じていても工場は受電できません。所内だけの自立を示す図を、工場も停電せずに動く保証として読まないことが必要です。所内運転の維持と、生産設備の継続を分けて評価します。
①を閉じ、②を開いた状態では、発電所と工場が同じ自立区域になります。所内10kWと工場50kWを合わせ、発電は60kWへ調整します。売電先を切り離した後も100kWを出し続ければ、区域内の消費との差が生じます。
図1の仮定例の定常収支。系統との接続状態と、各負荷の供給元を同時に確認する。
| 状態 | ① / ② | 発電と所内負荷 | 工場負荷50kW | 系統との電力 |
|---|---|---|---|---|
| 通常連系 | 閉 / 閉 | 100kWを発電、所内10kW | 発電機から供給 | 40kWを売電 |
| 発電所内だけ自立 | 開 / 閉 | 10kWを発電、所内10kW | 外部が健全なら系統から受電 | 工場側へ50kW受電。自立側からはゼロ |
| 工場全体が自立 | 閉 / 開 | 60kWを発電、所内10kW | 発電機から供給 | ②で分離、受電・売電ゼロ |
①②の切替手順ではなく、到達した状態の比較。実際の損失や負荷変動、切替過渡は別に検討する。
損失を省いた定常状態では、発電量は自立区域内の消費電力と釣り合います。実機では変圧器や配線の損失も供給し、負荷は時間とともに変わります。平均的に収支が合うだけでは不十分で、急な変化へ追従できる余裕も必要です。
複数の発電機がある場合は、区域全体の需給に加え、発電機同士の負荷分担を決めます。単機で周波数を保つ制御を、そのまま全台へ同じように設定するものではありません。ドループ制御とアイソクロナス制御の違いがここで関係します。
自立中は周波数と電圧を自分で保つ
十分に大きな系統と同期している間は、発電機の周波数は系統周波数に拘束されます。タービンへの入力を増減すると、主に系統へ出す有効電力が変わります。解列後は区域内の需給差で回転体が加減速し、速度変化の速さには慣性も関係します。
同期発電機では、周波数は回転速度と極数で決まります。4極の発電機は一回転で電気的に二周期を作るため、50Hzでは毎秒25回転です。毎分へ直すと1500rpmとなり、60Hzでは1800rpmです。
極数と回転数の関係だけを説明する模式図。発電機の実際の巻線構造は省略している。
nは発電機側の速度。減速機を介する設備では、タービン側の速度と分けて確認する。
回転数の単位についてはrpmの意味も確認できます。自立中に負荷が急に減ると、原動機の入力が余る側となり、速度と周波数が上がる方向へ動きます。反対に負荷が増えると、入力が追い付くまで周波数は下がる方向へ動きます。
タービンの調速機は、蒸気加減弁などを通じて入力を調整し、必要な回転速度へ保ちます。蒸気タービンの制御では、連系中の出力制御と自立中の速度制御を区別し、切替時の応答と保護も設計します。
電圧は回転速度だけで一定になるものではありません。同期発電機ではAVRが端子電圧を監視し、励磁を調整します。負荷の無効電力やモータの始動も電圧へ影響するため、周波数を扱う調速機と電圧を扱う励磁制御を合わせて検討します。
系統連系中でも、自分の発電設備は母線の電圧や無効電力へ影響します。系統が大きいから電圧も完全に決めてもらえる、という理解では不十分です。遅れ力率と進み力率も踏まえ、原動機入力による有効電力の調整と、励磁による電圧・無効電力の調整を区別します。
プラント自立運転のメリット
大きな利点は、系統側の事故が発電設備の全面停止へ直結することを減らせる点です。所内負荷を維持して運転を続けられれば、系統復旧後に再び送電できる状態を保ちやすくなります。停止から起動する場合と比べ、復旧の手間を抑えられます。
蒸気発電設備の停止と再起動には、ボイラーやタービンの温度、蒸気条件、補機の状態確認が関係します。停止したら電源が戻るだけで直ちに定格へ戻れる、という設備ではありません。運転状態を維持することが、再開までの時間を減らす価値になります。
工場側の重要負荷も供給できれば、生産継続や安全な運転移行に役立ちます。全ての生産設備を動かす構成だけでなく、維持したい工程や補機を選ぶ構成も考えられます。何を残すことで、どの停止損失を減らすかを具体化します。
止めない範囲と、停止を許容する負荷を決める
必要な負荷には、発電設備自身の補機、生産上の重要負荷、停止できる一般負荷があります。名称だけで重要度を決めず、停止したときの影響と復旧条件を調べます。発電能力が足りないときに、どの負荷を先に制限するかも決めておきます。
負荷の合計が発電機の定格以下でも、必ず継続できるわけではありません。モータの始動電流や大きな負荷の投入は、一時的な電圧・周波数へ影響します。定常のkWだけでなく、変動幅、変化速度、始動条件を負荷一覧に加えます。
自立移行で瞬間的な電圧低下が生じれば、制御電源や接触器が脱落する場合があります。発電機が回り続けても、生産設備の状態が維持されるとは限りません。電源保持や補機の継続、再始動条件まで含めて、要求する継続性を定めます。
自立運転は、無瞬断切替やブラックスタートと同じ機能ではありません。運転中に解列して継続する機能と、外部電源がない停止状態から起動する機能は別です。非常用電源も含め、それぞれが担う場面と使える条件を整理します。
したがって、系統事故による機会損失を必ずゼロにできるとはいえません。対象事故、運転点、残す負荷、許容する過渡変動によって効果は変わります。設備の可用性と復旧計画を合わせて評価することが、自立機能を生かす条件です。
系統へ影響を残さず、構内の運転を続ける
自立させる区域は、外部系統から適切に切り離します。停電した送配電線を自家発電機が意図せず加圧する状態は、保安や系統復旧へ影響します。構内で意図的に行う自立と、系統側へ取り残される意図しない単独運転を区別します。
保護リレー、解列箇所、切替条件は、設備の連系条件に合わせて設計します。東京電力PGの系統連系技術要件でも、電圧区分や逆潮流の有無に応じて対策が分かれます。一つの図の遮断器①②だけで、実設備の保護を完成できるものではありません。
計画では、系統事故の検出、解列の確認、自立側の制御成立、対象負荷の保持をつないで検証します。実機の操作は、承認された手順と保護協調に従います。必要な検出や保護を無効にして、無理に運転を継続する考え方ではありません。
プラント自立運転のデメリット
自立機能を持たせるには、発電量を変える制御だけでなく、負荷の制限、電圧調整、保護、蒸気処理などの連携が必要です。設備が増えれば、設計と試験、保守の項目も増えます。導入時には、継続する価値と設備上の負担を比較します。
負荷遮断と低負荷運転への移行が難しい
売電中に系統から切り離されると、発電機から見た負荷が急減します。図1の所内だけの例なら、100kWから10kWへ発電を減らす方向です。最終的な収支だけでなく、その移行中に過速度や蒸気圧力の上昇を抑える必要があります。
タービンの蒸気量を絞っても、ボイラーの発生蒸気が同じ速さで減るとは限りません。炉内や伝熱部に蓄えた熱、燃料供給と燃焼の応答が影響します。蒸気の発生と消費の差を吸収する仕組みを、ボイラーとタービンの両方から検討します。
低負荷で安定して動かせるかも、設備ごとの条件です。燃焼の安定、蒸気温度、タービンの許容運転範囲、復水・冷却の条件を確認します。所内負荷が10%だから、すべての発電設備が10%で連続運転できるとは考えません。
負荷が増える場面では、発電側が追従するまでの余裕が必要です。供給できる出力を超えるなら、負荷を制限しなければ周波数の低下などが続きます。重要負荷を維持するため、投入を段階化する条件や負荷制限の優先順位を検討します。
余剰蒸気の行き先と熱収支を用意する
蒸気タービンの入力を減らすとき、余剰蒸気は、タービンを迂回させる経路や設計された放蒸経路などで処理します。方法はボイラー、蒸気需要、復水器の構成で変わります。安全弁は過圧から設備を守る保護装置で、通常の負荷差を吸収する制御とは役割が異なります。
復水型の例では、タービンバイパス弁で蒸気を迂回させ、必要な減温減圧を行って復水器側へ送ります。弁の流量容量に加え、受け側が蒸気と熱を処理できることも、設備全体の成立条件です。
復水型蒸気発電の簡略例。再熱・抽気や弁類を省略。バイパスは復水器の受入条件と合わせて設計する。
概念図であり施工図ではない。復水器の熱負荷、冷却、真空、給水、補機の継続を含めて確認する。
バイパスへ流す蒸気は、高い圧力と温度を持ちます。減温水の量・圧力や冷却能力が不足すると、受け側の条件を守れません。復水器の熱負荷と真空に加え、復水・給水系が流量を処理し、必要な水位と給水を保てることも成立条件です。
工場へ蒸気を供給する設備では、電力を減らしたい要求と蒸気需要が一致しない場合もあります。抽気や背圧などの方式に応じ、電気だけでなく蒸気側の収支も確認します。基本的な循環はランキンサイクルと合わせて読むと整理できます。
日立の技術資料でも、バイパス装置は設置目的や燃料の応答によって必要容量が変わると説明しています。定格流量の何%なら十分、という共通値はありません。負荷差の大きさと継続時間、ボイラーの応答から必要な処理を決めます。
制御の連携と保守・試験の負担が増える
自立移行では、解列検出、タービンの速度制御、発電機の励磁、ボイラーの負荷調整、負荷制限を連携させます。単一の設定を変えるだけで完成する機能ではありません。各装置の応答と、成立しない場合の保護動作まで含めて設計します。
監視や制御をDCSでまとめる場合も、画面の指令と機器の実状態を分けて確認します。遮断器の開閉表示、周波数、電圧、発電量、蒸気圧力など、状態を判断する情報が必要です。指令を出したことだけで、切替成立とは判断しません。
試験では、想定する解列時の運転点、負荷の変動、補機の継続、保護の協調を確かめます。実設備を扱う試験は、設備管理者やメーカー、関係者と計画して実施します。試験のために重要な保護を外すことを、通常の運用として扱いません。
追加した弁、駆動部、計装、電源保持設備には保守が必要です。計装空気を使う駆動部なら、その供給も継続できるかを見ます。電力の自立だけを成立させても、制御や駆動に必要なユーティリティが途切れると運転は保てません。
系統復旧後も、同期条件を満たして戻す
外部電源が戻っても、自立側と系統側をそのまま接続できるわけではありません。双方の電圧、周波数、位相などを確認し、許可条件を満たして並列します。遮断器が実際に閉じるまでの時間も、同期投入の判断に関係します。
二つの電圧の位相をベクトルで表した概念図。許容角度や投入の整定値は示していない。
再連系は適用する連系条件と承認済み手順に従う。保護や同期検定を省略して接続しない。
同期投入後は、発電機の負荷分担や、連系時に用いる制御へ整合させます。詳細は同期投入の条件で確認できます。自立へ移る設計と、安定して連系へ戻る設計を、ひと続きの運用として考えます。
復旧時の役割分担も必要です。誰が系統側の復旧を確認し、どの状態で投入を許可し、何を記録するかを決めます。設備改造や負荷の追加があったときは、自立時と復帰時の前提が変わっていないかを再確認します。
よくある質問
自立運転と単独運転は同じ意味ですか?
文脈によって使い方が変わります。所内単独運転は、発電所の補機負荷だけで継続する運転を指す用語です。一方、系統保護でいう単独運転は意図しない系統加圧が問題となるため、どこを切り離し、どの区域が動くかを明記します。
発電機があれば停電しても工場は動きますか?
対象負荷へ給電できる結線と、自立へ移る制御・保護が必要です。所内負荷だけを供給する設計では、生産設備まで継続するとはいえません。必要な負荷、容量、始動、電圧低下への耐性を具体的に確認します。
自立運転の負荷は定格の10%ですか?
10%は本記事で所内負荷を説明する仮定です。実際は補機の構成や運転点で変わり、最低運転負荷も設備ごとに決まります。工場負荷まで供給する場合は、その負荷と損失を加えた電力が必要です。
自立中の周波数は何で決まりますか?
同期発電機では回転速度と極数で決まります。負荷変化に合わせて原動機の入力を調整し、速度を保ちます。電圧を保つには励磁制御も必要で、周波数と電圧をそれぞれ調整します。
自立運転ができればブラックスタートもできますか?
別の機能です。自立への移行は、運転中の設備を系統から切り離して継続する場面です。外部電源のない停止状態から起動するには、起動に必要な補機電源などを別に確保する設計が求められます。
まとめ
プラントの自立運転は、系統から解列しても、選んだ区域の負荷へ給電しながら運転を続ける機能です。所内だけか工場全体かを分け、解列する境界、維持する母線、必要な発電量を明確にします。
停止や再起動の負担を減らせる一方、低負荷運転、負荷変動、蒸気処理、励磁、保護、同期復帰の連携が必要です。電力収支だけで判断せず、設備と運転の条件をそろえて、自立中と復帰後の成立を確かめます。
出典
- Emerson「Control Valve Sourcebook — Pulp & Paper」(2011年、7章の蒸気調整・復水器の受入条件、18章の復水・給水系)
- Spirax Sarco「Safety Valves」(過圧保護の役割)
- STAMFORD AvK「AGN 090 — Motor Starting Fundamentals」(始動時の電圧・周波数変動)
- NEDO「石炭ガス化燃料電池複合発電実証事業」中間評価報告書(2021年1月、用語集7頁「所内単独運転」)
- Woodward「Speed Droop and Power Generation」01302(Rev.NEW、1991、単機・系統連系・孤立母線)
- STAMFORD AvK「Automatic Voltage Regulators」(電圧監視と励磁調整)
- 日立評論「タービンバイパス起動方式の計画と運転実績」(1990年6月、負荷差の吸収と容量)
- 東京電力PG「系統連系技術要件」(2026年4月1日実施版、高圧の保護・同期検定の例)
- Woodward「SPM-D2-10B/PSY5 Synchronizing Unit」37616C(同期の条件、21〜22頁)
NEWSLETTER
生産技術・プラントエンジニアリングの記事を、週1回まとめてメールで受け取る
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
生産技術を選んだ状態で登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›