ドループ制御とは、周波数(回転速度)が下がるほど出力を増やす「垂下特性」を使い、系統につないだ発電機の出力を決める制御です。
ドループ(droop)は英語で「垂れ下がる」という意味で、周波数と出力のグラフが右下がりになることから、こう呼ばれます。
一方、アイソクロナス制御は負荷にかかわらず周波数を一定に保つ制御で、系統から切り離した自立運転のときに使います。この記事では、2つの制御の特性と違い、使い分け、速度調定率の計算例を順に整理します。
ドループ制御とは
ドループ特性は速度垂下特性とも呼ばれ、「発電機の周波数が低下すると負荷率が増加し、周波数変化を抑制するように働く特性」のことです。
商用の系統につないでいる間、周波数を決めるのは系統の側で、各発電機の出力は、その周波数とドループ特性の交点で決まります。系統と並列の発電機の無効電力は、ドループ制御とは別に、励磁装置のAQR制御で調整します。
周波数が変わったときにどれだけ負荷が変わるかは、発電機(調速機)の速度調定率で決まります。速度調定率は、無負荷から全負荷まで出力が変わる間に、周波数が何%変わるかの割合です。
例えば次の図のように、速度調定率4%の同期発電機が50Hz・負荷率50%で運転しているとします。瞬時に周波数が2%上昇すると負荷率は0%に、逆に2%低下すると100%になります。調定率4%では、無負荷から全負荷までの変化が、周波数4%(50Hzなら2Hz)の変化に当たるためです。
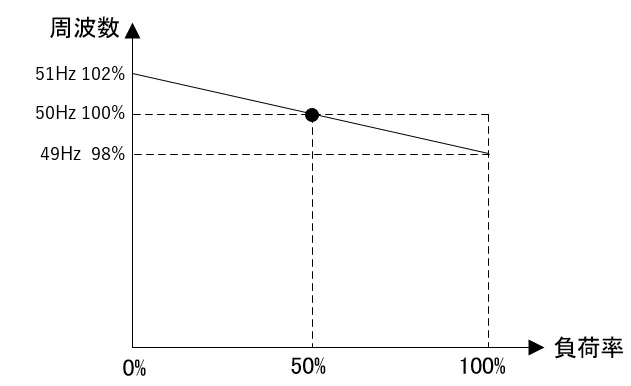
無負荷と全負荷の周波数の差を、定格周波数に対する割合で表します。
※特性が出力の全範囲で直線であることが前提です。周波数の代わりに回転速度で表しても同じ値になります。
この特性は系統の需給と周波数の関係から来ており、発電出力が足りないときは周波数が下がり、過剰なときは上がります。そこで、周波数が下がったら出力を増やし、上がったら減らす特性を発電機に持たせ、系統の周波数変動を抑えています。
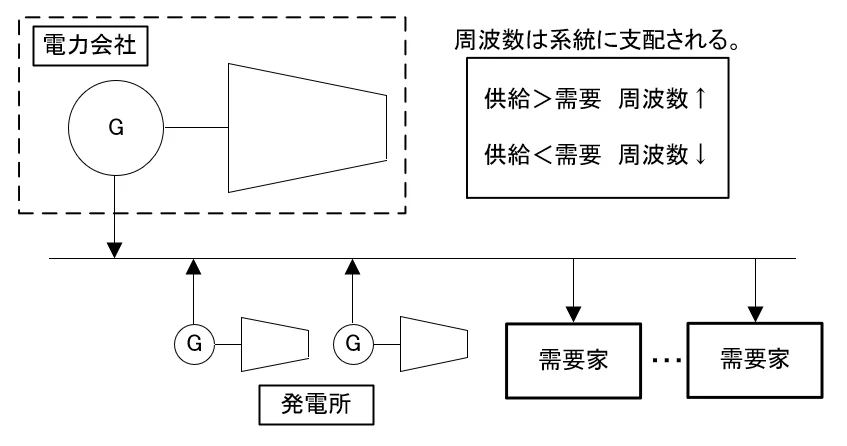
ドループ特性を持つ発電機は、周波数の低下を見て自動で出力を増やします。
※ドループだけでは周波数は元の値まで戻らず、少し下がったところで釣り合います。元に戻すには速度設定値を動かします(系統側では負荷周波数制御〔LFC〕などの出力指令)。
同期発電機が系統と接続しているときは、発電機の回転速度は系統の周波数によって決まります。このとき、どれだけの負荷(kW)を出力させるかは、ドループ特性の直線の位置(速度設定値)で決まります。
例えば次の図で、50Hz・負荷率50%で運転しているとします(黒点)。速度設定値を上げると特性直線が上に平行移動して負荷率が上がり(赤点)、逆に速度設定値を下げると下に平行移動して負荷率が下がります(青点)。
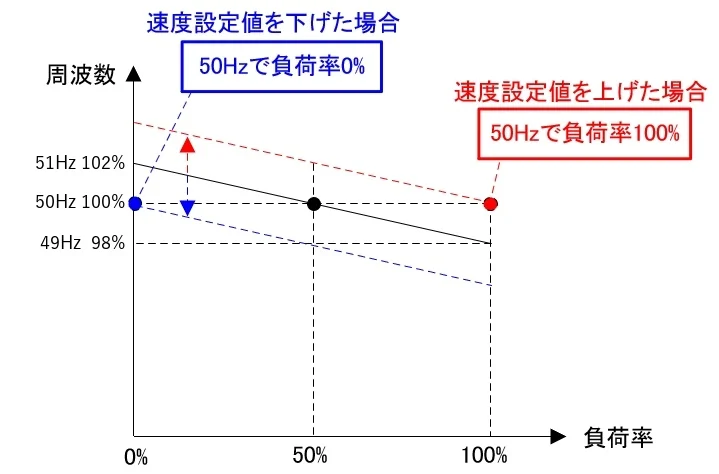
図の赤い線は、無負荷のときの設定を52Hz(104%)まで上げた状態です。調定率4%なら、50Hzでちょうど負荷率100%になります。
常に定格出力で運転するような小型発電所では、系統の周波数に対して常に負荷率100%となるよう、速度設定を上限付近まで上げたまま運転を続けます。このように、速度設定値を変えながら目的の発電出力を得る制御方法を「発電出力のドループ制御」と呼びます。
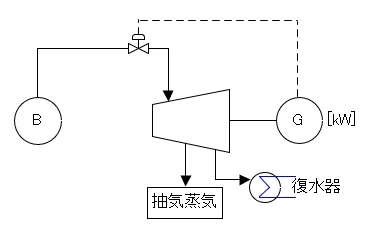
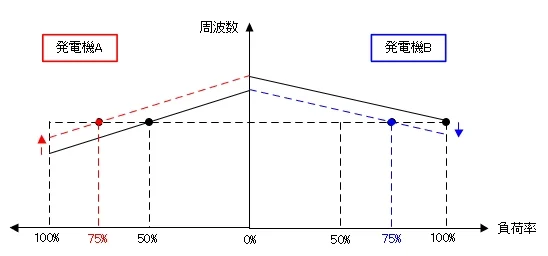
速度調定率の違う複数の発電機が並列につながっていて負荷を均等に分担させたい場合は、それぞれの速度設定値を上下させながら、負荷率がそろうように制御します。次の図では、発電機Aの速度設定値を上げ、Bを下げて、どちらも負荷率75%にそろえています。
同じ周波数の変化でも、調定率が小さい発電機ほど出力が大きく動きます。具体的な数字は、後半の計算例で示します。ガバナが蒸気加減弁を動かす仕組みと、蒸気タービンの4つの制御は、次の記事で解説しています。
アイソクロナス制御とは
一方で、アイソクロナス制御は負荷にかかわらず周波数が一定になるよう制御する方法で、速度一定制御とも呼ばれます。アイソクロナス(isochronous)は「等しい時間」を表す言葉で、回転の周期、つまり周波数を一定に保つことから来ています。
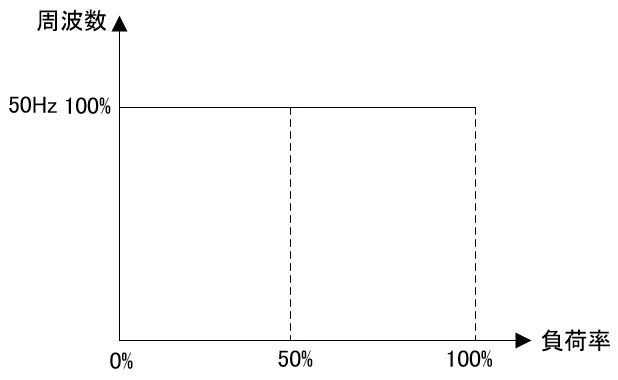
負荷が増えると回転数は一時的に下がりますが、調速機が弁を開け続けて元の周波数まで戻すため、ドループのように負荷に応じた周波数のずれは残りません。
ずれに比例して動くドループは比例動作に近く、ずれがなくなるまで動き続けるアイソクロナスはPID制御のI動作(積分)を含む制御に近い考え方です。
比例動作と対比される、ON/OFFだけで切り替える制御は、二位置制御(オンオフ制御)で解説しています。
主に系統から切り離された状態で、プラントを自立運転する場合に使われ、発電機1台で所内の負荷をまかなうなら、その1台がアイソクロナスで周波数を保ちます。
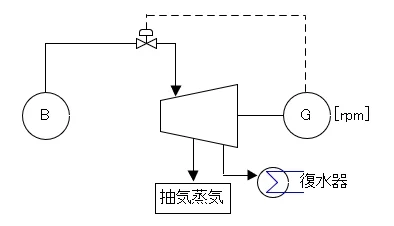
ただし、周波数を保てるのは発電機の出力に余裕がある範囲だけで、所内の負荷が発電機の上限を超えると周波数は下がります。自立運転の考え方やメリット・デメリットは、プラントの自立運転とはで詳しく扱っています。
ドループは右下がりの直線、アイソクロナスは水平の直線です。
違いは、速度設定値で決めるのが「出力」か「周波数」かです。
ドループ制御とアイソクロナス制御の使い分け
2つの制御の使い分けは、次のとおりです。
- ドループ制御:系統と連系している場合、複数の発電機が並列で接続されている場合
- アイソクロナス制御:系統と解列されており、かつ周波数の制御を受け持つ発電機
分かれ目は、周波数を決めるのが系統か、自分の発電機かです。連系中は系統が周波数を決めるので、発電機は出力の分担だけを受け持ちます。
例えば次のように、母線と解列された状態で複数の発電機が並列接続されている場合があります。このときは、周波数を決める発電機をアイソクロナス制御とし、残りの発電機をドループ制御とするのが一般的です。
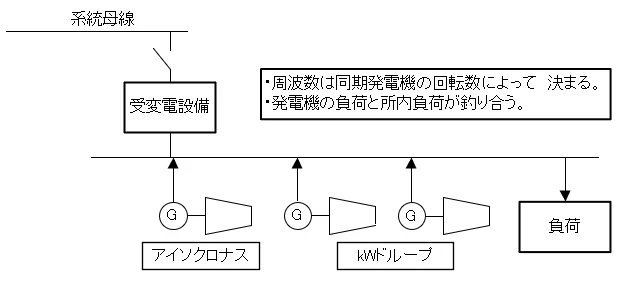
負荷の増減はアイソクロナス機が引き受け、ドループ機は決めた出力を出し続けます。
※Woodward のアプリケーションノート 01302 の考え方をもとに作成。アイソクロナス機の容量の範囲で、母線の周波数が一定に保たれます。
この方式には、負荷の大きさに関する注意点が2つあります。
- 負荷がドループ機の出力設定の合計を下回ると、アイソクロナス機の出力がゼロになり、母線の周波数が上がる。母線から自動で切り離さない限り、アイソクロナス機が逆に電力を受けて回される
- 負荷がアイソクロナス機の受け持てる量を超えると、母線全体の周波数が下がる
つまり、母線の周波数を一定に保てるのは、負荷の増減をアイソクロナス機が受け持てる範囲だけです。ドループ機の出力設定は、この範囲に収まることが前提になります。
ドループ制御とアイソクロナス制御は、場合に応じて切り替えられることが多く、プラントに自立運転機能がある場合は、アイソクロナス制御ができるようにしておくのが一般的です。
連系の有無で制御を変えるのは、発電機の周波数制御だけではありません。工場へ蒸気を送る背圧タービンも、系統と並列なら排気圧力、単独運転なら回転数を一定にします。
速度調定率の計算例とガバナフリー運転
速度調定率の数字は、2つの場面で読みます。周波数が変わったときの出力の変化と、負荷が外れたときの回転数の上がり方です。
周波数が変わったときの出力変化
系統につながったドループ機の出力変化は、周波数の変化率を調定率で割ると求まります。
調定率が小さい発電機ほど、同じ周波数変化で出力が大きく動きます。
※50Hz系統、速度設定値は動かさない場合。調定率の直線の範囲での計算で、出力が上限に達すればそれ以上は増えません。
同じ定格でも、調定率が違えば分担が変わります。均等に分担させたいときに速度設定値で合わせ込むのは、このためです。
負荷が外れたときの回転数
定格出力で運転中に負荷が外れて無負荷になると、ドループ機の回転数は調定率の分だけ上がって落ち着き、調定率4%なら定格の約104%になります。
4極・50Hzの発電機(定格1,500min−1)なら、1,500×1.04で1,560min−1前後になります。JIS B 8102では、この落ち着いた回転数から「整定速度調定率」を求めます。
調定率を大きくすると、負荷が外れたときの回転数の上がり方も大きくなります。調速機メーカーのWoodwardは、多くの場合4%で安定性と精密な負荷設定を両立できるとしています。
ガバナフリー運転の要件例
系統の周波数変動に応じて、調速機の働きで発電機の出力を変える運転を、ガバナフリー運転と呼びます。ドループ特性を系統の安定に役立てる運転です。
東京電力パワーグリッドの系統連系技術要件(2026年9月掲載版)は、定格100MW以上の火力発電設備に、ガバナフリー運転の調定率5%以下を求めています。
あわせて、出力を動かせる幅(GF幅)も決められており、ガスタービン・コンバインドサイクルは定格の5%以上、その他の火力は3%以上です。対象設備や数値は送配電事業者や電源の種類で変わるため、実際の設備では連系先の要件で確かめます。
よくある質問
系統連系中にアイソクロナス制御にするとどうなる?
系統の周波数は発電機1台では変えられず、設定とのわずかなずれを取り戻そうとして、出力が上限か下限まで動いてしまうおそれがあります。そのため、連系中はドループ制御で運転します。
自立運転で全台をアイソクロナス制御にしないのはなぜ?
複数台がそれぞれ周波数を合わせにいくと、負荷の取り合い(ハンチング)が起きやすくなります。周波数を決める1台だけをアイソクロナス制御にし、残りはドループ制御で負荷を分担させるのが一般的です。
速度調定率とは?
無負荷から全負荷まで出力が変わるときに、回転速度(周波数)が何%変わるかを表す値です。4%なら、50Hz系統で周波数が2Hz変わると、出力が0%から100%まで変わります。
ドループ、ドゥループ、droop制御は同じものですか?
同じものです。英語の droop をカタカナにしたときの表記の違いで、日本語では速度垂下特性・垂下特性とも呼びます。速度調定率を「速度調停率」と書くのは誤記です。
ドループ制御だけで周波数は元に戻りますか?
戻りません。ドループは周波数のずれに比例して出力を変えるので、需給が釣り合った時点で少しずれが残ります。
元の周波数に戻すのは、速度設定値の変更です。系統では負荷周波数制御(LFC)などの出力指令、自立運転ではアイソクロナス機がその役を担います。
まとめ
- ドループ制御は、速度設定値を変えて発電出力を目的の値にする制御方法
- アイソクロナス制御は、周波数が一定になるよう回転速度を制御する方法
- 系統と連系しているか解列されているかで制御方式を切り替える
- 速度調定率4%なら、周波数4%(50Hzで2Hz)の変化で出力が0%から100%まで動く
- 自立運転で複数台を並列にするときは、1台をアイソクロナス、残りをドループにする
ドループ制御とアイソクロナス制御は、普段あまり聞きなれない制御なので、少し分かりにくいかもしれません。実際に運転を見る機会があれば、どちらの制御で動いているのか、なぜその制御なのかを考えながら見ると理解が深まります。
自家発電と蒸気の使い方はコージェネレーションとコンバインドサイクル発電の違いで、発電設備に関わる仕事は製造業のエネルギー管理士の仕事で紹介しています。
出典
出典・参考資料(4件)を開く出典・参考資料を閉じる
- ドループとアイソクロナスの定義、系統並列・孤立母線での運転:Woodward Application Note 01302「Speed Droop and Power Generation」(1991年)
- 整定速度調定率の試験:日本規格協会 JIS B 8102:2025「蒸気タービン―受渡試験方法」プレビュー
- ガバナフリー運転の調定率・GF幅:東京電力パワーグリッド「系統連系技術要件」(2026年9月11日掲載)
- droop・isochronous の語義と語源:Merriam-Webster「droop」、Merriam-Webster「isochronous」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント