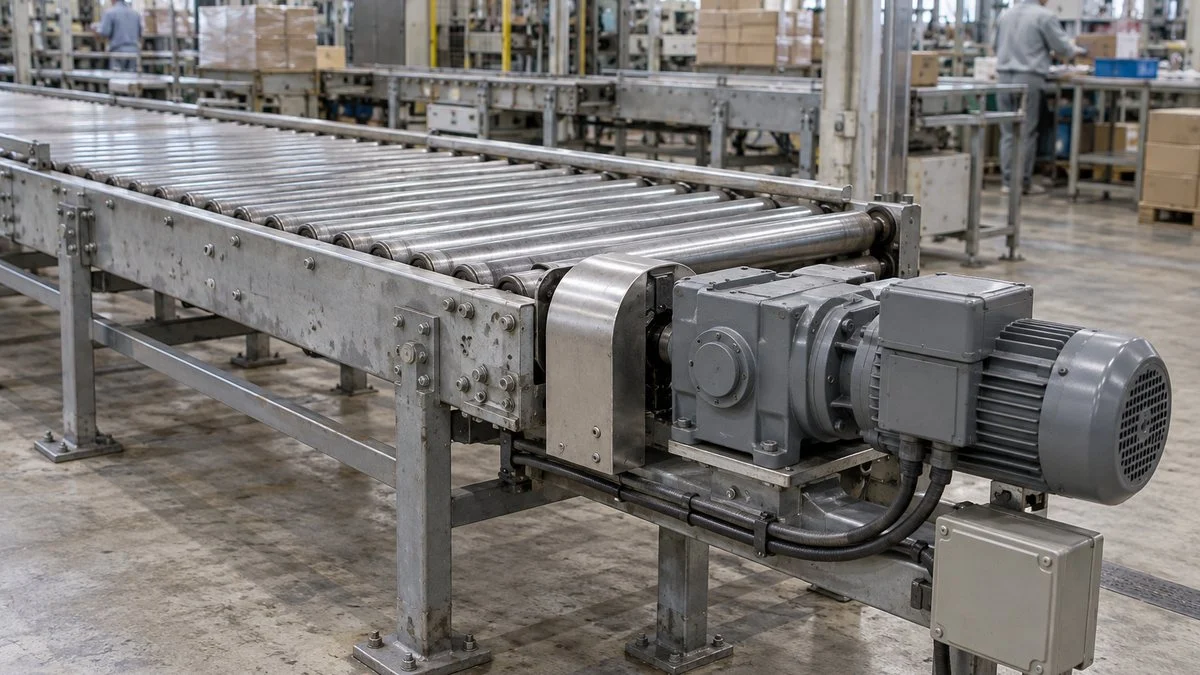
ショックリレーとは、モーターの電流から過負荷を検出し、機械を保護するために停止信号を出す装置です。コンベヤの噛み込みなどを捉え、駆動系の損傷を抑える目的で使います。
設定の中心は、電流設定値・スタートタイム・ショックタイムの3つです。正常な負荷変動と故障時の変化を分け、機械が傷む前に停止できる組合せを決めます。
サーマルリレーとの違いは、主に何を守り、どの時間特性で働くかにあります。ここでは電流監視の原理を押さえ、実測から設定を決める順番と、停止後の点検まで整理します。
ショックリレーとは
図1:コンベヤの噛み込みを電流から検出する
機械の異常を電気信号に置き換え、電磁接触器へ停止を伝えます。
※直入れ駆動の役割を示した概念図です。実際の端子・停止回路は機種と装置の設計に従います。スマホでは図を横にスクロールできます。
搬送物が引っ掛かると、モーターは回転を続けようとして大きな力を出します。そのときの電流増加を捉え、チェーンや減速機などへの過負荷を早めに知らせるのが役割です。
電流監視型は、軸のトルクを直接測っているわけではありません。負荷に伴う電流の変化を利用するため、設定には正常運転の電流と、守りたい機械の条件が必要です。
コンベヤのほか、異物混入で負荷が増える破砕機や撹拌機にも同じ考え方を使えます。どの負荷を異常と扱うかは、モーターの容量だけでなく、駆動される機械の許容範囲で決めます。
機械の用途や速度制御が変われば、電流の変化も同じではなくなります。まずモーターの種類と駆動方式を把握し、対象機の負荷条件を整理すると設定の前提がそろいます。
電源を切ったあとも、慣性で機械が動き続ける場合があります。椿本チエインは、慣性や減速比が大きい装置では保護できない場合があるとして、適用前の試験を求めています。
人員輸送や昇降装置では、人的災害や落下を防ぐ措置を装置側で設けます。ショックリレーの検出だけに人身安全を委ねず、機械保護と安全機能を分けて設計することが必要です。
ショックリレーとサーマルリレーの違い
図2:同じ過電流でも、保護する対象が異なる
機械の過負荷、モーターの熱、短絡をそれぞれの保護で受け持ちます。
| 比較項目 | ショックリレー | サーマルリレー | 遮断器・ヒューズ |
|---|---|---|---|
| 主な目的 | 噛み込み等による機械損傷を抑える | 過負荷によるモータ焼損を防ぐ | 短絡等から電路を保護する |
| 検出と動作 | 電流値と継続時間を判定 | 電流の発熱でバイメタルが変形 | 過電流を検出・遮断する/可溶体が溶断する |
| 時間の考え方 | 起動待ちと過負荷判定を設定 | 電流が大きいほど早く働く反限時特性 | 短絡電流と保護協調に合わせて選定 |
| 停止への伝え方 | 出力接点から停止回路へ | 補助接点から接触器のコイルへ | 主回路そのものを遮断 |
※サーマルは一般的な熱動形の説明です。機種ごとに欠相保護などの機能が異なります。表は横にスクロールできます。
ショックリレーは、負荷が急に増えた機械を、設定した判定時間で停止させる用途に向きます。サーマルリレーは、モーターに過電流が続いたときの発熱から、巻線の焼損を防ぐ装置です。
一般的なサーマルリレーでは、モーター電流が内部のヒーターを通り、バイメタルを温めます。熱で金属が曲がる動きを接点へ伝えるので、モーターの巻線温度を直接測る方式とは異なります。
サーマルの動作時間は、過電流の大きさと、それまでの温まり方によって変わります。冷えた状態と運転後の温かい状態で、同じ電流でも動作までの時間が違う点が特徴です。
一方、ショックリレーでは、正常な一時変動を待つ時間を負荷に合わせて設定します。機械が壊れる前に検出したい場面では、サーマルが動くまで待てるかを別に検討します。
そのため、ショックリレーを付けたことだけを理由に、モーターの熱保護を外す判断はできません。電流の整定と復帰の考え方は、サーマルトリップの原因とリセット手順でも整理しています。
短絡で大きな電流が流れたときの遮断は、さらに別の役割になります。出力接点で停止を知らせる機器と、電路を保護するヒューズや遮断器を組み合わせ、保護の抜けを防ぎます。
ショックリレーの原理
図3:電線を切らず、CTで電流を取り出す
電源線を通した磁心の巻線から、電流に応じた検出信号を得ます。
※CT一つの原理図です。SBシリーズは2相の電線を、それぞれ別のCTに同方向で通します。全相をまとめて一つの穴へ通す図ではありません。
CTは変流器とも呼ばれ、電流を測るための検出器です。モーターの電源線をCTへ通すことで、主回路の電流を、リレー内部で判定できる信号として取り出します。
機械の負荷が増えて電流設定値を超えると、ショックタイムの判定が始まります。超過が所定の時間続けば出力接点が切り替わり、外部の停止回路や警報回路へ異常を伝えます。
検出用の出力接点と、モーター電流を切る主接点は役割が違います。直入れ駆動なら、出力を電磁接触器の操作回路へ組み込み、接触器の主接点を開いて電力を止める構成が基本です。
接点は電源そのものではなく、回路を開閉する信号として扱います。相手の電圧や電流に合わせる考え方は、無電圧接点と有電圧接点の違いを押さえると理解しやすくなります。
PLC(プログラムで機械の動作順序を決める制御装置)へ故障を取り込む構成もあります。接点の最小適用負荷を照合し、SBシリーズでは説明書の指定に従って微小電流用リレーを介して入力します。
盤側から見ると、この故障状態はDIというデジタル入力信号になります。画面へ異常を表示する経路と、機械の運転を止める経路を回路図で追うと、信号の行き先を整理できます。
モーターの起動時には、大きな始動電流が正常に流れるため、運転中と同じ判定では誤停止します。そのためスタートタイムを設け、起動の過渡状態が落ち着いてから過負荷を監視します。
CTの貫通回数や向きも、機種指定どおりに合わせる必要があります。同じ電流でも通す回数で検出側の値が変わるので、本体の設定とCTの通し方を一組で管理します。
ショックリレーの設定方法
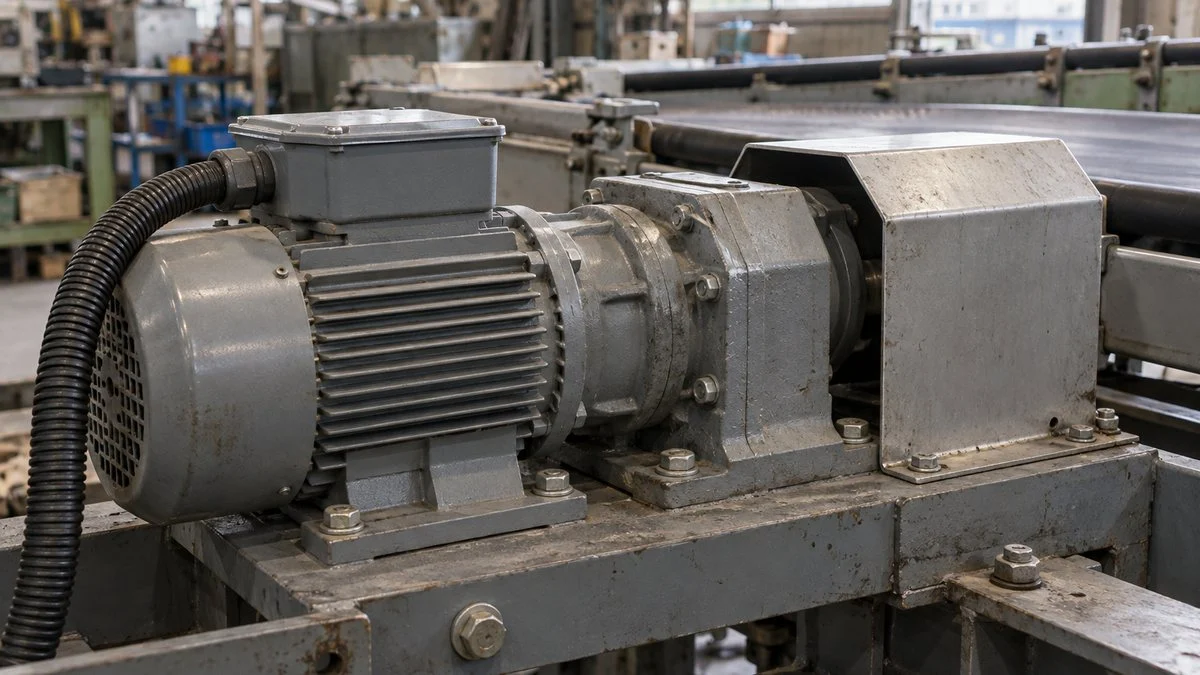
設定は、正常な機械がどのような電流で運転するかを調べるところから始めます。起動時と定常運転時を分け、搬送量や材料の違いも含めて記録すると、異常との境目を判断できます。
同時に、機械側が許容できる力と停止までの時間を把握します。正常運転を通せても、異常時に機械が傷む設定では保護にならないため、両側の条件から値を絞ります。
記録には、測定時の運転速度、搬送物の量、起動方法を併記すると比較しやすくなります。電流の数字だけでは、負荷が増えたのか、運転条件が変わったのかを後から判断できなくなるためです。
図4:起動電流・短いピーク・継続過負荷を分ける
スタートタイムが終わったあとに、超過が続く時間をショックタイムと比較します。
※動作を説明する概念波形で、実測データではありません。出力後に接触器が開いて電流が切れる例です。電流がゼロになっても、機械は慣性で動く場合があります。
電流設定値
電流設定値は、どこからを過負荷と判定するかの境目です。無負荷の電流だけで決めず、通常の運転で最も重くなる条件を含めて、電流の幅を調べます。
例えばコンベヤなら、空の状態と荷物が載った状態では、必要な駆動力が変わります。普段の搬送量だけでなく、正常として認める最大の積載条件も測定記録に残します。
その上で、正常時の最大電流を通しつつ、機械の許容負荷を超える前に検出する値を探します。単に定格電流の何倍と決めるより、負荷と電流を対応させた記録が判断の基礎になります。
値が低すぎると通常運転でも止まり、高すぎると守りたい異常を見逃します。正常と異常の電流差が小さい場合は、しきい値の調整だけで両者を分けるのが難しくなります。
その場合は機械側の検出方法も含めて、設備メーカーと保護方式を検討します。電流監視と電力監視は別方式であり、椿本チエインもショックモニタを電力監視機器として区別しています。
スタートタイム
スタートタイムは、始動電流で誤動作しないために設ける起動時の待ち時間です。起動から正常電流へ落ち着くまでの時間を測り、その過渡状態を通せる範囲で決めます。
空のコンベヤでは速く立ち上がっても、荷物を載せたまま起動すると加速が長引く場合があります。実際に使う起動条件をそろえ、通常の運転で毎回トリップしないことを確かめます。
長く設定するほど、起動中の異常を検出するまでの時間も長くなります。SBシリーズの説明書では、始動時に過負荷が起きた場合、スタートタイムとショックタイムの合計後に動作します。
インバータ駆動では、加減速や周波数によって電流の条件が変わります。対応周波数は機種ごとに違うため、本体形式とCTの設置位置を、適用機種の説明書で合わせます。
ショックタイム
ショックタイムは、電流が設定値を超えた状態を、何秒待って異常とするかの設定です。荷物の乗り移りなど、正常でも短く発生するピークを通す役割があります。
短すぎると正常な瞬間負荷で止まり、長すぎると噛み込み時の損傷が進みます。電流ピークの高さだけでなく、どの程度の時間続くかを測って、機械の許容時間と比べます。
設定範囲の一例として、SBシリーズのショックタイムは0.2〜5秒です。この範囲は製品の仕様であり、機械に推奨する停止時間や、全機種共通の値を意味するものではありません。
停止位置を考えるときは、出力後の接触器動作や機械の惰走も含めます。説明用に、異常発生から出力まで0.4秒、出力から完全停止まで0.6秒と仮定して計算します。
この計算は、ショックタイムだけで機械の停止位置を決められないことを示しています。実機では停止動作を試験し、検出から止まるまでの時間と、その間に動く距離を測って判断します。
図5:3つの設定を変更する前に見る記録
誤停止を減らす調整と、保護を遅らせる調整は表裏の関係にあります。
| 設定 | 根拠にする記録 | 小さすぎる場合 | 大きすぎる場合 |
|---|---|---|---|
| 電流設定値 | 正常最大負荷と機械の許容負荷 | 正常運転でトリップ | 過負荷を見逃す |
| スタートタイム | 実際の起動条件での電流安定時間 | 起動直後にトリップ | 起動中の異常検出が遅れる |
| ショックタイム | 正常ピークの継続と異常時の許容時間 | 一時的な負荷でトリップ | 損傷前に止められない |
※値を変えたら、正常運転を通せることと、想定異常を安全な方法で検出できることを併せて試験します。
トリップしたときの確認手順
トリップしたら、まずいつ止まったかを記録し、起動直後か運転中かを分けます。設定を先に上げると、噛み込みや機械抵抗の増加を、単なる誤動作として見逃すおそれがあります。
- 停止した工程、負荷の状態、表示や警報、現在の設定値を記録する。
- 電源を遮断し、可動部を固定してから、異物や駆動部の異常を調べる。
- 原因を取り除き、設定変更が必要かを正常時の記録と比較する。
- 復帰時の再始動条件を確かめ、安全を確保して動作試験を実施する。
配線や点検は専門知識のある人が、適用機種の説明書に沿って実施します。機械の内部へ手を入れる作業では、電源遮断に加え、落下や残った力による動きを防ぐ処置も必要です。
リレーの出力が変わっているのに止まらない場合は、その先の停止回路を追います。PLCのシーケンス制御を使う設備では、入力状態と運転許可信号の関係を照合すると経路を切り分けられます。
接点の動作確認は、電源を切った回路で導通を調べる方法があります。具体的な測定の基本はテスターによる接点の確認を参照し、通電中の抵抗測定は避けます。
復旧後は、変更前後の設定と試験結果を、装置番号に結び付けて残します。負荷条件を変えたときにも比較できるよう、設備保全の点検計画へ動作確認と記録の更新を組み込みます。
本体のテスト機能と、実際の停止経路を含めた試験は、確かめる範囲が異なります。ランプが変わったことだけで終えず、出力を受けた回路が設計どおりの状態になるまでを点検対象にします。
試験方法は機種ごとに指定があり、例えばSBシリーズのテスト釦はモーター停止時に使う仕様です。保護を試すために実機を意図的に噛み込ませず、メーカーの手順で安全に再現できる方法を選びます。
よくある質問
ショックリレーは何を検出していますか?
電流監視型は、モーターの電流が設定値を超えた状態と、その継続時間を検出します。機械の負荷を電流から間接的に捉える方式なので、軸トルクを直接測るセンサーとは区別します。
ショックタイムを最短にすればよいですか?
正常な瞬間ピークでも止まる可能性があるため、最短値だけを目標にはできません。正常ピークの時間と機械が許容する時間を比べ、検出後の停止遅れも含めて決めます。
自動復帰なら機械も自動で再始動しますか?
リレー接点が元に戻ることと、機械が再始動することは別の動作です。運転指令が残る回路では再始動につながるため、復帰方式と運転許可条件を一緒に点検します。
異常状態を保持する信号と、操作時だけ出る信号の違いも、復帰回路の理解に役立ちます。信号の持続の仕方は、パルス信号とステータス信号の違いで比較しています。
インバータで動かすモーターにも使えますか?
適用機種と周波数範囲が合えば使えますが、シリーズ全体で同じ条件ではありません。例えばEDシリーズは20〜200Hzへの対応を掲げており、他機種へその範囲を当てはめずに選定します。
まとめ
- ショックリレーはモーター電流で過負荷を検出し、機械保護の停止信号を出す。
- サーマルリレーの主目的はモーターの熱保護で、両者の役割は異なる。
- CTの検出、出力接点の切替、主回路遮断、機械停止を分けて考える。
- 電流設定値・スタートタイム・ショックタイムを、実測と機械の許容条件から決める。
- トリップ時は原因を調べ、復帰後の再始動条件まで確認する。
適切な設定の根拠は、正常時の電流記録と、異常を検出してから実際に止まるまでの試験結果です。機械や運転条件を変えたときは、その記録を更新し、保護が働く範囲を確かめて運用します。
出典
出典・参考資料(5件)を開く出典・参考資料を閉じる
- 方式の定義と用途:椿本チエイン「電気式制御機器 製品情報」
- 検出・接続・設定・保守:椿本チエイン「ショックリレー SBシリーズ 取扱説明書」(2024年2月21日、仕様・基本機能・設定手順・安全上の注意)
- 復帰方式と適用上の注意:椿本チエイン「ショックリレー 使用時の留意事項」
- インバータ対応機種の例:椿本チエイン「ショックリレー EDシリーズ」
- サーマルの構造・動作時間・短絡保護:オムロン「低圧開閉器 技術解説」(構造と動作原理、動作特性の見方、用語解説、参考資料)
NEWSLETTER
設備保全・プラントエンジニアリングの記事を、週1回まとめてメールで受け取る
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
設備保全を選んだ状態で登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›