モータやポンプの軸受(回転する軸を支える部品)に傷がつくと、多くの場合、故障する前に振動の変化として表れます。振動診断は、この振動を測って設備の状態を判断する技術です。
ハンディタイプの振動計と、測る場所・測り方・判定の決まりごとをそろえれば、異常の兆候をつかむところまでは現場で進められます。担い手は、設備の点検・修理を受け持つ保全担当者です。
原因の特定まで踏み込む精密な解析は、その先の段階として分けて考えるのが一般的です。
この記事では、振動診断で何が分かるのかを押さえたうえで、対象設備の選び方、測定点と測定方向、測定量のそろえ方、判定基準の当てはめ方、異常パターンの見分け方という5つのステップの順に整理し、最後によくある失敗をまとめます。
振動診断とは
振動診断とは、モータやポンプ、ファンなどの回転機械が出す振動を測り、その大きさと中身から設備の状態を判断する技術です。回転体のバランスの崩れや軸の芯ずれ、軸受の傷といった不具合は、多くの場合、故障に至る前に振動の変化として現れます。
設備診断技術は、設備の現状を定量的につかみ、異常や故障、その原因と将来への影響を予測して、必要な対策を決める技術と説明されています。耳で聞く、手で触るといった五感の点検を、数字で比べられる形に置き換えるものと考えると分かりやすいでしょう。
設備保全の仕事の中では、振動診断は状態を見て手を打つ保全を支える代表的な手段です。部品を決まった周期で交換するのではなく、劣化の兆候が見えた時点で整備を計画できるため、交換のしすぎと突発故障の両方を減らせる点に価値があります。
振動診断は、目的の異なる2つの段階で進めるのが基本です。1つ目は簡易診断で、異常があるかどうか、どの程度かを判定し、詳しく調べるべき設備を選び出します。
2つ目は精密診断で、異常の種類、発生している場所、原因、程度を特定し、故障までの期間を見積もります。
多くの設備を簡易診断でふるいにかけ、怪しいものだけを精密診断で深掘りします。
※精密診断は社内の専任者が行う場合と、診断サービス会社に依頼する場合があります。
簡易診断は数が多い設備をまんべんなく見る役割、精密診断は限られた設備を深く見る役割です。最初から全台を精密に調べようとすると、手間がかかりすぎて続かなくなります。
まず簡易診断の仕組みを回し、そこで引っかかった設備に解析の時間を集中させるのが現実的な進め方です。
なお、時間基準で整備する方法と状態を見て整備する方法をどう使い分けるかは、設備の重要度や故障の現れ方によって変わります。保全方式そのものの選び方は、次の記事で詳しく整理しています。
振動診断の進め方|5つのステップ
振動診断は、振動計を当てて数字を読むだけで終わる作業ではありません。どの設備を、どこで、何の量で測り、どの基準で判定し、異常ならどう原因を絞り込むか。この流れを事前に決めておくことで、誰が測っても比べられるデータが積み上がっていきます。
準備の2ステップで測り方を固め、測定・判定・原因特定へと進みます。
※ステップ1と2は一度決めれば毎回やり直す必要はありません。設備の更新や改造のときに見直します。
このうち、現場で最も差が出るのはステップ2と3です。測る場所や押し当て方が毎回ずれると、設備の状態が変わっていなくても値がばらつき、判定そのものが信用できなくなります。以下、ステップごとに注意点を見ていきます。
ステップ1:対象設備と監視方法を決める
最初に、どの設備を振動診断の対象にするかを決めます。振動診断が向いているのは、モータ、ポンプ、ファン、ブロワ、圧縮機、減速機といった回転部分と軸受を持つ機械です。
対象を選ぶときは、次の点を基準にします。
- 止まったときに生産や安全へどれだけ影響するか
- 予備機があるか
- 過去に故障歴があるか
工場内の回転機械をすべて同じ頻度で測る必要はなく、重要度に応じて濃淡をつけるのが一般的です。
あわせて、どういう形で監視するかを決めます。担当者が振動計を持って回る巡回点検、測りにくい場所の設備にセンサを付けたままにして配線を手元の端子箱まで引き出す方式、センサで常時データを取り続ける常時監視の3つが代表的です。
設備に近づけるか、劣化がどれだけ速いかで向く方法が変わります。
※旭化成エンジニアリング「振動診断基礎講座」の分類をもとに整理。近年は無線センサで常時監視の導入の手間を抑える方法も広がっています。
最初から常時監視を広く入れるより、巡回点検で基準値とデータの読み方を固めてから、重要設備を常時監視へ移すほうが失敗が少ない傾向があります。
センサで集めたデータをAIなどで分析し、故障の時期を見積もる予知保全の仕組みも、土台にあるのはこの測定と判定の考え方です。
対象設備が決まったら、設備台帳に次の項目を控えておきます。
- 機番
- 定格出力
- 回転数
- 軸受の型番
回転数と軸受の型番は、ステップ5で周波数から原因を絞り込むときに必要になる情報です。
ステップ2:測定点と測定方向を決める
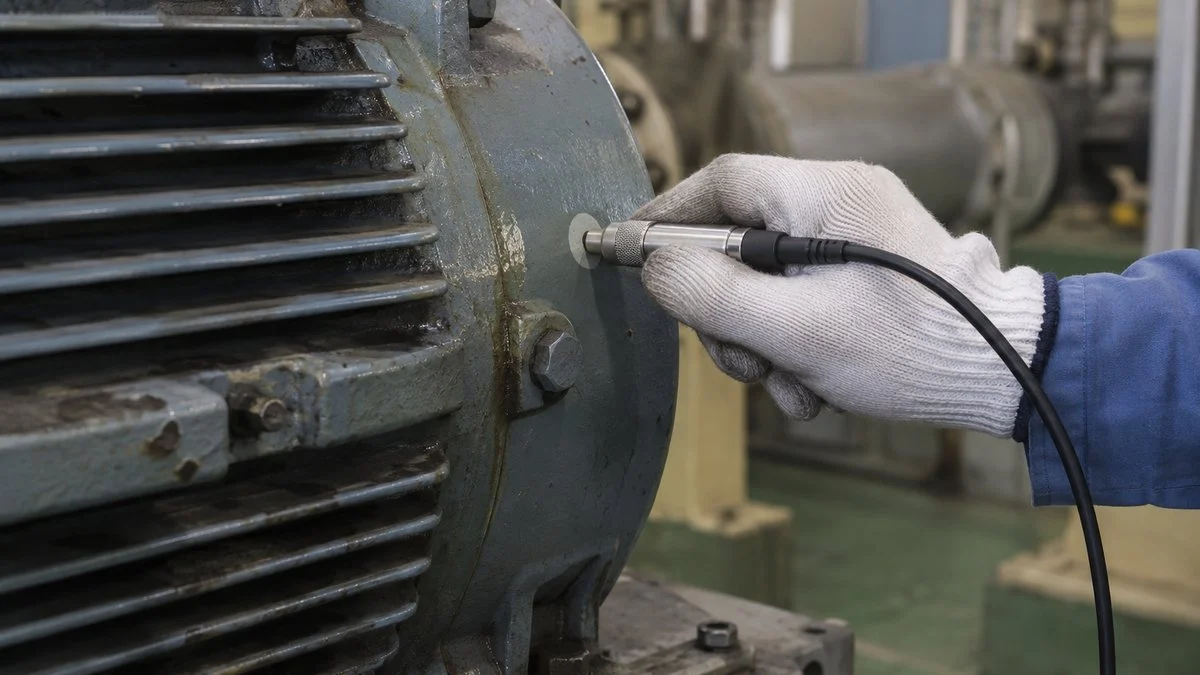
振動を測る場所は、原則として軸受を支えているケーシングの上です。回転体の異常は軸受を通じて外へ伝わるため、軸受に最も近く、しっかりした場所で測るのが基本になります。
カバーや薄い板金など剛性の低い場所で測ると、その部分がたわんで揺れるぶん、実際の軸受の振動より大きな値が出て判定を誤る原因になります。
モータとポンプが直結された一般的な構成なら、モータの反負荷側と負荷側、ポンプの駆動側と反駆動側の4か所の軸受が基本の測定点です。
4か所の軸受それぞれで、水平・垂直・軸の3方向を測るのが基本です。
※図中の矢印は測定点2の例。すべての点で3方向を測るのが理想ですが、手間を抑えるため軸方向は各機械の1か所に絞る運用もあります。
測定方向は、水平(H)、垂直(V)、軸(A)の3つです。異常の種類によって振動が大きく出る方向が違うため、方向を分けて記録しておくと、後の原因の絞り込みがぐっと楽になります。
たとえばアンバランスは水平方向に、軸の芯ずれは軸方向にも振動が出やすいとされています。
測定点には印をつけて固定する
決めた測定点には、マークを貼る、塗料で印をつけるなどして、誰が測っても同じ場所に当てられるようにします。わずか数センチずれただけでも値が変わることがあり、傾向を追う意味が薄れてしまうからです。
塗装が厚い面や鋳肌のままの面は、表面を削って平らにするか、平らな座金を溶接や接着で取り付けて測定面をつくります。くぼんだ面や角に当てるのは避け、平らな面に垂直に、毎回同じ強さで押し当てるのが安定した値を得るコツです。
なお、測定は運転中の機械のすぐそばで行います。回転部に巻き込まれない立ち位置を決めておくこと、カバーを外して測る必要がある場所は測定点にしないことも、測定ルールの一部として決めておきます。
ステップ3:測定量をそろえて測る
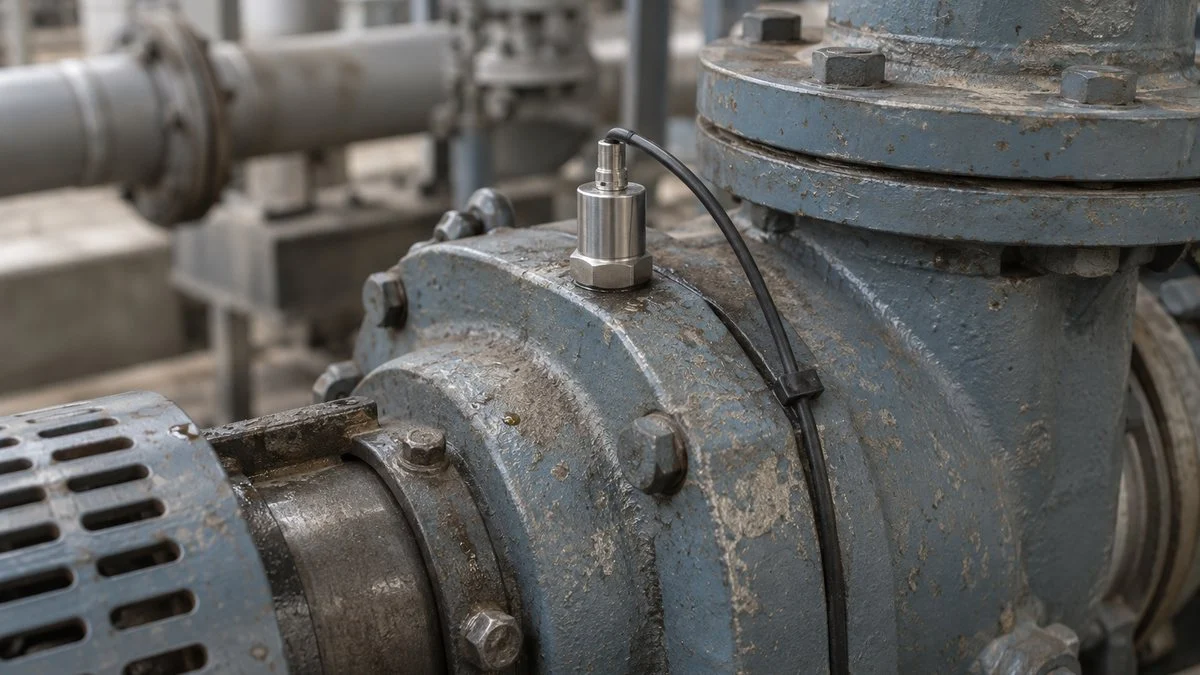
振動の大きさは、変位、速度、加速度という3つの量で表せます。同じ振動でも、どの量で見るかによって得意な周波数帯と見つけやすい異常が変わるため、目的に合った量を選び、毎回同じ量で記録することが大切です。
一般的な回転機械の簡易診断では、振動速度(mm/s)の実効値が最もよく使われます。
1,000Hz以下の比較的低い周波数に強く、アンバランスや芯ずれ、ゆるみといった回転機械で多い異常をとらえやすいためです。
振動計の中身であるセンサの原理は、センサー・計測の基本原理もあわせて読むと理解が深まります。
見たい異常に合わせて、測定量を選びます。
回転機械の簡易診断は「速度で全体の状態」「加速度で軸受の状態」を見る組み合わせが基本
※周波数帯はリオン「振動と振動計_簡易診断」の説明による目安です。機種によって測定できる範囲は異なります。
加速度と組み合わせて使われる指標に、波高率(クレストファクタ)があります。波形のピーク値を実効値で割った値で、振動の衝撃性の強さを表します。
軸受にごく小さな傷ができた初期段階では、全体の振動が小さくても波高率が大きくなるため、早期発見の手がかりになります。
運転条件をそろえて記録する
振動の値は、回転数や負荷、温度によっても変わります。起動直後と十分に暖まった後、軽負荷と定格負荷では、同じ設備でも値が違って当然です。測るときは、できるだけ同じ運転状態で測り、そのときの回転数や負荷を一緒に記録しておきます。
記録は、機番、測定点、方向、測定量、値、運転条件、測定者、日時を1行にまとめた表の形にしておくと、後からグラフにしやすくなります。1回ごとの値よりも、同じ条件で測った値が時間とともにどう変わったかのほうが、判定には重要な情報です。
また、比べる前提として振動計そのものが正しい値を示していることも欠かせません。校正の期限が切れた振動計や、センサを落として傷めた振動計で測った値は、傾向管理の途中で段差を生む原因になります。
ステップ4:判定基準に当てはめる
測った値が良いのか悪いのかを決めるには、判定基準が必要です。振動診断の判定には、大きく分けて絶対値判定、相対値判定、相互判定の3つの考え方があります。どれか1つに頼るのではなく、組み合わせて使うのが実務の基本です。
絶対値判定:ISOの基準値と比べる
絶対値判定は、あらかじめ決められた基準値と測定値を比べる方法です。
代表的なのが、回転機械の非回転部で測った振動を評価する国際規格のISO 10816(現在はISO 20816へ改訂)です。軸受ハウジング付近で測った振動速度の実効値(mm/s)を使い、状態をAからDの4つのゾーンに分けます。
ISO 10816は、軸の振動を扱うISO 7919と統合され、2016年以降ISO 20816シリーズとして順次改訂されています。
産業機械向けのISO 10816-3も、2022年にISO 20816-3へ置き換えられました。
ISO 20816-3は、定格出力15kW超、回転数120〜30,000r/minの機械を対象としています。
国内では、非回転部の振動の測定と評価の一般的な指針がJIS B 0906として規格化されています。
機械の大きさと据付の硬さによって、同じゾーンでも境界の値が変わります。
※値は振動速度の実効値で、ISO 10816-3:2009で示された境界値を各社の解説資料から整理した目安です。グループ1はおおむね定格出力300kW超(電動機は軸高315mm超)、グループ2は15〜300kW(電動機は軸高160〜315mm)の機械です。現行規格はISO 20816-3:2022のため、実際の運用では最新の規格本文で区分と値を確認してください。
剛支持とは、重く硬い基礎にしっかり固定された据付、柔支持とは、防振ばねの上に載せるなど基礎自体がある程度揺れる据付を指します。
同じ機械でも、据付の条件を取り違えると判定が1ゾーンずれることがあるため、対象設備ごとにどちらの区分を使うかを台帳で決めておきます。
注意したいのは、ゾーンCとDの境界を超えたからといって、即座に停止しなければならないという意味ではない点です。次の点を合わせて判断します。
- 設備の重要度
- 予備機の有無
- 値の上がり方の速さ
反対に、ゾーンBの範囲内でも急に値が上がってきた場合は、何かが起きている合図として扱います。
相対値判定と相互判定
相対値判定は、その設備が正常だったときの値を基準にして、何倍になったかで判断する方法です。ISO 20816でも、振動の大きさそのものに加えて、値が大きく増えたり減ったりした変化を評価する考え方が示されています。
相互判定は、同じ仕様の設備が複数台あるときに、それぞれの値を横並びで比べる方法です。同じ型式のポンプが3台並んでいて1台だけ値が大きければ、その1台に何かが起きている可能性が高いと考えられます。
基準値、自分の過去、仲間の設備という3つのものさしを使い分けます。
倍率の決め方は資料によって幅があり、警報値を基準値の2〜3倍、停止値を約10倍とする例もある。自社の設備の実績を見ながら決めていく
※倍率の例は旭化成エンジニアリング「振動診断基礎講座 第6回」、リオン「振動と振動計_簡易診断」による。
導入したばかりの段階では、まず絶対値判定で大きな外れを拾い、データがたまるにつれて相対値判定の比重を増やしていくと運用しやすくなります。設備ごとの「いつもの値」を知っていることが、振動診断の精度を最も大きく左右します。
ステップ5:異常パターンを見分けて対策につなぐ
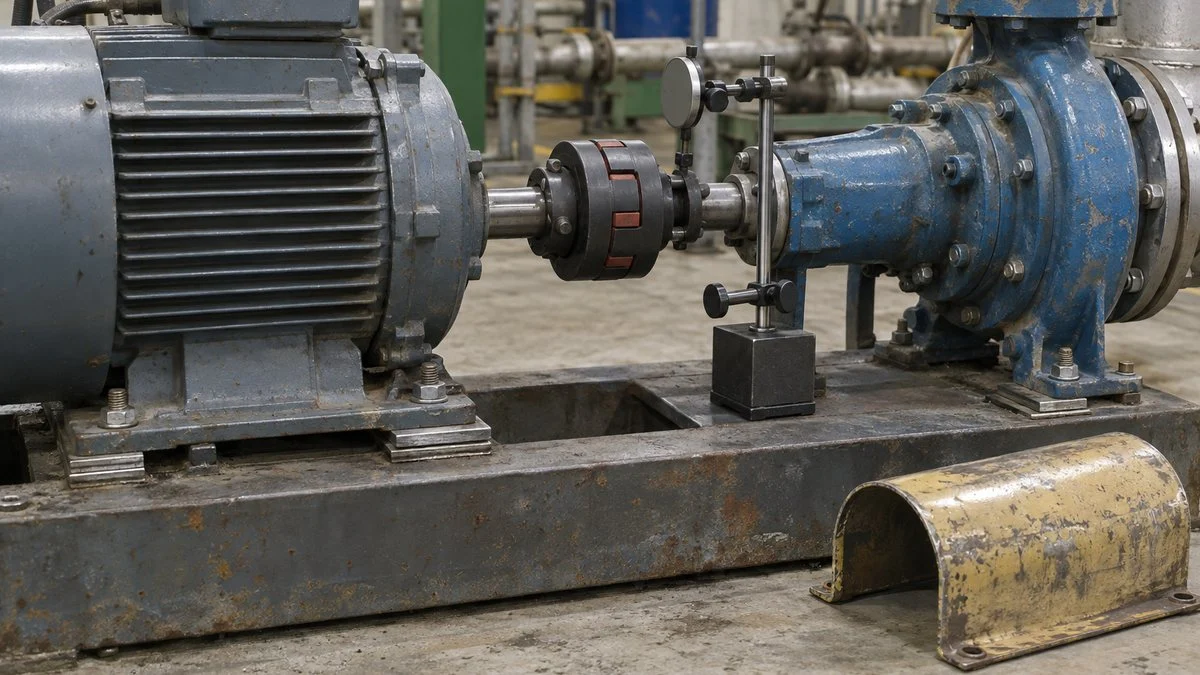
簡易診断で注意や異常と判定された設備は、次に原因を絞り込みます。ここで使うのが周波数分析(FFT解析)で、振動をどの周波数の成分がどれだけ含まれているかに分解して見る方法です。
回転機械の異常は、それぞれ特徴的な周波数に現れます。基準になるのは回転周波数(fr)で、回転数を60で割った値です。
たとえば1,800r/minで回るモータなら、回転周波数は30Hzになります。スペクトルのどこにピークが立っているかを回転周波数の何倍かで読むのが、異常パターンを見分ける基本です。
周波数の特徴と、振動が大きく出る方向の組み合わせで原因を絞り込みます。
※旭化成エンジニアリング「振動診断基礎講座」第9〜11回、リオン「振動と振動計_精密診断」をもとに整理。実際には複数の異常が重なることも多く、1つのピークだけで断定しないことが大切です。
アンバランス
アンバランスは、回転体の重さが軸のまわりに均等に分布していない状態です。羽根車の摩耗や減肉、スケールの不均一な付着、ロータの曲がりなどで起こります。
1回転に1回、重い側に引っ張られる力が働くため、振動は回転周波数に一致し、水平方向に大きく出やすいのが特徴です。
ファンやポンプでは、付着物を落とすだけで振動が収まるケースも少なくありません。付着物がないのに値が高い場合は、現地でのバランス修正や、羽根車の交換を検討します。
ミスアライメント
ミスアライメントは、モータとポンプなど2つの軸の中心が一直線にそろっていない状態です。軸の中心が平行にずれる芯ずれ、軸どうしが角度をもって交わる面ずれ、その組み合わせがあります。
回転周波数の成分に加えて、ずれが大きくなると2倍、3倍の成分も現れ、軸方向の振動が大きくなるのが手がかりです。
据付時に芯出ししていても、配管の荷重や基礎の沈下、温度変化による伸びでずれが生じることがあります。軸受交換などで機械を分解した後は、再組立の際に芯出しをやり直すのが基本です。
ゆるみ
ゆるみは、基礎ボルトや軸受の押さえが緩んだり、軸受のはめあいが甘くなったりして、部品ががたつく状態です。回転周波数の2倍の成分と、緩んだ部品そのものの固有振動数が現れるとされています。
ゆるみ単独では大きな振動になりにくい一方、アンバランスや芯ずれと重なると振動を大きく増幅させることがあります。ほかの異常の対策をしても値が下がりきらないときは、ゆるみが隠れていないかを疑います。
転がり軸受の傷
転がり軸受の外輪、内輪、転動体、保持器のどこかに傷ができると、転動体が傷の上を通るたびに小さな衝撃が生まれます。
この衝撃が繰り返される周期は、軸受の寸法と玉の数、回転数から計算でき、外輪の傷ならBPFO、内輪ならBPFIといった名前で呼ばれます。
傷の初期は衝撃が小さく、速度の値にはほとんど表れません。そこで、高い周波数の振動から衝撃の繰り返しだけを取り出すエンベロープ解析を使います。
計算上の傷の周波数と一致する等間隔のピークが並べば、傷の場所を推定できます。ステップ1で軸受の型番を控えておく理由はここにあります。
原因の見当がついたら、対策の内容と実施時期を決めます。ゾーンやトレンドから、次の定期停止まで持ちそうか、臨時に止めるべきかを判断し、部品の手配と作業計画に落とし込みます。
整備で機械を止めるときは、ロックアウト・タグアウトによるエネルギー遮断の手順を守って作業に入ります。
振動診断でよくある失敗
振動診断は、仕組みそのものは難しくありません。それでも「測っているのに故障を防げない」という状況が起きるのは、多くの場合、測り方や運用のほうに原因があります。現場でよく見られる失敗を5つ挙げます。
測る場所や押し当て方が毎回違う
測定点に印がなく、担当者によって当てる場所が違うと、値のばらつきが大きくなり、変化が起きても埋もれてしまいます。押し当てる強さや角度が違うだけでも値は変わります。測定点の印と、測り方の手順書をセットで整えることが、振動診断の出発点です。
1回の値だけで良否を決めている
その日の値がISOのゾーンBに入っていたから問題なし、と判断して終わるケースです。ゾーンの中でも、値が前回の2倍になっていれば何かが起きています。1回の値だけでなく、前回と比べて増えたか、増え方が速くなっていないかを必ず確認します。
速度だけを見て軸受の傷を見逃す
振動速度は回転機械全体の状態を見るのに優れていますが、軸受の初期の傷は速度の値にほとんど表れません。速度が正常範囲なのに、ある日突然軸受が焼き付いた、という事態を避けるには、加速度や波高率も合わせて記録しておくことが有効です。
周波数のピーク1本で原因を断定する
スペクトルに回転周波数のピークが立っていたからアンバランス、と即断するのは危険です。芯ずれやゆるみでも回転周波数の成分は現れますし、複数の異常が重なっていることもよくあります。
方向ごとの値、高調波、過去の傾向、設備の履歴を合わせて判断することで、誤診断を減らせます。
データを取るだけで整備につながらない
測定と記録が目的になってしまい、注意の判定が出ても誰も動かない、という状態です。判定の結果ごとに、誰が、いつまでに、何をするかを事前に決めておかないと、振動診断は形だけの作業になります。
診断結果を保全計画の見直しに反映する流れまで含めて、仕組みとして整えておくことが大切です。
担当者の力量を上げる手段としては、日本機械学会がISO 18436-2に基づいて認証する「機械状態監視診断技術者(振動)」という資格があります。
カテゴリIは振動計で正しく測れること、カテゴリIIは基礎的な解析と規格に基づく評価ができることが求められます。上位のカテゴリでは、監視計画の立案や高度な解析へと範囲が広がります。
保全担当者のスキル・資格とキャリアパスを考えるうえでも、ひとつの目標になる資格です。
まとめ
- 振動診断は、簡易診断で異常の有無をふるい分け、精密診断で原因を特定する2段構えで進める
- 測定点は軸受を支えるケーシング上に決め、印をつけて水平・垂直・軸の3方向を毎回同じ方法で測る
- 簡易診断は振動速度の実効値で全体を見て、加速度や波高率で軸受の傷を補う
- 判定はISO 10816/20816による絶対値判定に、正常時との比較と同型機との比較を組み合わせる
- アンバランス、芯ずれ、ゆるみ、軸受の傷は、周波数と方向の特徴から見分けて整備計画につなぐ
振動診断は、特別な設備を一気にそろえなくても、測る場所と測り方を決めて記録を続けるところから始められます。関連する職種としては設備保全や生産技術、技術テーマとしては予知保全が、この記事の内容と深く関わります。
振動センサや無線での常時監視など、測る側の技術についてはセンサー・計測の技術ページから関連記事もあわせてご覧ください。
出典
出典・参考資料(12件)を開く出典・参考資料を閉じる
- 設備診断技術の定義、簡易診断と精密診断、監視方法の分類:旭化成エンジニアリング「振動診断基礎講座 第1回 設備診断技術とは?」
- 測定点と測定方向、センサの当て方:旭化成エンジニアリング「振動診断基礎講座 第5回 測定点と測定方法」
- 相対値判定の倍率の例:旭化成エンジニアリング「振動診断基礎講座 第6回 振動値の判定」
- アンバランス・ミスアライメント・ゆるみの特徴:旭化成エンジニアリング「振動診断基礎講座 第9回 アンバランス」、同 第10回 ミスアライメント、ゆるみ
- 測定量と周波数帯、波高率、判定基準の種類:リオン「振動と振動計_簡易診断」
- 周波数分析とエンベロープ処理:リオン「振動と振動計_精密診断」
- ISO 10816-3の評価ゾーンと境界値(目安):Vibromera「ISO 20816-3 Vibration Limits」、サトテック「ISO 10816の振動判定基準とA〜Dゾーンの見方」
- ISO 10816-3の機械の区分(グループ1・2):IMV「なるほど!振動で予知保全 振動の測定方法」
- 軸受の故障周波数:サトテック「ベアリング故障周波数とは?」
- ISO 20816への統合と評価基準:新川電機「回転機械の振動と状態監視(その2)」
- JIS B 0906:JIS B 0906:1998 機械振動-非回転部分における機械振動の測定と評価-一般的指針
- 機械状態監視診断技術者(振動)の資格区分:日本機械学会 機械状態監視資格認証事業「資格について」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント