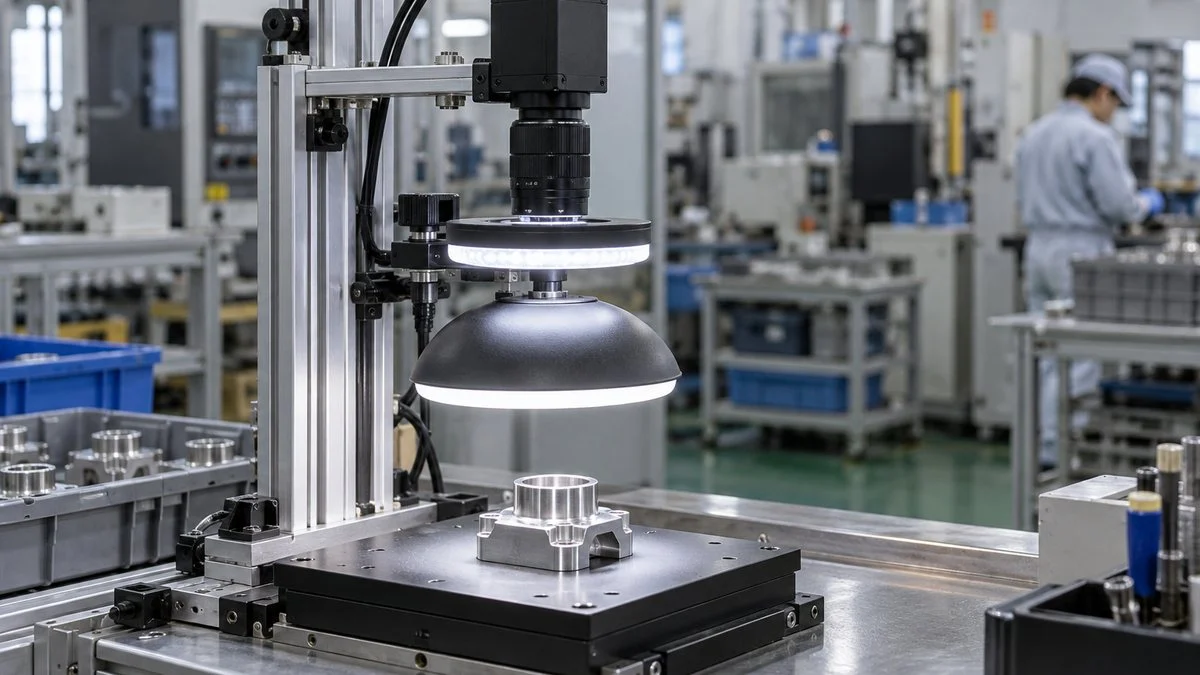
カメラの画像で製品のキズや異物を見つける外観検査では、照明の当て方が欠陥の写り方を左右します。画像検査は、欠陥と周りの明るさの差を手がかりに不良を見つけているためです。
高画素のカメラでも、明るさに差がなければ、欠陥はただの背景として写ります。照明・レンズ・カメラを選ぶ順番は、「照明が先、カメラは後」です。
この記事では、外観検査の照明・レンズ・カメラを選ぶ手順を7つのステップで整理します。ステップは、欠陥見本の準備、照明の試験、分解能と視野の計算、レンズ、カメラ、環境対策と条件の記録です。
欠陥が写らない原因は撮像条件にある
画像検査は、画像の中の明るさの差(コントラスト)を手がかりに欠陥を見つけています。キズが周りより暗く写る、異物が白い背景の中で黒く浮かぶ、といった差があってはじめて、処理のしきい値やAIのモデルが「ここがおかしい」と判断できます。
逆に、撮った時点で差が出ていない画像は、後からどんな画像処理をかけても欠陥を取り出せません。AI外観検査の仕組みでも照明が基本原理の一つとして扱われていますが、ルールベースの画像処理でもAIでも、入口となる画像の質が性能の上限を決めます。
この「どう撮るか」の条件をまとめて撮像条件と呼びます。照明の方式・角度・色、レンズの視野とピント、カメラの分解能と露光時間、そして外乱光や振動などの環境です。
欠陥が写らない、日によって写ったり写らなかったりする場合、原因の多くはこのどこかにあります。
欠陥の「差」は照明でつくり、レンズとカメラでそれを取りこぼさずに写します。
選定の全体像:7つの手順
照明・レンズ・カメラは互いに影響し合うため、決める順番が大切です。キーエンスの技術資料でも、照明は「反射のさせ方→照明の形→照明の色」の順で、カメラは画素数から決める手順が示されています。
ここではメーカー各社の資料をもとに、準備から条件の固定までを7つの手順に並べました(手順の区切り方は編集部の整理です)。ポイントは、カメラの型式を決めるのが後半になることです。
照明で「写る」ことを確かめてから、数値でレンズとカメラを絞り込みます。
※手順3〜5は行き来することがあります。カメラの候補が決まると視野やレンズを見直す、という調整は普通に起こります。
手順2の照明試験が全体の要です。ここで欠陥がはっきり写る条件が見つからないまま先に進むと、あとでカメラやレンズを変えても解決しません。
手順1 欠陥見本とOK品をそろえ、検出条件を決める
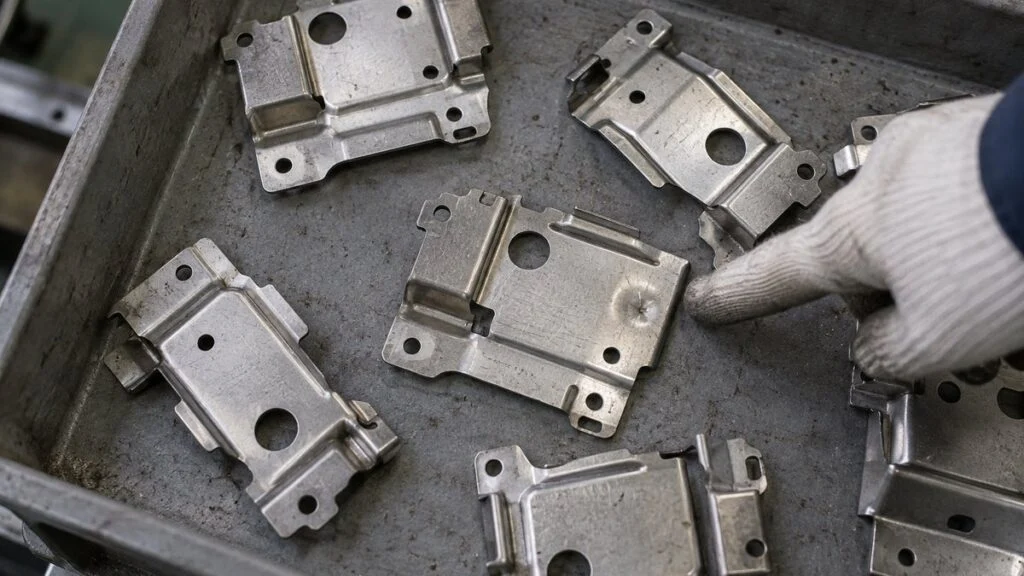
最初にそろえるのは、実際の欠陥品(欠陥見本)と、良品として通すべき品物です。照明の試験は実物がなければ始まりません。欠陥見本は1個ではなく、大きさや位置、程度の違うものを複数そろえると、条件の良し悪しを判断しやすくなります。
良品側も重要です。表面のヘアライン、色の個体差、ロット間の光沢の違いといった「欠陥ではないばらつき」を集めておかないと、良品を不良と判定する過検出の原因になります。
どこまでを合格とするかは、品質保証部門が持つ限度見本と照らし合わせて決めます。検査工程の位置づけは品質保証の仕事の流れもあわせて確認しておくと、社内での調整がしやすくなります。
欠陥の種類を「見え方」で分ける
欠陥は名前ではなく、光に対してどう振る舞うかで分けると照明を選びやすくなります。大きく分けると次の3つです。
- 凹凸型:キズ、打痕、刻印など。表面の傾きが変わり、光の反射する向きが変わる
- 色・材質型:異物、汚れ、印字、変色など。形は平らでも、光を吸収・反射する度合いが周りと違う
- 形状型:欠け、バリ、寸法不良など。輪郭(シルエット)そのものが変わる
同じ「キズ」でも、鏡面の金属と梨地(細かな凹凸でつや消しにした面)の樹脂では見え方がまったく違います。どんな欠陥を対象にしてきたかは、AI外観検査の業界別の用途にある傷・異物・組付けの分類も参考になります。
最小欠陥サイズ・検査範囲・搬送条件を数字にする
あわせて、後の計算に使う数字を決めます。検出したい最小の欠陥サイズ、一度に見る範囲(視野)、ワークが止まるのか流れるのか、流れるならその速度、1個あたりの検査時間です。
この数字が曖昧なままだと、カメラの画素数もレンズも決められません。「0.2mm以上のキズを、100mm角の範囲で、毎秒500mmで流れる状態で見る」というように、条件を一文で言える状態を目指します。
この4つが決まると、手順2以降を数字で進められます。
手順2 照明方式を組み合わせて試す
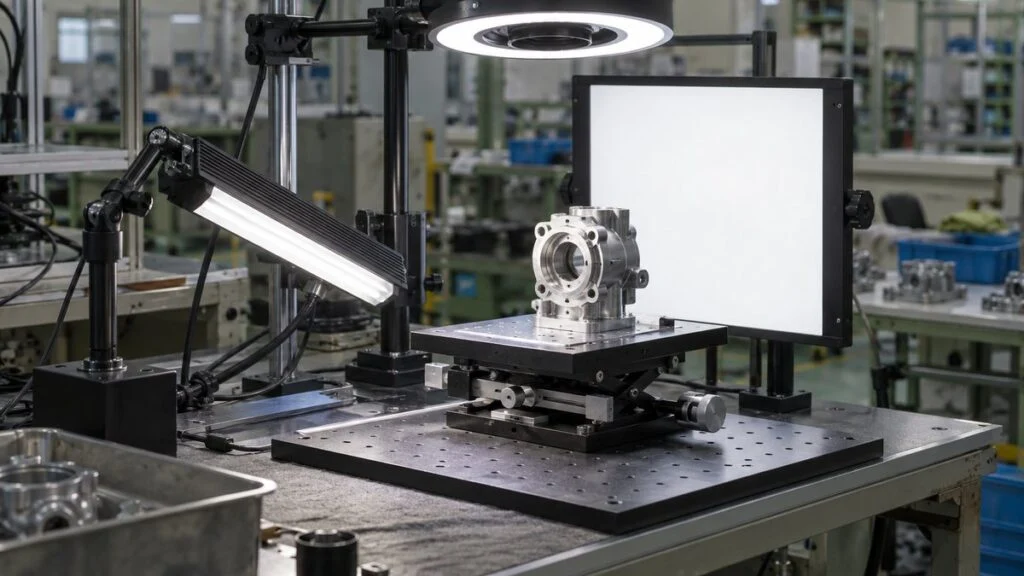
見本がそろったら、照明を実際に当てて撮り比べます。キーエンスの照明選定の資料では、次の3段階で考える方法が示されています。
- 正反射光・拡散反射光・透過光のどれで見るかを決める
- ワークの形状や設置条件から、照明の形(同軸落射、リング、ローアングルなど)を決める
- ワークと背景の材質・色から、照明の色(波長)を決める
正反射・拡散反射・透過のどれで見るか
正反射は鏡のように、入った角度と同じ角度で跳ね返る光です。平らで光沢のある面は正反射が強く、キズや刻印のように面の傾きが変わった部分だけ反射の向きがずれます。このずれを明暗の差として写すのが、正反射を使う見方です。
拡散反射は、細かな凹凸でいろいろな方向に散らばる光です。拡散反射を主に使うと、テカリ(ハレーション)を抑えて、色や汚れのような表面の状態を見やすくなります。
透過光はワークの裏から光を当てる見方で、キーエンスの資料では不織布の異物検査のように、厚みや色の差がある部分が黒く浮かび上がる例が挙げられています。
明視野と暗視野
照明を選ぶうえで押さえておきたいのが、明視野と暗視野という考え方です。明視野は、正反射した光がそのままカメラに入る配置で、平らな面が明るく、キズやエッジが暗く写ります。
暗視野はその逆で、正反射光がカメラに入らない配置にして、傾いた部分で散った光だけを捉えます。
シーシーエスの資料では、同軸照明では平らな面が明るくエッジや曲面が暗く、ローアングル照明ではエッジが明るく平らな面が暗く写る例が示されています。
同じワークでも、照明の角度を変えるだけで明暗が反転するわけです。暗い背景に欠陥が光って見える暗視野は、光沢のある面の浅いキズを浮かび上がらせたいときに試す価値があります。
光の反射や透過を利用する点は、光電センサーなどと共通の考え方です。光を使った検出の基本はセンサー・計測の基本原理でも整理しています。
代表的な6つの照明方式
外観検査でよく使われる照明方式と、メーカー資料で示されている主な使いどころは次のとおりです。
- 同軸落射照明:ハーフミラーで、カメラの光軸と同じ方向から光を当てる。鏡面ワークを均一に照らせ、金属の刻印文字や基板のスルーホールなどに使われる
- リング照明:レンズの周りから斜めに当てる汎用型。角度の違う製品があり、使い方の幅が広い
- ドーム照明:半球の内側で拡散させた光で、ワークを包み込むように照らす。光沢のある曲面や凹凸のある面を均一に写しやすく、梨地面の刻印・キズ・汚れの検査にも使われる
- バー照明:棒状の照明で、一方向や複数方向から当てる。角度と本数を自由に組める
- バックライト(透過照明):ワークの裏から当ててシルエットを写す。寸法・形状・有無の確認に向く一方、表面のキズは写らない
- ローアングル照明:表面すれすれの低い角度から当てる暗視野の代表。エッジや凹凸が光り、キズ・打痕や刻印の検出に使われる
最初に試す照明の当たりをつけるための早見表です。最終判断は実物での撮り比べで行います。
※◎よく使われる、○条件によって使える、△不向きなことが多い。一般的な傾向(編集部整理)で、メーカー各社の技術資料の用途例をもとにしています。鏡面・梨地・透明などの材質や形状で結果は大きく変わります。バックライトの「異物」は、光を通す材料の中の異物を想定しています。
表は当たりをつけるための目安です。実際には、1つの照明で全部の欠陥を見ようとせず、欠陥の種類ごとに照明を分けて撮ることも珍しくありません。照明を切り替えながら複数枚撮る、検査ステーションを分けるといった方法です。
試験では、照明の種類だけでなく、角度と距離を少しずつ変えて撮り比べます。撮った画像は条件と一緒に保存しておくと、後で比較するときに役立ちます。
照明メーカーの中には、撮像の検証環境や機材の貸し出しを用意しているところもあり、手元に照明がそろっていない段階では相談先の候補になります。
照明の色は「補色で暗く、同系色で明るく」
照明の色(波長)は、とくにモノクロカメラで効いてきます。シーシーエスの資料では、物の色は同系色の光を反射し、補色(色相環で反対側にある色)の光を吸収する性質があると説明されています。
赤い照明を当てると赤いものは白っぽく、緑や青のものはグレーに写ります。
つまり、見たい部分を暗くしたければ補色の照明、明るくしたければ同系色の照明を選ぶと、モノクロ画像でも色の違いを明暗の差に変えられます。白色照明は三原色をすべて含むため、色の明るさが同じならどの色も同じ明るさのグレーに写ります。
モノクロカメラでは、照明の色を選ぶことで色の違いを明暗の差に変えられます。
※白色照明は三原色をすべて含むため、明るさが同じ色どうしは同じグレーに写ります。波長の性質として、赤(長波長)は透過しやすく、青(短波長)は拡散しやすいとされます(キーエンス、シーシーエスの技術資料より)。
波長の性質を使う方法もあります。赤は物を透過しやすく、青は表面で拡散しやすいとされます。
シーシーエスの撮像事例には、赤外の照明で缶詰天面の印刷インクを透過させて見た例もあります。表面の状態を見たいのか、中や下にあるものを見たいのかで、色の選び方が変わります。
テカリを抑える偏光と拡散
光沢のある包装やフィルム越しの検査では、照明の映り込み(ハレーション)で欠陥が見えなくなることがあります。対策の一つが偏光です。東芝テリーの技術資料によると、正反射した光は元の偏光の向きを保ち、拡散反射した光は偏光が崩れます。
そこで照明側とレンズ側に偏光フィルタを付け、向きを直交させると、正反射のテカリだけを消し、表面の色や汚れの情報は残せます。ただし金属と、ガラス・樹脂のような非金属では反射のふるまいが違うため、効き方は実物で確かめる必要があります。
もう一つの方法が拡散です。ドーム照明や拡散板を使って光を広い面から当てると、映り込みが面全体に分散し、局所的なテカリが減ります。偏光は光量が減るため、露光時間や照明の明るさとの兼ね合いも見ておきます。
手順3 分解能と視野を計算で決める
照明で欠陥が写る条件が見つかったら、次は数字で視野と画素数を決めます。基本になるのが画素分解能で、1画素が実際の何mmに当たるかを表します。
画素分解能(mm/画素)=視野(mm)÷画素数
欠陥が1画素より小さいと、周りと混ざって見えにくくなります。そこで、最小欠陥を何画素で捉えるかという目安を置きます。
キーエンスの「最小検出体の考え方」では、最小検出サイズを視野÷画素数×最小検出画素数で求めています。最小検出画素数は2画素角は見ておく必要があり、条件によっては4画素角程度で考えるべき場合もあるとのことです。
同社のカメラ選定の資料では、外観検査で最小検出サイズを4画素とする例が示されています。
このように、何画素で捉えるかはメーカーの資料の中でも条件により幅があり、どちらもメーカーが示す目安の一例です。適切な値は、検査の手法や欠陥の見え方によって変わります。
2画素で計算するか4画素で計算するかで、必要な画素数は2倍変わります。コントラストが十分なら少ない画素でも検出でき、差が小さい欠陥ほど多くの画素が必要になる、と考えておくとよいでしょう。
最小欠陥と「何画素で捉えるか」から、必要な分解能と画素数を逆算します。
※数値は説明のための想定例です。最小検出画素数を2画素とすれば、必要な分解能は0.1mm/画素、画素数は1,000画素以上になります。
視野を決めるときは、ワークの大きさぴったりにしないことも大切です。搬送で位置がずれる分、ワークの向きのばらつき分の余裕を見ておかないと、端の欠陥が視野から外れます。
逆に、必要な画素数が大きくなりすぎる場合は、視野を分けて複数のカメラで撮る、ワークを動かして何回かに分けて撮るといった構成も候補になります。1台で広い範囲を高分解能で撮ろうとすると、レンズや照明の負担も大きくなるためです。
手順4 レンズを選ぶ
視野が決まったら、その視野を狙った距離から写せるレンズを選びます。産業用のカメラでは、レンズは別に選んで組み合わせるのが一般的です。
焦点距離・作動距離・視野の関係
作動距離(WD)は、レンズの先端からワークまでの距離です。キーエンスのレンズ選定の資料では、作動距離:視野=焦点距離:センササイズという比例の関係が示されています。
同資料の例では、焦点距離16mm、センササイズ3.6mmのレンズで視野を45mmにすると、作動距離は200mmになります。
想定例として、横2,448画素・画素サイズ3.45μmのセンサ(横幅は約8.4mm)で視野100mmを写し、作動距離を300mm前後にしたい場合を考えます。
焦点距離は300×8.4÷100で約25mmとなり、25mm前後のレンズが候補になります。
これは作動距離が焦点距離より十分長い場合に成り立つ近似の簡易計算で、レンズの構造による差も含みません。そのため、実際にはレンズメーカーの仕様表で視野と作動距離を確認します。
作動距離は、装置の中にカメラを置ける高さや、照明を入れるすき間で決まることが多いものです。ローアングル照明やドーム照明はワークの近くに置くため、照明とレンズの位置関係も合わせて確認します。
被写界深度と絞り
被写界深度は、ピントが合って見える奥行きの範囲です。高さのあるワークや、搬送で上下にずれるワークでは、この範囲が足りないと一部がぼやけます。
キーエンスの資料では、焦点距離が短いほど、ワークまでの距離が遠いほど、絞りを絞るほど被写界深度は深くなるとされています。
絞ると画像は暗くなるため、同じ資料では絞りを絞って明るい照明を使うとピントを合わせやすくなると説明されています。照明の明るさとピントの深さはトレードオフの関係にあり、ここでも照明の選定が効いてきます。
寸法測定ならテレセントリックレンズ
普通のレンズは、近いものが大きく、遠いものが小さく写ります。キズや異物の有無を見るならほとんど問題になりませんが、寸法を測る場合は、ワークの高さや位置がわずかにずれるだけで測定値が変わってしまいます。
そこで使われるのがテレセントリックレンズです。被写界深度の範囲内であれば、ワークの位置が前後しても倍率がほぼ変わらないのが特徴で、高さのある物の寸法計測に使われます。
一方で、写す範囲よりもレンズの径が大きくなるため、視野を広くするほどレンズが大型になり、大きな視野には向きません。画像を使った寸法測定の用途はセンサー・計測の主な用途でも紹介しています。
歪みも確認しておきます。ディストーションは、画像の周辺が樽型や糸巻き型にゆがむ度合いです。キーエンスの資料では値の絶対値が小さいほど精度が高く、寸法測定では歪みの少ないレンズを選ぶ必要があるとされています。
寸法を測るのか、欠陥の有無を見るのかで選び方が変わります。
※どちらを選んでも、センサの大きさとレンズの対応サイズ、マウントの規格が合っていることを確認します。
手順5 カメラを選ぶ
必要な画素数が分かり、レンズの候補が決まったら、ようやくカメラを選びます。画素数のほかに決めることは、撮像方式、モノクロかカラーか、シャッター方式と露光時間、接続方式です。
エリアスキャンとラインスキャン
エリアスキャンカメラは、1回の露光で四角い2次元の画像を撮る一般的なカメラです。ラインスキャンカメラは、画素が一列に並んだセンサで1ラインずつ撮り、ワークの移動に合わせて画像を組み立てます。
フィルムや鋼板のような長く流れ続けるもの、回転させて外周を撮る円筒形のものに使われます。
ラインスキャンは搬送速度とライン速度を合わせることで、高速でも画素の密度を保てるのが利点です。一方で、エンコーダ(搬送量を測る装置)との同期や、データ転送の帯域といった別の制約が生まれます。
シーマイクロの解説では、方式を先に決めず、露光条件や光量の見通しを立ててから選ぶことが勧められています。
モノクロとカラー
キーエンスの資料では、明るさの差で見分けるならモノクロ、色合いの差で見分けるならカラーという考え方が示されています。バックライトを使った金属ワークの寸法検査はモノクロ、白地の上の黄色い汚れを見分ける検査はカラーが向く例です。
シーシーエスの解説では、白色照明では見分けられなかった色の差が、ワークに合わせて青色照明に変えたモノクロカメラの画像ではっきり写った例が紹介されています。
この画像は、カラーカメラの画像から青の成分だけを取り出した場合よりもコントラストが高くなりました。
データ量もカラーの約3分の1で済みます。ただし、複数の色を見分ける必要がある場合はカラーカメラが必要です。
シャッター方式と露光時間
Baslerの技術資料によると、グローバルシャッターはすべての画素が同時に露光を始めて同時に終える方式で、動いているものを歪みなく写せます。
ローリングシャッターは1行ずつ順に露光する方式で、ノイズが低いといった利点がある一方、速く動くものは斜めにゆがんで写ることがあります。
ワークが動いた状態で撮るなら、グローバルシャッターが基本と考えてよいでしょう。
シャッター方式とは別に、露光時間中にワークが動くと像が流れる被写体ブレが起きます。ノビテックの解説では、露光中の移動量が1画素以下になる露光時間が理想とされています。
想定例として、先ほどの約0.04mm/画素の条件で、ワークが毎秒500mmで流れている場合を計算します。
1画素分動く時間は0.04÷500で約0.00008秒、つまり露光時間を約80μs(マイクロ秒)以下にする必要があります。
キーエンスの資料には、1画素の半分を動く時間を目安にする例もあり、その場合は約40μsです。
露光時間を短くするほど画像は暗くなります。ここで足りない光量を補うのも照明の役割で、明るい照明を短時間だけ光らせるストロボ点灯を使うこともあります。
暗さをカメラのゲイン(電気的な増幅)で補うとノイズが増えるため、まずは光量で解決するのが基本です。
インターフェース(接続方式)
カメラとパソコンや画像処理装置をつなぐ方式にも、業界標準の規格があります。
日本インダストリアルイメージング協会(JIIA)は、マシンビジョンの標準規格を紹介しています。対象はGigE Vision、USB3 Vision、CoaXPress、Camera Linkなどです。
このうちCoaXPressは、同協会が規格書(JIIA CXP-001)を発行している規格です。
大まかな傾向としては、GigE Visionはイーサネットのケーブルで長い距離を引き回しやすい方式です。
USB3 Visionはパソコンに手軽につなげる反面ケーブルは短めで、CoaXPressは同軸ケーブルで高速な転送が必要な場合に使われます。
画素数が大きく、撮影の頻度が高いほど転送量が増えるため、画素数とフレームレートから必要な転送量を見積もって方式を選びます。
画素数以外の項目も、手順1でそろえた条件から決まります。
※一般的な考え方を編集部で整理したものです。個別の製品の仕様は、各メーカーの資料で確認してください。
手順6・7 環境対策と撮像条件の固定
机の上の試験でうまく撮れても、ラインに据え付けると結果が変わることがあります。最後の2つの手順は、その差を埋めて、同じ画像を毎日撮れるようにするための工程です。
外乱光・振動・温度への対策
いちばん多いのが外乱光の影響です。窓からの日差しや天井の照明、隣の設備の表示灯が入ると、時間帯によって画像の明るさが変わります。
遮光カバーで囲うのが基本で、照明と同じ波長だけを通すバンドパスフィルタをレンズに付けて、それ以外の光を減らす方法もあります。
シーシーエスの解説には、フィルタで取り込む波長を選ぶことで、不要な反射を消して汚れを見やすくした例もあります。
振動はピントのずれや画像のブレにつながるため、カメラと照明は装置の振動源から離し、しっかり固定します。照明は点灯を続けると温度が上がり、明るさが少しずつ変わることがあります。
カメラと照明を同じ剛性の高い架台に固定し、明るさの変化を定期的に確認することが、安定した検査の土台になります。
照明の安全性にも配慮する
検査用の照明は、短い露光に合わせて高い輝度で光らせることが多く、作業者の目への配慮も欠かせません。
シーシーエスは、画像処理用LED照明をランプの光生物学的安全性の国際規格IEC 62471で評価しています。リスクの程度は、免除グループからリスクグループ3までの4段階で仕様書に記載しています。
使用前に仕様書でリスクグループを確認し、照明を直接のぞき込まない配置にしておきます。
ライン状のレーザー光を使う3次元の形状検査などでは、レーザー製品の安全基準JIS C 6802(IEC 60825-1に対応)のクラス分類も確認します。
クラスはクラス1からクラス4まで7段階あり、キーエンスの資料ではクラス3Rは直接ビームを見ると目に障害が生じる可能性がある、とされています。製品に表示されたクラスとメーカーの注意書きに従って使います。
条件を数値で固定し、記録を残す
撮像条件が決まったら、誰が組み直しても同じ画像になるよう、数値で記録します。残しておきたいのは次のような項目です。
- 照明:型式、色(波長)、ワークに対する角度と距離、明るさの設定、点灯方式
- レンズ:型式、焦点距離、絞り、ピントの位置、フィルタの有無
- カメラ:型式、露光時間、ゲイン、画素数(切り出し範囲)、トリガーのタイミング
- 配置:作動距離、ワークの位置決めの方法、遮光の範囲
- 基準画像:良品と欠陥見本を、その条件で撮った画像
基準画像と記録があれば、照明の交換やカメラの位置ずれが起きたときに、元の状態に戻せます。撮像条件は装置の一部として管理するという考え方が、検査の品質を長く保つことにつながります。
よくある失敗
最後に、撮像条件の選定でつまずきやすい例をまとめます。
- 高画素のカメラを先に決めてしまい、照明が合わず欠陥が写らない
- カタログや机上の検討だけで照明を決め、実物で撮り比べていない
- 欠陥見本が1個しかなく、程度の軽い欠陥や良品のばらつきで判定が崩れる
- 視野をワークぴったりに決め、位置ずれで端の欠陥が視野から外れる
- 露光時間を長くして明るさを稼ぎ、流れるワークがブレて写る
- 条件を記録しておらず、照明やカメラを交換したあと元の画像に戻せない
どれも、手順の順番を守り、数字と記録で進めることで防ぎやすくなります。
まとめ
- 欠陥が写るかどうかは、欠陥と背景の明るさの差をつくる照明でほぼ決まる
- 選ぶ順番は、見本の準備→照明の試験→分解能と視野→レンズ→カメラ→環境対策→条件の記録
- 照明は反射のさせ方・形・色の順に考え、明視野と暗視野、補色を使い分ける
- 画素数は「視野÷分解能」で計算し、最小欠陥を何画素で捉えるかの目安に余裕を持たせる
- 動くワークはグローバルシャッターと短い露光で撮り、足りない光は照明で補う
撮像条件が安定してはじめて、ルールベースの画像処理もAIも本来の性能を発揮できます。関連する職種としては生産技術や品質保証・品質管理が、技術テーマとしてはセンサー・計測がこの分野と深く関わります。
AIを使った外観検査の全体像や導入の背景については、AI・画像検査のテーマページから関連記事もあわせてご覧ください。
出典
出典・参考資料(23件)を開く出典・参考資料を閉じる
- 照明選定の3段階・反射と色の考え方:キーエンス「照明選定の基礎」
- レンズと照明の選定:キーエンス「目的に合ったレンズ・照明の選定」
- 焦点距離・作動距離・視野、被写界深度、ディストーション:キーエンス「レンズ選定の基礎」
- 最小検出サイズの計算と画素数の目安:キーエンス「最小検出体の考え方」
- カメラの画素数・モノクロとカラーの選定:キーエンス「目的に合ったカメラの選定」
- 照明の当て方の例・シャッタースピードの目安:キーエンス「画像処理理解度テスト3」
- 明視野と暗視野(照明による撮像の違い):シーシーエス「照明による撮像の違い」
- 照明の色とワークの色:シーシーエス「照明とワーク色による撮像の違い」
- 同軸落射照明の原理と用途:シーシーエス「LFV3シリーズ」
- ドーム照明の特徴と用途:シーシーエス「ドーム」
- 外観検査の撮像事例:シーシーエス「外観検査用途の照明撮像事例」
- モノクロカメラとカラーカメラ:シーシーエス「モノクロカメラとカラーカメラの使い分け」
- 光学フィルタの活用:シーシーエス「できていますか?フィルタの活用」
- LED照明の光生物学的安全性:シーシーエス「画像処理用LED照明の光生物学的安全性評価について」
- 反射と偏光:東芝テリー「マシンビジョンにおける光の反射と偏光について」
- シャッター方式:Basler「Electronic Shutter Types」
- 露光時間と被写体ブレ:ノビテック「ハイスピードカメラの使い方・活用テクニック」
- テレセントリックレンズ:昌電社「テレセントリックレンズの種類と特徴」
- ラインスキャンとエリアカメラ:シーマイクロ「ラインスキャンカメラとエリアカメラの違い①」
- マシンビジョン標準規格:日本インダストリアルイメージング協会(JIIA)「マシンビジョン標準規格紹介」
- CoaXPressの規格書:日本インダストリアルイメージング協会「CoaXPress Standard Version 2.1(JIIA CXP-001-2021)」
- インターフェース規格の特徴:シーマイクロ「産業用カメラ向けインタフェース規格の選び方」
- レーザ製品のクラス分類:キーエンス「レーザ安全規格とクラス分類について」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント