新しく組んだ温度ループの試運転で、調節計の比例帯・積分時間・微分時間が工場出荷値のまま、という場面は珍しくありません。勘で値を変えて様子を見ると、温度が揺れたり目標に届かなかったりして、試運転の時間だけが過ぎていきます。
初期値は、ステップ試験でプロセスのゲインK・むだ時間L・時定数Tを測るか、限界感度法で揺れが続く比例帯と周期を測り、ジーグラ・ニコルスの式に入れると出せます。ただしその値は揺れの振幅が1周期で約4分の1に減る攻めた設定なので、応答波形を見ながら緩めて仕上げるのが現場の進め方です。
本記事では、PIDのチューニング方法の選び方、ステップ応答法と限界感度法の手順と計算例、計算後に揺れや遅れが出たときの直し方について解説します。
- 手動で出力を5〜10%変えて待てる設備はステップ応答法、P動作だけで一定振幅の揺れを続けてよい設備は限界感度法で初期値を出します。
- ジーグラ・ニコルスのステップ応答法のPIDはKp=1.2T/(KL)、Ti=2L、Td=0.5L、限界感度法のPIDはKp=0.6Ku、Ti=0.5Pu、Td=0.125Puです。
- 調節計が比例帯表示なら PB(%)=100/Kp で直します。K=0.8・L=2分・T=10分の温水タンクなら、比例帯13.3%・積分時間4分・微分時間1分です。
- ジーグラ・ニコルスの値は1/4減衰を狙うため行き過ぎが出ます。行き過ぎを避けたい設備は、CHR法やλ法の式で比例帯を広めに取ります。
- 入れたあとは、速いが振動するなら比例帯を広げて積分時間を長く、遅いなら比例帯を狭めて積分時間を短くし、1回に1つずつ変えます。
PIDのチューニング方法は4つ|設備に合う方法の選び方
PIDのチューニング方法は、ステップ応答法、限界感度法、オートチューニング、行き過ぎを抑えるCHR法・λ法の4つに分けられます。どれを選ぶかは、理論の好みではなく、試験のために設備をどこまで動かしてよいかで決まります。
上の問いから順に答え、最初に「はい」になった方法を使います。
※液位のように、出力を変えると値が増え続けて落ち着かない積分系は、時定数Tが読めないため、K・Tを使うλ法などの式はそのままでは使えません。
ステップ応答法と限界感度法は、どちらも1942年にジーグラとニコルスが米国機械学会の論文で示した調整則です。どちらの係数も、揺れの振幅が1周期ごとに約4分の1へ減る応答を狙っており、外乱には強い代わりに設定値を変えたときの行き過ぎが大きく出ます。
行き過ぎを抑えたい設備には、1952年に示されたCHR法(チエン・ハロネス・レズウィック法)や、閉ループの速さを自分で決めるλ(ラムダ)法を使います。どちらもステップ試験で測ったK・L・Tをそのまま使えるので、試験は1回で済みます。
試験で測る値が違うので、設備にかかる負担も違います。
| 方法 | 試験で測るもの | 設備への負担 | 計算した値の応答 |
|---|---|---|---|
| ステップ応答法(ジーグラ・ニコルス) | K・L・T | 出力を一段変えて待つだけ | 1/4減衰を狙う。行き過ぎが出る |
| 限界感度法(ジーグラ・ニコルス) | 限界の比例帯PBu・周期Pu | 一定振幅の揺れを続ける | 1/4減衰を狙う。行き過ぎが出る |
| CHR法・λ法 | K・L・T | ステップ応答法と同じ | 行き過ぎを抑える。λ法は速さを選べる |
| オートチューニング | 機種の方式による | 出力が上下限まで振れる方式もある | 結果を出発点にし、波形を見て手で詰める |
P・I・Dそれぞれの働きを動きで確かめたい場合は、MONOSCOPEの解説動画「PID制御とは?P・I・Dの働きと調整方法を図解で解説」で図にしています。液位のような積分系の制御方式はレベル制御の方式と液位の決め方で扱っています。
手順1:計算の前に調節計の表記と単位をそろえる
式で出したKp・Ti・Tdは、調節計の表記に読み替えないと、正しい計算でも桁違いの設定になります。確かめるのは、比例帯か比例ゲインか、積分と微分の時間の単位、PIDの形式、PVとMVの%換算の4点です。
式の答えと調節計の画面の項目は、同じ名前でも単位が違います。
比例帯と比例ゲインを換算する
比例帯(PB)は、出力を0〜100%動かすのに必要な偏差の幅を、計器レンジに対する%で表した値です。比例ゲインとは逆数の関係にあり、PB(%)=100/Kpで換算するので、比例ゲイン2は比例帯50%、比例ゲイン7.5は比例帯13.3%になります。
比例帯は狭いほど強く効くため、ゲインと増減の向きが逆になる点に注意します。PV・SV・MVの関係や調節計の設定項目は調節計のPV・SV・MVと設定の確認点で整理しています。
積分・微分の単位とPIDの形式を確かめる
積分は「分/リピート」で表す機種と「リピート/分」で表す機種があり、両者は逆数です。分で計算した積分時間4分を秒で設定する機種なら240秒になり、単位を取り違えると積分の強さが60倍も変わります。
本記事の式は、Kp・Ti・Tdをそれぞれ独立に掛ける非干渉形(標準形)を前提にしています。Dataforthの技術資料も、計算した値を入れる前にアルゴリズムを非干渉形にそろえるよう書いているので、干渉形の機種では取扱説明書の換算式を使います。
PVとMVをレンジの%で考える
プロセスゲインKは、PVの変化を計器レンジに対する%に直し、出力の変化(%)で割って求めます。0〜100℃の温度計で8℃上がればPVの変化は8%なので、出力を10%変えたときのKは0.8になり、単位のない数として式に入ります。
あわせて、正動作か逆動作か、調節弁が出力どおりに動くかも先に見ておきます。弁の位置がずれると測ったK・L・T自体が狂うため、空気式の弁ならポジショナーの弁位置フィードバックが効いているかを確かめてから試験に入ります。
手順2:ステップ試験でK・L・Tを読む
ステップ応答法では、調節計を手動にして出力を一段だけ変え、測定値が遅れて動き出してから新しい値に落ち着くまでを記録します。その記録の曲線から、ゲインK・むだ時間L・時定数Tの3つを読み取るのが手順2です。
手動で出力を40%から50%に上げると、蒸気の弁が開き、温度は遅れて上がり始めます。
※手動なので、温度の変化は出力に戻しません。試験中に温度が許容幅を超えそうなら、出力を元に戻して中止します。
ステップ試験のやり方
運転中のプラントで試験するときは、製品や設備に影響が出ない幅から始めます。メーカーや計装会社の資料が示す進め方は、次のとおりです。
- 調節計を手動にし、測定値が落ち着くまで待つ
- 出力を一段だけ変える。Valmetの解説は5〜10%、Dataforthの資料は数%としている
- 測定値の動きが、ノイズや外乱による振れ幅(山から谷まで)の5倍以上になる幅を選ぶ
- 測定値が新しい値に落ち着くまで記録を続ける
- 3回以上くり返し、読み取った値を平均する
三菱電機のPLCが持つオートチューニング(ステップ応答法)は、出力を大きく一段変えるステップを与えて特性を測る仕様です。同じ考え方を手で行うのがこの試験で、運転点の近くで小さく試すほど、実際の運転に合ったK・L・Tが取れます。
応答曲線からL・T・Kを読む
記録した曲線で傾きがいちばん急な点に接線を引き、接線が元の値の線と交わる時刻までを、出力を変えた時刻から測った長さがむだ時間Lです。時定数Tは、Lが終わってから測定値が全変化の63%に達するまでの時間で、Kは手順1と同じくPVの変化(%)を出力の変化(%)で割ります。
温水タンクの例では、L=2分、T=10分、K=8%÷10%=0.8と読めます。
※図は一次遅れとむだ時間で近似した形です。実際の曲線はS字になることが多く、接線は傾きの最も急な点に引きます。
接線の傾きRはK/Tに等しく、教科書によってはRとLで式を書きます。Lが長くTが短い設備ほど制御が難しく、むだ時間が時定数に比べて長い対象は、PIDだけでは安定させにくくなります。
手順3:ジーグラ・ニコルスの式で初期値を出す
読み取ったK・L・Tを、ジーグラ・ニコルスのステップ応答法の式に入れると初期値が出ます。PID動作ならKp=1.2T/(KL)、積分時間Ti=2L、微分時間Td=0.5Lです。係数は制御動作ごとに次の表のとおりで、Kpは手順1の換算で比例帯に直してから入力します。
ステップ応答法の係数表
| 制御動作 | 比例ゲインKp | 積分時間Ti | 微分時間Td |
|---|---|---|---|
| P | T/(KL) | - | - |
| PI | 0.9T/(KL) | 3.3L | - |
| PID | 1.2T/(KL) | 2L | 0.5L |
計算例:蒸気で温める温水タンク
前提は、温度計のレンジ0〜100℃、出力0〜100%、加熱なので逆動作、非干渉形のPIDで積分・微分は分で設定する機種です。手順2の試験で、出力を40%から50%に上げると温度が60℃から68℃に上がり、L=2分、T=10分と読めたとします。
K・L・Tから比例帯・積分時間・微分時間まで、6つの段階で設定値になります。
※PI動作なら Kp=0.9×10÷1.6=5.6(比例帯17.8%)、Ti=3.3×2=6.6分です。
流量や圧力のループでは、微分を入れずPI動作にする例が多く、三菱電機の資料もPID動作は主に温度、PI動作は主に流量・圧力・温度に使うと整理しています。流量のように測定値の細かな揺れが大きいループで微分を効かせると、ノイズにまで出力が反応して弁が細かく動きます。
行き過ぎを避けたいときはCHR法・λ法
CHR法には目標値追従用と外乱抑制用、行き過ぎ0%と20%の表があり、目標値追従・行き過ぎ0%のPIDはKp=0.6T/(KL)、Ti=T、Td=0.5Lです。
温水タンクに当てはめると、Kpは3.75で比例帯26.7%、積分時間は10分になり、ジーグラ・ニコルスより比例帯が2倍広く、積分時間が2.5倍長い穏やかな値になります。
λ法は、閉ループで落ち着くまでの速さλを先に決めてから値を出す方法で、SkogestadのSIMC則(2003年)ではPIを次の式で求めます。
- 比例ゲイン:Kp=T/(K(λ+L))
- 積分時間:Ti=Tと4(λ+L)の小さいほう
- λの選び方:SIMC則の標準はλ=L。Control Engineering誌の解説はTの1〜3倍を目安とし、λをLより小さくしないことが実用上の下限
λ法のPIは振動しない応答を狙い、約4λで落ち着くとされています。温水タンクでλ=L=2分なら比例帯32%・積分時間10分、λ=T=10分なら比例帯96%・積分時間10分で、λを大きくするほど遅いが崩れにくい設定になります。
K=0.8・L=2分・T=10分の同じ試験結果から、5通りの比例帯を出しました。
単位:比例帯(%)
※すべて非干渉形・PVと出力は%換算。比例帯は広いほど穏やかに効きます。式の出典は本文と出典欄を参照。
限界感度法の手順|揺らしてよいかを先に決める
限界感度法は、積分と微分を切ったP動作だけで比例帯を少しずつ狭め、一定の振幅で揺れ続けたときの比例帯PBuと周期Puから値を出す方法です。設備を意図的に揺らすので、試験してよい条件と中止の判断を先に決めておきます。
試験の前に中止の線を決め、揺れが確認できたらすぐ元の比例帯へ戻します。
※揺れの振幅が増え始めたら、PBuを待たずに比例帯を戻すか手動に切り替えます。
試験の前に決めておくこと
限界感度法は、ジーグラ・ニコルスの定義どおりに一定振幅の揺れを起こして初めて値が取れます。反応器の温度や製品の品質に直結するループでは揺れそのものが不良や設備の負担になるため、許容できない設備ではステップ応答法かオートチューニングを選びます。
試験する場合も、PVの上下限と、そこに近づいたら手動へ切り替える担当を決めてから始めます。揺れの周期が長い温度ループでは、比例帯を一段狭めるたびに数周期待つことになるため、試験にかかる時間も計画に入れておきます。
持続振動から値を出す(係数表と計算例)
振幅が増えも減りもしない状態の比例帯がPBu、山から次の山までの時間がPuです。
※谷から谷で測っても同じです。数周期分を測って平均すると読み取りの誤差が減ります。
係数表のKuは揺れが続いたときの比例ゲインなので、比例帯表示の調節計ではKu=100/PBuと置き換えます。たとえば比例帯10%で揺れが続き、周期が4分なら、Ku=10、Pu=4分です。
| 制御動作 | 比例ゲインKp | 積分時間Ti | 微分時間Td | 計算例(PBu=10%・Pu=4分) |
|---|---|---|---|---|
| P | 0.5Ku | - | - | 比例帯20% |
| PI | 0.45Ku | 0.83Pu | - | 比例帯22.2%・積分3.3分 |
| PID(古典的なZN) | 0.6Ku | 0.5Pu | 0.125Pu | 比例帯16.7%・積分2分・微分0.5分 |
| PID(行き過ぎなし) | 0.2Ku | 0.5Pu | 0.33Pu | 比例帯50%・積分2分・微分1.3分 |
古典的なZNの値は外乱を早く抑える代わりに、設定値を変えたとき大きく行き過ぎます。同じPBuとPuから行き過ぎなしの行を使えば、比例帯は3倍広くなり、加熱しすぎが許されない設備の出発点にできます。
オートチューニングも同じ考え方で動く
調節計やPLCのオートチューニングには、リミットサイクル法とステップ応答法があります。三菱電機の資料によるとリミットサイクル法は、偏差に応じて出力を上限と下限で切り替える二位置制御で揺らし、そのときの振幅と周期から3つの値を求める方式です。
比例帯を手で狭める代わりに、出力の切り替えで揺れを起こす点が限界感度法との違いです。同資料では、実行中は出力の上限値・下限値が自動で出力されると書かれているため、出力制限を設備に合わせてから実行し、終わったら手順4の波形確認に進みます。
手順4:応答波形を見て比例帯と積分時間を詰める
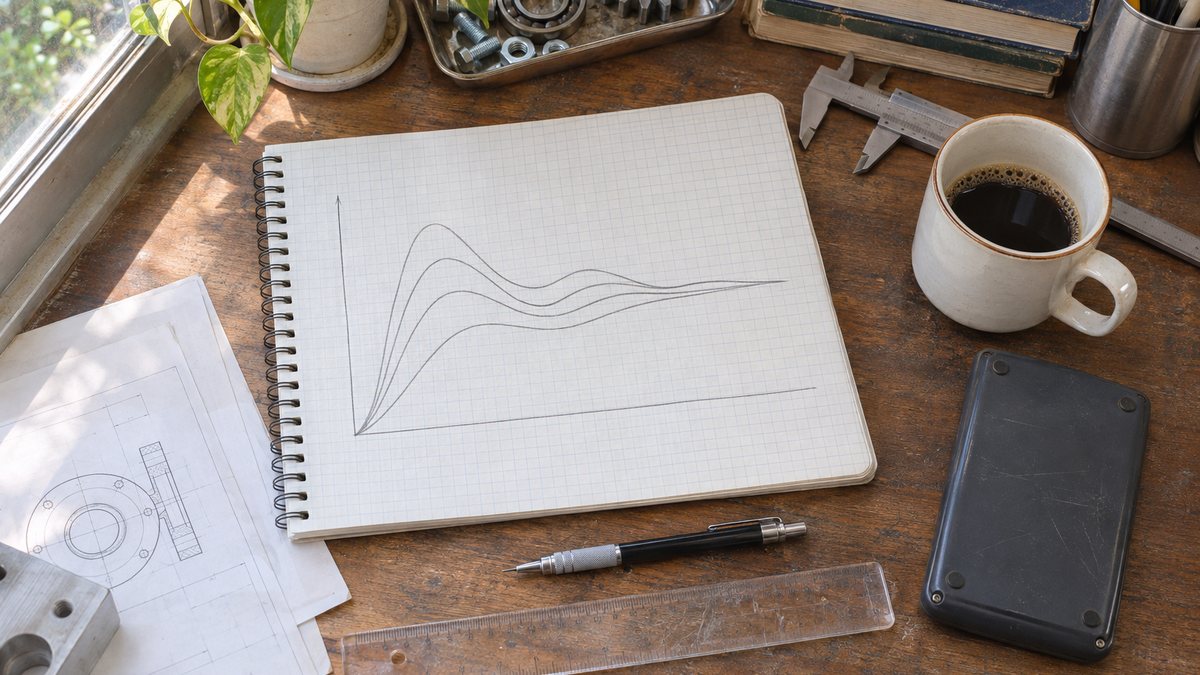
計算した値を入れたら、自動に切り替えて設定値を小さく動かし、応答を記録します。三菱電機の手動調整の手順と同じく、速いが振動するなら比例帯を広げて積分時間を長く、遅いなら比例帯を狭めて積分時間を短くするのが基本の向きです。
設定値を変えたあとの波形の形で、次に動かす値が決まります。
※波形は説明のための模式図です。破線が設定値(SV)です。
症状ごとの直し方と、その直し方が効かないときに疑う点は次の表のとおりです。比例帯や積分時間をいくら動かしても形が変わらない波形は、PIDの値ではなく設備側に原因があるとみて切り分けに移ります。
| 症状 | まず動かす値 | 直らないときに疑う点 |
|---|---|---|
| 速いが揺れが続く | 比例帯を広げる、積分時間を長くする | 弁の固着や引っかかり、むだ時間の長さ |
| 設定値にゆっくり近づく | 比例帯を狭める、積分時間を短くする | 狭めるとすぐ揺れるなら、むだ時間が長い。λ法で速さを決め直す |
| 大きく行き過ぎてから戻る | 積分時間を長くする、行き過ぎなしの係数に替える | 起動時の積分のためすぎ、出力の上下限への張り付き |
| 運転量で揺れ方が変わる | 揺れる運転点に合わせて比例帯を広げる | 調節弁の特性で開度ごとにKが変わっている |
1回に動かす値は1つだけにする
比例帯と積分時間を同時に変えると、波形が良くなっても悪くなっても、どちらが効いたのか分からなくなります。1回に1つの値だけを変え、変更前後の値と波形を試運転記録に残しておくと、季節や負荷が変わって再調整するときに出発点として使えます。
揺れが止まらないときは設備側を疑う
比例帯を広げても周期の決まった揺れが残るなら、弁のスティクション(固着)や配管のむだ時間が原因の候補で、PIDの値で隠すと別の運転点でまた揺れます。原因の切り分け方は制御のハンチングの原因と止め方で手順にしています。
運転量によって揺れたり遅れたりするループは、イコールパーセント特性の調節弁で開度ごとにKが変わっていることが多く、制御弁のイコールパーセント特性とリニア特性の違いを見ると理由が分かります。温度と流量を二重に組んだループなら、カスケード制御の内側の流量ループから先に詰めます。
PIDチューニングのよくある質問
ステップ試験の結果が毎回違うときはどうしますか?
試験中に別の外乱が入ったか、運転点が変わってKやTが変わった可能性があります。外乱の少ない時間帯に、ふだん運転する負荷の近くで3回以上くり返し、読み取った値を平均して使います。
比例帯は狭いほど良い制御になりますか?
狭めるほど応答は速くなりますが、限界の比例帯PBuに近づくほど揺れやすくなります。三菱電機の資料も、比例ゲインを上げると応答性は上がる一方で発振しやすくなると説明しており、揺れずに収まる範囲でいちばん狭い値が目安です。
オートチューニングと手計算はどちらを先に使いますか?
機能があり、出力が上限・下限まで振れても問題ない設備なら、オートチューニングを先に使うと手間が少なく済みます。結果の値で波形を確かめ、揺れや遅れが残るときに手順4の向きで詰め、試験できない設備では手計算の値を出発点にします。
まとめ
- 方法は、ステップを入れられるか、揺らしてよいか、オートチューニングがあるかの順で選ぶ
- ステップ試験は手動で出力を5〜10%変え、接線と63%の点からL・T、PVと出力の%の比からKを読む
- ZNステップ応答法のPIDはKp=1.2T/(KL)・Ti=2L・Td=0.5L、比例帯は100/Kpで換算する
- 限界感度法は揺れが続く比例帯PBuと周期Puを測り、PIDは比例帯=PBu÷0.6、Ti=0.5Pu、Td=0.125Pu
- 入れたあとは波形を見て1つずつ詰め、値で直らない揺れは弁やむだ時間を疑う
PIDのチューニングは、計装や電気・電子設計の担当者が試運転で受け持つことが多く、運転開始後は設備保全の担当が再調整を引き継ぎます。温度・圧力・流量のループが多い現場の記事は、プラントエンジニアリングの業種ページにまとめています。
出典
出典・参考資料(7件)を開く出典・参考資料を閉じる
- ジーグラ・ニコルス法の手順と係数表(原典 Transactions of the ASME, 1942)、行き過ぎなしの変形:Wikipedia「Ziegler–Nichols method」
- 限界感度法・ステップ応答法の係数表、1/4減衰、CHR法:Wikipedia「PID制御」(森泰親『制御工学』ほかを参照)
- オートチューニングの方式、制御対象ごとの使い分け、手動調整の向き:三菱電機「PID制御テクニックガイド」(2026年3月)
- ステップ試験の手順、K・L・Tの読み方、非干渉形の指定:Dataforth「AN124: Tuning Control Loops with the IMC Tuning Method」
- バンプテストの幅、比例帯とゲインの換算、積分の単位:Valmet「PID tuning tutorial」
- SIMC則の式とλの標準値:S. Skogestad「Simple analytic rules for model reduction and PID controller tuning」Journal of Process Control 13 (2003)
- λの選び方と整定の目安:V. VanDoren「Fundamentals of lambda tuning」Control Engineering(2013年4月)
TOOLS & SERVICES
製造業で働く人の、仕事の道具・サービス紹介
これからの働き方、資格の勉強、打合せの記録。MONOSCOPE で紹介している3つです。
 CAREER社外の仕事を知りたい転職・キャリアガイド今の会社で続けるか、社外にも目を向けるか。考える視点と転職サービスの紹介。仕事と働き方を考える ›
 LICENSE仕事に関わる資格を学びたいSAT電験三種・エネ管・QC検定など。職種から資格を選べる表と受講料の比較。SATの対象資格を見る ›
 RECORD打合せを記録したいPLAUD録音から文字起こし・要約まで。3機種の選び方と業務で使う前の確認表。PLAUDの使い方を見る ›
NEWSLETTER
設備保全・プラントエンジニアリングの記事を、週1回まとめてメールで受け取る
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
設備保全を選んだ状態で登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›