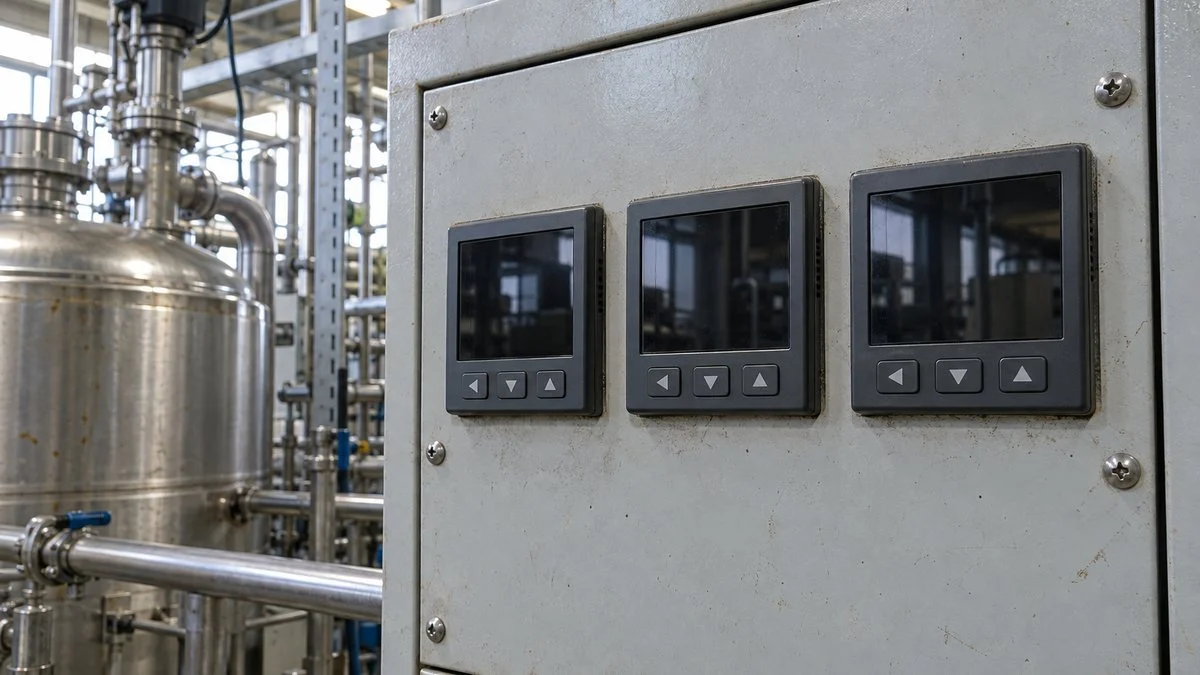
調節計とは、測定値PVと設定値SVを比較し、目標へ近づける操作量MVを計算する機器です。温度、圧力、流量などを一定に保つため、制御弁やヒーターへ指令を出す役割を担います。
盤に表示された温度を読むだけなら指示計でもできますが、調節計は比較・演算した結果を出力します。センサー、調節計、操作端、制御対象が一つのループとして働くと、現場の変化を測って操作を修正できます。
この記事では機能、制御方式、複数ループの組合せ、入出力とパラメーターを順に整理します。PV・SV・MVの違いと信号の行き先を押さえると、仕様選定や試運転で何を確認するかが見えてきます。
調節計とは?
調節計は、センサーから受けた測定値と、運転者などが与えた設定値との差を演算へ使います。その結果を操作量として出力し、流体の流れや加熱量を変えて、測定値が目標へ近づくように働きます。
加熱槽ならセンサーが液温を測り、調節計が温度の不足に応じて加熱指令を出します。ヒーターや熱媒弁が熱を加えると液温が上がり、その結果を再び測る、という流れがフィードバック制御です。
操作端とは、演算した指令を実際の熱量や流量へ変える機器のことです。制御弁、ヒーターの電力調整器、モーターを動かすインバータなどが該当し、調節計が直接プロセスを動かすわけではありません。
加熱槽の温度制御例です。青い線は情報の経路、橙色はヒーターへ渡す電力の経路で、指令と加熱エネルギーを分けています。
※機器の役割を示した構成例です。保護回路、接触器、接地、電源配線は省略しており、実際の結線図ではありません。
調節計は計器室の盤や機械そばの操作盤に組み込まれ、現場と運転者をつなぎます。複数の測定値を並べれば、設備ごとの状態を比較できます。離れた場所の設定を変えられることも、運転を支える機能です。
温度調節器、温調器という名前の機器は、温度入力を扱う調節計として理解できます。圧力や流量などを扱う場合には伝送器の信号を受けることが多く、入出力の仕様が用途との接点になります。
PLCのPID機能を使う構成では、盤面に独立した調節計を設けずに制御できます。表示と操作を現場へ置くか、上位画面へ集めるかも選定の要素です。制御演算と監視機能の配置を決め、設備全体で比較します。
調節計の交換前には、センサーの位置や弁の能力が制御対象に合うかを調べます。制御盤設計の進め方と同様、機器の機能と設備側の条件を一緒に整理します。
制御の役割は正常時の運転を目標へ近づけることで、危険時の停止を全て保証することとは分けます。異常温度やセンサー故障の対策は、調節計の警報機能だけで成立するかを設備の安全設計で判断します。
調節計の機能
PV、SV、MV表示
PVは測定値、SVは設定値、MVは操作量を表し、それぞれ別の情報です。たとえばPV75℃、SV80℃なら温度は目標より5℃低く、調節計はその状態と過去の変化に応じて操作量を計算します。
PVはセンサー位置の測定値であり、槽内に温度むらがあると場所によって値が変わります。品質を管理したい場所を代表する測定点を選び、センサーの応答遅れも考慮します。
SVは運転の目標であり、現在その温度や圧力になっていることを示す値ではありません。SVを変えてもPVは瞬時に追従せず、操作端の能力と制御対象の応答に応じて時間をかけて変化します。
MVは一般に百分率などで表す操作の指令値で、PVの単位とは異なります。MV50%と実際の弁開度や流量との対応は、出力の割付け、弁の特性、配管の条件で決まります。
表示項目と数値を説明するための架空の調節計です。常に三段表示するという意味ではなく、MVを切り替えて見る機種もあります。
電流出力でMVの0〜100%を4〜20mAに対応させる例では、MV50%は12mAになります。その信号を受けたポジショナやインバータがどう動くかは、受信側のレンジと特性を合わせて確認します。
指令と実際の弁位置を比べたい場合は、開度フィードバックなど別の情報が役立ちます。MVが増えてもPVが上がらなければ、弁が実際に動いたかを調べます。次に空気圧、駆動部、配管側の状態を切り分けます。
遠隔操作
遠隔設定に対応する調節計では、外部の電流信号や通信からSVを与えられます。上位の運転管理と現場の制御を組み合わせる際は、手元設定と遠隔設定のどちらを採用しているかを表示で分かるようにします。
たとえば4〜20mAを50〜100℃の遠隔SVへ対応させる場合、12mAは75℃です。遠隔側と調節計側のスケールが違うと意図しない目標になるため、信号値と表示値を試運転で組にして確認します。
遠隔操作にはSV変更だけでなく、RUN/STOPや設定値切替などの接点入力を使う機能もあります。すべてが同じ端子でできるわけではなく、入力点数と割付け、運転中に変更可能な条件を仕様へ反映します。
SVを手元で変えるローカル設定と、外部から受けるリモート設定を区別します。これとは別に、自動運転では制御演算からMVを求め、手動運転では運転者がMVを与えます。
警報は偏差の大きさや測定値の上限などを条件に接点へ出せる機種があります。SV80℃に対する上限偏差5℃なら基準は85℃です。SVを90℃に変えると基準は95℃へ移り、絶対値85℃の警報と動きが異なります。
警報の待機、遅延、ヒステリシス、接点の励磁・非励磁も運用に関係します。警報ランプが点いたことだけで停止が保証されるわけではないため、出力先の回路と異常時に取る行動まで対応させます。
調節計の制御内容
調節計を使うと、操作端を通して温度、圧力、流量などを制御できます。ここではPID、ON-OFF二位置、プログラムを取り上げますが、前二つは操作の演算方式、プログラムは主にSVの与え方という違いがあります。
したがって、プログラム制御とPID制御は同時に使える組合せです。時間でSVを変えながら、その時点のSVへPVを近づけるためにPID演算をする、と考えると、仕様の機能一覧を整理しやすくなります。
PID制御
PID制御は、比例P、積分I、微分Dを組み合わせて操作量を求める方法です。現在の偏差だけでなく、偏差が続くことや変化の速さを扱い、目標変更と外乱への応答を調整します。
P動作は偏差に応じて操作量を変え、制御全体の強さを決める基礎になります。比例帯で設定する機種では、帯を狭くするほど同じ偏差に対する出力変化が大きくなり、比例ゲインを上げる方向へ働きます。
I動作は偏差が残る時間を積み重ね、そのずれを解消する方向へ操作量を修正します。積分時間を短くすれば一般に働きが強くなりますが、速くすれば必ずよいわけではなく、振動や過大な操作にも関係します。
D動作は変化の速さに応じた働きを加え、急な変化への応答に使われます。測定ノイズで操作量が揺れる場合は、微分の設定や入力信号を見直し、対象に応じてPI制御も選びます。
PIDの調整では、到達の速さだけでなく、行き過ぎ、整定、外乱後の戻り方を評価します。P・I・Dそれぞれの基本動作に加え、ゲイン調整の手順を参照し、対象の遅れと操作端の能力も確認します。
PID制御は、連続的な電流出力で制御弁を動かす場合だけに限られません。ヒーターではSSRなどをON/OFFする時間比率へMVを変換し、一定の制御周期内の平均的な加熱量を調整する構成があります。
たとえば制御周期10秒、MV30%なら、単純な時間比例の例では3秒ON、7秒OFFに対応します。これは温度が上下のしきい値を横切ったときだけ切り替える二位置制御とは、出力の決め方が異なります。
加熱側ではSVを一定にしたとき、PVが低下するとMVを増やす逆動作が一般的です。制御弁の正逆動作や失気時の開閉は別の分類です。調節弁の正動作・逆動作とNO/NCと区別し、MV増加で加熱量が増える構成にします。
ON-OFF2位置制御
二位置制御は、操作端をONとOFFなど二つの状態へ切り替える方法です。加熱の例で78℃になると熱媒弁を開き、80℃で閉じる設定なら、二つの切替温度の差は2℃になります。
この動作すきまをヒステリシスや調節感度と呼び、目標付近の小さな変動で頻繁に切り替わるのを抑えます。すきまを小さくすると温度幅を抑えやすい反面、接点や弁の切替頻度が増える場合があります。
実際の温度は弁を閉じた瞬間に上昇を止めるとは限らず、蓄えられた熱や測定の遅れで行き過ぎます。動作すきま2℃と実際の温度変動幅が常に一致するわけではない点を、運転記録で確認します。
必要な管理幅が広く、対象と操作端の条件が合えば、二位置制御は分かりやすい構成になります。狭い範囲の安定が必要ならPIDなどを検討し、測定精度、応答遅れ、操作端の能力も合わせて評価します。
プログラム制御
プログラム調節計は、時間に従って目標設定値を変化させるパターンを扱います。一定の勾配で上げ下げするランプと、一定の設定値を保持するソークをつなぎ、熱処理などの工程へ使います。
一つの区間をセグメント、複数の区間をつないだ一連の目標をパターンと呼ぶ機種があります。持てる数や繰返し、イベント出力、停電後の再開方法は機種ごとに違うため、工程で必要な条件から仕様を選びます。
左は加熱二位置制御の切替例、右は時間でSVを変える例です。実温度PVの追従と、設定プログラムSVそのものは別の線です。
※応答は説明用の模式線で、特定機器の性能曲線ではありません。二位置の実温度は熱容量や遅れにより切替点を越える場合があります。
実温度の上昇が遅いと、設定時間だけが先に進んでしまうため、到達を待つウェイト機能が役立ちます。許容偏差と進行条件を設定し、工程が要求する温度へ入ってから次へ進むようにします。
保持時間を「SVを一定にする時間」として設定するのか、「PVが条件に入った後の時間」とするのかは品質に関係します。プログラム制御の使い方と機種の動作説明を照らし合わせ、工程の要求を明確にします。
複数の調節計を組み合わせた制御
制御対象によっては、一つの偏差だけで操作するより、複数の測定値を組み合わせる方が扱いやすくなります。カスケード、比率、スプリットは、何を設定へ渡し、どの操作端へ出すかが異なる構成です。
複数ループを持つ一台の機器などでも、カスケード制御を構成できます。盤面機器の台数と、制御ループの数は分けて数えます。演算の流れ、必要な入出力点数、運転モードから機器の構成を選びます。
カスケード制御
カスケード制御は、外側の調節計の出力を内側の調節計の設定値へ渡す構成です。外側が最終的に保ちたい量を見て、内側がより近い位置の変化を先に捉え、操作端を調整します。
供給弁を開くと下流の圧力が上がる設備なら、外側を圧力、内側を供給流量とする例が考えられます。圧力が目標より低いと流量の目標を増やし、内側は流量がその目標へ近づくよう弁を動かします。
この例は弁を開けば供給量と下流圧力が増えるプロセスを仮定しています。排出弁を操作する設備では、弁を開くと圧力を下げる向きに働きます。供給と排出を区別し、設備の因果関係に合わせて動作を決めます。
供給弁の開度を増すと下流槽への供給量が増える例です。上段は信号、下段は配管と測定点を示し、外側出力の行き先をSVへ分けています。
内側の流量ループが外側より十分速く働くことは、効果を得るための重要な条件です。内側が遅いまま外側だけ強くすると二つの調整が干渉するため、内側を整えた後で外側を調整します。
どの外乱にも同じように効くのではなく、内側の測定で捉えられる変化を早く修正できる点が狙いです。カスケード制御が効く条件と調整順を踏まえ、測定点と応答速度を選びます。
比率制御
比率制御は、基準となる流量などへ一定の割合を掛け、もう一方の目標値を決める方法です。たとえば主流量に対して添加流量を一定の比率へ保ちたい場合、主流量の変化に合わせて添加側のSVを変えます。
主流量100L/minに対して添加比率0.1なら、添加側の目標は10L/minです。この比率は両者を同じ体積単位で扱う仮定であり、質量比の要求なら密度や換算条件を合わせる必要があります。
燃料と空気の関係も代表的な用途ですが、単なる固定比だけで燃焼の安全や最適条件を全て満たすわけではありません。比率制御とボイラーでの使い方のように、制限や補正を含めて構成します。
比率演算の前後にバイアスを持つ機器では、割合だけでなく加算値も設定の対象になります。低流量でどの値を使うか、基準信号が異常になった場合にどうするかを含め、運転範囲全体で確かめます。
スプリット制御
スプリット制御は、一つの操作量の範囲を複数の操作端へ分けて割り当てる方法です。MV0〜50%を一台目の弁の0〜100%、MV50〜100%を二台目の0〜100%へ対応させる構成が一例です。
この例ではMV25%で一台目が中間の指令を受け、二台目はまだ動き始めない設定になります。二台を単純に並列で同じ信号へつなぐこととは異なり、分割点と各弁の応答範囲を設定します。
加熱と冷却を振り分ける構成では、重なりを設けるか、不感帯を持たせるかでも動きが変わります。スプリット制御の平行・V字特性を確認し、切替点で急に作用が変わらないかを評価します。
信号の分割は、調節計内の演算、外部演算器、ポジショナなどへ持たせられます。必要な出力点数と各弁の受信範囲を決め、どの機器で分割特性を作るかを系統図へ明記します。
調節計の入力・出力の種類
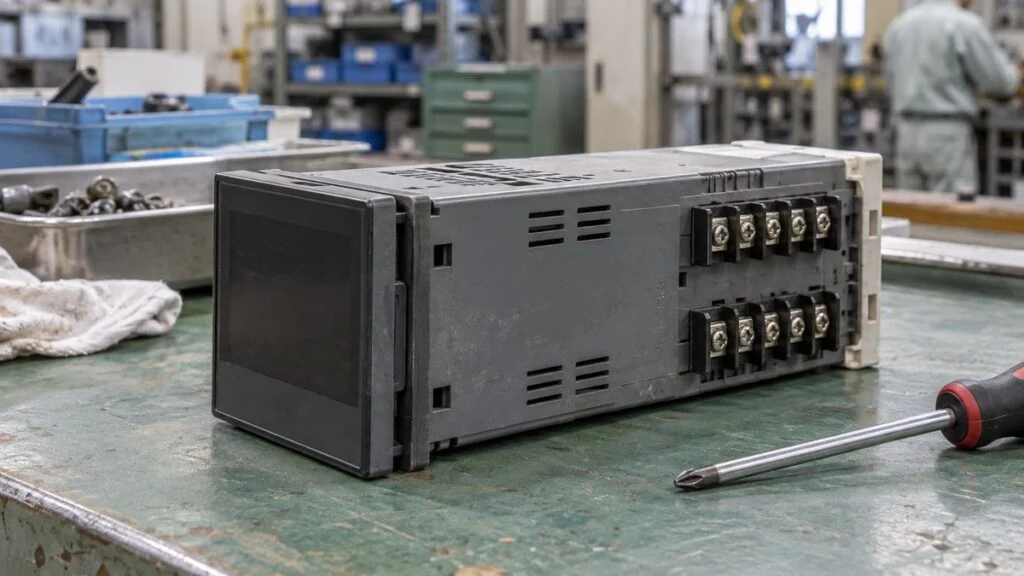
入力は何を測り、どの信号を受けるかで選び、出力は何を動かすかで選びます。同じ外観の調節計でも注文形式や設定で対応が違うため、前面表示だけで交換可能と判断しないようにします。
| 区分 | 信号の例 | 主な接続先 | 確認点 |
|---|---|---|---|
| 入力 | 熱電対K・J・Tなど | 温度センサー | 種類、極性、補償導線、温度範囲 |
| 入力 | 測温抵抗体Pt100など | 温度センサー | 規格、2/3/4線式、端子 |
| 入力 | 4〜20mA | 圧力・流量・液位伝送器 | レンジ、極性、ループ電源 |
| 入力 | 1〜5Vなど | 伝送器・信号変換器 | 入力抵抗、共通線、変換条件 |
| 出力 | リレー接点 | 接触器・電磁弁の回路 | 接点容量、寿命、負荷の性質 |
| 出力 | SSR駆動用電圧 | 外付けSSRの入力 | 電圧・電流・極性、電力回路との区別 |
| 出力 | 4〜20mA | ポジショナ・電力調整器・インバータ | 負荷抵抗、レンジ、動作方向 |
温度用の機器には、熱電対や測温抵抗体を直接受ける入力があります。熱電対と測温抵抗体の違いを確認し、センサー形式と入力の種類、配線方式を一致させます。
機種例としてオムロンE5CCシリーズには、熱電対12種類、Pt100・JPt100、電流・電圧を扱う仕様があります。使用する入力を設定で選び、型式に対応する端子へ接続します。
熱電対の起電力と4〜20mAの信号は同じものではなく、入力設定も異なります。熱電対は種類と極性、接続部の補償が関係するため、ゼーベック効果と冷接点補償まで含めて配線を確認します。
Pt100とJPt100は抵抗と温度の対応が異なるため、センサーに合う入力設定を選びます。指定された三線式を二線へ省略すると、導線抵抗による誤差の補償が崩れるため、端子図どおりに接続します。
圧力や流量の伝送器は、測った値を4〜20mAなどへ変換して調節計へ渡します。4mAが0MPa、20mAが1MPaに対応するなら、入力スケールも0〜1MPaに合わせ、単位と小数点位置をそろえます。
周波数・パルス入力に対応する調節計では、流量計などの周波数信号を測定値として扱えます。横河電機YS1700には、周波数入力を選べる仕様があります。電流入力端子へパルスを直接入れず、入力形式と換算を対応させます。
調節計へ入る測定情報と、調節計から出す操作信号の例です。熱電対・伝送器を一つの端子へ同時に結ぶ図ではありません。
※信号の役割を示す模式図で、電源・極性・端子番号・安全回路を省略しています。各入力と各出力の組合せは注文仕様と機器の取扱説明書で選びます。
4〜20mAを1〜5V入力で受ける構成では、250Ωの抵抗による変換が一例になります。電流と抵抗から電圧が決まりますが、受信器に抵抗が内蔵されている場合へ重ねて追加しないことが大切です。
抵抗を入れると伝送器から見た負荷が増えるため、電源電圧と許容負荷の範囲も確認します。電流入力と電圧入力の使い分けを踏まえ、配線抵抗を含むループ全体の負荷を計算します。
二線式伝送器へ供給する電源は、調節計に搭載される仕様も、外部へ用意する仕様もあります。計器本体の電源と伝送器用の供給電源を分けて整理し、ループを一周する電流の経路を図面で追います。
入力設定が正しくても極性違いや断線があれば正しい値は得られません。異常時にPVが上限へ張り付くか、下限へ落ちるか、エラー表示になるかを機種で確認し、そのときの出力動作も決めておきます。
出力がリレー接点なら、相手の電圧と電流、誘導負荷の条件を接点容量と照合します。出力端子からヒーターの大電力を直接供給できるという意味ではなく、接触器などを介する回路設計が必要です。
SSR駆動用の電圧出力は、SSRの入力を動かすための小さな信号です。SSRの負荷側に流れるヒーター電流とは別回路であり、入力の電圧・電流・極性と、負荷側の定格をそれぞれ確認します。
SSRは短絡故障でヒーターが加熱し続けるため、SSRへの指令OFFだけでは負荷を遮断できません。異常時にコンタクタやブレーカで負荷電源を遮断する回路を設け、過昇温の検出と組み合わせます。
4〜20mA出力は、受信するポジショナなどの負荷抵抗と対応範囲を照合します。途中に複数の機器を接続する場合には、負荷、絶縁、共通線を含めて回路全体として成立するかを確かめます。
制御出力と、PVなどを記録計へ送る伝送出力は、同じ4〜20mAでも役割が異なります。PVの伝送出力を操作端へつなぐと、測定値に合わせて弁が動いてしまいます。端子番号だけでなく、出力する値の割付けも図面へ残します。
入出力信号の全体像は、DI/DO・AI/AO・パルス入出力の違いでも整理できます。信号の種類、演算する値、接続先を別の欄へ書くと、仕様選定と結線確認が進めやすくなります。
調節計とパラメーター
パラメーターとは、入力種類、スケール、制御方式、PID、警報などの個々の設定値です。同じ本体でも設定によって働きが変わるため、配線と注文仕様が合った後に、運転条件を入力して確認します。
交換時に初期値のまま通電すると、温度入力が別形式だったり、出力の動作方向が逆だったりすることがあります。元機の設定控えと機器の版を残し、新機へ引き継げる項目と再確認する項目を分けます。
設定の順序は、入力、表示、出力、制御、警報、モードの関係を意識すると整理できます。最初にPIDだけを合わせるより、PVが正しい単位で入り、MVが意図した方向へ出ることを先に確かめます。
設定一覧を保存するだけでなく、実際の入力・出力と対応させます。操作試験は設備の手順で安全な状態を確保してから行います。
| 確認する組 | 試験で見ること | 残す記録 |
|---|---|---|
| センサー信号とPV表示 | 種類・レンジ・単位・小数点 | 入力信号と表示の対応表 |
| MVと操作端 | 出力種類・方向・上限下限 | 指令値、実動作、フィードバック |
| 手元・遠隔・自動・手動 | 採用するSV/MVと切替時の動き | 運転モード、切替条件 |
| 警報・入力異常と停止 | 判定値、遅延、接点、異常時出力 | 設定、試験結果、外部回路 |
| PID・プログラムと工程 | 到達、振動、外乱、ウェイト | PV/SV/MVの同時トレンド |
入力の試験では下限、中間、上限など既知の点を与え、PV表示との対応を確かめます。4mAと20mAだけが合っても、途中に演算や補正が入る構成なら、その設定が意図したものかも確認します。
ゼロ点をずらす入力補正は、配線違いやセンサー故障を隠すための機能ではありません。基準との比較で補正が必要な理由を整理し、補正前の値と補正量、判断した条件を設定記録へ残します。
出力試験では、低いMVから段階的に指令し、操作端が想定した方向へ動くかを見ます。実際の流体を動かすと危険な設備では、試験条件を別に設け、通常運転中に不用意な手動操作をしません。
出力の上限・下限や変化率制限は、操作を穏やかにする一方で、目標に届かない原因にもなります。MVが上限に張り付いているときは、PID不足と決めつけず、制限設定と加熱・流量の能力を調べます。
手動から自動へ切り替える際には、MVが急変しない仕組みがあるかを調べます。切替え時の出力段差を抑える機能を、バンプレス切替えと呼びます。機種の成立条件に従い、SV、現在のMV、モードをそろえて試験します。
入力フィルタはノイズを減らせますが、強くしすぎると表示や制御に遅れを加えます。PVが揺れる原因が配線や測定位置にある場合には、フィルタだけで抑えず、元の信号と設備の振動を切り分けます。
オートチューニングはPID定数を求める支援機能で、実行中に出力やPVを変化させる方式があります。製品、温度限界、運転条件への影響を事前に確認し、実行できる状態と終了後の評価を決めておきます。
チューニングを終えたら、使用する流量や負荷の範囲でも応答を確認します。低負荷と起動時では対象の特性が変わり、振動が生じる場合があります。代表する運転条件を選び、評価した範囲とトレンドを記録します。
トレンドはPVだけでなく、SVとMVを同じ時間軸へ重ねると原因を読みやすくなります。SV変更、負荷変動、MV上限、操作端の遅れがどの順で現れたかを追うと、表示の変動だけより判断材料が増えます。
警報試験では、設定値を越えて表示が変わるだけでなく、外部の受信と必要な停止まで確認します。上限警報、断線、電源喪失は同じ動作になるとは限らないため、想定する異常ごとに結果を記録します。
停電後に前の運転へ戻るか、停止状態になるかも設定と機種によって変わります。無人設備や加熱設備では再起動の影響が大きいため、復電直後のSV、MV、警報と外部許可条件を確かめます。
パラメーター控えには値だけでなく、単位、設定日、機器型式、版、変更理由を残します。略号が同じでも機種変更で範囲や意味が変わる場合があるため、画面の番号だけを転記する方法は避けます。
設定変更の権限やロックは、誤操作防止と保全作業の両方を考えて決めます。運転者がSVを調整できる範囲と、入力種類や動作方向のように通常は変えない項目を分けると、日常の操作が明確になります。
調節計のよくある質問
調節計と温度計は同じものですか?
温度を測って表示することと、設定値へ近づけるために操作量を計算することは別の機能です。調節計は制御出力を持ちますが、表示だけが必要なら指示計などでも目的を満たす場合があります。
MVが50%なら弁は半分開いていますか?
MVは指令値なので、弁の実開度や流量と必ず一致するわけではありません。信号のレンジ、ポジショナの設定、弁特性、実際の動きが関係するため、必要なら開度のフィードバックと照合します。
出力がON/OFFでもPID制御はできますか?
PIDで求めた操作量をON時間の割合へ変える、時間比例出力の構成があります。温度の上下しきい値で切り替える二位置制御とは異なるため、演算方式と出力方式を分けて仕様を確認します。
調節計に250Ω抵抗を必ず追加しますか?
4〜20mAを1〜5V入力へ変換する構成の一例であり、すべての入力に追加するものではありません。電流入力の内蔵抵抗や指定の外付け部品を確認し、伝送器の許容負荷と合わせて判断します。
プログラムの保持時間だけ設定すれば熱処理できますか?
設定値を保持する時間と、実温度が必要な範囲へ入っている時間は一致するとは限りません。PVの到達、ウェイト、品質を判定する測定点を含め、工程が要求する保持条件を確認します。
交換時はPIDの値だけコピーすればよいですか?
入力種類とレンジ、出力、動作方向、警報、モード、補正なども引き継ぎの対象です。機種で設定の意味が違う場合もあるため、控えを残したうえで、実信号と実動作を使って確認します。
まとめ
- 調節計は測定値PVと設定値SVから、操作端へ渡すMVを演算する
- 表示、遠隔SV、手動MV、警報は、それぞれ役割を分けて扱う
- PID・二位置は操作の演算方式、プログラムは時間によるSVの与え方
- カスケード・比率・スプリットは、設定と出力をどう結ぶかが異なる
- 入力、出力、スケール、動作方向、異常時動作をパラメーターと実機で照合する
PV、SV、MVの行き先を系統図へ書き込むと、機器の役割と必要な信号が整理できます。配線が合っていること、設定が合っていること、設備が意図どおり応答することを順に確認し、運転と保全に使える記録を残します。
出典
出典・参考資料(14件)を開く出典・参考資料を閉じる
- オムロン「温度調節器 概要」:ON/OFF、比例、PIDの動作
- オムロン「温度調節器 用語解説」:正逆動作、時間比例、警報、フィルタ、SSR故障
- オムロン「E5CCシリーズ 定格・性能」:入力・出力の機種例
- 理化工業「PID制御とは」:P・I・Dと比例帯
- 理化工業「プログラム調節計」:製品の分類
- 理化工業「PF900/PF901簡易操作説明書」:パターン、セグメント、ウェイトと設定の機種例
- 横河電機「UP55A一般仕様書」:プログラム、入出力、カスケード、各モード
- 横河電機「YS1500/YS1700ユーザーズマニュアル」:比率演算と制御機能
- 横河電機「YS1700一般仕様書」:周波数入力仕様
- 横河電機「カスケード制御のオートチューニング順序」:二次側、一次側の順で調整
- 横河電機「スプリット演算出力機能」:V特性と平行特性
- アズビル「スマート・バルブ・ポジショナ200シリーズ」:ポジショナでのスプリットレンジ設定
- チノー「測温抵抗体とは」:Pt100とJPt100、三線式の導線抵抗補償
- オムロン「SSR共通の注意事項」:短絡故障時の負荷電源遮断
NEWSLETTER
機械設計・プラントエンジニアリングの記事を、週1回まとめてメールで受け取る
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
機械設計を選んだ状態で登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›