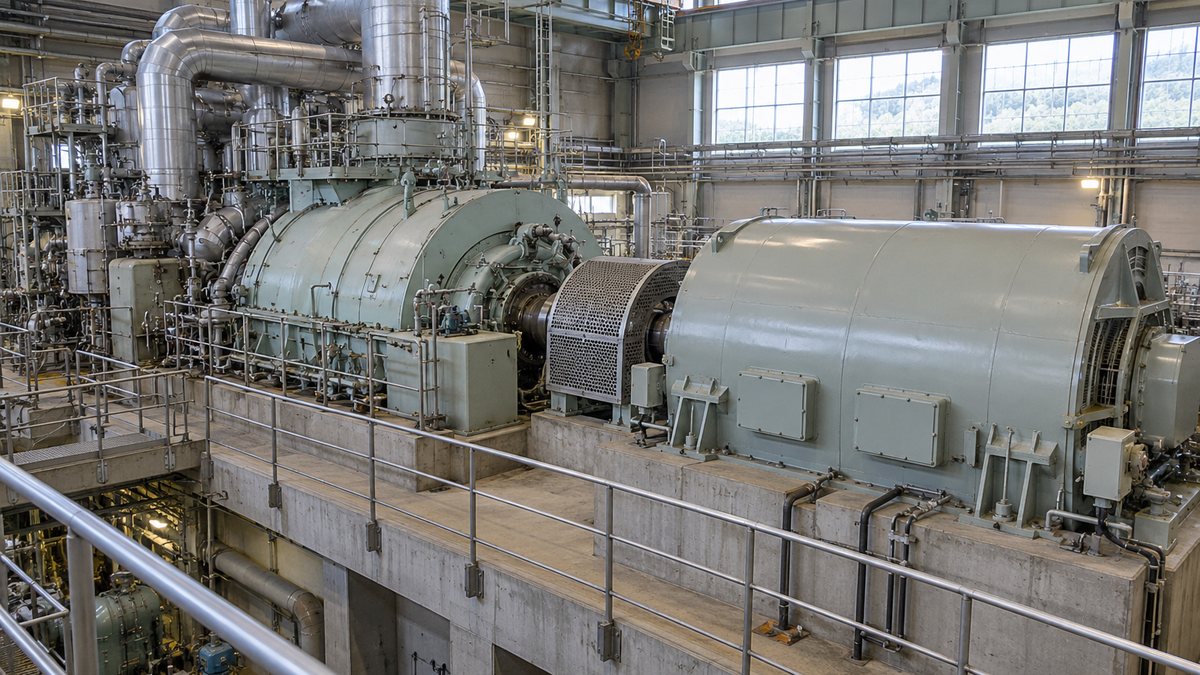
同期投入とは、発電機と接続先の母線の電圧・周波数・位相差を所定の範囲に合わせ、遮断器を閉じて並列運転へ移ることです。動いている発電機を単に電線でつなぐ操作ではなく、電気的な状態を合わせて接続します。
蒸気タービン発電機なら、励磁側で電圧を調整し、蒸気量と回転速度を調整して周波数や位相差を合わせます。位相が一致する瞬間だけでなく、投入指令から遮断器の接点が実際に閉じるまでの時間も、同期の判断に関係します。
ここで扱うのは電圧がある母線への同期の考え方で、実際の操作や許容差の設定は、各設備の手順と専門担当者による確認に従います。
同期投入とは
同期投入は、発電機側と系統側の交流の状態を合わせて、発電機を既に運転している電力システムへ接続するための操作です。母線とは複数の回路を接続する共通の導体部分で、同期するときは、その母線側と発電機側を比較します。
発電機側だけを整えても、接続先の母線との関係が合っていなければ同期の条件は満たせません。
※一線の概念図で、実際の三相回路・保護回路の全ては示していません。VTは計器用変圧器です。小さい画面では図は横にスクロールできます。
交流には電圧の大きさと繰り返す速さがあり、同じ周波数でも波の山が現れる時刻が違えば位相差があります。同期ではこの違いを確認し、接続した瞬間に大きな電流や急激なトルクが生じない状態へ近づけます。
三相の設備では、電圧や周波数に加えて、相順と接続する相の対応が正しいことが前提になります。Woodwardの同期装置の解説も相数と相順を条件に挙げ、機器仕様や配線を決める段階で確認する内容として区別しています。
発電機が回転していることや、電圧計が定格付近を示していることだけでは、投入可能だと判断できません。測定する母線や発電機の選択が正しいかも含め、比較している二つの電圧が実際の接続点に対応することを確認します。
同期投入は、発電機を起動してから系統へつなぐまでの一段階で、接続後にどれだけ電力を出すかを決める負荷制御とは分けて捉えます。投入の成否と、投入後の有効電力・無効電力の運転状態を同じものとして扱わないことが大切です。
同期の対象は電力系統と一台の発電機に限らず、既に別の発電機で運転している母線へ接続する場面もあります。何を基準側として比較するかを明確にし、今から閉じようとしている遮断器の両側を確認するという考え方が共通します。
母線が複数ある構成では、表示器が選択している母線と、投入する回路の接続先が対応することも重要になります。計器の値が安定していても、別の電圧を比較していれば判断の前提が違うため、機器選択と計測回路を図書で確認します。
同期投入のプロセス
蒸気タービン発電機を例にすると、起動して回転を上げ、電圧と周波数を合わせ、位相差の状態を確認して投入へ進みます。実際の自動同期では複数の調整が連動するため、以下は理解のための分け方で、現場の操作手順を示すものではありません。
- 発電機の起動:原動機を運転し、回転と関連設備の状態を整える
- 電圧の調整:励磁を調整し、母線側の電圧との違いを小さくする
- 周波数の調整:回転速度を調整し、母線との周波数差を整える
- 位相角の調整:相対速度と位相差の動きを確認する
- 同期投入:許容条件と閉極時間を考慮して遮断器を閉じる
発電機の起動
蒸気タービンに蒸気を供給すると、そのエネルギーでタービンが回転し、軸につながる発電機も回転します。起動は各機器の状態や補機の条件を確認しながら進めるため、蒸気を入れればすぐに同期へ進めるという意味ではありません。
原動機には蒸気タービン以外の方式もあり、同期のための状態を整える操作は設備の構成で変わります。蒸気の流れとタービンの制御については、蒸気タービンの制御方式と合わせると、速度を変える操作の位置づけが分かります。
電圧の調整
発電機側の電圧は、自動電圧調整器(AVR)が励磁を調整する経路で制御します。励磁とは発電機の磁界をつくるための働きで、AVRは検出した電圧と設定値を比較し、励磁系を介して必要な調整を加えます。
励磁装置の構成によって、AVRがどの部分へ信号を渡すかは異なるため、全ての発電機で同じ電流経路になるわけではありません。同期の理解では、電圧を合わせる側の調整と、回転速度を合わせる側の調整を分けて捉えると整理できます。
電圧を合わせる調整では、単に目標値へ向かうことと、その付近で安定した状態を保つことを区別して見ます。目標値を通過している途中の表示だけで投入可能と考えず、使用する装置の判定条件に沿って変化の状態も確認します。
同期装置からの補正は、励磁側と原動機側へ別々の役割で渡されます。
※機能を示す模式図で、機器間の実配線や全てのフィードバック経路は省略しています。小さい画面では図は横にスクロールできます。
周波数の調整
周波数は発電機の回転速度と極数に関係し、蒸気タービン発電機では原動機の速度調整を通じて合わせます。東日本の50Hz、西日本の60Hzという地域の目安よりも、実際に接続する母線の周波数と対象機の仕様を確認することが先です。
同期機の回転速度は次の関係で表せるため、同じ周波数でも極数が違えば必要な速度は変わります。タービンと発電機の間に減速機がある構成では、タービン軸の回転数と発電機軸の回転数を混同しないようにします。
n:発電機の同期回転速度[min−1]、f:周波数[Hz]、P:極数。三菱電機の同期速度の説明と同じ関係です。
極数と回転数の関係は、モーターや発電機の極数を押さえると読み取りやすくなります。ここで求めた速度は同期の関係を説明する値で、個々の設備の昇速手順や速度設定値を指定するものではありません。
位相角の調整
発電機側と母線側に周波数差があると、二つの電圧の相対的な位相差が時間とともに変化します。発電機の回転をわずかに調整すると、この位相差が進む速さが変わるため、同期の条件へ近づける調整につながります。
周波数が全く同じになっただけでは、それまでに残っている位相差まで自動的にゼロになるわけではありません。逆に、ある瞬間に位相がそろって見えても周波数差が大きければ、少し時間が経つだけで位相差は再び大きくなります。
このため周波数と位相差を順番に別々の合格項目として片付けるのではなく、両者の関係を見ながら条件を整えます。針が遅く動く状態と、別の角度で止まっている状態の違いが分かると、二つの調整を分ける理由を理解しやすくなります。
周波数差を一定とする説明例では、位相差の変化量は次の式で求められます。母線と発電機のどちらを基準に符号を付けるかは表示系で確認し、この式では変化の速さの大きさに着目します。
位相差が一周する時間
Δθ:電気角の変化量[度]、Δf:周波数差[Hz]、Δt:経過時間[秒]、T:位相差が一周する時間[秒]。周波数差は一定とする説明例です。
同期投入
同期検定器(シンクロスコープ)は、発電機側と母線側の電圧を比較し、位相差やその変化を指針などで表示する計器です。一般的な円形表示では12時位置が位相一致を示し、回る速さは周波数差に対応します。
位相差を示す位置が同じでも、周波数差があれば、その位置に留まりません。
※表示の概念図です。回転の向きや目盛の意味は使用機器で確認します。小さい画面では図は横にスクロールできます。
ただし、針が12時を指した瞬間に操作すればよい、とは限りません。投入指令が出てから遮断器の接点が閉じるまでには時間がかかり、その間も位相差は動くため、接点が接続される時刻を考慮して制御します。
同期装置メーカーのDEIFも、閉極時間と周波数差から指令を先行させる計算例を示しています。周波数差0.1Hzで閉極時間250msなら、その間の位相変化は9度ですが、この数値を全設備の投入角として使うことはできません。
DEIFの説明例では、周波数差0.1Hzと閉極時間250msから、位相変化9度を見込みます。
α:閉極までの位相変化[度]、Δf:一定と仮定した周波数差[Hz]、tCB:閉極時間[秒]。指令を先行させる向きは位相差の進む方向によります。
※メーカーの概念説明用の数値例であり、操作手順・許容差・整定値ではありません。小さい画面では図は横にスクロールできます。
表示する同期検定器と、投入を許可する同期検定継電器(同期チェックリレー)の機能、速度や電圧を調整して指令を出す自動同期機能は分けて理解します。一体の装置に含まれる場合もありますが、表示が合っていることだけで全ての投入条件がそろったとは扱いません。
メーカーによって装置の名称や機能の組合せが異なるので、同期という名前の機器が全て同じ仕事をするわけではありません。図書では電圧を受ける入力、原動機やAVRへの補正出力、投入許可信号、遮断器への指令を区別して確認します。
遮断器の閉極時間は、制御装置が計算する際に使う値である一方、実際の機構がその時間で動くことも必要になります。設定した値だけを見て機器が正常だと判断せず、保守や試験で確認した状態と設計上の値が対応しているかを管理します。
自動同期では、装置が両側の電圧と周波数を測り、原動機側と励磁側へ必要な補正を渡して投入を制御します。手動方式を備える設備もありますが、どちらでも設備の保護条件と手順に従い、表示だけを根拠に投入許可を迂回しません。
表示・投入許可・自動調整をどう使い分けるか
設備の機能を比較するときは、運転員に状態を見せる部分と、条件を満たしたときだけ投入を許す部分を確認します。自動同期装置まで備える場合は、さらに速度と電圧を調整する出力が必要で、表示器を追加するだけでは自動調整になりません。
DEIFのCSQ-3は、同期の表示と同期チェックリレーを一体にした製品の例で、機器の台数と機能の数は一致しません。更新時には名称や盤面の似た外観だけで置換を決めず、既設で使っていた入力と出力の役割を対応させます。
手動・自動の選択は、担当者が操作する範囲と装置が調整する範囲の違いであり、確認すべき同期条件は共通します。SELも手動・自動や現場・遠方を組み合わせた構成を示しており、自動方式だけを唯一の構成として扱う必要はありません。
同期投入に必要な条件
運転時に合わせる中心の条件は、電圧の大きさ、周波数、位相差で、三相の相順や対応相の確認がその前提になります。実機では差が数学的に完全なゼロになることだけを要求するのではなく、設計した許容条件と変化の状態を確認します。
許容差や投入窓は設備ごとの設計事項で、ここでは共通の数値基準を示しません。
条件が合わないときは、設定値を変更する前に、比較する電圧信号や運転モードが正しいかを確認します。自動同期装置が投入を許可しない場合も、原因を切り分けずに保護やインターロックを外すことは、同期を成立させる方法にはなりません。
運転員が異常を伝えるときは、単に同期しないと伝えるより、電圧差、周波数差、位相差の表示と選択中の運転モードを分けて記録します。許可が出ない段階と、指令は出たが遮断器が閉じない段階でも、確認する範囲は異なります。
電圧・周波数・位相差の許容値は、発電機や原動機、遮断器と保護方式を含めて決める設計条件です。他の設備で使っている値や、メーカー資料の計算例をそのまま移すのではなく、対象設備の整定表と運用条件を確認します。
電圧が不一致の場合
両側の電圧の大きさが違う状態で接続すると、電圧差によって電流が流れ、発電機や関連設備に負担をかけるおそれがあります。電圧差だけで電流値が決まるわけではなく、発電機や接続する回路のインピーダンスも影響します。
電圧計の数字だけでなく、どの相をどの比率で測っているかという計測側の条件にも注意が必要です。発電機と母線を測るVTの選択や比率が違えば、表示上の比較を誤るため、接続点と測定信号を対応させて確認します。
周波数が不一致の場合
周波数差が大きいと、投入までの間に位相差が速く変化し、意図した条件で接点を閉じにくくなります。同期が外れた状態で接続すると、大きな過渡電流や急激な電磁トルクが生じ、原動機や発電機へ機械的な負担を与えるおそれがあります。
投入後の発電機は系統と結びついた状態で運転するため、投入前と同じ感覚で速度だけを自由に変えられるわけではありません。並列後の有効電力の配分と速度制御の関係は、ドループ制御とアイソクロナス制御で整理しています。
位相角が不一致の場合
位相差が大きいまま接続した場合も、電圧の瞬時値の差によって過渡電流と電磁トルクが発生し、設備の損傷につながるおそれがあります。電気的な同期外れや保護による切離しは、発電機が据付場所から物理的に外れるという意味ではありません。
同期が適切でない状態で保護装置が動いて遮断した場合、それをただちに誤動作と呼ぶことはできません。保護が正しく働いた結果か、整定や計測に問題があるかは別に調べる必要があり、遮断した事実だけから原因を決めません。
SELの技術論文は、投入指令後の遮断器の閉極が遅れると、想定外の位相差で接続される危険を説明しています。同期装置の調整だけでなく、遮断器が設計した時間で動く状態を保つことも、同期投入の信頼性に関わります。
投入できないときの記録と原因の切り分け
不成立の記録では、同期条件が整わず指令が出なかったのか、指令後に閉極しなかったのかを時系列で分けます。前者では測定値や許可信号、後者では投入回路や遮断器の状態が調査対象となるため、同じ「投入失敗」でも調べる場所が変わります。
表示の記録には、発電機と母線それぞれの電圧・周波数に加え、位相差の動きと選択回路を残しておくと役立ちます。ある瞬間の画面だけでは変化の向きや指令前後の経過が分からないため、装置が保存するイベント記録とも照合します。
例えば、周波数の表示がそろっているのに指針が同じ角度で止まる場合は、周波数一致と位相一致を混同していないかを見直します。指針が速く回る場合には周波数差が残る可能性がありますが、表示の意味や検出範囲も機器資料で確かめます。
閉極が遅い原因について、SELの論文は制御電圧の低下や機構の腐食、潤滑の劣化などを挙げています。位相差の補償設定だけを調整しても機構の不調は解消しないため、制御側の計算と遮断器側の動作時間を分けて調査します。
保守の前後で同期の挙動が変わった場合は、変更した部品や配線、設定の履歴を確認資料に加えると比較しやすくなります。問題が起きた状態と正常時の記録を同じ項目で並べ、差が測定系・調整系・投入系のどこに現れたかを整理します。
遮断器が一度閉じた直後に保護で開いた場合は、投入指令が出なかった事象と区別して、動作した保護要素と記録を確認します。再試行を重ねる前に原因を調べ、同期条件の不一致と、並列後の原動機入力不足などを混ぜずに評価します。
同期投入のよくある質問
周波数が同じなら同期していますか?
周波数が同じでも位相差が残っていれば、二つの電圧波形が同じ位置で重なっているとは限りません。電圧の大きさも含めて条件を確認し、相順や配線の前提を満たしたうえで、設備の同期条件に従って接続します。
同期検定器が12時ならすぐ投入できますか?
12時は位相一致の表示で、投入許可の全条件を示すものではなく、遮断器の閉極時間の考慮も必要です。手動操作でも設備の定める許可条件と手順を守り、この記事の図や数値例を操作のタイミングに使わないでください。
電圧のない母線へつなぐときも同じですか?
停電している母線への投入は、活線母線との波形を合わせる同期投入とは異なる条件で判断する機能があります。母線が本当に無電圧か、測定系の異常で電圧が見えないだけかも含め、専用の設計条件と確認手順に従います。
AVRとガバナはどちらも周波数を調整しますか?
同期前の基本的な役割では、AVRは励磁を通じて電圧を、ガバナは原動機の速度を通じて周波数を調整します。両者は同期装置から補正を受ける場合がありますが、同じ調整対象として扱わず、制御系統を分けて確認します。
同期投入と逆電力は同じ現象ですか?
同期投入は並列へ移る操作で、逆電力は並列運転中に発電機側へ有効電力が流れ込む状態を指すため、同じ現象ではありません。原動機の入力が不足したときの挙動と保護は、発電機のモータリングと逆電力で説明しています。
まとめ
- 同期投入は発電機と母線の状態を合わせ、遮断器を閉じて並列へ移る操作
- 電圧・周波数・位相差を確認し、相順と対応相の接続が前提になる
- AVRは励磁側、ガバナは原動機側の調整を担う
- 同期検定器の表示と投入許可を区別し、遮断器の閉極時間を考慮する
- 条件が合わない接続は過渡電流やトルクの負担となり、損傷や保護遮断につながる
同期の状態は発電機側の計器だけでなく、接続先と測定系、遮断器までを一つの構成として確認します。実際の投入や整定は対象設備の図書と運転手順に従い、条件が合わない理由を調べる際も、表示・制御・保護の役割を分けて考えてください。
出典
出典・参考資料(7件)を開く出典・参考資料を閉じる
- Woodward「EGCP-3 LS Operation Manual 26194」Chapter 18:相数・相順・電圧・周波数・位相の同期条件。
- SEL「Synchronization Systems」:自動同期と許容条件、運用構成。
- SEL「Avoid Generator and System Damage Due to a Slow Synchronizing Breaker」:検定器と遮断器の閉極遅れによる危険。
- DEIF「RSQ-3」:同期検定器の表示機能。
- DEIF「CSQ-3」:表示器と同期検定継電器を組み合わせた製品例。
- DEIF「AGC-4 Mk II Designer’s handbook」8.2.1 Close signal(p.105):閉極時間と周波数差の計算例。
- 三菱電機「同期回転速度の求め方」:周波数と極数の関係。
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント