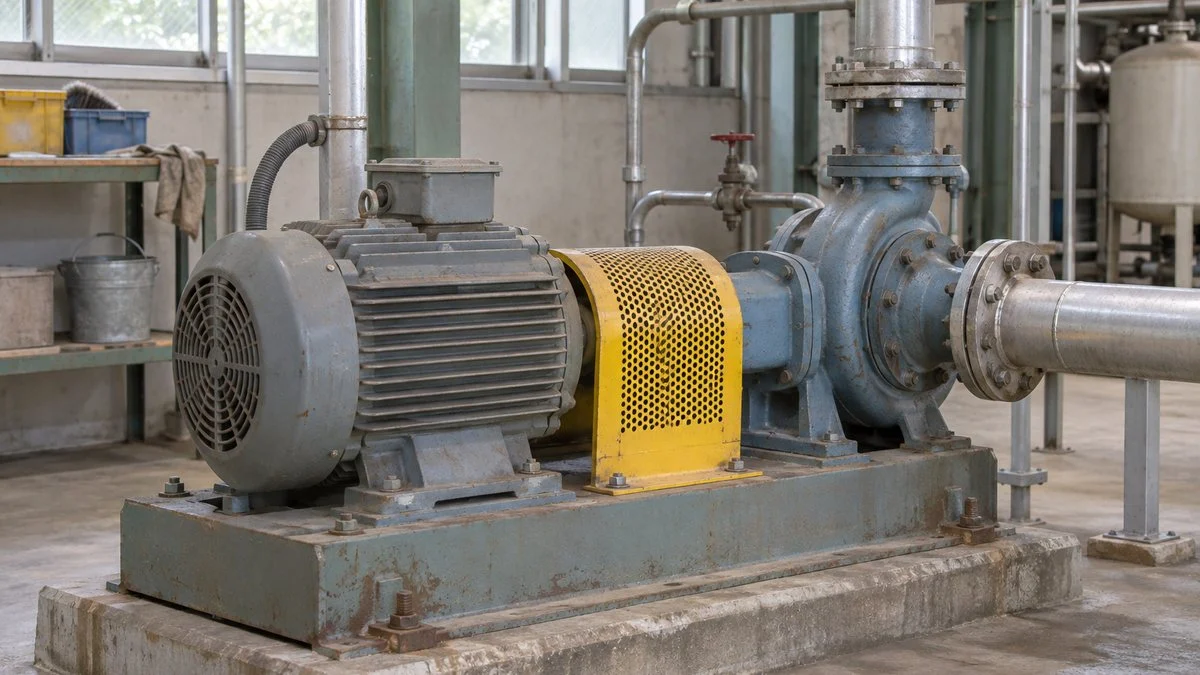
インバータ制御とは、モーターへ供給する交流の周波数や電圧を変え、回転速度やトルクを調整する方法です。ポンプやファンでは必要な流量に合わせて速度を下げることで、電力の削減につながります。
ただし、装置を追加するだけで一定割合の省エネになるわけではありません。負荷の種類と運転時間、必要な圧力やトルクを調べ、モーターと機械が使える範囲で速度を変えることが出発点です。
省エネの概算と投資回収の例、低速運転やノイズ、保全で見落としやすい点も取り上げます。
インバータとは
本来、インバータは直流を交流へ変換する回路を指します。工場で使うモーター駆動用のインバータ装置は、商用交流をいったん直流に変え、必要な周波数と電圧の交流をつくり直す装置全体の呼び名です。
入力の電源周波数が一定でも、出力する交流の周波数を変えられるため、交流モーターの可変速運転に使えます。
インバータは逆変換器とも呼ばれ、交流を直流にする整流とは逆向きの変換を担います。装置全体を指す場合と、その中の直流を交流に変える回路を指す場合を分けると、構成を理解しやすくなります。
可変速駆動には直流モーターも使われてきましたが、整流子やブラシの保守が課題になります。インバータと、ブラシを使わないかご形誘導モーターの組合せは、交流による可変速と保守負担の軽減を両立する方法です。
整流・平滑・インバータ回路の役割
主な電力回路は、交流を直流へ変える整流部、直流電圧の変動を抑える平滑部、直流から交流をつくるインバータ部に分かれます。これらに、スイッチングや保護を指示する制御回路が組み合わされています。
図1:交流を整流し、直流を経て交流をつくる
左から順に電力を変換します。各小図は回路の役割を分けて示したもので、実機の配線図ではありません。
出力は直流でも脈動が残る。整流と平滑は別の働き。
コンデンサは母線間に接続。直流電圧を平滑し、エネルギーを蓄える。
図はU相分のみ。三相出力ではU/V/Wの各相を制御する。
スイッチは半導体素子を機械接点に見立てた機能記号です。還流ダイオードやゲート駆動・保護回路は省略しています。
整流後の電圧には脈動があるため、コンデンサなどを含む直流リンクで変動を抑えます。コンデンサがモーター用の周波数を整えたり、装置から出るノイズをすべて取り除いたりするわけではありません。
最後のインバータ部では、半導体スイッチを高速に切り替えて、出力の電圧と周波数を調整します。直流電圧をそのまま連続的に上下させる説明では、このスイッチングによる電力変換の特徴が抜けます。
PWMはパルス幅変調の略で、スイッチを入れる時間幅を変えて出力を制御する方法です。モーターへ加わる電圧はパルス状ですが、モーター巻線のインダクタンスにより、電流は電圧よりなめらかな波形になります。
図2:スイッチングの速さと交流の周期は別
速い切替えを使い、必要な交流の電圧・周波数をつくります。指令パルスとモーター電流を同じ波形と考えないことが要点です。
一定周期でパルス幅を変える概念図。実機の三相ゲート波形や電圧値は示していない。
なめらかな交流の形を模式化。実際にはスイッチングによるリプルも残る。
二つの図の縦軸と時間縮尺は別です。左右を同じ時間軸で対応させたものではなく、周波数の大小を数値で比較したものでもありません。
モーターの回転に関わる出力周波数と、半導体を切り替えるキャリア周波数は別の設定です。キャリア周波数を変えると騒音や損失、ノイズなどに影響するため、回転数の指令値と取り違えないようにします。
周波数・極数・すべりと回転数
誘導モーターでは、回転磁界の速さである同期速度が、周波数と極数で決まります。モーター軸の実際の回転速度は、負荷を駆動するためのすべりを含むため、同期速度より少し低くなります。
例えば4極、50Hz、すべり3%と仮定すると、同期速度は1500min⁻¹、実回転速度は1455min⁻¹です。周波数を40Hzへ下げ、すべりを同じ3%と仮定すれば、実回転速度は1164min⁻¹になります。
図3:インバータは主に周波数を変えて速度を調整する
極数はモーター側の構造、すべりは負荷と電動機の状態に関わります。
極数を変える方式もあるが、インバータ制御で巻線の極数を連続的に変えるわけではない。
周波数を80%にすれば同期速度も80%。軸の実速度とは区別する。
回転速度を変える方法は、式の中の周波数、極数、すべりのどれを変えるかで整理できます。インバータは周波数を変える方式であり、モーターの極数を切り替える方法とは区別します。
すべりの関係は誘導モーターについての式で、永久磁石を使う同期モーターなどへ同じ意味で当てはめません。接続できるモーターの種類も製品で違うため、インバータとモーターを組み合わせて選定します。
V/f制御とベクトル制御
V/f制御では、基底周波数以下で電圧Vと周波数fの比をほぼ一定に保ち、モーターの磁束を適切な範囲にします。周波数だけを下げて電圧を保つと磁気飽和などの問題が生じるため、電圧も合わせて調整します。
ベクトル制御は、モーターの電流を磁束やトルクに関わる成分として扱い、より細かく制御する方式です。速度センサーを使うものと、モーターの状態を推定するセンサーレス方式があり、単に電圧を下げる制御とは違います。
| 観点 | V/f制御 | ベクトル制御 |
|---|---|---|
| 主な考え方 | 電圧と周波数の関係を管理 | 磁束・トルクに関わる電流成分を制御 |
| 選定で見る点 | 必要トルク、低速特性、負荷変動 | 速度精度、応答、センサーとモーター情報 |
| 設定 | 基底周波数や電圧、補償など | モーター定数、チューニング、検出方式など |
どちらも、あらゆる速度で同じトルクを保証するという意味ではありません。低速時の電圧補償や冷却、基底周波数を超える領域の出力特性などを、モーターとインバータの両方の仕様で照合します。
インバータ制御のメリット・デメリット
インバータの用途は工場の回転機だけでなく、冷蔵庫やエアコンの圧縮機、電源変換などにも広がっています。IH調理器の高周波電源も応用の一つですが、モーターの速度制御とは出力の目的が異なります。
無停電電源装置では、蓄電池などの直流から交流をつくる部分にもインバータ回路が使われます。一方、液晶バックライト用の高周波電源は過去の方式を含む用途例であり、すべての現在の画面に使う装置ではありません。
工場への導入では、速度を変えたい目的と、変えてよい範囲を先に決めます。流量の調整、省エネ、機械の加減速などを分けて整理すると、必要な制御方式と保護・周辺機器を選びやすくなります。
インバータのメリット
ポンプやファンで流量・風量を減らすとき、バルブやダンパを絞る代わりに回転速度を下げると、機械が必要とする軸動力を減らせます。必要以上の流体を送り、絞り部分で損失にする運転を見直せる点がメリットです。
遠心ポンプやファンを相似な条件で運転し、羽根車径と流体密度、効率を一定とすると、流量は速度に比例します。揚程・圧力は速度の二乗、軸動力は三乗に比例するため、速度低減は省エネの有力な候補になります。
図4:速度80%の相似運転で、軸動力は51.2%
基準運転を100%とした理想的な比率です。回転数だけでなく、得られる圧力も下がります。
同じ羽根車径・流体密度・ポンプ効率での相似な運転点の比較です。実際の系統でその運転点が成立するかは、静揚程・配管抵抗と性能曲線で評価します。
ただし、速度を下げるとポンプの出せる揚程も下がります。高い場所へ水を送る静揚程が大きな系統では、流量だけを速度比で決めず、ポンプの流量と圧力の関係を使って運転点を調べます。
モーターとインバータの効率も運転点で変わり、インバータ自身に変換損失があります。したがって、相似則の軸動力の削減率を、そのまま電源側の電力量の削減保証として採用することはできません。
この違いを詳しく見る場合は、インバータで省エネになる仕組みが参考になります。実際の検討では、今の運転点と必要な運転点を同じ測定条件で比べることが重要です。
省エネ以外では、加速と減速の時間を設定できる点も便利です。機械を急に加速させず工程に合わせて速度を変えられますが、負荷の慣性や必要トルクに対し短すぎる時間を設定すると、保護停止の原因になります。
始動時の電流や機械への衝撃を抑えやすいことも導入の利点です。ただし、速度制御の機能と、緊急停止や安全確保の機能は目的が違うため、インバータの運転指令だけで設備全体の安全を成立させません。
省エネ効果と投資回収を計算する
相似則の計算例として、ある運転点の軸動力が10kWで、速度を80%に下げると仮定します。効率などの条件が同じなら軸動力は5.12kWとなり、基準運転に対する減少分は4.88kWです。
投資回収は、別に電源側の削減電力を求めて評価します。例えば実測や機器選定から削減電力を3kW、対象の年間運転を4000時間と仮定すれば、年間の削減電力量は12000kWhになります。
電力量単価を20円/kWhと仮定すると、削減額は年24万円です。初期費用60万円なら単純回収年数は2.5年になりますが、これは説明用の仮定であり、相似則から3kWを直接導いた計算ではありません。
見積もる運転時間は、設備全体の年間稼働時間とは限りません。速度を下げられる時間帯だけを取り出し、100%負荷の時間と低負荷の時間を分けると、常時大きな削減が続くという過大評価を避けられます。
メーカーの例では、三菱電機のFREQROL省エネ計算システムが公開されています。計算システムの利用条件を読み、用途と運転条件をそろえて概算に活用します。
ツールの結果は、現地の実測やメーカーの選定計算を置き換えるものではありません。運転パターンや既設の絞り方式を入力し直せば結果も変わるため、計算に使った前提を見積図書と一緒に残します。
インバータのデメリット
導入費には、インバータ本体のほか、盤の改造や周辺機器、配線工事、制御の変更、試運転が含まれます。小形機器の本体価格だけを見て設備全体の費用とせず、モーターの適合性や停止工事も含めて比べます。
電気回路の設計と工事は、設備の条件を判断できる担当者や事業者へ依頼します。省エネ試算の担当と工事の担当が別になる場合も、運転範囲、必要な保護、試運転で確かめる性能を同じ仕様書で共有します。
整流回路による電源側の高調波と、スイッチングに伴う高周波ノイズは、分けて考える必要があります。発生源や影響する経路が違うため、「ノイズが出るのでフィルターを付ける」だけでは対策を選べません。
図5:電源側の高調波と周辺へ結合するノイズを分ける
どの回路から、どの経路で、どの機器へ影響するかを整理します。
電源系統の高調波対策として、リアクトルなどを条件に合わせて検討。
配線分離・接地・適合フィルターなどで、結合する経路を抑える。
波形や結合経路は模式例です。破線は導線ではありません。高調波抑制と高周波ノイズ低減を同じ対策として扱わないでください。
電源系統への影響は、設備全体の構成と適用する高調波対策の条件に基づいて評価します。具体的な整理は、インバータと高調波対策を参照し、機器単体の効率だけで導入を決めないようにします。
計装信号の乱れや周辺機器の誤動作は、動力線との距離や接地、機器間の接続も調べます。対策の役割は、ノイズフィルターとシールド配線を分け、実機の指定に合わせます。
配線が長い場合などは、モーター端子のサージ電圧や漏れ電流も検討項目です。既設モーターの絶縁や配線距離を調べ、必要に応じて適合するモーターや周辺機器を選ぶことが、更新後の故障防止につながります。
キャリア周波数を上げるとモーターの音が小さくなる場合がある一方、損失やノイズ、漏れ電流の条件も変わります。音だけを聞いて設定を上げ続けず、機器の定格と周辺への影響を含めて調整します。
低速運転と保護の条件を決める
モーター自身の軸で冷却ファンを回す構造では、低速になると冷却能力が下がります。大きなトルクを出したまま低速で連続運転すると過熱につながるため、許容トルクと冷却方式を確認して運転範囲を決めます。
周波数を上げすぎる場合も、モーターだけでなくポンプやファンの機械強度、軸受、騒音などに影響します。電気的に出力できる周波数と、機械が安全に連続運転できる速度は別の上限として扱います。
過負荷の保護設定では、接続したモーターの定格や冷却特性と、負荷の運転状態を合わせます。インバータの電子サーマルと外部のサーマルリレーを、同じ設定値を入れる装置として一括して扱わないことが重要です。
流量を下げられる設備でも、ポンプには冷却や安定運転のために最低流量が必要な場合があります。回転数の下限だけでなく、弁の状態やミニマムフローの確保を含めて、運転可能な範囲を決めます。
停止時の減速を短くすると、機械から戻るエネルギーによって直流母線電圧が上がる場合があります。必要な停止時間と負荷慣性を整理し、制動抵抗や回生対応の要否を機種選定の段階で検討します。
保全と試運転で確認すること
インバータには電解コンデンサや冷却ファンなどの寿命部品があります。交換時期は周囲温度や負荷、稼働率などで変わるため、一律の年数だけでなく、機種の保守要領と寿命診断の情報を使って計画します。
盤内温度の上昇や吸排気口の目詰まりは、装置の冷却を妨げます。点検では運転時間だけでなく、周囲の粉じんや腐食性ガス、結露、ファンの状態など、設置環境の変化も記録します。
電源を切った後も直流リンクのコンデンサには電荷が残り、感電の危険があります。点検は機種の取扱説明書が指定する待機時間と確認手順に従い、表示灯の消灯だけで安全を決めず、必要な電圧確認をして進めます。
試運転では、回転方向、最低・最高速度、加減速、保護停止、停電復帰時の動きを段階的に確認します。ポンプなら流量と圧力、ファンなら風量と必要な圧力も測り、電流が下がったことだけを性能達成の証拠にしません。
制御パラメータの控えと機器型式を残すと、故障時の交換や復旧が進めやすくなります。設定値だけでなく、運転範囲を決めた理由と実測結果も保存すれば、次回更新時に同じ調査を繰り返す手間を減らせます。
選定では、モーターの銘板にある容量だけでなく、定格電流、電圧、周波数、連続運転の条件を確認します。インバータの出力電流が足りるかは、周囲温度、設置高度、キャリア周波数などによる定格低減の条件と合わせて判断します。
同じ容量表示でも、重負荷用と軽負荷用で許容過負荷が異なる機種があります。負荷の起動トルクや加速時間を調べ、加速中の電流が機器の許容範囲に収まるかを選定資料で照合します。
減速時の過電圧で停止した場合は、保護設定の変更だけで運転を続けず、戻るエネルギーの処理方法を調べます。停止時間を機械側が許す範囲で長くするのか、機種に適合する制動抵抗器や回生装置が必要なのかを検討します。
運転指令と速度指令は別々に確認します。運転指令が端子入力でも、速度は操作パネルやアナログ信号から与える設定になっていることがあります。指令元と信号の範囲を照合し、想定した速度で動くかを段階的に試します。
試運転で得た指令と動作の対応は、操作手順にも反映します。停電復帰や異常リセット後に自動再始動する設定を使う場合は、周囲の人と機械の状態を含む安全上の条件を満たす必要があります。
省エネの検証期間には、周波数だけを記録せず、流量・圧力・生産量と入力電力を同時に集めます。必要な流量が出ていない状態を省エネ成功と評価すると、工程の品質や設備の保護を損ないます。
比較する日で生産量や運転時間が違うときは、同じ条件の時間帯を選びます。同じ条件をそろえにくい場合は、生産量当たりの電力量などを併記し、速度変更以外の要因も含めて判断します。
計測箇所も統一します。インバータ入力側の電力とモーター側の電力を混ぜて比較すると、変換損失の扱いが変わってしまいます。特にPWM出力側の計測は波形に対応した測定器と方法が必要です。
測定器は、測定箇所の電圧や過電圧の条件に適合するものを選びます。電力量計の設置や通電中の測定は、設備の管理手順と担当者の作業範囲に従い、比較条件を測定記録に残してください。
インバータ制御のよくある質問
インバータを付けると必ず省エネになりますか?
省エネ効果は、負荷の性質と速度を下げられる時間によって変わります。必要な仕事量が変わらない設備や定速のまま使う場合は、変換損失も含め、導入前後の入力電力で効果を評価します。
周波数を半分にすれば電気代も半分ですか?
周波数と電気代は単純な比例関係ではありません。ポンプやファンの相似運転では軸動力の三乗則が目安になりますが、必要圧力、効率、負荷の種類、運転時間を含めて電力量を見積もります。
50Hzから40Hzへ変えると回転数はいくつになりますか?
4極の同期速度なら1500min⁻¹から1200min⁻¹へ変わります。誘導モーターの実回転速度にはすべりが関わるため、本稿のすべり3%という仮定では1455min⁻¹から1164min⁻¹になります。
既設のモーターをそのまま使えますか?
モーターの種類、絶縁、冷却、負荷トルク、運転速度などが適合すれば、既設設備でも採用できます。型式と配線距離を調べ、インバータとモーターのメーカーが示す適用条件に合わせて選定します。
インバータの停止ボタンで保守作業を始めてよいですか?
運転停止と電源の遮断・残留電圧の確認は別の操作です。誤始動を防ぐ措置を取り、機種の指定する放電待機と電圧確認の手順を満たしてから、担当者が保守作業を進めます。
まとめ
- モーター用インバータは、整流・直流リンク・インバータ部で必要な交流をつくる
- 周波数を変えて速度を調整し、誘導モーターでは極数とすべりも回転数に関わる
- ポンプ・ファンの速度低減は省エネ候補だが、相似則の軸動力と入力電力を区別する
- 費用・ノイズ・高調波・モーター適合性・寿命部品を含めて導入を評価する
- 省エネ試算は運転時間帯ごとに行い、試運転で性能と保護を確認する
導入判断は、機械が必要とする性能と電源側の電力を同時に見ることから始まります。現場の運転パターンを集め、機器の更新と工場の省エネ管理を結び付けて検討してください。
インバータや電動機の知識を電験三種の試験につなげたい方は、受講料と学び方を通信講座 SAT の紹介ページで比べられます。
出典
出典・参考資料(5件)を開く出典・参考資料を閉じる
- ニデック:モータ用語集「インバータ」(逆変換器の意味)
- 三菱電機技報1981年4月号:インバータによる車両用無整流子電動機駆動システム(直流機のブラシ保守と交流可変速の背景)
- 熊本大学:ターボ形ポンプの相似則(相似条件と性能換算)
- 三菱電機:FR-A802-P取扱説明書(ハードウェア編)(残留電圧の確認、点検。待機時間・確認電圧は機種別)
- 日置電機:インバータ出力電力の高精度測定に関する技術資料(PWM出力と測定帯域)
- 日本電気技術者協会:誘導電動機の可変速制御(速度式、構成、PWM、V/f・ベクトル制御)
- オムロン:インバータ用語解説(整流・PWM・出力電流)
- 日本電機工業会:インバータ(用途、省エネ、高調波とノイズ)
- 三菱電機:FREQROL省エネ計算システムの利用条件(概算の位置付け)
- 三菱電機:インバータリニューアルご提案書(高調波、ノイズ、漏れ電流、サージの検討項目)
- ニッセイ:インバータによる低速運転の注意(冷却低下とトルク)
- 富士電機:インバータの変遷と更新(寿命部品、保守情報、環境条件)
- オムロン:インバータ共通の注意事項(適用、加減速、配線、残留電圧等の安全)
TOOLS & SERVICES
製造業で働く人の、仕事の道具・サービス紹介
これからの働き方、資格の勉強、打合せの記録。MONOSCOPE で紹介している3つです。
 CAREER社外の仕事を知りたい転職・キャリアガイド今の会社で続けるか、社外にも目を向けるか。考える視点と転職サービスの紹介。仕事と働き方を考える ›
 LICENSE仕事に関わる資格を学びたいSAT電験三種・エネ管・QC検定など。職種から資格を選べる表と受講料の比較。SATの対象資格を見る ›
 RECORD打合せを記録したいPLAUD録音から文字起こし・要約まで。3機種の選び方と業務で使う前の確認表。PLAUDの使い方を見る ›
NEWSLETTER
設備保全・プラントエンジニアリングの記事を、週1回まとめてメールで受け取る
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
設備保全を選んだ状態で登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›