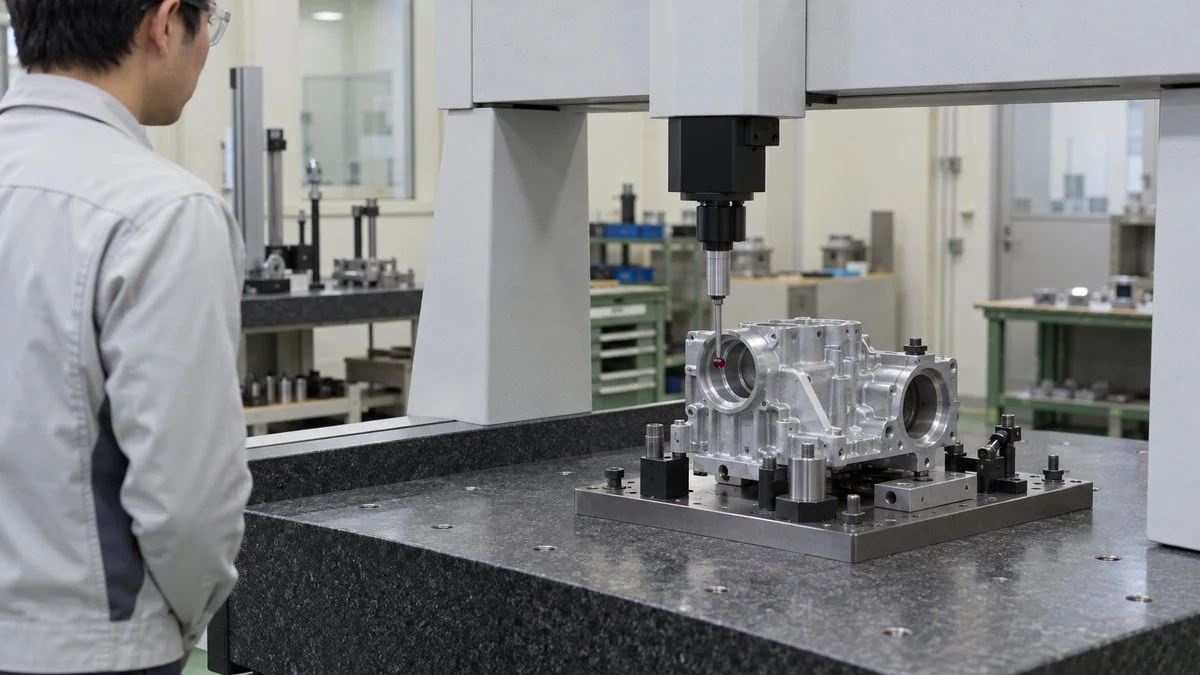
三次元測定機(CMM)は、部品の表面にある点の位置を測り、そのデータから寸法や形を計算する装置です。同じ部品と同じ測定機でも、部品の温度、固定のしかた、点の取り方、基準の決め方が変わると、結果が変わります。
集めた点に円や平面を当てはめて計算するため、寸法だけでなく、穴の位置や面の平らさといった幾何公差(形や位置のずれの許容範囲)も測れます。部品を挟んで1か所の長さを読むノギスなどの工具とは、測り方が根本から違います。
この記事では、三次元測定機の種類を「構造」「駆動」「センサ」の3つの軸で整理します。そのうえで、カタログの精度表示の読み方、測定の流れ、測定値がばらつく原因と対策、部品に合わせた使い分けの考え方という順で解説します。
先に要点を言えば、ばらつきの多くは測定機の性能より、温度・固定・点の取り方といった使い方の側で生まれます。
三次元測定機とは|座標を点で集めて形状を計算する測定機
三次元測定機は、測定子(スタイラス)や光学センサで部品表面の点のX・Y・Z座標を取得し、その点群から寸法や形状を求める測定機です。
産業技術総合研究所(産総研)の解説論文は、円を例に挙げています。測定点群に最小二乗法で円を当てはめ、直径・真円度・中心座標といった特徴量を計算で算出する装置として説明されています。
ノギスやマイクロメータは、2つの測定面で部品を挟んで1か所の長さを読む道具です。これに対して三次元測定機は、実際には存在しない点や線も扱えます。
たとえば「2つの穴の中心を結んだ線」や「面と面の交線」を計算で作り、そこからの距離や角度を求められます。
この性質があるため、三次元測定機は穴の位置度、平面度、直角度といった幾何公差の検証に使われます。キーエンスの資料でも、仮想原点からの穴の座標や複雑な幾何公差など、ハンドツールでは難しい項目を測れる点がメリットとして挙げられています。
三次元測定機は「挟んで読む」のではなく「点を集めて計算する」測定機です。
※キーエンス・産総研の資料をもとに編集部で整理。
三次元測定機の種類|構造・駆動・センサの3つの軸で整理
三次元測定機の種類は、メーカーのカタログを眺めるだけでは整理しにくいものです。「どんな骨組みで動くか」「誰が動かすか」「何で表面を捉えるか」の3つの軸に分けて考えると、機種の違いが見えやすくなります。
1台の測定機は、3つの軸それぞれの選択肢の組み合わせで表せます。
※例:「門移動形・CNC形・スキャニングプローブ付き」のように組み合わせで呼ぶ。1台で接触・非接触を切り替えるマルチセンサ機もある。
構造形式で分ける
座標測定機の受入検査・定期検査を定めるJIS B 7440シリーズのうち、第1部は用語を定めています。そのJIS B 7440-1:2003(ISO 10360-1:2000に一致)は、参考の附属書で構造形式を10種類挙げています。
実務でよく目にするのは、門移動形、門固定形、カンチレバー形、水平アーム形、ガントリー形の5つです。
ミツトヨの技術資料によると、門移動形は門型の構造体がベース上を動く形式で、高精度・高速を両立しやすい代表的な構造です。
門固定形(JISでは固定ブリッジ形)は門を固定してテーブル側を動かす形式で、門が動くことによる誤差を排除でき、より高い精度を狙えるとされています。
カンチレバー形は片持ちの梁でプローブを支える構造で、三方向から部品にアクセスしやすいのが特徴です。
水平アーム形(JISではホリゾンタルアーム形)は、支柱(コラム)から水平にアームが伸びる構造です。ミツトヨは、生産ラインの近くやライン内で使うための高速駆動・省スペースを特長とする機種に採用しています。
ガントリー形(JISではブリッジ・フロア形)は床面に部品を置いて門型の構造体がまたぐ形式で、大型・重量物の測定に使われます。
このほかに、関節を持つアームの先にプローブを付けた多関節アーム形(ポータブルCMM)があります。
キーエンスの資料では、持ち運んで現場で測れる一方、アームのたわみ・ねじれや関節の摩耗で精度が悪化する懸念があるとされています。測定範囲は、大きなものでも3〜4m程度です。
部品の大きさ・重さと、どこで測るかで構造形式が絞られます。
※JIS B 7440-1:2003附属書A、ミツトヨ・キーエンスの技術資料をもとに編集部で整理。同じ構造形式でも機種により精度・測定範囲は大きく異なる。
手動形とCNC形
駆動の違いでは、測定者が手でプローブを動かして点を取る手動形と、モータで各軸を動かしプログラムどおりに測るCNC形に分かれます。手動形は試作品や一品ものを都度測る用途に向き、CNC形は同じ部品を繰り返し測る量産品の検査に向きます。
CNC形は、一度プログラムを作れば同じ点を同じ順番・同じ速度で測れるため、測定者による差が出にくいのが大きな利点です。その反面、最初のプログラム作成には、図面の読み方と測定機の両方の知識が必要になります。
接触式のプローブ(タッチトリガーとスキャニング)
接触式の三次元測定機は、先端に小さな球(ルビーなど)の付いたスタイラスを部品に当てて座標を取ります。プローブ(スタイラスを保持して接触を検出する部分)には大きく2つの方式があります。
点で測るか、なぞって線で測るかの違いです。
※レニショーの技術資料をもとに編集部で整理。
レニショーは、形状誤差が大きな要因となる部品や複雑な形状の検査ではスキャニングが最適な方法だとしています。一方で、位置と寸法だけを確認したい量産部品では、タッチトリガーで必要な点だけを取るほうが測定時間を短くできます。
非接触式(レーザースキャナ・画像・X線CT)
非接触式は、光やX線で部品の表面や内部を捉える方式です。光を使って物の位置や形を捉える考え方は、センサー・計測の基本原理で扱っている光学式センサと共通しています。
レーザースキャナは、部品に当てたレーザー光の反射から大量の点群を取得します。ヘキサゴンの解説では、秒間数十万〜数百万点規模の点群を取得でき、精度は数十μm単位に達するとされています。
ただし、光沢面では光が散乱し、黒い面は光を吸収し、透明な部品は光が透過するため、スプレーで表面を白くするなどの対策が必要になることがあります。
画像測定機は、レンズで拡大した映像のエッジを画像処理で検出して寸法を求めます。ミツトヨの資料では、測定力による変形や測定痕がないため、柔らかい部品や微細な箇所の測定に向くとされています。
X線CTは、多方向からX線を当てて透過量を捉え、3次元の像に再構成する方式で、カールツァイスは非破壊で部品内部を可視化できる点を特徴に挙げています。
精度の高い点を取るなら接触式、形の全体を短時間でつかむなら非接触式が有利な傾向です。
※◎○△は一般的な傾向(編集部整理)。機種・部品の材質・測定条件によって変わる。
精度表示の読み方|E0,MPEとPFTU,MPEの意味
三次元測定機のカタログには「E0,MPE=(A+L/K)μm」のような精度表示があります。
MPEは最大許容誤差(Maximum Permissible Error)の略です。JIS B 7440シリーズの検査方法で測ったときに、その値を超えないことをメーカーが示す上限値です。
長さ測定の性能を定めるJIS B 7440-2:2013(ISO 10360-2:2009に一致)では、E0,MPEを次のように定義しています。ラム軸(Z軸)方向のスタイラスのオフセットが0mmのときの最大許容長さ測定誤差です。
検査では、長さの標準器を7つの方向に置き、5種類の長さをそれぞれ3回測ります。合計105個の結果が、不確かさを含めてすべてメーカーの規格値に収まれば合格です。
2013年版では、オフセット150mmでのE150,MPEも追加されました。
プローブ側の性能は、JIS B 7440-5で定められています。2013年版ではPFTU,MPE(シングルスタイラス形状誤差)として、検査用の標準球上の25点を測って評価します。
2013年版より前の規格(JIS B 7440-2:2003など)では、これらは「指示誤差E」「プロービング誤差P」と呼ばれていました。古い機種のカタログでは、この表記が残っています。
なお、2022年版のJIS B 7440-5(ISO 10360-5:2020対応)では、新しい記号に改められています。たとえばPForm.Sph.1×25:SS:Tactのような表記です。
定数項と、測る長さに比例して増える項の足し算です。
※数値は特定機種の例(ミツトヨ製品ページ)。同じシリーズでもZ軸1600mmの型式は(4.5+5.5L/1000)μmと公表されているように、機種・プローブ構成によって値は異なり、一般的な目安ではない。
ここで注意したいのは、MPEは「規格の条件で標準器を測ったときの測定機の性能」だという点です。実際の部品の測定結果には、後述する温度や固定、点の取り方による誤差が上乗せされます。
カタログの数字だけで「この部品は5μmの精度で測れる」と判断するのは早計です。
三次元測定の流れ|測定計画からレポートまで6ステップ
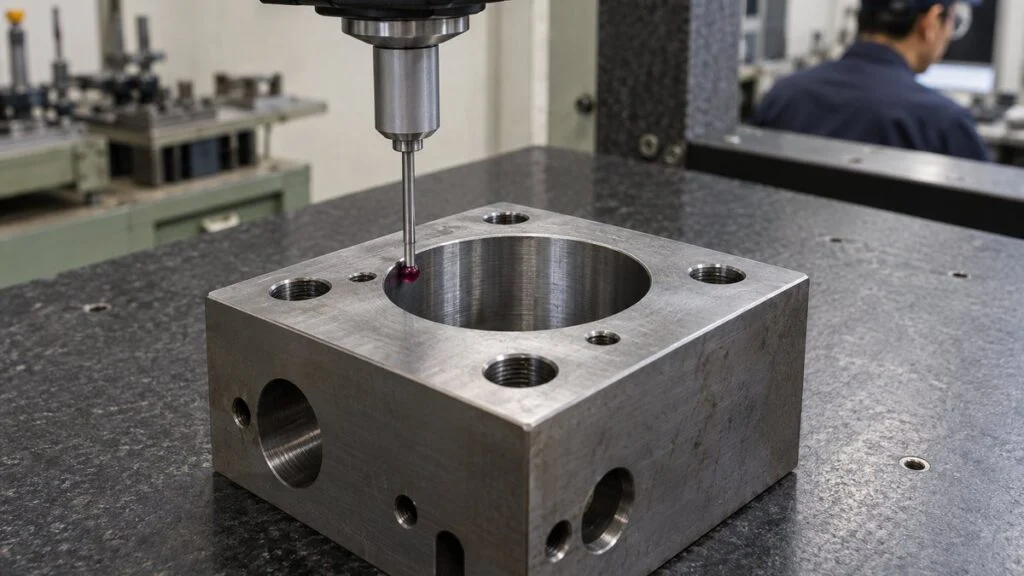
三次元測定は、測定機の前に立つ前の準備で結果の大半が決まります。キーエンスの資料が示す手順(温度ならし、スタイラスの校正、アライメント、要素の測定)を、測定計画とレポートまで含めて6つのステップに整理します。
準備・段取り・測定と評価の3つの段階に分かれます。
※キーエンスの技術資料の手順をもとに、測定計画とレポートを加えて編集部で整理。
最初の測定計画では、図面から「何を・どの基準で・どの公差で」測るかを拾い出します。表題欄、寸法補助記号、公差記入枠の読み方があやふやなまま進めると、測る項目自体を取り違えます。
図面の基本は機械図面の読み方でつまずく疑問の記事で整理しています。
レポートには、測定値だけでなく、測定室の温度、使ったスタイラス、座標系の作り方、測定点数も残しておくと、後から値が合わないときに原因を追えます。
受入検査や出荷検査の記録として残す場合は、品質保証の仕事の流れのどの段階の記録なのかを意識して、様式を決めておくと運用しやすくなります。
座標系(アライメント)は図面のデータムに合わせる
三次元測定機には、測定機そのものが持つ「機械座標系」と、部品に合わせて作る「ワーク座標系」があります。この2つを対応づける作業がアライメントで、一般には基準面の法線をZ軸、基準線をX軸とし、原点となる点を決めて座標系を作ります。
ポイントは、座標系を図面のデータム(公差を測るときの基準)と同じ順番・同じ形体で作ることです。
京都府織物・機械金属振興センターの研究報告でも、図面のデータムに沿って座標系を設定しています。データムA面からの面の法線方向をZ軸、データムC面との交線方向をX軸、データムB面との交点を原点とする形です。
測定点の数と配置
要素を定義するのに最低限必要な点数は、直線なら2点、平面や円なら3点です。ただし最低点数で測ると、その点がたまたま凹凸のどこに当たったかで結果が決まってしまい、形状の良し悪しは分かりません。
京都府織物・機械金属振興センターは、地域企業6社の測定点配置を比べる研究を行いました。直径などの寸法は円・平面で4点、円筒で8点を均等に配置すれば十分な結果が得られた一方、幾何公差は配置によって数十μmの差が出ました。
報告は、幾何公差を評価するときは寸法測定の2倍以上の点数が必要だとまとめています。
この点数は、3Dプリンタで造形した測定ワークと基準器を1台の測定機で測った試験の結果なので、部品の形状や公差によって必要な点数は変わります。一つの目安として捉えてください。
測定値がばらつく原因と対策
「同じ部品を測ったのに、昨日と今日で値が違う」「取引先の測定結果と合わない」といったずれは、三次元測定の現場でよく起きます。
産総研の解説論文は、三次元測定の不確かさの要因として7つを挙げています。プロービング、測定機の幾何学誤差、データ処理、測定手順(測定点の数や配置)、環境(温度・湿度)です。
残りは、測定物の保持(固定力・自重たわみ)と測定物自身(表面粗さ・形状誤差)です。
同じ論文は、三次元測定の専門知識を持つ人と持たない人では、測定結果に明らかな差が生じるとしています。その理由は、保持や配置の方法、周囲温度などへの知識と対処の差だと説明しています。つまり、ばらつきの多くは使い方で減らせます。
測定者が手を打てる要因を中心に整理しました。
※産総研(Synthesiology Vol.2 No.2, 2009)が挙げる不確かさ要因をもとに、編集部で対策を整理。
温度|20℃が基準になる理由
JIS B 0680:2007(ISO 1に対応)は、製品の幾何特性を指定・検証するときの標準温度を20℃と定めています。
図面の寸法は「20℃のときの寸法」という約束なので、部品が20℃から外れていれば、その分だけ膨張・収縮した値を測ることになります。
キーエンスの資料では、線膨張係数(1℃あたりの伸びの割合)は鉄が11.7×10⁻⁶/K、アルミニウムが23.8×10⁻⁶/Kです。これを使って、想定例で計算してみます。
- 想定例:長さ200mmのアルミ部品を、加工直後で部品の温度が25℃のまま測った場合
- 伸び=23.8×10⁻⁶ × 200mm × (25−20)K = 0.0238mm ≒ 約24μm
- 同じ条件で鉄の部品なら 11.7×10⁻⁶ × 200 × 5 = 約12μm
この計算は、部品だけが20℃より5℃高く、測定機の温度補正を使わない場合の単純な試算です。
それでも、先ほどの機種例のE0,MPEを同じ200mmで計算した値(3.3+4.5×0.2=4.2μm)と比べてみます。すると、温度による誤差のほうがはるかに大きくなり得ることが分かります。
キーエンスは、部品をあらかじめ5時間以上測定室に置いて室温にならすことを目安に挙げています。必要な時間は部品の大きさ・材質や、測定室との温度差によって変わります。
ワークの固定と変形
固定は「動かないように強く締める」ほどよいわけではありません。薄肉の部品や樹脂部品は、クランプの力や置き方だけでたわみ、測定値が変わります。産総研が挙げる要因にも「固定力」と「自重たわみ」が含まれています。
JIS B 0026:1998(ISO 10579:1993に対応)は、非剛性部品の扱いを定めています。非剛性部品とは、自由状態(重力だけを受けた状態)で図面の公差を超えて変形する部品です。
検証時の拘束条件は、図面の注記で指示する方法が定められています。
拘束条件の指示がある図面ではそれに従い、指示がなければ変形させない最小限の固定にとどめ、固定方法を記録に残します。
プローブの校正と先端球の選び方
接触式では、先端球の中心と直径を測定機が正しく知っていることが前提です。スタイラスを交換したり、ぶつけたりしたときは、基準球を測り直して先端球の中心と直径を登録し直します。この校正を怠ると、先端球の大きさの分だけ寸法がずれます。
レニショーのスタイラス選定ガイドは、スタイラスは短く、接続部品は少なく、軸は太く、先端球はできるだけ大きく、という基本ルールを示しています。
長く細いスタイラスほど曲がり・たわみが大きくなり、精度が落ちるためです。大きな球は表面の状態の影響も受けにくくなります。
深い穴を測るなどで特殊な構成のスタイラスが必要なときは、最も剛性の高い構成を選び、評価テストで必要な性能が出ることを確かめるよう勧めています。
データムの取り方の違い
取引先と測定値が合わないとき、原因が測定機ではなくデータムの取り方にあることは少なくありません。同じ穴の位置でも、どの面を第1データムにするか、平面を何点で作るかによって、座標系の向きと原点がわずかにずれ、位置度の評価値が変わります。
対策は、図面のデータムの順番と形体どおりに座標系を作り、その作り方を双方で文書にして合わせることです。データムや位置度の意味そのものは、前述の寸法公差と幾何公差の記事で整理しています。
清掃・バリ・振動
部品に付いた切削油や切粉、測定面のバリは、プローブの点をその分だけ浮かせます。産総研は表面粗さや形状誤差など「測定物自身」も不確かさの要因に挙げており、測定前の清掃とバリの確認は、地味でも効果の大きい対策です。
振動については、プレス機や重機など大きな振動源の近くを避けて設置するのが基本です。機種によっては、エア式などの除振機構で床からの振動の影響を抑える仕組みを備えたものもあります。
値が安定しないときは、QC七つ道具のヒストグラムや管理図で繰り返し測定のばらつきを見える化すると、時間帯や作業者による偏りを見つけやすくなります。
使いどころの判断|想定例で見る測定機の選び方
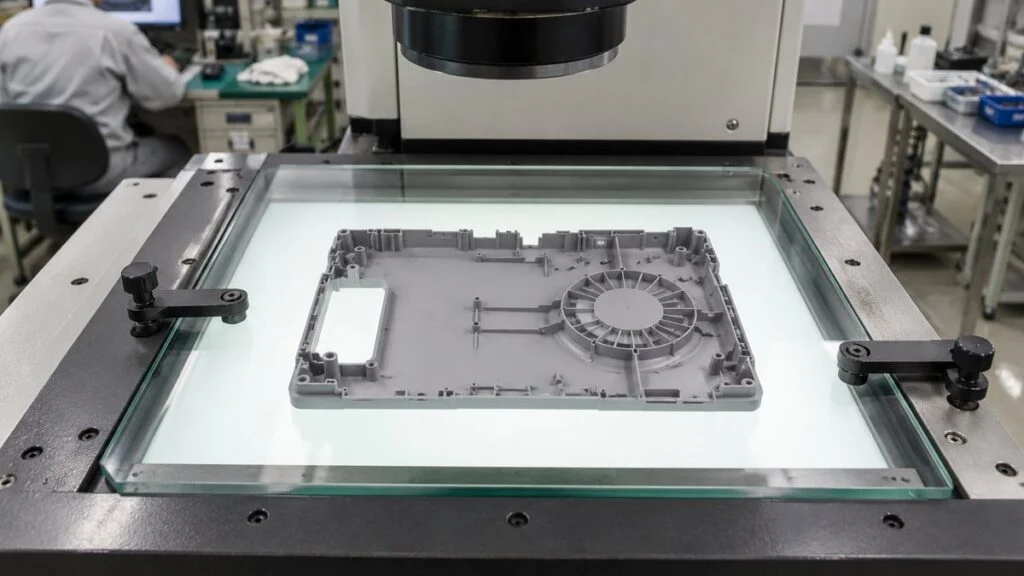
どの三次元測定機が向くかは、部品の大きさ・材質・評価したい項目で変わります。ここでは架空の部品3つを例に、考え方の筋道を示します(いずれも想定例です)。
- 想定例1:アルミダイカストのハウジング(200mm角程度)で、軸受穴の位置度と同軸度を量産で確認したい → 門移動形のCNC機にタッチトリガーまたはスキャニングプローブ。同軸度など形状を見る項目は点数を多めに取る
- 想定例2:厚さ1mm程度の樹脂カバーで、外形とリブの寸法を見たい → 測定力で変形しない画像測定機や光学式の非接触測定が候補。曲面の形状全体を見るならレーザースキャナ
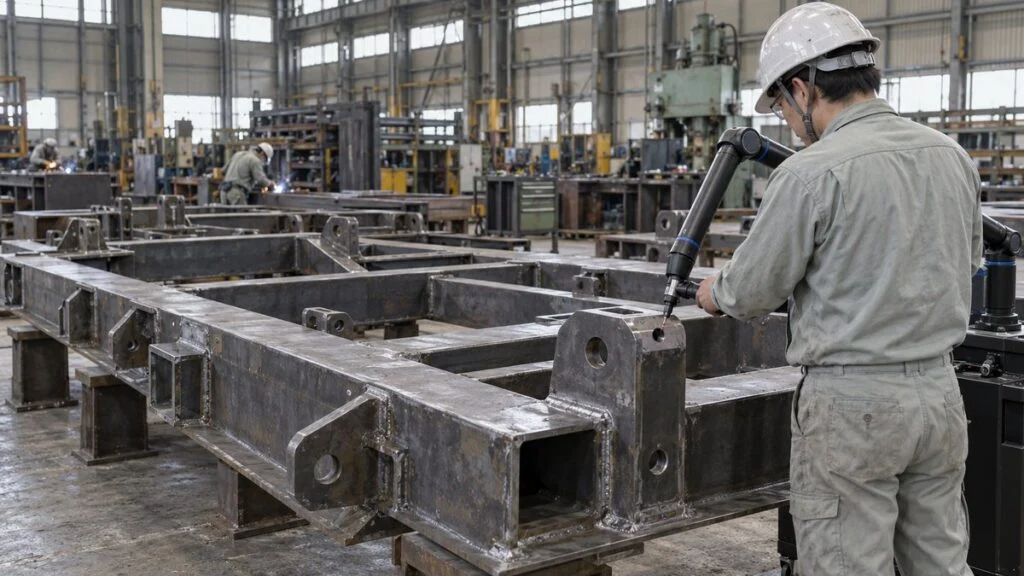
- 想定例3:長さ3mを超える溶接フレームで、据え付け前に取付穴の位置を確認したい → 部品を測定室に運べない場合は多関節アーム形などのポータブル機。測定範囲と、関節のたわみによる精度低下を考慮する
どの例でも、最初に決めるべきは「図面のどの公差を、どの程度の精度で確かめたいか」です。一般に、測定の不確かさは公差に対して十分小さい必要があります。求める精度から逆算して、測定機の種類と温度管理のレベルを選ぶのが筋道です。
校正・定期検査とトレーサビリティ
三次元測定機そのものも、定期的に性能を確かめる必要があります。
製品評価技術基盤機構(NITE)のJCSS技術的要求事項適用指針(座標測定機、2026年4月改正の第9版)は、校正の要件を示しています。
校正方法の例として挙げているのは、JIS B 7440-2の長さ測定誤差の測定方法です。
校正証明書には、校正室の温度、参照標準の位置・姿勢、(交換できる場合は)使用したプロービングシステムを記載します。温度補正などの設定も、できるかぎり詳細に記載することが望ましいとしています。
産総研は、三次元測定機による測定結果を長さの国家標準にたどれるようにする校正体系を構築してきました。校正周期の決め方や記録の残し方といった一般的な進め方は、計測器の校正とトレーサビリティの記事を参考にしてください。
まとめ
- 三次元測定機は、表面の点の座標から円や平面を計算して寸法・幾何公差を求める測定機
- 種類は「構造」「駆動(手動・CNC)」「センサ(接触・非接触)」の3つの軸で整理できる
- カタログのE0,MPEは規格条件での性能で、温度や段取りによる誤差は含まれない
- 座標系は図面のデータムどおりに作り、幾何公差は点数を多めに均等配置する
- ばらつきの主因は温度・固定・プローブ・点の取り方で、多くは使い方で減らせる
三次元測定機は、測る人の段取りと知識で結果の信頼性が大きく変わる測定機です。測定や検査に関わる職種としては品質保証・品質管理や生産技術の仕事と深く関わります。
計測の原理や現場での使われ方については、センサー・計測の技術テーマページから関連記事もあわせてご覧ください。
出典
出典・参考資料(19件)を開く出典・参考資料を閉じる
- 構造形式・JIS B 7440の検査項目:ミツトヨ「三次元測定機の基礎知識」
- JIS改正の要点(2003年版と2013年版の検査項目):ミツトヨ「JIS改正の要点(旧規格との比較)検査項目の比較」
- 構造形式の分類:JIS B 7440-1:2003 座標測定機(CMM)の受入検査及び定期検査-第1部:用語
- 長さ測定誤差:JIS B 7440-2:2013 同-第2部:長さ測定
- プロービング誤差:JIS B 7440-5:2013 同-第5部:シングル及びマルチスタイラス測定、JIS B 7440-5:2022
- X線CT・光学式の規格:日本規格協会「JIS B 7440-11:2024 第11部:X線CTの原理を用いた座標測定システム」、日本規格協会「JIS B 7440-13:2024 第13部:光学式座標測定システム」
- 多関節アーム形:JIS B 7440-12:2019 同-第12部:多関節アーム座標測定機(CMM)
- 標準温度:JIS B 0680:2007 製品の幾何特性仕様及び検証に用いる標準温度
- 非剛性部品:JIS B 0026:1998 製図-寸法及び公差の表示方式-非剛性部品
- 機種の精度例:ミツトヨ「CNC三次元測定機 CRYSTA-Apex V1600シリーズ」
- 三次元測定機の特徴と測定手順:キーエンス「三次元測定機」、キーエンス「アーム型三次元測定機」
- 線膨張係数:キーエンス「ソクシリ 測定室の温度管理」
- プローブ:レニショー「スキャニングプローブ」、レニショー「キネマティック方式プローブ用スタイラス選定ガイド」
- レーザースキャナ:Hexagon Manufacturing Intelligence Japan「3Dレーザースキャナーとは?」
- 画像測定機:ミツトヨ「画像測定機とは?」
- X線CT:カールツァイス「X線CT装置とは?」
- 不確かさの要因・トレーサビリティ:大澤・高辻・佐藤「ものづくり産業を支える高精度三次元形状測定」Synthesiology Vol.2 No.2(2009、産業技術総合研究所)
- 測定点の数と配置:京都府織物・機械金属振興センター「測定の高効率化に伴う測定精度に関する研究」
- 校正:NITE「JCSS技術的要求事項適用指針(座標測定機)JCT20113 第9版」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント