温度調節器やPLC(工場の機械を動かす制御装置)の設定画面には、「P」「I」「D」という3つの数字が並んでいます。温度などを目標の値に保つ「PID制御」の設定値です。
PID制御は、測った値と目標の値の差を見て、その差が小さくなるように弁などを自動で動かす仕組みです。
P・I・Dは比例・積分・微分という3つの働きを表し、その強さ(ゲイン)を合わせる作業をゲイン調整と呼びます。現場で求められるのは、3つのつまみが何をしていて、どの順番で動かすかを知っていることです。
この記事では、蒸気で水を温めるタンクを例に、PID制御の仕組みとP・I・Dそれぞれの働きを見ていきます。続いて、調整前に確認すること、調整方法の使い分け、ゲイン調整の5ステップを順に整理します。
調整の基本は、運転条件と変更前の設定を確かめたうえで、P→I→Dの順に効きの弱い側から少しずつ強め、振動が出たら止めることです。最後に、よくある失敗と対処もまとめます。
PID制御とは
PID制御とは、測定した値と目標の値との差(偏差)を見て、その差が小さくなる方向に操作量を自動で動かすフィードバック制御の一つです。
PはProportional(比例)、IはIntegral(積分)、DはDerivative(微分)の頭文字で、この3つの動作を足し合わせて出力を決めます。
現場の資料では、次の略語がよく使われます。
測定値はPV(Process Variable)、設定値はSPまたはSV(Set Point / Set Value)です。調節計の出力はMV(Manipulated Variable)と呼びます。
偏差はSPからPVを引いた値で、制御の目的はこの偏差をゼロに近づけ、ゼロのまま保つことだと言い換えられます。
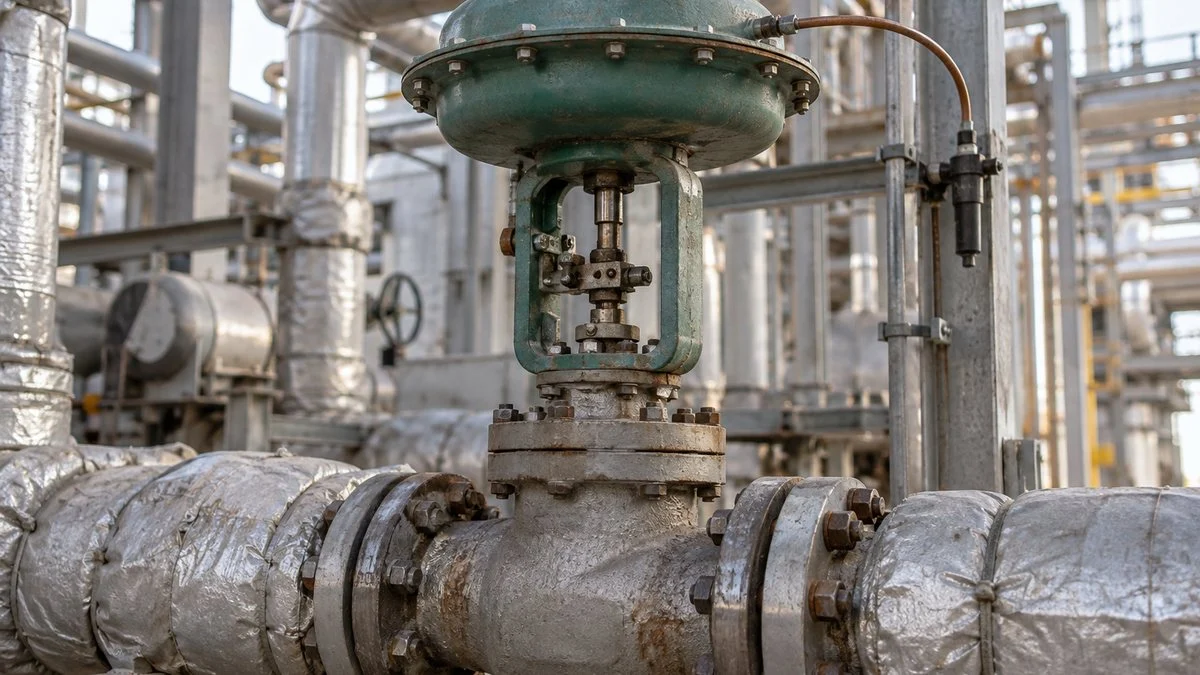
エム・システム技研の解説資料にならって、タンクに入れた水を蒸気で温め、決まった温度に保つ装置を考えます。
タンクの温度センサが測った値を温度調節計が設定値と比べ、その差に応じて蒸気配管の調節弁を開け閉めします。
温度が上がれば弁は閉じ、下がれば開くというように、結果を見て原因側を逆向きに動かすのがフィードバック制御の基本です。
信号は「測る→比べる→動かす→変わる」とループ状に回り、偏差をなくす方向に弁を動かし続けます。
※センサの応答や弁の動きには遅れがあり、この遅れが制御を難しくする主な原因です。
PID制御の考え方は古く、1922年にミノルスキーが船の自動操舵について発表した理論が最初の着想とされます。1942年には、ジーグラとニコルスが実用的な調整則をまとめています。
現在はほとんどの調節計がPID動作を採用しているとされ、半導体製造の温度管理、ビルの空調、加熱炉、配管の流量や圧力の制御まで、幅広い場面で使われています。
PIDの計算をする機器は、単体の温度調節計のほか、PLCのシーケンス制御に組み込まれたPID命令や、プラントで使う分散制御システム(DCS)などさまざまです。
図面上では、P&ID(配管計装図)の計器記号で「TIC(温度指示調節)」のように表される部分が、この調節計にあたります。
P・I・Dの役割と、オンオフ制御だけでは足りない理由
PIDの3つの動作は、いきなり一緒に考えるより、単純なオンオフ制御から順に足していくと役割がはっきりします。何を足すと何が解決し、何が新たな課題として残るかを先に一覧にすると次のとおりです。
動作を1つ足すごとに、前の方式で残っていた問題を1つずつ解消していきます。
※流量制御のように応答の速い対象では、微分を使わずPI制御とすることも一般的です。
オンオフ制御では、温度が設定値に達して弁に「閉じろ」と指示しても、弁がすぐには閉まらず、蒸気がしばらく流れ続けます。
その結果、温度は設定値を行き過ぎ、今度は下がりすぎるという上下の波打ち(ハンチング)が起こります。原因は、ループのあちこちにある信号の遅れです。
P動作(比例):偏差に比例して出力を決める
比例動作は、偏差が大きいほど弁を大きく開け、小さいほど控えめにする動作です。偏差に対して出力が比例して変わる範囲を比例帯と呼び、調節計の測定範囲に対する%で表します。
たとえば測定範囲0〜100℃の調節計で、偏差−25〜+25℃の50℃幅で出力が0〜100%に動くなら、比例帯は50%です。
比例帯を狭くするほど、同じ偏差に対して出力が大きく動きます。比例帯を極端に狭めて0%にすると、偏差の符号だけで全開・全閉が決まるので、オンオフ制御と同じになります。
比例帯が狭いと応答は速いが波打ちやすく、広いと穏やかだが動きが遅いという関係です。
比例動作だけでは、最終的に設定値からずれたまま落ち着くことがあり、このずれをオフセット(残留偏差)といいます。
先の資料の例では、偏差ゼロのときの出力を50%としていますが、ある条件でタンクを75℃に保つには弁開度65%が必要だったとします。
偏差がゼロだと出力は50%にしかならないので、偏差が少し残った状態でしか釣り合えないわけです。
調整では、比例帯を狭めると速さが増す一方で振動しやすくなり、積分がない状態ではオフセットは小さくなります。この「速さと揺れのバランス」を決めるのが、後で説明するステップ2です。
設定値をステップ状に上げたとき、比例帯の広さによって温度の追いつき方が変わります。
※傾向を示す模式図で、実際の波形は対象の特性によって変わります。P動作だけではずれ(オフセット)が残るのが普通で、これは次のI動作で取り除きます。
I動作(積分):残ったずれを自動で取る
オフセットは、人が比例動作の基準(偏差ゼロのときの出力)を手で直せば消せます。これを手動リセットといいますが、タンクに入る水の温度や流量が変わるたびに直すのは現実的ではありません。
そこで偏差を時間で積み上げて出力に足し、手動リセットを調節計に自動でやらせるのが積分動作です。
偏差が残っている限り積分の出力は増え続け、偏差がゼロになったところで、その値のまま保たれます。
効きの強さは積分時間で表し、一定の偏差を与えたときに積分による出力が比例による出力と同じ大きさになるまでの時間と定義されます。積分時間は短いほど効きが強く、長いほど弱くなります。
調整では、積分時間を短くするとずれが早く消えますが、短すぎると温度がゆっくり大きく揺れるようになります。この揺れは、比例帯を狭めすぎたときの揺れより周期が長いのが特徴です。
D動作(微分):急な変化に先回りする
タンクに入る水の温度が急に下がったり、流量が急に増えたりすると、タンクの温度は急に下がり始めます。このように測定値を乱す要因を外乱と呼びます。微分動作は、温度が下がる速さに応じて一時的に出力を上乗せし、偏差が大きくなる前に手を打つ動作です。
効きの強さは微分時間で表し、長いほど強く働きます。理屈どおりに微分すると一瞬だけ非常に大きな出力が出てしまうため、実際の調節計では変化をやや鈍らせた「不完全微分」が使われています。
調整では、微分時間を適度に足すと揺れが抑えられ、そのぶん比例帯を少し狭められます。ただし長すぎると、比例帯起因の揺れより短い周期で細かく揺れるようになり、測定値に乗った細かなノイズにも出力が振られやすくなります。
調整を始める前に確認すること
PIDの調整は、実際の設備に設定値の変化を与え、わざと応答を揺らしながら進めます。いきなりつまみを回し始めると、製品不良や設備への負担につながりかねません。調整そのものより、始める前の段取りで結果の大半が決まると考えておくと安全です。
設備や工程ごとに基準は異なるため、関係者とすり合わせてから始めます。
- 変更前の設定を記録比例帯・積分時間・微分時間・各種リミットを控え、いつでも戻せるようにする
- 出力の上下限とインターロック弁開度の制限や、異常時に止める仕組みが働く状態かを確認
- 運転条件が落ち着いているか流量や負荷が大きく変わる最中に調整すると、結果の良し悪しを判断できない
- 試験中の中止条件温度の上限・下限など、ここを超えたら元の設定に戻すという線を決めておく
- 何を優先するか設定値への追従か外乱への強さか、行き過ぎ(オーバーシュート)を許すかを決める
- 波形を残す手段PV・SV・MVを同じ時間軸で記録できるトレンド画面や記録計を用意する
※運転中の設備での調整は、製造・保全・品質など関係部署の合意を取ってから行います。
パラメータの表し方を確かめる
同じPID制御でも、機器によって設定の書き方が違います。温度調節計では比例帯(%)で指定することが多く、比例ゲインとの関係は比例ゲイン=100÷比例帯です。比例帯を小さくすることは、ゲインを大きくすることと同じ意味になります。
また出力には0〜100%という上下限があります。
理化工業の解説では、比例帯30℃、設定値100℃、測定値40℃のとき計算上の出力は200%になるものの、実際には100%で頭打ちになる例が示されています。
計算どおりに出力が出ない時間帯があることは、後で説明する失敗の原因にもなります。
プロセスの癖をステップ応答で見る
調節計を手動にして弁開度を一段だけ変え、温度がどう動くかを記録するのがステップ応答法です。多くの場合、温度はしばらく動かず、その後に急に変化し、やがて落ち着きます。
応答曲線の最も傾きが大きいところに接線を引いて、等価むだ時間L(実質的に動き出すまでの時間)と等価時定数T(変化の速さの目安)を読み取ります。
あわせて、操作の変化に対して温度が最終的にどれだけ変わったかの比をプロセスゲインと呼びます。
エム・システム技研の資料の例では、測定範囲0〜100℃の装置で弁開度を10%変えたら温度が20℃変わったとして、20%÷10%=2と計算しています。
センサの応答遅れや、弁が動き始めるまでの遅れも、このむだ時間の一部として効いてきます。
むだ時間が時定数に比べて長いほど、出した操作の結果が返ってくるまでに時間がかかり、制御は難しくなります。
※エム・システム技研「PID制御の基礎」の目安。限界感度法の解説でも、L/Tが0.5以下なら良好な結果が得られるとしています。
何を優先するかを決める
「良い調整」の答えは一つではありません。少しくらい行き過ぎても早く設定値に着く方が良い工程もあります。一方で、金属の熱処理や食品の殺菌のように、一時的でも設定値を超えると品質を落とすため行き過ぎを避けたい工程もあります。
設定値を変えたときの追従を重視するのか、運転中の外乱への強さを重視するのかでも、最適なPIDの値は変わります。現場ではこの優先順位を先に決め、どの波形なら合格とするかを関係者と共有しておくと、調整中に迷いません。
手動調整・調整則・オートチューニングの使い分け
PIDの値を決める方法は、大きく分けて4つあります。どの方法でも、設備にある程度の揺れや操作量の変化を与えることになるため、それを許せるかどうかで選び方が変わります。
計算で出した値も自動で出した値も「出発点」とし、最後は実際の波形で確かめます。
※限界感度法とステップ応答法はいずれもジーグラ・ニコルスが提案した調整則で、ほかにも複数の計算式が提案されています。
限界感度法とステップ応答法
限界感度法では、まずP動作だけにした状態で比例帯を少しずつ狭めます。温度が一定の振幅で揺れ続けるようになったときの比例帯(限界比例帯)と揺れの周期(限界周期)から値を計算します。
エム・システム技研の解説では、PID制御の場合に比例帯は限界比例帯の1.7倍、積分時間は限界周期の1/2、微分時間は限界周期の1/8という係数が示されています。
ただしこの方法は、わざと揺れ続ける状態をつくる必要があります。そのため実際のプロセスでは、運転上のリスクから実施が許されない場合があると同じ解説で注意されています。
ステップ応答法で読んだLとTから値を求める式も、ジーグラ・ニコルスのほか複数の提案があり、いずれも「いつでも正しい値」ではなく目安です。
オートチューニングは出発点として使う
多くの温度調節器には、PIDの値を自動で求めるオートチューニング(AT)機能があります。
アズビルの解説では、リミットサイクル法と呼ばれる方式が紹介されています。調節計の出力を0%→100%→0%→100%と2回切り替え、そのときの温度の揺れの振幅と周期を測ってPIDの値を計算する方式です。
実行中は出力が全開・全閉を行き来するため、その揺れを工程として許容できるかを先に確かめます。
また装置や環境によっては最適な値が得られないこともあり、ATの結果を出発点に、次の5ステップの考え方で手直しするのが現実的です。
新しい設備の試運転では、こうした調整結果を設備の立会検査(FAT・SAT)で確認する項目に入れておくと、引き渡し後の揉めごとを減らせます。
PIDゲイン調整の5ステップ
比例帯→積分時間→微分時間の順に、効きの弱い側から強い側へ。振動が出たらそこで止めます。
※エム・システム技研「PID制御の基礎」の調整手順をもとに整理。1回に変える値は1つだけにし、変えるたびにPV・MVの波形を記録します。
ここで紹介するのは、設定値をステップ状に変えて応答を見ながら、試行で値を詰めていく手順です。
どのステップも「効きが弱い側から強い側へ少しずつ」「1回に1つだけ」「振動が出たら止める」という同じ原則で進みます。ATで出した値から始める場合も、どの値をどちらに動かすかの判断は同じです。
ステップ1:積分と微分を切り、P動作だけにする
まず積分と微分の働きを止め、比例動作だけにします。多くの調節計では、積分時間や微分時間を0に設定すると、その動作が切れる仕様になっています。機器によって扱いが違うことがあるため、取扱説明書で確かめてから操作します。
この段階では、温度が設定値の手前で落ち着き、ずれが残るのが普通です。オフセットが残ること自体は失敗ではなく、次のステップで取り除く前提なので、ここではずれの大きさよりも、揺れ方と落ち着くまでの時間に注目します。
ステップ2:比例帯を広い側から狭めていく
比例帯を大きな数字から小さな数字へ段階的に変え、そのたびに設定値をステップ状に変えて温度の動きを確かめます。観察するのは、立ち上がりの速さ、行き過ぎの量、揺れが収まるまでの時間です。
比例帯を狭めるほど立ち上がりは速くなり、オフセットも小さくなります。しかし狭めすぎると揺れが大きくなり、やがて発振します。揺れが目立ち始めたら、その手前の値で止めます。値と波形の様子を毎回メモしておくと、戻すときにも迷いません。
ステップ3:積分時間を長い側から短くしていく
ステップ2で決めた比例帯はそのままにして、積分時間を大きな数字から小さな数字へ変えていきます。積分時間が短くなるほど、ステップ1・2で残っていたオフセットが早く消えていくはずです。
短くしすぎると、温度がゆっくり大きく揺れ始めます。揺れの周期が比例帯を狭めすぎたときより長いなら、積分の効きすぎを疑う目安になります。揺れが出始めたら、そこで止めます。
ステップ4:微分時間を少しずつ足す
比例帯と積分時間を固定したまま、微分時間を0から少しずつ長くします。適度に足すと行き過ぎや揺れが抑えられ、外乱からの戻りも早くなります。
長くしすぎると、比較的短い周期の細かな揺れが出たり、出力が小刻みに暴れたりします。測定値にノイズが乗りやすい対象や、応答の速い流量制御などでは、微分を使わずPI制御のままにする判断も十分にありえます。
ステップ5:比例帯を詰め直し、最終値を記録する
微分を加えたことで揺れが抑えられているため、比例帯をもう一度少し狭めてみます。資料でも、若干狭めても振動しないことが多いとされています。ここで速さをもう一段引き出せれば調整は完了です。
最後に、最終の比例帯・積分時間・微分時間と、そのときのPV・MVの波形、試験した条件(負荷、設定値の幅)を記録に残します。運転条件が変わったときに、どこから見直せばよいかの手がかりになるからです。
PID調整でよくある失敗と対処
調整がうまくいかないとき、PIDの値だけをいじり続けても解決しないことがあります。まずは症状を見分け、値の問題なのか、センサ・弁・運転条件の問題なのかを切り分けるのが近道です。
波形の揺れ方と出力の動きから、どこを確認すればよいかの見当をつけます。
※代表的な傾向を整理したもので、実際の原因は設備ごとに確認が必要です。
立ち上げ時の大きな行き過ぎは、積分のためすぎを疑う
設定値を大きく上げた直後は、偏差が大きいため出力は100%に張り付きます。
その間も積分は偏差を足し込み続けるため、温度が設定値に届いたときには積分の分が大きくたまりすぎていて、出力がなかなか下がらず行き過ぎてしまいます。
この現象をリセットワインドアップ(積分ワインドアップ)と呼びます。
対策として、多くの調節計やPLCのPID機能には、出力が上下限を超えている間はその方向への積分を止める仕組みがあります。
理化工業の調節計には、積分を働かせる範囲を比例帯に対する%で設定するアンチリセットワインドアップ(ARW)が用意されています。小さくするとオーバーシュートを抑えられる一方、応答は遅くなると説明されています。
設定値を変えるたびに出力が跳ねるなら、微分のかけ方を見直す
偏差に対して微分をかける方式では、運転員が設定値を変えた瞬間に偏差が急変し、出力が大きく跳ねます。これを避けるため、微分を測定値の変化だけにかける「測定値微分型(微分先行型)」という方式があります。
設定値の変更時は比例と積分だけが働き、外乱に対する応答は通常の方式と変わりません。
センサや弁の問題をPIDの値で隠さない
温度センサの取り付け位置が熱源から遠い、保護管が太く熱容量が大きいため応答が遅い、といった条件があります。こうした条件では、測定の遅れが大きくなり(ステップ応答で見ると等価むだ時間も長くなり)、制御は難しくなります。
熱電対と測温抵抗体の違いのようなセンサの選び方や、取り付け方そのものが制御性に効いてきます。
弁が引っかかって小さな開度変化に追従しない場合も、PIDの値をどれだけ変えても揺れは消えません。値を何度変えても改善しないときは、機器側の点検を先に行うのが結果的に早道です。
測定の仕組みについてはセンサー・計測の基本原理もあわせて押さえておくと、原因の見当がつけやすくなります。
運転条件が変わったら、調整を見直す
負荷や流量、温度帯が大きく変わると、プロセスの癖そのものが変わります。1組のPIDの値では、運転範囲のすべてを最適にカバーできないことがあります。
非直線性が強い対象では、条件に応じて複数のパラメータを自動で切り替える方法が有効とされています。
設備の改造や制御盤の更新を行ったときも、調整のやり直しが必要になる場面です。制御盤設計の進め方の中で、試運転時のPID調整と記録の残し方まで段取りに入れておくと、更新後の立ち上げがスムーズになります。
まとめ
- PID制御は、偏差をゼロに近づけるフィードバック制御で、比例・積分・微分の3つの動作を足し合わせて出力を決める
- Pは偏差に応じた速い操作、Iは残ったずれの除去、Dは急な変化への先回りを受け持つ
- 調整前に変更前の設定の記録、出力制限やインターロック、中止条件、優先する応答を確認する
- 調整は比例帯→積分時間→微分時間の順に、弱い側から1つずつ強め、振動が出たら止める
- 行き過ぎや揺れが消えないときは、ワインドアップ、微分のかけ方、センサ・弁・むだ時間を切り分ける
PID制御の調整は、温度調節器の設定から設備の試運転まで、製造現場のさまざまな職種が関わる仕事です。
実務でPIDに触れる機会が多い職種は生産技術や設備保全、制御盤やソフトを設計する電気・電子設計です。それぞれの仕事内容とあわせて読むと、どの場面で調整の知識が生きるかがつかみやすくなります。
出典
出典・参考資料(10件)を開く出典・参考資料を閉じる
- PIDの用語・各動作の定義・調整手順・ステップ応答法・L/Tの目安:エム・システム技研「PID制御の基礎(MGウェビナー用参考資料)」2024年1月改定
- 限界感度法の係数と注意点:エム・システム技研 MGTrend 2025年10月号 計装豆知識「PID制御のパラメータ調整 ー 限界感度法とその応用」
- 比例帯とゲインの関係・出力の頭打ちの例:理化工業「PID制御の仕組み」
- アンチリセットワインドアップ(ARW):理化工業「制御性向上のために(ARW式PID制御編)」
- リセットワインドアップの定義と対策:三菱電機 FA用語解説「リセットワインドアップ」
- オートチューニング(リミットサイクル法):アズビル「第四回 PID制御について」
- PID制御の使用例:アズビル「PID制御」
- PID制御の歴史:Wikipedia「PID制御」
- 計装記号(TIC=温度・指示・調節):JIS Z 8204:1983「計装用記号」
- センサの外径・保護管と応答速度:林電工「測温抵抗体・熱電対の応答速度について」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント