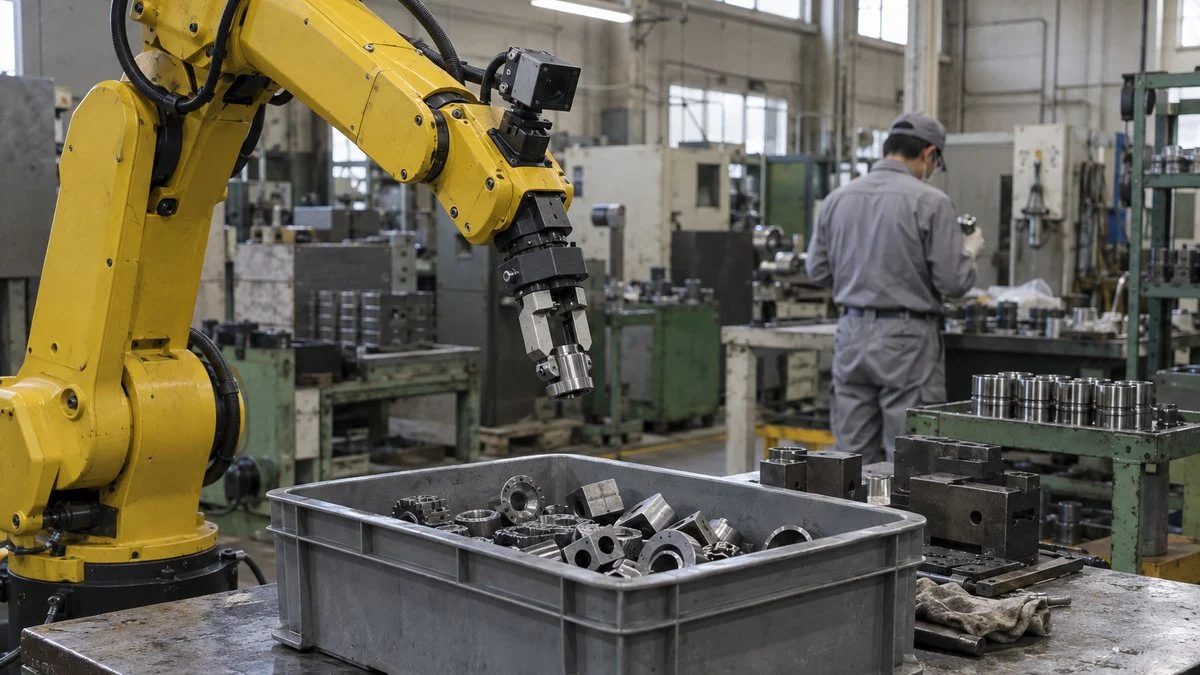
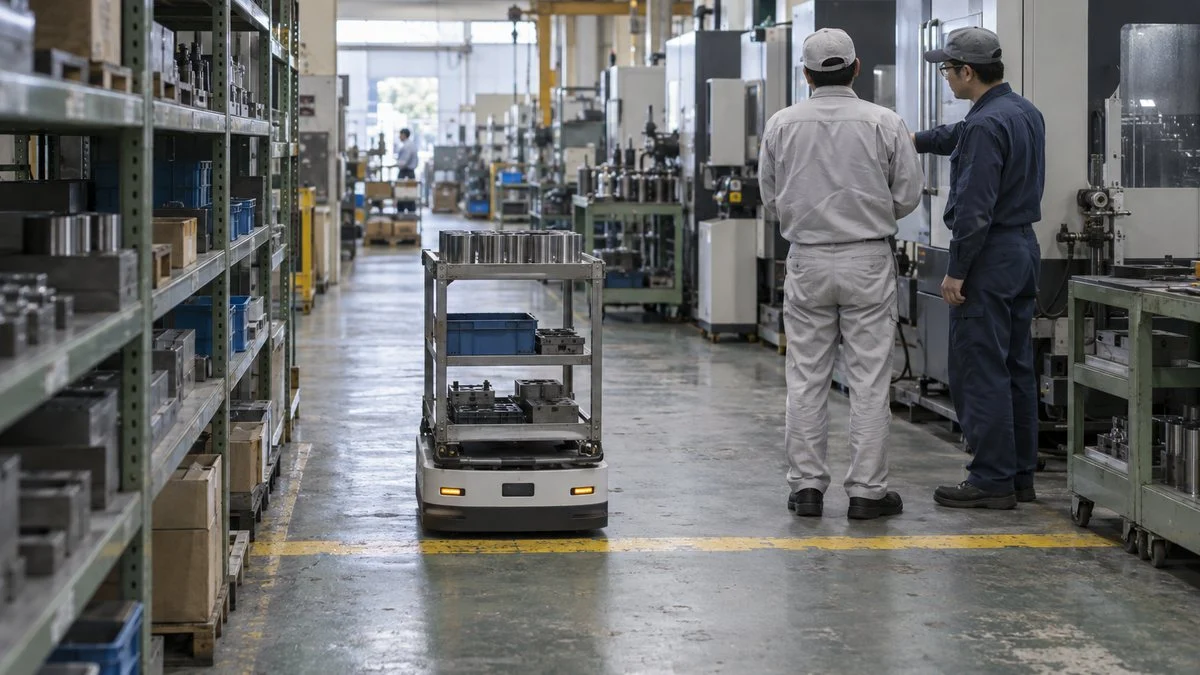
フィジカルAIは、カメラやセンサーで周りの状況をつかみ、ロボットの体を動かして物理的な作業をこなすAIです。製造現場では、溶接や塗装、搬送(物を運ぶ作業)、検査といった、どの工場にもある作業での活用が想定されています。
国が2026年3月に決めた戦略では、製造業が重点18分野の最初に挙げられました。国内のロボットメーカー各社も、相次いでAI企業との連携を打ち出しています。
この記事では、フィジカルAIの意味、従来の産業用ロボットとの違い、注目される背景を整理します。続けて、2026年の主な動き、製造現場で変わること、実装の現在地、導入の課題を順に見ていきます。
フィジカルAIとは
フィジカルAIとは、カメラやセンサーで現実世界の状況をつかみ、その理解にもとづいて体を動かし、物理的な作業をこなすAIのことです。
政府の「AIロボティクス戦略」での説明は次のとおりです。画像・音声・動画・各種センサーの情報を統合して現実世界を理解し、その理解から行動を生み出して物理的なタスクを遂行するAI、とされています。
米NVIDIAも、カメラやロボット、自動運転車などの自律システムが、物理世界で認識・理解・推論し、複雑な行動を実行できるようにするものと定義しています。
文章や画像をつくる生成AIが画面の中で完結するのに対し、フィジカルAIは工場の床の上で結果を出すことが求められる、という点が大きな違いです。
技術的に中核になるのは、画像と言語を組み合わせて理解するVLM(Vision-Language Model)です。視覚・言語・行動をひとつのモデルで扱うVLA(Vision-Language-Action)といったモデルも中核を担います。
「この部品を仕分けて」といった言葉の指示と、カメラに映った状況の両方から、次にとるべき動作を導き出す仕組みです。
もう一つ押さえておきたいのは、フィジカルAIには必ず「身体」が必要になるという点です。
戦略では、AIモデルと周辺の要素を統合したものを「フィジカル・インテリジェント・システム」と呼んでいます。周辺の要素とは、演算を担う半導体、制御用のマイコン、モーターなどの駆動系、各種センサーの知覚系です。
AIの「頭脳」と、それを現実に動かす「身体」がそろって初めて成り立ちます。
※内閣官房「AIロボティクス戦略」の整理をもとに作成。
言葉を扱う生成AIの仕組みを土台にしながら、そこに現実の物体を扱う能力を足したもの、と考えると全体像をつかみやすくなります。
従来の産業用ロボットと何が違うのか
工場ではすでに多くのロボットが動いているのに、なぜ改めて「AIで動くロボット」が話題になるのでしょうか。違いは、動き方を人が一つずつ教えるか、ロボットがデータから学ぶかにあります。
ティーチングで動くロボットの限界
これまでの産業用ロボットは、ティーチングプレイバックと呼ばれる方式が主流でした。人がペンダントと呼ばれる操作盤でロボットを動かして位置を覚えさせ、その動きを正確に繰り返させるやり方です。
この方式は精度と信頼性に優れる一方、ワークの置き方や形が少し変わるだけで止まってしまいます。そのため、決まった位置に部品を置くための治具や、ロボットに合わせた工程設計が欠かせません。
戦略でも、事前の教示や治具の整備に手間とコストがかかり、例外への柔軟性に限界がある点が、製造業以外への普及を妨げてきたと指摘されています。
製造業の中でも、同じ製品を大量につくるラインでは元が取れても、品種が多く段取り替えが頻繁な中小の工場では、教示し直す手間が割に合わないという声が多く聞かれます。
動きの決め方が変わることで、得意な現場も変わります。
※実際の現場では、高速・高精度の工程は従来型、変化の多い工程はAI型、という併用が現実的です。
データから動きを学ぶ仕組み
フィジカルAIでは、人の動作を真似る模倣学習や、試行錯誤で報酬の高い動きを覚える強化学習を使って、ロボットの動き方(行動方策)を学ばせます。学習に使うのは、実機で集めたデータと、シミュレーションでつくったデータの組み合わせです。
実機だけで大量の試行を重ねると時間も費用もかかり、壊れるリスクもあります。そこで仮想空間に工場やロボットを再現し、条件を変えながら学習を進めるのが一般的です。
デジタルツインがフィジカルAIとセットで語られるのはこのためで、仮想と現実の差(Sim2Realギャップ)をどう小さくするかが技術の焦点になっています。
現場で使うほどデータがたまり、モデルが改善される循環をつくるのが狙いです。
※AIロボティクス戦略では、この「データ獲得→モデル改善→横展開」の循環を日本の勝ち筋としています。
フィジカルAIが製造業で注目される背景
フィジカルAIへの関心が製造業で一気に高まったのには、人手、生産の形、技術、国際競争という4つの事情が重なっています。
一つ目は製造業の人手不足です。人口減少で働き手が構造的に足りなくなり、これまで人に頼ってきた柔軟な作業まで自動化しなければ、現場を回せない状況が近づいています。
二つ目は生産の形の変化です。国のロードマップは、中小製造業が低価格・高品質・短納期に応えながら、多品種少量のマスカスタマイゼーションを求められていると指摘しています。
品種が変わるたびに段取り替えや治具調整が発生する現場こそ、教示に頼らないロボットが必要とされています。
三つ目は技術の進化です。生成AIで培われた大規模モデルの技術が、ロボットの制御にも応用されています。その結果、指示を理解して手順を組み立てる、柔らかい物をつかむといった動作が実演レベルで示されるようになりました。
四つ目は国際競争です。国際ロボット連盟(IFR)は2026年9月24日に統計を公表しました。2025年に世界で60万台を超える産業用ロボットが新たに設置され、稼働台数は過去最高の500万台に達しました。
一方で日本の設置台数は前年から19%減り、米国に抜かれて世界3位に下がっています。
世界では導入が伸びる一方、日本は前年を大きく下回りました。
2位から3位へ
※出典:IFR「World Robotics 2026」プレスリリース(2026年9月24日)。韓国は約3万台(−1%)、ドイツは2.5万台未満(−8%)。
IFRは、AIやマシンビジョン、センシングの進歩がロボットの能力を高め、自動化できる範囲を広げているとも述べています。従来型のロボットでは届かなかった工程を取り込めるかが、今後の導入の伸びを左右するとみられます。
2026年の主な動き
2026年は、国の戦略、ロボットメーカーとAI企業の提携、実装を支える企業群の分析と、フィジカルAIをめぐる動きが続いた一年になっています。主な出来事を時系列で並べると次のとおりです。
政策と企業の発表が、半年ほどの間に集中しています。
- 2026年3月26日政府が「AIロボティクス戦略」を決定2040年に20兆円規模の市場獲得、1,000万台規模の国内導入を掲げる(5月27日に一部変更)
- 2026年5月15日ファナックがNVIDIAとの連携強化を発表シミュレーションの高精度化、模倣学習による双腕ロボットの柔軟物作業などを披露
- 2026年7月15日安川電機がGoogle DeepMindのAIと連携したシステムを発表大まかな目的の指示から、ロボット自身が作業手順を組み立てる
- 2026年7月16日富士通がファナック・安川電機・川崎重工業と事業検討を開始業務アプリケーションとロボット制御をつなぐ基盤づくりを進める
- 2026年9月24日Listerが実装エコシステムの分析レポートを公開/IFRが世界統計を公表ロボットを現場に合わせて調整・運用する企業群に焦点
- 2026年10月7〜9日ものづくりワールド[大阪]で「製造業×フィジカルAI展」7月の東京展に続き、大阪では初めての開催
※各社の発表資料、報道をもとに作成。
国の「AIロボティクス戦略」
内閣官房の関係府省連絡会議は2026年3月26日、「AIロボティクス戦略」を決定しました。米中に並ぶ第三極として世界シェア3割超を獲得し、2040年に60兆円規模とされる市場のうち20兆円規模を獲得するという目標を掲げています。
あわせて、18分野ごとの実装ロードマップにもとづき、2040年までに1,000万台規模のAIロボットを国内に導入するとしています。
18分野の最初に挙げられているのが「製造業(多品種少量生産)」で、その導入目標は2030年に16万台、2040年に221万台です。
報道によれば、政府は2040年度までに官民で総額10兆5000億円を投じる方針も固めています。
戦略が短期に取り組む共通タスクとして挙げるのは、点検、搬送、清掃、入出荷・パレタイズ、ハンドリング、溶接・塗装・加工などの8つです。人の指先のような器用さを要する作業は、2030年頃以降の中長期の課題と位置づけられています。
ロボットメーカーとAI企業の提携
企業側では、国内の大手ロボットメーカーが海外のAI企業と組む動きが目立ちます。
ファナックは5月、NVIDIAのシミュレーション環境「Isaac Sim」と自社のロボットシミュレーター「ROBOGUIDE」を密に連携させたと発表しました。これにより、ばら積み部品の取り出しを仮想空間で再現できます。
ロボット基盤モデル「Isaac GR00T N」を使い、協働ロボットの双腕システムがTシャツを模倣学習でたたむ実演も行っています。
安川電機は7月、AIロボット「MOTOMAN NEXT」を使ったシステムを発表しました。Google DeepMindの「Gemini Robotics ER 1.6」と組み合わせたものです。
大まかな目的を伝えるだけで、ロボット自身が手順を組み立て、想定外のエラーにも自律的に対応するという内容で、手順の変化が多い部品の仕分けなどを想定しています。
翌日には富士通が、ファナック、安川電機、川崎重工業の3社とフィジカルAI分野の事業検討を始めると発表しました。
業務システムとロボットの制御をつなぎ、ロボットが業務プロセス全体を踏まえて動けるようにする構想で、製造や物流などでの実装を目指しています。
実装を担う企業群に光が当たる
9月24日にはListerが「フィジカルAI実装エコシステム分析レポート2026」を公開しました。ロボットやAIの開発元だけでなく、誰が現場に合わせて調整し、誰がサービスを提供し、誰が運用するかに着目した分析です。
ロボット関連の供給側企業896社を調べたところ、システムインテグレーター(SIer、ロボットを現場の設備に組み込む会社)は234社でした。そのうち67.5%が特定の業界を中心に事業を展開しています。
また、一般製造業と関わりがある企業はSIerの74.8%にのぼりました。
AIがいくら賢くなっても、個々の工場に合わせて据え付け、動かし続ける担い手がいなければ現場には入らない、という現実が数字に表れています。
10月7〜9日には、インテックス大阪で開かれる「ものづくりワールド[大阪]」で「製造業×フィジカルAI展」が大阪で初めて開催されます。扱う分野は次のとおりです。
- AIロボティクス
- 安全管理
- 制御プラットフォーム
- センシング
- シミュレーション基盤
- 駆動部品
実機を見て比べる機会になりそうです。
製造現場で何が変わるのか
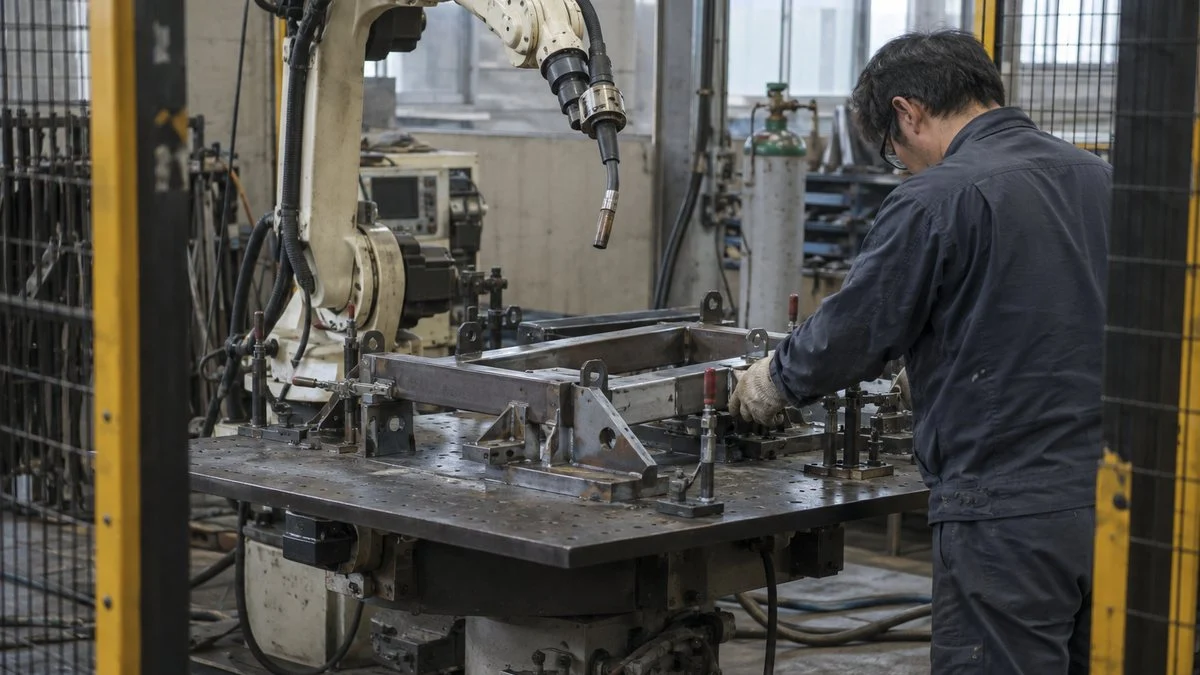
では、フィジカルAIが工場に入ると、具体的にどの作業が変わるのでしょうか。国のロードマップは、製造業(多品種少量生産)で対象とする作業として12の工程を挙げています。
加工・運ぶ・確かめる・整えるの4系統に分けると、自社の工程と照らし合わせやすくなります。
※ロードマップの12工程(塗装、機械加工、検査、開梱・梱包、組立、溶接、部品供給・取出し、仕上げ、清掃、段取り替え、工程間搬送、入出荷)を、本記事で4系統に整理したもの。
教示と立ち上げの負担が軽くなる
最初に効いてくるのは、ロボットを立ち上げるまでの手間です。
ロードマップは溶接について、立ち上げ時の教示や治具調整に工数がかかることを現状の課題に挙げています。そのうえで挙げる必要な技術の例が、ティーチングなしで溶接パスを自動生成・補正する技術です。
塗装でも、新製品のたびに発生する教示を塗装パスの自動生成で減らす方向が示されています。
教示の手間が減れば、これまで「数が出ないからロボット化は無理」と判断してきた多品種少量の工程でも、投資の計算が変わってきます。
非定型の作業に広がる
次に、形や置き方が一定しない物を扱う作業です。安川電機の技術資料では、MOTOMAN NEXTが透明なカップの連なりを認識してつかむ位置を判断する例が紹介されています。商品の重さや割れやすさから箱詰めの順番を決める例もあります。
外観検査の分野では、すでにAI外観検査が画像から良否を判定する形で使われています。フィジカルAIはこれを一歩進め、見て判断した結果をそのまま手の動きにつなげる点に特徴があります。
人の仕事は「教える・整える・見守る」へ
人の役割もなくなるわけではありません。現場の新しい仕事になっていくのは、次の3つです。
- 熟練者の動作や判断をデータとして残すこと
- ロボットが働きやすいように現場を整えること
- 例外やトラブルに対応し、その記録を学習に戻すこと
戦略でも、AIとロボットの両方にまたがる実装・運用・保守の人材を育てることが施策に挙げられています。ロボットの教示やオフラインプログラミングを担える人材の不足は、ロードマップでも製造業の市場課題として明記されています。
実装はどこまで進んでいるか
華やかなデモに比べ、実際の工場への導入はどの段階にあるのでしょうか。Listerが2026年7月に公開した「フィジカルAI導入・実証トレンドレポート2026」は、国内外のロボット・AI活用事例595件を分析しています。
業界別では製造業が100件で最も多く、そのうち67.0%が実運用段階、25.0%がPoC(概念実証)段階でした。一方、複数拠点や全社規模に広がっている事例は2.0%にとどまります。
個別の現場では使われ始めていますが、全社への横展開はまだごく一部です。
※出典:Lister「フィジカルAI導入・実証トレンドレポート2026」。製造業の事例100件に占める比率。区分は同レポートによる。全業界595件では、横展開に至った事例は5.9%。
同レポートは、社会実装が二層構造になっていると指摘しています。用途を絞った成熟した専用型のロボットは実運用が進む一方、ヒューマノイドや四足歩行ロボット、VLAのような先端領域は、研究や計画の段階が中心だという整理です。
つまり、いま工場で「実運用」されている事例の多くは、搬送やピッキングなど役割のはっきりしたロボットにAIの認識機能を足したものと考えるのが妥当です。人型ロボットが人と同じようにライン作業をこなす姿は、まだ実証の段階にあります。
導入の課題と、いま準備しておくこと
フィジカルAIを自社の工場に取り入れるうえでは、技術の成熟度とは別に、いくつかの壁があります。ロードマップが挙げている製造業の課題を中心に見ていきます。
安全の決まりと責任の所在
現在のルールでは、定格出力80Wを超える産業用ロボットは、労働者に危険が生じるおそれがある場合、柵や囲いなどの措置が必要です。
人の近くで柔軟に動くAIロボットをどう扱うかは、自律・遠隔で動く機械の安全基準として、国の専門家検討会で整理が進められている段階です。
柵なしで人と並んで働かせる現行の枠組みは、協働ロボットの導入手順が参考になります。
AIが自分で動作を決める場合、事故が起きたときにロボットメーカー、SIer、ユーザーのどこが責任を負うのかという責任分界点も、戦略で制度課題に挙げられています。
複数台のロボットを無人で自律充電させる運用では、リチウムイオン電池の発火リスクと防火基準の整合も論点です。
データと人材、コストの壁
フィジカルAIの性能は、学習に使う現場データの質と量で決まります。ところが多くの工場では、溶接条件や不良の記録が紙や個人のパソコンに散らばり、そのままでは学習に使えません。
国も短期の施策として、溶接条件・品質・不良情報などの現場データをAIが扱える形に整える「AI-Ready化」を挙げています。
コスト面で中小製造業の導入負担として指摘されるのは、ロボット本体に加えて、レイアウトや工程の見直し、既存設備との接続にかかる費用です。
国は、機器の接続を容易にするROS2などのオープンなソフトウェア基盤の活用や、中小企業の導入を支えるコーディネーター人材の育成を進めるとしています。
設備投資の負担を抑えるには、省力化投資補助金などの公的支援も選択肢になります。
いきなり最新ロボットを買うより、データと工程の準備が先に効いてきます。
※ロードマップの課題と施策をもとに、個々の工場での準備として整理したもの。
いずれの段階でも欠かせないのは、現場の作業をよく知る人がプロジェクトに入ることです。AIに何を任せ、どこを人が見るのかを決められるのは、工程を理解している現場の担当者だからです。
まとめ
- フィジカルAIは、現実世界を認識し、その理解から体を動かして物理的な作業をこなすAIで、AIモデルと「身体」の統合が前提になる
- 従来のロボットが人の教示で動くのに対し、実機とシミュレーションのデータから動き方を学ぶため、非定型・多品種少量の作業に広げやすい
- 2026年3月の「AIロボティクス戦略」は製造業を重点18分野の最初に挙げ、製造業で2040年に221万台の導入目標を掲げた
- ファナック、安川電機、富士通などがNVIDIAやGoogle DeepMindと組み、実装に向けた動きが続いている
- 製造業の事例は実運用が67.0%に達する一方、全社への横展開は2.0%で、安全基準・データ・人材の整備が次の課題になる
フィジカルAIは、ロボットそのものよりも、現場のデータと運用の力で差がつく技術です。担い手となる職種としては生産技術の役割がいっそう大きくなり、工場全体のデータ活用はスマートファクトリーの取り組みと地続きです。
AIとロボットの両方がわかる人材を社内でどう育てるかについては、製造業のリスキリングとDX人材もあわせてご覧ください。
出典
出典・参考資料(11件)を開く出典・参考資料を閉じる
- AIロボティクス戦略(本文・概要・実装ロードマップ):内閣官房「AIロボティクスに関する関係府省連絡会議」(概要、本文、各分野の実装ロードマップ)
- 官民投資の方針:日刊工業新聞 ニュースイッチ「フィジカルAIに官民投資10.5兆円、政府が国産化実装を推進する」
- フィジカルAIの定義:NVIDIA「フィジカルAIとは」
- 産業用ロボットの世界統計:IFR「Five Million Robots now Operate in Factories Globally」(2026年9月24日)
- 実装エコシステムの分析:株式会社Lister「フィジカルAI実装エコシステム分析レポート2026」プレスリリース(2026年9月24日)、同レポート特設サイト
- 導入・実証事例の分析:株式会社Lister「フィジカルAI導入・実証トレンドレポート2026」
- ファナックとNVIDIAの連携:ファナック ニュースリリース(2026年5月15日)
- 富士通との事業検討:ファナック ニュースリリース(2026年7月16日)、ロボスタ「富士通・ファナック・安川電機・川崎重工がフィジカルAIで結集」
- 安川電機とGoogle DeepMindの連携:IoTNEWS「安川電機、Google DeepMindの『Gemini』をロボットに搭載する『エージェンティック・ロボットシステム』を開発」
- MOTOMAN NEXTの活用事例:安川電機 テクニカルレポート 2026 No.3
- 展示会情報:RX Japan プレスリリース「西日本最大級の製造業展にて、国策化が進む『フィジカルAI』関連が大阪で初開催」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント