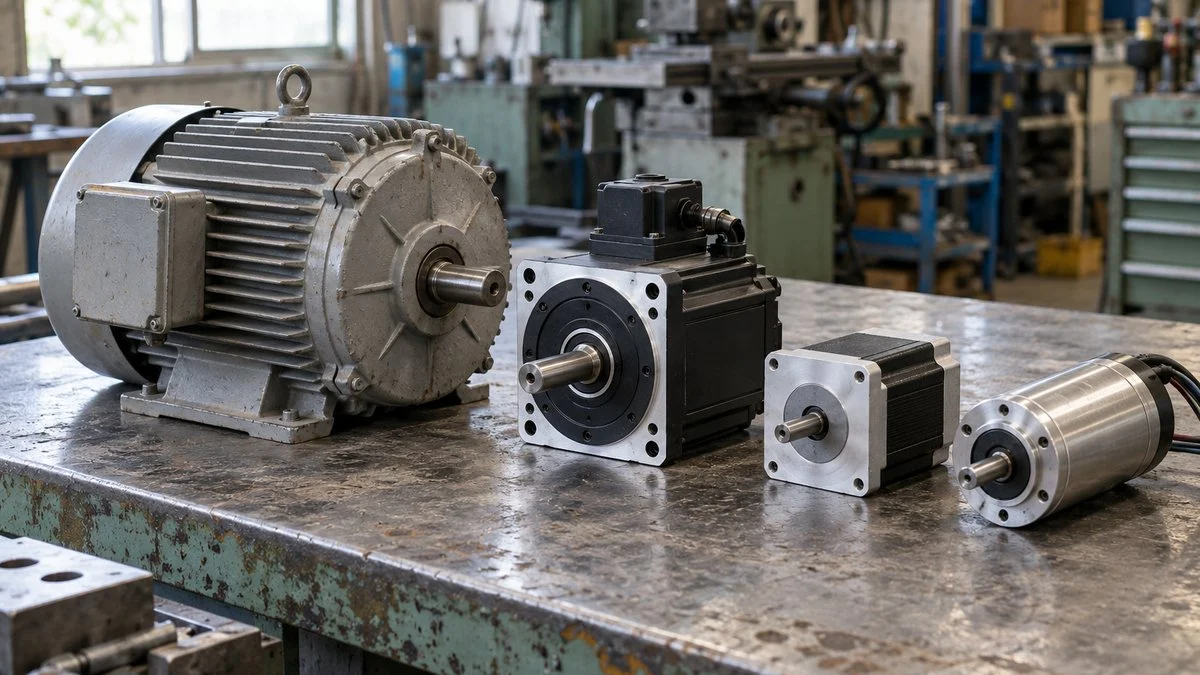
工場のコンベヤもポンプもロボットも、動きの元はモーターです。同じ「電気で軸を回す部品」でも、一定の速さで回し続けるのが得意なものと、決めた角度で止まるのが得意なものがあります。
この違いを生むのは、回す原理と制御の仕方です。得意な仕事を取り違えて選ぶと、性能が足りないか、必要以上に高い設備を買うかのどちらかになります。
この記事では、産業用でよく使う6つの方式を比較表で見たうえで、分類の考え方、方式ごとの原理と特徴、効率クラス(IEコード)、用途別の選び方の順に整理します。
この記事の内容は、動画でも解説しています。
モーターの種類と違いを一覧で比較
先に全体像を示します。産業用で目にする機会が多いのは、次の6つです。三相誘導モーター、ブラシ付きDCモーター、ブラシレスDCモーター、ステッピングモーター、ACサーボモーター、そして高効率をねらった同期リラクタンスモーターです。
回す原理と制御の仕方で、得意な仕事が分かれます。
| 方式 | しくみの要点 | 速度制御 | 位置決め | 保守の手間 | 主な用途 |
|---|---|---|---|---|---|
| 三相誘導モーター(+インバータ) | 回転磁界でかご形ローターに電流を誘導して回す | ○ | △ | ◎ | ファン、ポンプ、コンベヤ、コンプレッサ |
| ブラシ付きDCモーター | ブラシと整流子で電流の向きを切り替える | ○ | △ | △ | 小型機器、間欠的に動かす機構 |
| ブラシレスDCモーター | 永久磁石ローターの位置を検出し、駆動回路で通電を切り替える | ◎ | △ | ◎ | 速度を安定させたい小型の搬送、ファン |
| ステッピングモーター | パルス1つごとに一定の角度だけ回る | ○ | ○ | ◎ | 短い距離の位置決め、定量送り、割り出し |
| ACサーボモーター | 永久磁石ローター+エンコーダ。指令との差を直し続ける | ◎ | ◎ | ○ | ロボット、工作機械、高速の位置決め |
| 同期リラクタンスモーター | 磁石を使わず、ローター鉄心の形で回転磁界に同期する | ○ | △ | ◎ | 連続運転のファン、ポンプの省エネ |
※◎○△は一般的な傾向を編集部で整理したものです。機種・容量・組み合わせるドライバによって変わります。保守の手間は◎が「手間が少ない」を表します。
大づかみに言えば、速さを決めて回し続けたいなら誘導モーターかブラシレスDC、決めた位置で止めたいならステッピングかACサーボが出発点になります。ブラシ付きDCは手軽さ、同期リラクタンスは効率の高さが持ち味です。
ただし、表だけでは「なぜそうなるのか」が見えません。理由が分かっていないと、条件が少し変わっただけで判断に迷います。以降の章で、分類の軸と方式ごとの原理を順に見ていきます。
モーターは何で分類されるのか
カタログに並ぶ名称は、電源の種類、回す原理、制御の仕方という3つの切り口が混ざって付けられています。ここを分けて考えると、名前の違いに振り回されにくくなります。
電源、回す原理、制御の仕方の順に見ると整理しやすくなります。
※原理の区分はニデックの技術解説の分類をもとに、編集部で簡略化しています。
回す原理の違い
ニデックの技術解説では、交流モーターを整流子型、同期モーター、誘導モーターに大別しています。同期モーターと誘導モーターは、どちらもステーター(固定子)の巻線がつくる回転磁界で回る点が共通です。
違いはローター(回転子)の側にあります。誘導モーターはローターに流れる誘導電流で回り、同期モーターは永久磁石や鉄心の形によって回転磁界に付いていきます。
ブラシレスDC、ACサーボ、同期リラクタンスは、この同期モーターの仲間です。安川電機のコラムはステッピングモーターも同期モーターと説明しており、図2ではあわせて「同期」に入れています。
制御の仕方の違い
もう一つの切り口が制御です。指令を出したあと、実際の動きを確かめずに回す方式をオープンループと呼びます。センサーで動きを検出し、指令との差を直し続ける方式がクローズドループです。
動きを確かめるセンサーがあるかどうかで、強みと手間が変わります。
同じモーターでも、どこまで確かめながら回すかで、コストと信頼性のバランスが変わります。以下では方式ごとに、原理と向き不向きを見ていきます。
三相誘導モーターとインバータ
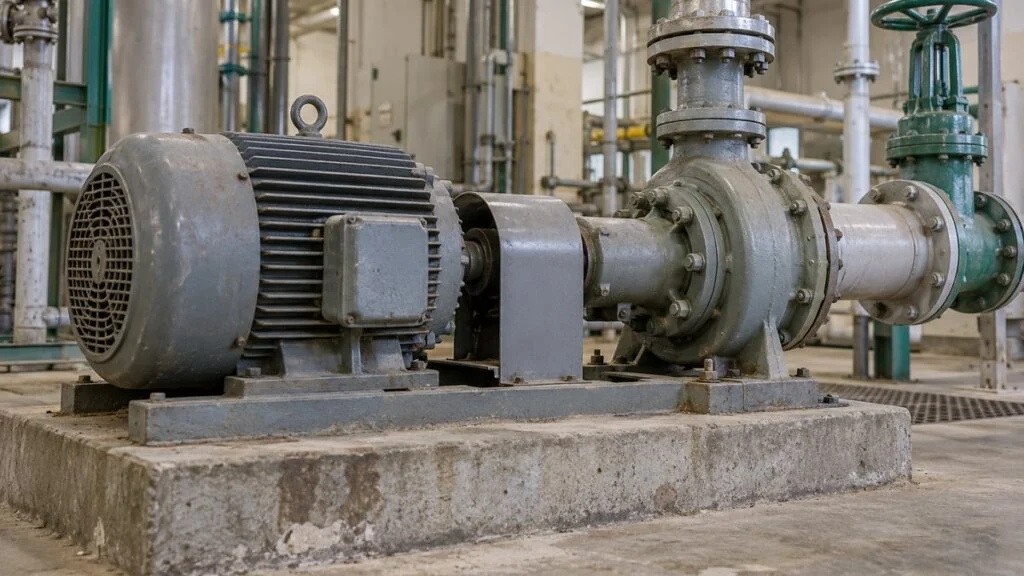
工場で動力源として広く使われているのが三相誘導モーターです。ニデックの技術解説でも、かご形の誘導モーターは「工業用の汎用動力モータ」の形式と説明されています。
ステーターの巻線に三相交流を流すと、回転磁界ができます。かご形の導体を持つローターに誘導電流が流れ、その電流と磁界の間に働く力で回る仕組みです。ローターに電気を送るブラシも永久磁石もないため、構造が単純で丈夫です。
回転磁界の速さは同期速度と呼ばれ、「120×周波数÷極数」で求められます。4極のモーターを50Hzで回すと、同期速度は毎分1,500回転です。ローターはこれより少し遅れて回り、その遅れの割合を「すべり」といいます。
三菱電機のFAQでは、4極・50Hzでローターが毎分1,440回転のとき、すべりは4%という例が示されています。負荷が重くなるほどすべりは大きくなるため、誘導モーターの回転速度は負荷によってわずかに変わります。
こすれ合う接点がないので、保守の対象は軸受などに絞られます。軸受の傷みは、設備の振動診断で兆候をつかむのが一般的です。
インバータで回転速度を変える
商用電源に直結した誘導モーターは、周波数で決まるほぼ一定の速さでしか回りません。そこで使うのがインバータです。富士電機の解説によると、インバータは交流をいったん直流に変え、電圧と周波数を調整した交流に戻してモーターへ送ります。
周波数を下げれば遅く、上げれば速く回ります。コンベヤの速度を品種ごとに変える、起動と停止をなめらかにする、といった使い方が代表的です。
なお三菱電機のFAQでは、インバータで運転できるのは汎用の三相誘導モーターで、単相モーターは使えないと案内されています。
効果が大きいのはファンとポンプです。日立産機システムの解説によると、風量は回転速度に比例し、軸動力は回転速度の3乗に比例します。回転速度を80%に落とすと、必要な動力は計算上およそ51%まで下がります。
軸動力は回転速度の3乗に比例するため、少し絞るだけで大きく下がります。
※3乗則による理論値(編集部計算)。実際の削減量は配管・ダクトの条件(ポンプでは押し上げる高さなど)やモーター、インバータの効率によって変わります。
日本電機工業会(JEMA)は、15kWのモーター1台を風量85%で2,000時間、60%で2,000時間運転する条件の試算を公開しています。
ダンパで絞る場合の年間50,100kWhに対し、インバータ制御では27,300kWhとなり、約45%の削減です。
あくまでこの前提での試算ですが、絞って使う時間が長い設備ほど効果が出やすいことが分かります。
注意点もあります。JEMAは、インバータ使用時の課題としてモーター騒音、漏れ電流、ノイズ、軸受の電食、サージ電圧による絶縁劣化を挙げています。フィルタの要否や配線の分け方は、制御盤設計の段階で決めておくと後戻りが減ります。
また、誘導モーターとインバータの組み合わせは、速度を変えることはできても、決めた位置に止めることは得意ではありません。安川電機のコラムも、インバータは回転数の制御、サーボは位置や速度への素早い追従が得意と書き分けています。
ブラシ付きDCモーターとブラシレスDCモーター
直流で回すモーターは、電圧を変えるだけで速度を調整しやすいのが持ち味です。ブラシの有無で2つに分かれ、保守の考え方が大きく違います。
ブラシ付きDCモーター
ミネベアミツミの解説によると、ブラシ付きDCモーターは、ローターのコイルにつながった整流子にブラシが接触して電流を送ります。回転に合わせて電流の向きが切り替わるので、回り続けることができます。
電流が大きいほどトルクが大きく、起動時に最大のトルクが出る特性です。
構造が単純で比較的安く、駆動回路なしで回せる場合もあります。一方で、ブラシは摩耗するため定期的な交換が必要で、接点から電気的なノイズも出ます。長時間の連続運転が前提の設備では、この保守の手間が選定上の弱点になります。
ブラシレスDCモーター
ニデックはブラシレスDCモーターを「DCモータの欠点であったブラシと整流子を取り除いたモータ」と説明しています。ローターに永久磁石を置き、ホール素子でローターの位置を検出して、駆動回路がステーター巻線の通電を切り替えます。
同社が挙げる長所は、メンテナンスフリーであること、小型化しやすいこと、効率が高く発熱が少ないことです。コイルがステーター側にあるので、放熱にも有利とされています。
機械的な接点をなくした代わりに、駆動回路(ドライバ)が必ず必要になる点がブラシ付きとの違いです。
電流の切り替えを「接点」で行うか「電子回路」で行うかの違いです。
※ミネベアミツミ、ニデックの技術解説をもとに編集部で整理。
短所としてニデックは、回転のトルクむらと、手で軸を回したときにカクカクと感じるコギングが出やすい傾向を挙げています。
産業用では、専用ドライバと組にした速度制御用のモーターとして製品化されており、誘導モーターとインバータの組み合わせと比較して選ぶ場面が多くなります。
ステッピングモーターとACサーボモーター
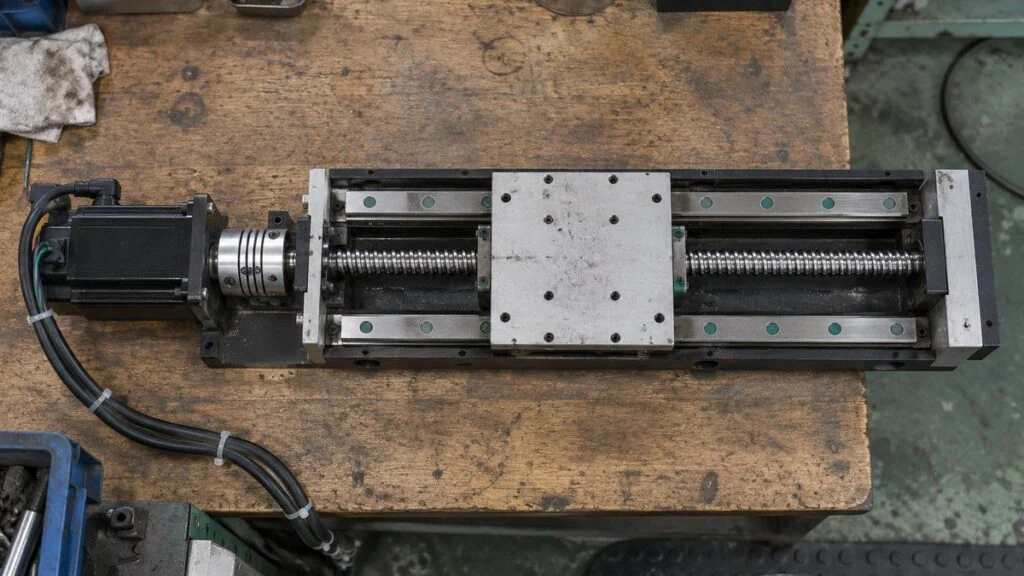
決めた位置に止める用途では、ステッピングモーターとACサーボモーターが候補になります。どちらも位置決めができますが、位置を保証する考え方が逆です。
ステッピングモーター
ステッピングモーターは、時計の秒針のように一定の角度ずつ回ります。オリエンタルモーターの製品では、基本ステップ角度は2相が1.8°、5相が0.72°です。
回転角度は入力したパルスの数に、回転速度はパルスの速さに比例します。1.8°の場合、200パルスでちょうど1回転です。
位置を検出するセンサーがなくても位置決めできるので、システムの構成が簡単になります。同社は、小型で高トルク、頻繁な起動・停止に向くこと、停止中も保持力があることを特徴に挙げています。
ただし電源が切れると保持力はなくなるため、上下に動かす機構では電磁ブレーキ付きを使うよう案内されています。
弱点は脱調です。安川電機のコラムは、ステッピングモーターはオープンループのため脱調のリスクがあり、回転速度が上がるとトルクが下がると説明しています。
想定より重い負荷や急な加速で指令に付いていけなくなると、位置がずれ、制御側はそのずれに気づけません。
構造にはいくつか種類があります。ニデックの解説では、永久磁石を使わないVR型、永久磁石を使うPM型、両方の利点を組み合わせたハイブリッド型(HB型)が紹介されています。現在はハイブリッド型が広く使われています。
ACサーボモーター
サーボの語源は「Servant(召使い)」で、指示に忠実に従って動くことを表します。
富士電機の解説によると、ACサーボモーターはステーターに巻線、ローターに永久磁石を持ち、ローターの後ろ側にエンコーダ(回転を検出するセンサー)が付いています。
上位のPLCなどが指令を出し、サーボアンプがモーターに送る電力を制御します。エンコーダが検出した位置と速度はサーボアンプへ戻され、指令との差がゼロになるように直され続けます。
位置・速度・トルクの3つを、フィードバックを使って制御できるのがサーボの強みです。
エンコーダは細かくなっています。安川電機には、分解能26bit、つまり1回転を約6,700万分の1に分けて検出できる製品があります。同社の回転形サーボモーターは、3.3Wの超小型から55kWまでそろっています。
垂直多関節ロボットなどの関節もサーボで動いており、産業用ロボットの仕組みを理解するうえでも欠かせない方式です。かつてはブラシを持つDCサーボが使われていましたが、保守性の問題から現在はACサーボが主流になっています。
弱点はコストと手間です。安川電機のコラムは、サーボはエンコーダが必要なぶん高価で、装置側にも剛性が求められるとしています。機械に合わせた調整も必要になるため、そこまでの性能が要るかどうかを先に見極めることが大切です。
クローズドループ型のステッピングモーター
両者の中間にあたるのが、ステッピングモーターに位置センサーを組み合わせた製品です。オリエンタルモーターのエンコーダ付タイプは、指令位置と現在位置を比較して位置ずれを検出できると説明されています。
位置センサーを制御に使う製品もあります。同社のαSTEP AZシリーズは、通常はオープンループ制御で駆動し、過負荷時は自動的にクローズドループ制御に切り替えて異常停止を防ぐと説明されています。
ステッピングモーターの扱いやすさを保ちながら、脱調への不安を減らしたい場合の選択肢です。具体的な動作は製品ごとに異なるため、カタログで確認が必要です。
移動距離、速度、負荷の変わりやすさで候補が変わります。
※安川電機のコラム、オリエンタルモーターの製品情報をもとにした一般的な傾向(編集部整理)。
効率クラスIE1〜IE5とトップランナー制度
モーター選びには、もう一つ「効率」という軸があります。JEMAによると、モーターが消費する電力は国内の全消費電力量の約55%、産業用モーターは産業部門の約75%を占めると推計されています。
工場の省エネを考えるとき、モーターは避けて通れない対象です。
IEコードの意味
IEコードは、国際電気標準会議(IEC)の規格で定められたモーターの効率クラスです。IE1が標準効率、IE2が高効率、IE3がプレミアム効率、IE4がスーパープレミアム効率で、数字が大きいほど効率が高くなります。
2014年に発行されたIEC 60034-30-1は、商用電源で直接運転する0.12〜1,000kWの単一速度モーターが対象です。このモーターについて、IE1からIE4までを定めています。
日本では、この規格に対応するJIS C 4034-30-1が2026年2月に制定され、単一速度の三相かご形誘導モーターの効率クラスを規定しています。それまでのJIS C 4034-30:2011は、同時に廃止されました。
容量が小さいほど、クラス間の差が大きくなります。
| 定格出力 | IE1 | IE2 | IE3 | IE4 |
|---|---|---|---|---|
| 0.75kW | 72.1% | 79.6% | 82.5% | 85.7% |
| 7.5kW | 86.0% | 88.7% | 90.4% | 92.6% |
| 37kW | 91.2% | 92.7% | 93.9% | 95.2% |
※IE1〜IE3はJEMA「トップランナーモータ基準値とIEコードとの対比表」、IE4はIEC 60034-30-1:2014の値(ABBの技術資料に掲載の表)による。ABBの表のIE1〜IE3もJEMAの対比表と同じ値です。いずれも4極・50Hzの値で、極数や周波数が変わると数値も変わります。
0.75kWではIE1とIE3の差が10.4ポイントあるのに対し、37kWでは2.7ポイントです。
数字だけ見ると小さく感じますが、JEMAは7.5kW・4極・50Hzの例を示しています。トップランナーモータは従来の標準モーターの規格値(JIS C 4210)と比べて、損失が約35%減るとしています。
長時間回し続けるモーターほど、この差が電気代に効いてきます。
トップランナー制度とIE3
日本では、省エネ法のトップランナー制度にかご形の三相誘導モーターが加えられ、2015年度(2015年4月)から適用されています。
国内向けに出荷するモーターは、区分ごとに出荷台数で加重平均した効率が基準値を下回らないようにする必要があり、その基準値はIE3相当です。
資源エネルギー庁の解説によると、対象は複数の条件をすべて満たすモーターです。定格出力0.75kW以上375kW以下、極数が2・4・6極、定格電圧1,000V以下、単一速度、商用電源で駆動するものなどの条件です。
防爆形、船舶用、液体中で使うもの、すべりの大きいものなど、特殊な用途の機種は対象から除かれています。
古い標準効率のモーターをIE3に置き換えるときには注意が要ります。JEMAは主に次の点を挙げています。
- モーターの寸法が大きくなる場合がある
- 定格回転速度が高くなる傾向があり、ポンプやファンでは動力が増えることがある
- 始動電流が大きくなる傾向があり、配線用遮断器や電磁開閉器の見直しが必要になる
- 発生トルクが大きくなる傾向があり、直結した減速機などの強度を確認する
とくに2点目は見落とされがちです。効率の高いモーターに替えたのに、回転速度がわずかに上がったぶんポンプの動力が増え、消費電力が思ったほど下がらないことがあります。
IE4・IE5をねらう同期モーター
IE3を超える効率をねらう場合は、ローターに電流を流さない同期モーターが候補になります。
IE5は、可変速で駆動するモーターを対象にしたIEC TS 60034-30-2の効率レベルです。日立産機システムの資料では、ウルトラプレミアム効率と呼ばれています。
一つは、ローターに永久磁石を埋め込んだIPMモーターです。三菱電機は、永久磁石を内蔵しているため汎用モーターより少ない電流で運転でき、損失が減ると説明しています。
もう一つが同期リラクタンスモーターです。TMEICの解説によると、ローター鉄心の形がつくる磁気的な突極性を利用して回る同期モーターで、永久磁石を使いません。
ローターに電流が流れないため、二次銅損(ローターの導体で生じる損失)が発生しないのが特徴です。
三菱電機は同期リラクタンスモーター「MELSUSMO」について、自社のIE3モーターと比べて損失を約20%減らし、IE5を達成したと発表しています。
これらの同期モーターは、メーカー各社がインバータとの組み合わせを前提に製品化しています。モーター単体ではなく、対応するインバータを含めて検討する必要があります。
用途別の選び方(搬送・位置決め・ファン/ポンプ)
ここまでの内容を、選定の順番に並べ直します。方式の名前から入るのではなく、「何を制御したいのか」から決めていくと迷いにくくなります。
制御したいものを決めてから、負荷と条件を数字にしていきます。
※一般的な進め方を編集部で整理したものです。
以下の3つは、考え方を説明するための架空の想定例です。実際の負荷条件によって結論は変わります。
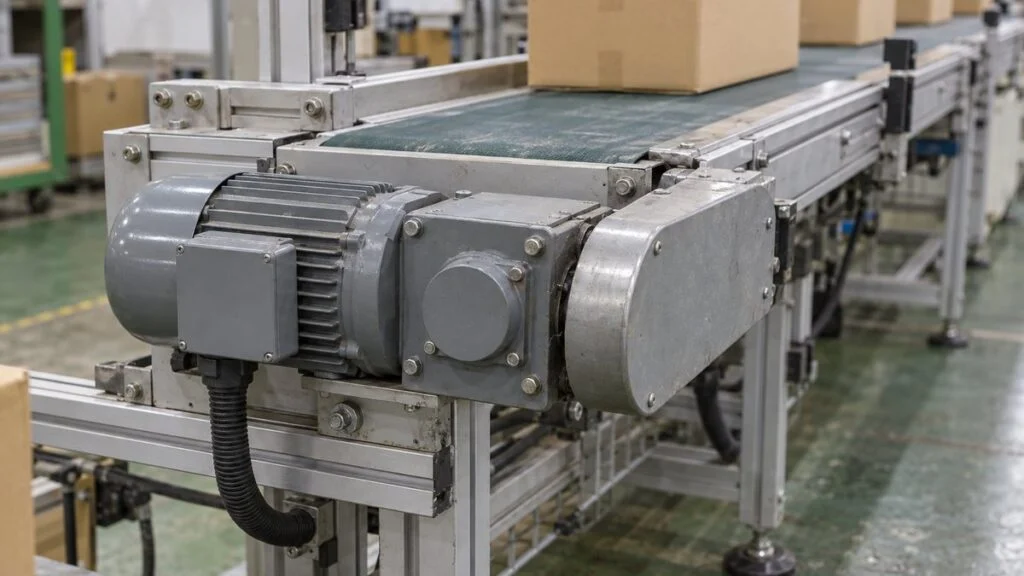
搬送(コンベヤ)
想定例として、段ボール箱を一定の速さで送るベルトコンベヤを考えます。品種によって速度を2〜3段階に切り替えたいが、止める位置の精度は求めない、という条件です。
この場合、制御したいのは速度なので、減速機付きの三相誘導モーターとインバータの組み合わせが第一候補になります。コンベヤが小さく、荷の重さが変わっても速度を安定させたいなら、ブラシレスDCモーターも比較対象に入ります。
一方、箱を決まった位置で止めて次の工程に渡すなら、話は位置決めに変わります。工場内の搬送は、コンベヤのほかAGVやAMRのような無人搬送車が担う場合もあり、搬送の方式そのものから検討することもあります。
位置決め(送り・割り出し)
想定例は、ボールねじで小さな治具を100mmほど送り、決まった位置で止める機構です。荷は軽く、速度もそれほど要りません。
負荷が軽く、移動距離が短く、条件が毎回ほぼ同じなら、ステッピングモーターで足りることが多いでしょう。負荷が変動する、長い距離を高速で動かす、押し当てる力まで管理したい、という条件が加わるほどACサーボが有利になります。
位置ずれが不良や衝突に直結する工程では、クローズドループ型のステッピングモーターも候補です。上下に動かす軸であれば、方式にかかわらず、電源が切れたときに落下しないようブレーキの要否を確認します。
ファン・ポンプ
想定例は、季節や生産量に応じて風量を絞っている排気ファンです。現在はダンパで絞っており、モーターは一定の速さで回り続けています。
絞って使う時間が長いなら、誘導モーターにインバータを付けて回転速度で風量を調整する方法が有力です。図4のとおり、回転速度を下げたときの動力の減り方が大きいためです。
モーターを更新する時期であれば、IE3のトップランナーモーターが基本になります。年間の運転時間が長い設備では、IPMモーターや同期リラクタンスモーターとインバータの組み合わせも、投資回収を計算したうえで比較する価値があります。
いずれの用途でも、最終的な容量と機種は計算で確かめます。モーターメーカーは負荷条件を入力して機種を絞り込める選定ツールや技術相談の窓口を用意しているので、早い段階で使うのが確実です。
選定でつまずきやすい点
方式が決まったあとにも、見落としやすい点があります。ここまでに挙げたメーカーや業界団体の注意事項から、現場で問題になりやすいものを4つに絞ります。
- 停止中の保持:ステッピングモーターの保持力は通電中だけ。上下に動く軸は電磁ブレーキ付きを検討する
- 高速域のトルク:ステッピングモーターは速度が上がるとトルクが下がる。余裕がないと脱調につながる
- インバータの副作用:ノイズ、漏れ電流、軸受の電食、サージ電圧。フィルタや配線で対策する
- IE3への置き換え:寸法、回転速度、始動電流、トルクが変わる。遮断器や相手の機械も確認する
共通しているのは、モーターだけを見て決めると周辺で問題が出るという点です。ドライバやインバータ、ケーブル、遮断器、相手の機械まで含めて一式で考えると、立ち上げ後の手戻りが減ります。
また、カタログの数値は決められた条件での値です。使用する電圧、周囲温度、取り付け方が違えば、出せるトルクや寿命も変わります。条件に不安があるときは、自己判断せずメーカーに確認するのが近道です。
まとめ
- モーターは「回す原理」と「制御の仕方」で分類すると違いが見えやすい
- 速度を決めて回し続けるなら三相誘導モーターとインバータ、またはブラシレスDC
- 位置決めは、軽負荷・短距離ならステッピング、高速・高精度ならACサーボが出発点
- 三相誘導モーターは2015年4月からIE3相当が基準。置き換え時は回転速度や始動電流の変化に注意する
- 方式を決めたら、ドライバや遮断器まで含めてメーカーの選定ツールで確認する
モーターの選定は、機械と電気の両方にまたがる仕事です。関連する職種は機械設計や電気・電子設計で、装置の仕様を決める段階から関わります。
モーターやサーボ、インバータをつくる企業の動きは、FA・自動化システムの業種ページにまとめています。設備の自動化を検討している方は、あわせてご覧ください。
出典
出典・参考資料(21件)を開く出典・参考資料を閉じる
- トップランナー制度の対象範囲・適用除外・目標年度・基準値:資源エネルギー庁「トップランナー制度 交流電動機」、経済産業省告示「交流電動機のエネルギー消費性能の向上に関するエネルギー消費機器等製造事業者等の判断の基準等」
- トップランナー制度の開始時期・基準、モーターの消費電力量の割合、損失低減効果:日本電機工業会(JEMA)「トップランナーモータ 2015年度スタート!!」
- 対象範囲、消費電力量の推計、置き換え時の注意点:JEMA パンフレット「トップランナーモータ」(2021年11月)
- IE1〜IE3の効率値:JEMA「トップランナーモータ基準値とIEコードとの対比表」
- IEC 60034-30-1の対象範囲とIE4の効率値:ABB Technical note「IEC 60034-30-1 standard on efficiency classes for low voltage AC motors」
- JISの効率クラス規格:日本規格協会「JIS C 4034-30-1:2026 回転電気機械-第30-1部:単一速度三相かご形誘導電動機の効率クラス(IEコード)」
- インバータの省エネ効果の試算、使用時の注意点:JEMA「インバータ」
- 回転速度と風量・軸動力の関係:日立産機システム「環境・省エネ(インバータ)」
- IE5の呼称と規格:日立産機システム「IE5を追求した、ECOHEART」、IEC「IEC TS 60034-30-2:2016 Efficiency classes of variable speed AC motors (IE-code)」、住友重機械工業「ウルトラプレミアム効率(IE5)ギヤモータを新発売」
- 交流モーターの分類、誘導モーター:ニデック「1-3-3 交流モータ」
- ブラシレスDCモーター:ニデック「1-3-2 ブラシレスDCモータ」、「2-2-5 ブラシレスDCモータの特徴」
- ステッピングモーターの種類:ニデック「1-3-5 ステッピングモータ」
- 同期速度とすべり、インバータで運転できるモーター:三菱電機 FA FAQ「同期回転速度の求め方」、「すべりとは」、「インバータで使えるモータは?」
- インバータの仕組み:富士電機「インバータとは?」
- ブラシ付きDCモーター:ミネベアミツミ「ブラシ付きDCモーターの構造・原理・特性・用途」
- ステッピングモーターのステップ角度・保持力・エンコーダ付タイプ:オリエンタルモーター「ステッピングモーター 概要・関連情報」
- クローズドループ制御に切り替わるステッピングモーター:オリエンタルモーター「αSTEP AZシリーズ 特徴」
- サーボモーターの仕組み:富士電機「基礎から学ぶサーボモータの仕組み」
- サーボとステッピング・インバータの違い、エンコーダ分解能、容量範囲:安川電機「わかるコラム」、「サーボモータを支える製品」、「サーボモータの種類」
- IPMモーター:三菱電機「IPMモータでもっともっと省エネ」
- 同期リラクタンスモーター、IE5:三菱電機「同期リラクタンスモータで製造現場の脱炭素化に貢献」、TMEIC「TM21-FⅡ IE5効率シリーズ リラクタンスモータ」
NEWSLETTER
選んだ職種・業種に合わせた記事を、週1回メールで
週刊MONOSCOPEは、登録時に選んだ職種・業種に合わせた記事を週1回お届けする無料のメルマガです。
職種・業種を選んで登録へ ›
無料・週1回。登録後に届く確認メールのリンクを押すと登録が完了します。配信はメール内のリンクからいつでも停止できます。
WEEKLY NEWS
今週の製造業ニュース10選
メルマガは職種・業種に合わせた記事。LINEとnoteでは、全員共通の10本を毎週土曜の朝にお届けします。
LINEでニュース10選を受け取るnote今週のニュース10選をnoteで読む ›
コメント