「省人化」と聞くと、多くの方はロボットがずらりと並んだ無人の工場を思い浮かべるのではないでしょうか。
実際には、作業のムダを省く改善、治具や簡単な装置による機械化、ロボットや搬送車による自動化、データによる見える化まで、段階の異なる手法を組み合わせて、少ない人数でも工場が回る状態をつくる取り組みです。
この記事では、省人化とは何かを、考え方の仕組み、基本原理、主な方式、押さえておきたい用語という順で整理します。
省人化とは
省人化とは、作業の見直しや自動化によって、工程に必要な人数そのものを減らす取り組みです。1人ひとりの負担を軽くするだけでなく、「この工程は3人から2人で回せる」という形で、人数の削減まで結びつけるのが特徴です。
背景にあるのは働き手の減少です。2026年版ものづくり白書によると、製造業の就業者数は2025年に1,033万人で、前年の1,046万人から減りました。人を増やして生産量を確保するやり方が、年々とりにくくなっています。
似た言葉に「省力化」があります。省力化は作業にかかる力や時間を減らすことで、重い部品を持ち上げる補助装置などが代表例です。省力化で浮いた時間を集めて、実際に人数を減らすところまで進めるのが省人化だと考えると、違いがつかみやすくなります。
さらに、人を配置せずに設備を動かし続ける状態は「無人化」と呼ばれます。夜間だけ無人で加工機を動かすといった部分的な無人化も、省人化の延長にある取り組みです。
また、省人化の対象は加工や組立の現場だけではありません。部品の運搬、製品の検査、受注や日報の入力といった事務作業まで含めて、工場全体で人の時間がどこに使われているかを見直すのが本来の姿です。
どちらも人の負担を減らしますが、目指すゴールが異なります。
※現場や企業によって、言葉の使い分けは異なる場合があります。
省人化の仕組み
省人化は、特定の機械を入れれば完成するものではありません。大きく分けると、「作業を減らす」「作業を機械に移す」「状態を見える化する」の3つの要素が組み合わさって成り立っています。
3つの要素を順番に、あるいは組み合わせて進めます。
作業を減らす
最初の要素は、今ある作業の中から、なくせるものを見つけて取り除くことです。部品を取りに行く歩行、工具を探す時間、前工程を待つ時間など、付加価値を生まない動作は意外に多く含まれています。
こうしたムダを先に取り除かないまま機械化すると、ムダな動作まで自動化することになり、投資の割に効果が出ません。省人化の土台は、お金をかけない改善だと言えます。
機械に移す
2つ目は、人が行っていた作業を機械に置き換えることです。加工機への材料の出し入れを産業用ロボットに任せる、部品の運搬を無人搬送車に任せる、目視検査をカメラとソフトウェアに任せる、といった方法があります。
ポイントは、人がそばで見張らなくても機械が動き続けられるようにすることです。異常が起きたら自動で止まり、知らせてくれる仕組みがあって初めて、1人で複数台の設備を受け持てるようになります。
この「異常で止まる」考え方は、日本の現場では古くから重視されてきました。人が機械の番人にならないようにすることが、機械化を省人化につなげるための条件だと言えます。
見える化する
3つ目は、設備の稼働状況や生産の進み具合をデータで把握することです。どの設備が止まっているか、どの工程が遅れているかが画面で分かれば、少ない人数でも工場全体に目を配ることができます。
紙の日報や手作業での集計をシステムに置き換えることも、見える化の一部です。間接業務の省人化は現場の作業より目立ちにくいものの、事務や管理にかかる工数を大きく減らせる場合があります。
省人化の基本原理
省人化の手法は数多くありますが、その根底にある考え方は共通しています。ここでは、現場で繰り返し使われる3つの原理を紹介します。
どれも特別な技術ではなく、改善活動の中で長く使われてきた考え方です。ロボットのような新しい技術を使う場合でも、この原理を外すと期待した効果が出にくくなります。
ムダを取ってから自動化する
1つ目は、自動化の前に作業を整理するという順番です。改善の考え方としてよく使われるのが「ECRS(イクルス)」で、排除(なくせないか)、結合(まとめられないか)、交換(順番を入れ替えられないか)、簡素化(簡単にできないか)の順に検討します。
なくせる作業をなくし、まとめられる作業をまとめたあとに残ったものが、本当に自動化すべき作業です。この順番を守ることで、小さな投資で大きな効果を得やすくなります。
人と機械の得意分野で分担する
2つ目は、人と機械の役割分担です。機械は同じ動作を正確に、休まず繰り返すことが得意です。一方で人は、形が毎回違うものを扱ったり、いつもと違う状態に気づいて判断したりすることが得意です。
すべてを機械に任せようとすると、例外への対応のために装置が複雑になり、かえって高くつくことがあります。繰り返し作業は機械に、判断と例外処理は人にという分担が、多くの現場で現実的な答えになります。
工数を積み上げて人数を減らす
3つ目は、減らした作業時間を人数の削減につなげる考え方です。ある工程の作業時間を2割減らしても、担当者が同じ人数のままでは、手待ちの時間が増えるだけです。
そこで、各工程で生まれた余裕を集め、作業の割り振りを組み直します。「0.3人分」「0.5人分」の余裕を合わせて1人分にするイメージで、工程全体で作業を再配分して初めて人数が減るという点が、省人化の要になります。
例えるなら、少しずつ空いた座席を詰めて、車両を1両減らすようなものです。空席が各車両に散らばったままでは、車両の数は変わりません。作業の再配分を前提にしていないと、改善や投資の成果が数字に表れにくくなります。
自動化の度合いは、人の手作業から完全な無人運転まで、段階的に高めていくのが一般的です。いきなり無人化を目指すより、1段ずつ上げながら効果と課題を確かめるほうが、失敗が少なくなります。
人が主体、人と機械の分担、機械が主体の3つの段階に分かれます。
※段階の区切り方は企業や文献によって異なります。上の段階ほど良いというわけではなく、工程に合った段階を選ぶことが大切です。
省人化の種類・方式
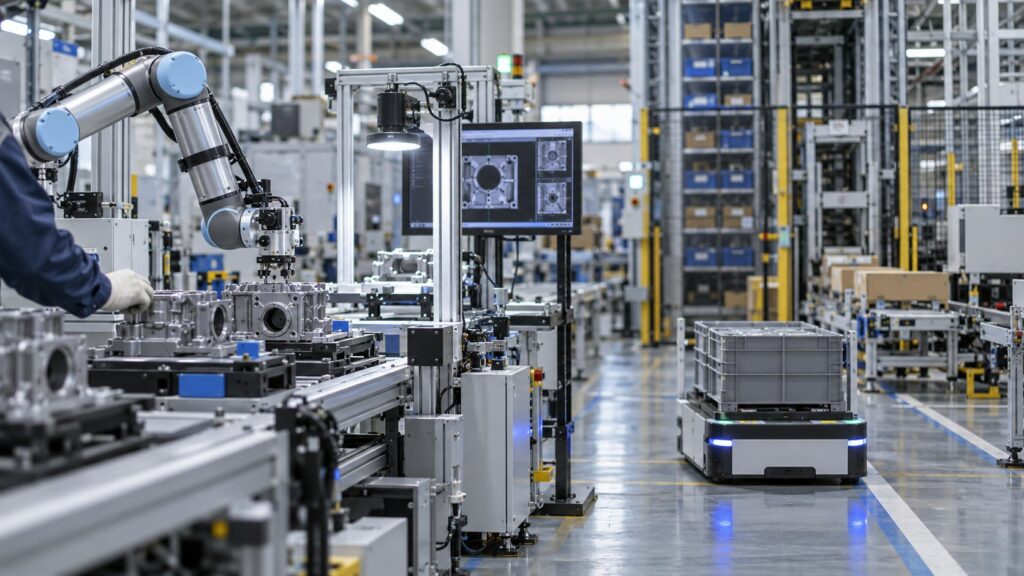
省人化に使われる技術は、何を機械に任せるかによっていくつかの方式に分けられます。ここでは代表的な4つを取り上げます。
専用機・産業用ロボットによる自動化
昔からある方式が、特定の作業に特化した専用機や、安全柵で囲った産業用ロボットによる自動化です。溶接、塗装、部品の組付けなどを高速かつ正確に繰り返せるため、生産量の多い工程に向いています。
同じ製品を長期間、大量につくる工程では、今でも最も効率のよい方法です。1台あたりの処理能力が高く、人数の削減効果も大きいため、自動車や電子部品の量産ラインで広く使われています。
ただし、周囲を柵で囲うため広い設置スペースが必要になり、製品が変わると治具やプログラムの変更に手間がかかります。産業用ロボットの技術ページでも、種類や構造を詳しく紹介しています。
協働ロボット
協働ロボットは、人と同じ空間で、柵を設けずに作業できるよう設計されたロボットです。人や物に触れたことを検知して止まる機能などを備え、人の隣で部品の受け渡しや箱詰めを行えます。
日本では、2013年の厚生労働省の通達で、リスクアセスメントによって危険のおそれがなくなったと評価できる場合には、柵がなくても人と一緒に作業できることが明確になりました。これを機に、中小企業や多品種の工程でもロボットを使える場面が広がっています。
同じ通達では、駆動用モーターの定格出力が80W以下の機械は産業用ロボットの規制の対象外とされています。ただし、出力が大きい協働ロボットも多く、柵をなくせるかどうかは機種ではなく、使い方を含めたリスクアセスメントで判断する点に注意が必要です。
同じロボットでも、得意な使い方が大きく異なります。
※協働ロボットでも、使い方によっては柵や安全装置が必要になります。導入時のリスクアセスメントが前提です。
AGV・AMRによる搬送の自動化
工場の中では、部品や製品を運ぶ作業に多くの時間が使われています。これを自動化するのが、無人搬送車(AGV)と自律走行搬送ロボット(AMR)です。
運搬は付加価値を生まない作業でありながら、工程と工程の間で必ず発生します。台車を押して往復する時間が1日に何時間にもなる現場もあり、搬送の自動化は効果が見えやすい省人化の入り口になっています。
AGVは床に貼った磁気テープやマーカーなどに沿って決められたルートを走ります。一方AMRは、センサーで周囲の地図をつくり、障害物を避けながら自分で経路を選んで走るのが特徴です。レイアウト変更が多い工場ではAMR、決まったルートを大量に運ぶならAGVと、使い分けられています。
どちらも搬送を自動化しますが、走り方の考え方が異なります。
※製品によっては両方の特徴を備えたものもあり、呼び方はメーカーによって異なります。
検査・間接業務の自動化
製品の外観や寸法の確認は、熟練者の目に頼ってきた工程の代表です。カメラと画像処理、AIを組み合わせた検査装置を使えば、判定の基準をそろえながら検査の人数を減らせます。詳しくはAI・画像検査の技術ページをご覧ください。
目視検査は集中力が必要なうえ、検査員によって判定がばらつきやすい作業です。自動化すると人数が減るだけでなく、品質の安定にもつながる点が、検査の省人化が選ばれやすい理由です。
受注や生産計画、日報の入力といった事務作業も、生産管理システムやRPA(パソコン上の定型作業を自動で行うソフトウェア)で自動化できます。現場と事務の両方を見渡すことが、工場全体の省人化につながります。
なお、実際の工場では、これらの方式を単独で使うより、組み合わせて使うことがほとんどです。例えば、AMRが運んできた材料を協働ロボットが加工機に入れ、加工後の製品をカメラで検査するといった具合に、工程と工程のつなぎ目まで自動化できるかが、省人化の効果を左右します。
省人化を理解するための基本用語
省人化の話では、現場の改善や生産管理の用語がよく出てきます。最低限押さえておきたいものをまとめました。
- 工数(ある作業に必要な人数×時間。「5人時」のように表し、省人化の効果を測る基本の単位)
- タクトタイム(顧客の需要に合わせて、製品1個をつくるべき時間の目安)
- サイクルタイム(実際に1個をつくるのにかかっている時間。タクトタイムとの差が改善の余地)
- 多台持ち・多工程持ち(1人の作業者が複数の設備や工程を受け持つこと)
- 段取り替え(生産する製品を切り替えるための準備作業。短くするほど自動化しやすい)
- ECRS(排除・結合・交換・簡素化の順に作業を見直す改善の考え方)
- リスクアセスメント(機械の危険性を洗い出し、評価して対策を決める手順)
- SIer(システムインテグレーター。ロボットや装置を組み合わせて、現場に合う設備に仕上げる会社)
- チョコ停(部品の詰まりなどで設備が短時間止まること。無人運転の大きな妨げになる)
- 投資回収期間(設備にかけた費用を、削減できた人件費などで何年で取り戻せるかの目安)
特に工数とタクトタイムは、省人化の効果を数字で説明するときに欠かせません。どの作業に何人分の時間が使われているかをつかむことが、すべての出発点になります。
まとめ
- 省人化とは、作業の見直しや自動化で、工程に必要な人数そのものを減らす取り組み
- 作業を減らす、機械に移す、見える化するという3つの要素で成り立っている
- ムダを取ってから自動化し、人と機械の得意分野で作業を分担するのが基本
- 産業用ロボット、協働ロボット、AGV・AMR、検査装置などの方式がある
- 工数やタクトタイムなどの用語を押さえると、効果を数字で説明しやすくなる
省人化が求められる理由や従来の自動化との違いは省人化が注目される背景と従来技術との違いで、現場での使われ方や実際の導入例は省人化の主な用途と導入事例で詳しく解説しています。工場全体のデータ活用についてはスマートファクトリー・IoTの技術ページも参考になります。
人手不足への技術的な対策については、人手不足・省人化の技術ページから関連記事もあわせてご覧ください。
出典
- 製造業就業者数:経済産業省・厚生労働省・文部科学省「2026年版ものづくり白書 概要」
- 協働ロボットの安全要件:厚生労働省「産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正について(基発1224第2号)」(2013年12月24日)

コメント